Physique, Chimie et Informatique > Terminale Spé. PC
Applications des lois de Newton
Mouvements dans des champs de pesanteur ou électriques uniformes
Au programme
Notions au programme
Capacités exigibles
- Mouvement dans un champ de pesanteur uniforme. - Champ électrique créé par un condensateur plan. - Mouvement d’une particule chargée dans un champ électrique uniforme. - Principe de l’accélérateur linéaire de particules chargées. - Aspects énergétiques.
- Montrer que le mouvement dans un champ uniforme est plan. - Établir et exploiter les équations horaires du mouvement. - Établir l’équation de la trajectoire. - Discuter de l’influence des grandeurs physiques sur les caractéristiques du champ électrique créé par un condensateur plan, son expression étant donnée. - Décrire le principe d’un accélérateur linéaire de particules chargées. - Exploiter la conservation de l’énergie mécanique ou le théorème de l’énergie cinétique dans le cas du mouvement dans un champ uniforme. - Utiliser des capteurs ou une vidéo pour déterminer les équations horaires du mouvement du centre de masse d’un système dans un champ uniforme. - Étudier l’évolution des énergies cinétique, potentielle et mécanique. - Capacité numérique : Représenter, à partir de données expérimentales variées, l’évolution des grandeurs énergétiques d’un système en mouvement dans un champ uniforme à l’aide d’un langage de programmation ou d’un tableur. - Capacités mathématiques : Résoudre une équation différentielle, déterminer la primitive d’une fonction, utiliser la représentation paramétrique d’une courbe.
Mouvements dans un champ gravitationnel non uniforme
Au programme
Notions au programme
Capacités exigibles
- Mouvement des satellites et des planètes. Orbite. - Lois de Kepler. - Période de révolution. Satellite géostationnaire.
- Déterminer les caractéristiques des vecteurs vitesse et accélération du centre de masse d’un système en mouvement circulaire dans un champ de gravitation newtonien. - Établir et exploiter la troisième loi de Kepler dans le cas du mouvement circulaire. - Capacité numérique : Exploiter, à l’aide d’un langage de programmation, des données astronomiques ou satellitaires pour tester les deuxième et troisième lois de Kepler.
En physique, un champ est la valeur, en chaque point de
l’espace, d’une grandeur physique. Cette grandeur physique peut être
scalaire (pression, température, etc.) ou vectorielle (vitesse, champ électrique, etc.).
Les physiciens pensent que toutes les interactions sont assurées par des champs (gravitationnel, électromagnétique, nucléaire, etc). Un corps
A suscite l’apparition dans l’espace d’un champ de forces qui se
manifeste par des forces appliquées à n’importe quel objet B placé en ce
point (et sensible à cette interaction bien sûr). Ce champ de forces existe
que l’objet B soit présent ou pas et peut perdurer après la disparition ou le déplacement du corps A1.
Champ de pesanteur en un point de l’espace
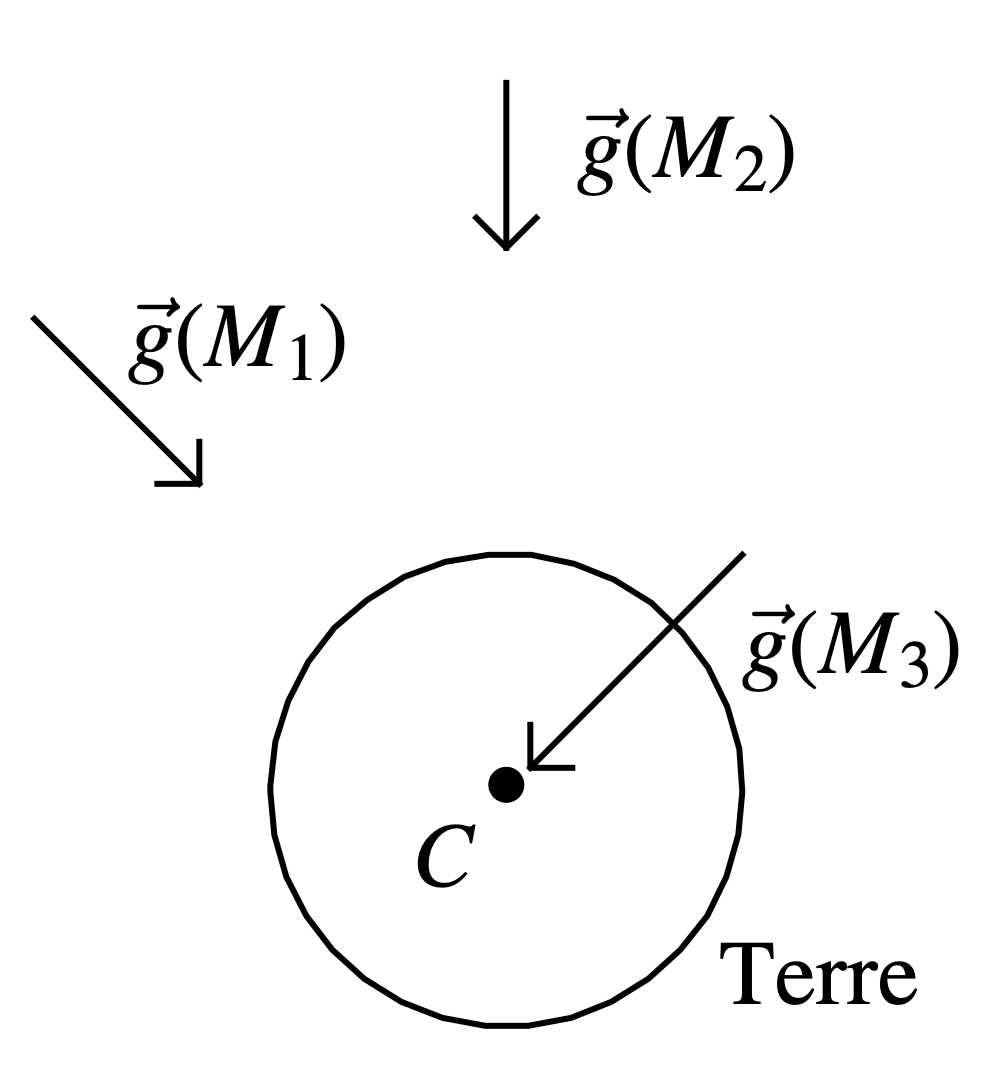
On modélise l’interaction entre une masse m1 ponctuelle, placée en un
point M quelconque au voisinage de la Terre et cette dernière par une force appelée poids, notée P1, de direction la verticale du lieu, dirigée vers la Terre et de valeur proportionnelle à la masse m1. De même, une masse m2 placée au même point M est soumise au poids P2 de mêmes direction et sens que
P1 et de valeur proportionnelle à la masse m2. On peut renouveler l’opération avec une masse m3, on obtient un
comportement similaire à ceux décrits ci-dessus.
Le coefficient de proportionnalité étant identique dans tous les cas présentés,
m1P1=m2P2=m3P3=…
La Terre communique donc au point M de l’espace une propriété telle que toute masse
ponctuelle qui est placée en ce point est soumise à une action proportionnelle à la valeur de cette masse et appelée poids. L’action par unité de masse qu’exerce la Terre en un point M est appelée le champ de pesanteur au pointM et notée g(M).
Finalement,
\[ \overrightarrow{P_{1}} \text{en } M = m \overrightarrow{g} (M) \]
Champ de pesanteur uniforme
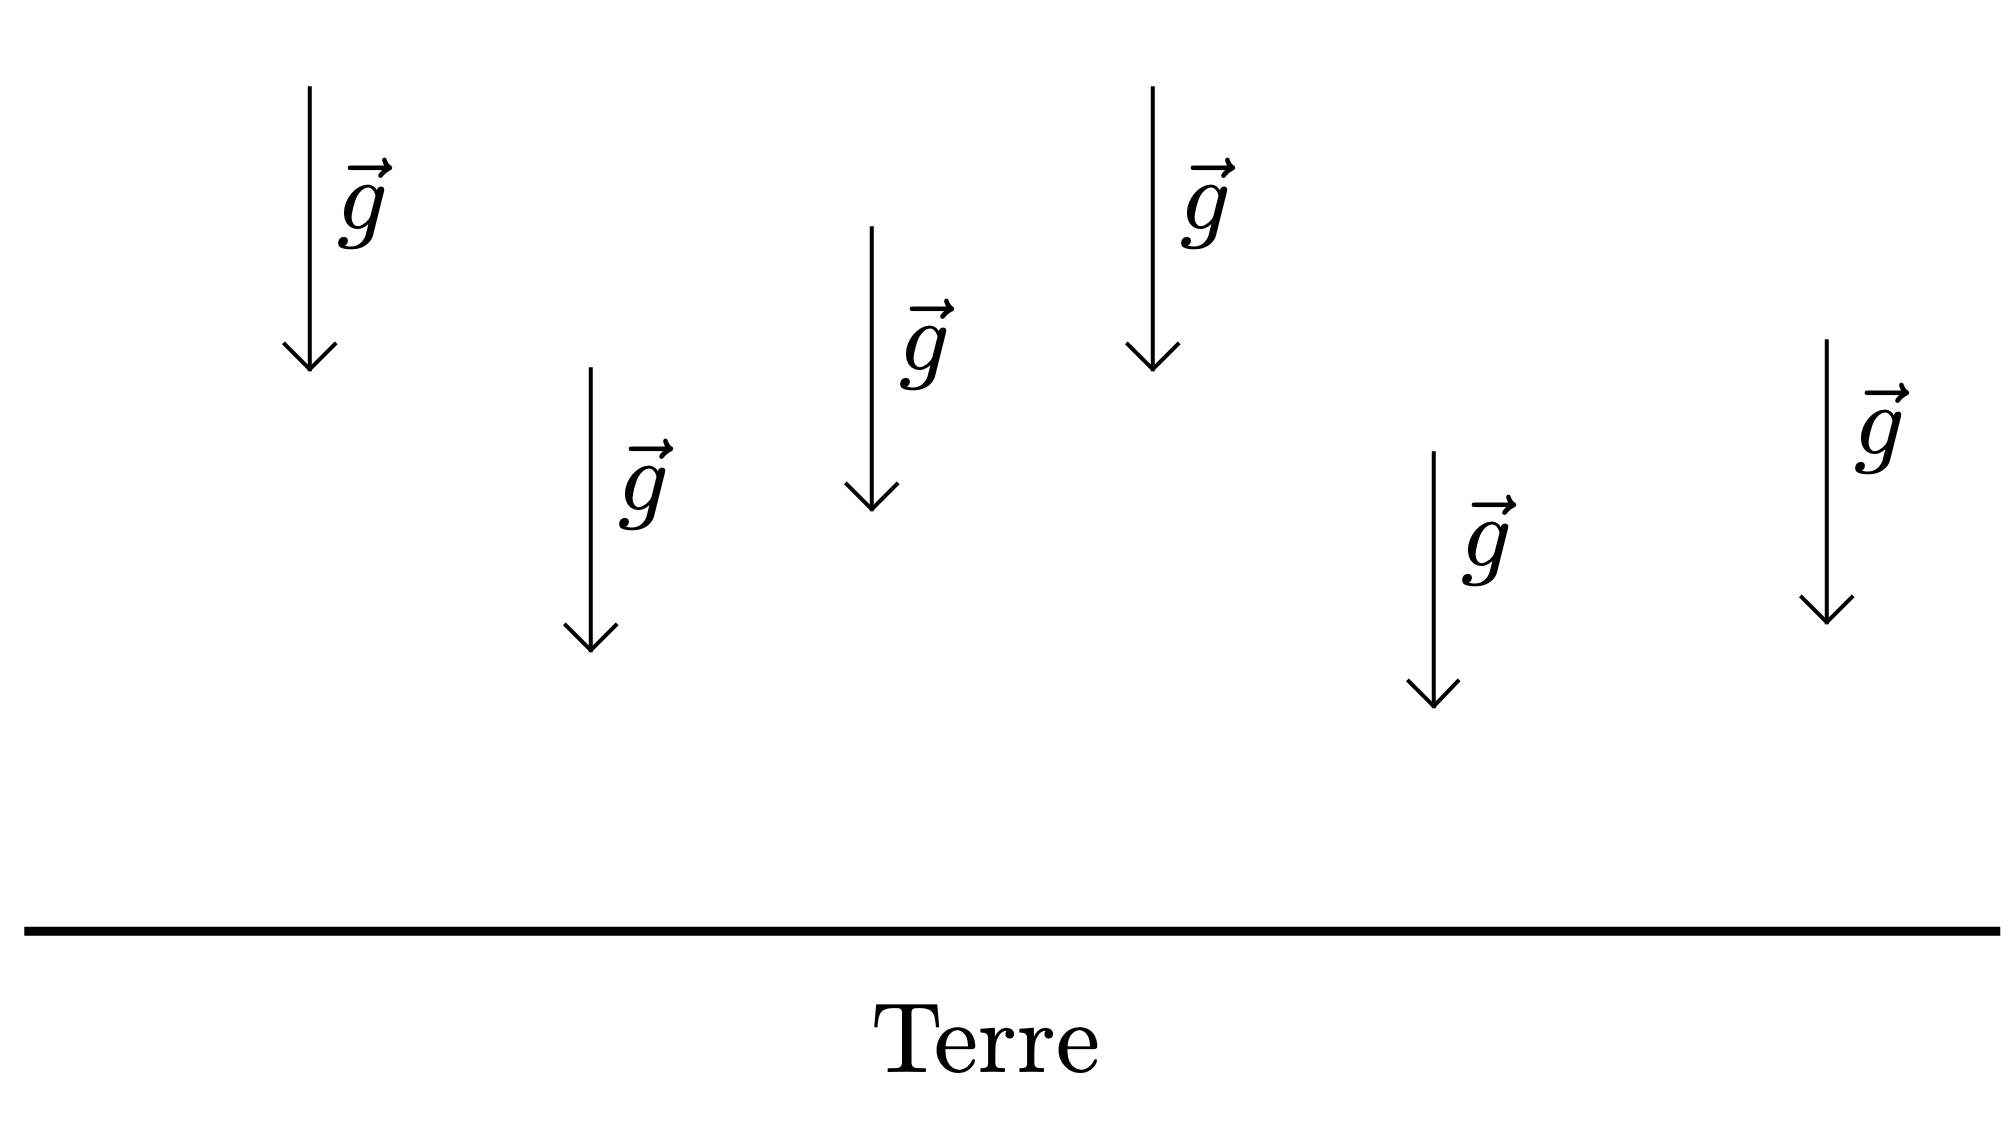
À l’échelle de la planète, la direction et la valeur du champ de pesanteur
varient. Cependant, on peut déterminer que pour deux points de la surface de la terre distants de 2 kilomètres l’angle que font entre eux deux vecteurs champ de pesanteur est de l’ordre de 0,01° et que l’intensité (ou valeur) du champ de pesanteur varie de moins de 1 % lorsqu’on s’élève de 32km. Par conséquent, pour des régions de l’espace limitées à
quelques kilomètres, on peut considérer que g est un vecteur
pratiquement constant. On dit alors que le champ de pesanteur est uniforme.
Modélisation de l’interaction avec un fluide
À retenir
En physique on appelle fluide un milieu parfaitement déformable. On regroupe sous cette appellation les liquides, les gaz et les plasmas.
Poussée d’Archimède
À retenir
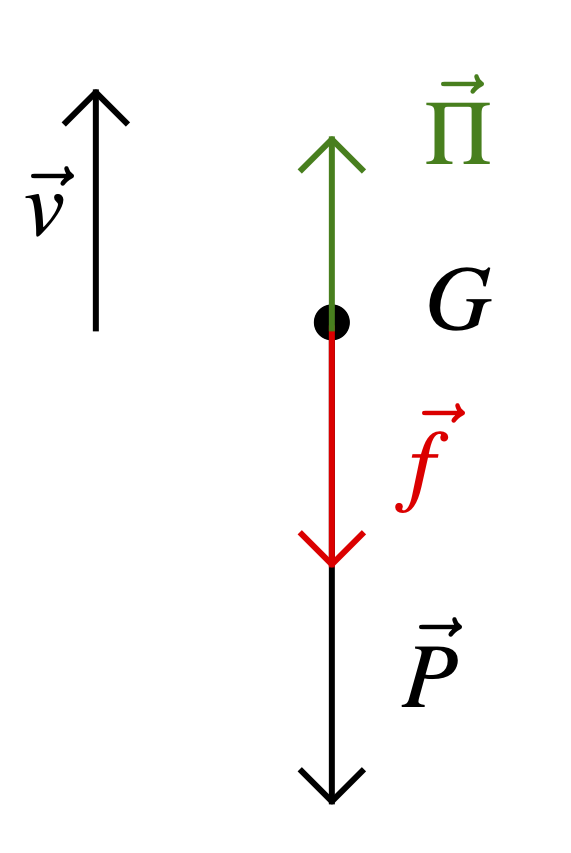
La poussée d’Archimède est la force qui s’exerce sur un
objet immobile ou en mouvement, plongé totalement ou partiellement dans un
fluide soumis à un champ de pesanteur.
La poussée d’Archimède correspond à une action verticale, vers le haut
et égale au poids du fluide déplacé par l’objet, de la part du fluide
sur l’objet.
où ρfluide est la masse volumique du fluide et
Vobjet immergeˊ le volume de l’objet immergé dans le fluide.
Plus fondamentalement, la poussée d’Archimède est la résultante des
forces pressantes qu’exerce le fluide sur la surface de l’objet : la
pression étant plus forte sur la partie inférieure d’un objet immergé que
sur sa partie supérieure, il en résulte une poussée globalement verticale
orientée vers le haut.
Info
La poussée d’Archimède peut souvent être négligée lorsqu’on étudie le
mouvement d’un objet de petit volume et beaucoup plus dense que le fluide.
Exercice
À partir des caractéristiques de la force Π
données dans la définition, écrire son expression vectorielle en fonction du
vecteur champ de pesanteur g.
Cette écriture indique bien que les vecteurs Π et g sont
colinéaires, de sens opposés et que Π=ρfluideVobjet immergeˊg.
Force de frottement fluide
À retenir
Une force de frottement fluide est une force de contact
qu’il faut ajouter à la poussée d’Archimède pour modéliser l’interaction
d’un fluide et d’un objet en mouvement dans ce dernier.
\[ \overrightarrow{f} \left\lbrace \begin{array}{ll}
\text{direction :} & \text{celle du vecteur vitesse} \overrightarrow{v}\cr
\text{sens :} & \text{opposé à celui du vecteur vitesse } \overrightarrow{v}\cr
\text{valeur :} & f = kv^n
\end{array} \right. \]
où le coefficient k exprime la proportionnalité entre f et v.
Cette force dépend de la vitesse de l’objet par rapport au fluide, de la
forme et de la texture de cet objet ; les valeurs du coefficient de
proportionnalité k et de l’exposant n dans l’expression de la valeur de la
force f dépendent donc de la situation expérimentale étudiée (n
est souvent égal à 1 ou 2).
Info
La force de frottement fluide peut souvent être négligée lorsqu’on étudie
le mouvement d’un objet de petit volume, dense et se déplaçant à faible
vitesse par rapport au fluide.
Exercice
À partir des caractéristiques de la force f données
dans la définition, écrire son expression vectorielle en fonction du vecteur
vitesse f.
Deuxième loi de Newton :
\[ m \overrightarrow{a} = \overrightarrow{P} + \overrightarrow{\Pi} + \overrightarrow{f} \]
avec a l’accélération du système.
À ce stade, on effectue l’hypothèse suivante (généralement indiquée dans
les exercices) : la balle est un système de petit volume, beaucoup plus
dense que l’air dans lequel elle se déplace. On peut donc négliger
l’interaction du système avec l’air.
\[ m \overrightarrow{a} = \overrightarrow{P} = m \overrightarrow{g} \]
ou
\[ \overrightarrow{a} = \overrightarrow{g} \tag{1} \]
Exercice
Caractériser le mouvement.
Réponse
L’accélération du système est colinéaire au champ de pesanteur. C’est une
constante, le mouvement est uniformément accéléré.
À retenir
Un système dont l’équation du mouvement est a=g est dit en « chute libre dans le champ de pesanteur » (ici terrestre).
Une chute libre est un mouvement uniformément accéléré.
Tous les systèmes en chute libre possèdent la même accélération.
Établissement des équations horaires du mouvement
À retenir
On appelle équations horaires les expressions des coordonnées d’un système en fonction du temps.
Projection de l’équation du mouvement
Exercice
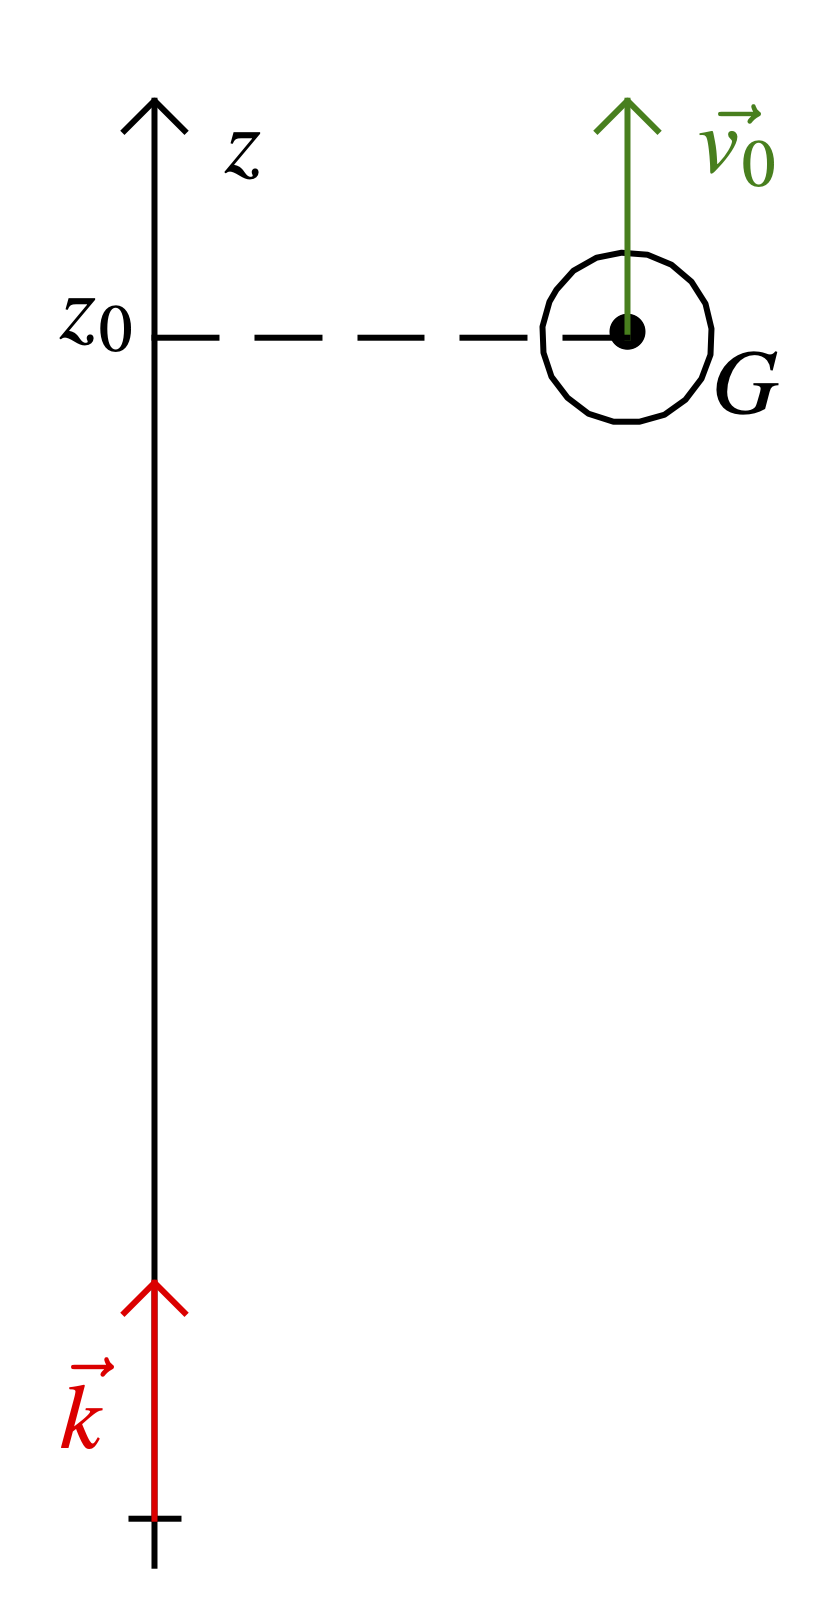
Établir, à partir de la relation (1), la relation qui donne l’expression de la composante az du vecteur accélération dans le repère (O;k).
Réponse
La relation (1) est vectorielle, on choisit un repère afin de la transformer
en système d’équations scalaires. Comme le mouvement sera manifestement
vertical — à une dimension donc — on choisit le repère cartésien (O;k).
Dans ce repère, g=−gk que l’on peut écrire : g(−g) et aG=azk que l’on peut écrire :
aG(az).
L’inconnue az, comme toute composante d’un vecteur le long d’une axe,
est une grandeur algébrique (positive, nulle ou négative, donc) ; son
signe donne une indication du sens du vecteur
aG (comparativement à celui du vecteur k), sa
valeur absolue est égale à la valeur du vecteur aG.
Finalement l’équation (1) s’écrit, une fois projetée,
\[
a_{z} = - g \tag{2}
\]
Détermination de la composante vz de la vitesse le long de l’axe (Oz)
Exercice
Établir, à partir de la relation (2), la relation qui donne l’expression de la composante vz de la vitesse du système en fonction du temps.
Réponse
Puisque l’accélération est le taux de variation instantanée de la vitesse, az=dtdvz et
On cherche donc à déterminer l’expression de la fonction vz(t) à
partir de celle de sa dérivée. Ce raisonnement s’appelle intégration en
mathématique.
En cours de physique, il n’est pas nécessaire de savoir intégrer, il suffit
par exemple d’essayer de répondre à la question suivante : quelle fonction
vz de la variable t, une fois dérivée par rapport à t, est égale à la constante −g ?
où A est une constante réelle, puisque dtdvz=dtd(−gt+A)=−g.
Nous n’avons pas trouvé une fonction vz mais une famille de fonctions, puisque A peut être n’importe quel réel. Afin de déterminer la fonction solution du problème il est nécessaire (et c’est suffisant) de connaître sa valeur à une date. On choisit généralement la date t=0 et on appelle alors cette valeur la « condition initiale ».
vz(0)=−g×0+A=v0⇔A=v0 car
v0=v0k est la vitesse initiale du système.
Finalement
\[
v_{z} (t) = - gt + v_{0} \tag{4}
\]
Détermination de la composante z de la position le long de l’axe (Oz)
Exercice
Établir, à partir de la relation (4), la relation qui donne l’expression de la composante z de la position du système en fonction du temps.
Réponse
Puisque la vitesse est le taux de variation instantanée de la position,
vz=dtdz et
Ici encore il est nécessaire de se poser la question : quelle fonction z
de la variable t, une fois dérivée par rapport à t, est égale à la
constante −gt+v0 ?
\[ \left( 5 \right) \Rightarrow z (t) = - \dfrac{1}{2} gt^2 + v_{0}
t + B \]
où B est une constante réelle, puisque dtdz=dtd(−1/2gt2+v0t+B)=−gt+v0.
Pour déterminer la fonction z recherchée, il est encore une fois nécessaire
d’utiliser une condition initiale : z(0)=−21g×02+v0×0+B=z0⇔B=z0.
Finalement
\[
z (t) = - \dfrac{1}{2} gt^2 + v_{0} t + z_{0} \tag{6}
\]
Utilisation des équations horaires
Détermination de l’altitude zmax
Exercice
Établir l’expression de l’altitude maximale zmax à laquelle parvient le système.
Réponse
Puisque l’on a uniquement accès aux équations horaires du mouvement, c’est à dire aux équations paramétriques donnant la position ou la vitesse en fonction du temps, il faut ajouter à la question posée une première étape faisant intervenir le temps. La question devient donc :
À quelle date le système parvient-il à l’altitude maximale ?
Quelle est l’altitude maximale ?
Lorsque la balle se trouve à sa position d’altitude maximale, sa vitesse est nulle. Donc
\[ v_{z} (t_{\max}) = 0 = - gt_{\max} + v_{0} \]
Le système parvient donc à l’altitude maximale à la date tmax telle que
\[ t_{\max} = \dfrac{v_{0}}{g} \]
Comme
\[ z_{\max} = z (t_{\max}) = - \dfrac{1}{2} \, g \left(
\dfrac{v_{0}}{g} \right)^2 + v_{0}\, \dfrac{v_{0}}{g} + z_{0} \]
Détermination de la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0
Exercice
Déterminer la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0 en fonction de v0
Réponse
Puisque l’on a uniquement accès aux équations horaires du mouvement, c’est à dire aux équations paramétriques donnant la position ou la vitesse en fonction du temps, il faut ajouter à la question posée une première étape faisant intervenir le temps. La question devient donc :
À quelle date le système repasse-t-il à l’altitude z0 ?
Quelle est alors sa vitesse ?
La balle repasse à l’altitude z0 à la date t1 telle que
Chute verticale dans le champ de pesanteur uniforme – Utilisation des théorèmes énergétiques
Utilisation du théorème de l’énergie cinétique
Exercice
Établir l’expression de l’altitude maximale zmax à laquelle le système parvient.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie cinétique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids, le théorème de l’énergie cinétique s’écrit :
\[
\Delta E_C = \dfrac{1}{2}\, mv_F^2 - \dfrac{1}{2}\, mv_I^2 = W_{IF}(\overrightarrow{P}) = \overrightarrow{P}\cdot\overrightarrow{IF}
\]
où I est la position initiale et F le point d’altitude maximale.
Comme vI=v0, vF=0, P⋅IF=−mgk⋅(zmax−z0)k=−mg(zmax−z0),
\[
z_{\text{max}} = z_0 + \dfrac{v_0^2}{2g}
\]
Exercice
Déterminer la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0 en fonction de v0
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie cinétique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids, le théorème de l’énergie cinétique s’écrit :
\[
\Delta E_C = \dfrac{1}{2}\, mv_F^2 - \dfrac{1}{2}\, mv_I^2 = W_{IF}(\overrightarrow{P}) = \overrightarrow{P}\cdot\overrightarrow{IF}
\]
où I est la position initiale et F le point qui coïncide avec le point de départ atteint lorsque le système redescend.
Comme vI=v0, vF=v1 et P⋅IF=−mgk⋅0=0,
\[
v_1 = v_0
\]
Exercice
Déterminer l’expression de la valeur de la vitesse lorsque le système atteint le sol.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie cinétique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids, le théorème de l’énergie cinétique s’écrit :
\[
\Delta E_C = \dfrac{1}{2}\, mv_F^2 - \dfrac{1}{2}\, mv_I^2 = W_{IF}(\overrightarrow{P}) = \overrightarrow{P}\cdot\overrightarrow{IF}
\]
où I est la position initiale et F le point d’altitude 0.
Comme vI=v0 et P⋅IF=−mgk⋅(0−z0)k=mgz0,
\[
v_F = \sqrt{v_0^2 + 2g z_0}
\]
Utilisation du théorème de l’énergie mécanique
Exercice
Établir l’expression de l’altitude maximale zmax à laquelle le système parvient.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie mécanique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids et cette force étant conservative, l’énergie mécanique du système se conserve. Donc :
\[
\Delta E_M = 0 \iff E_{M}(F) - E_{M}(I) = 0 \iff E_{M}(F) = E_{M}(I)
\]
donc
\[
\dfrac{1}{2}\, mv_F^2 + mgz_{\text{max}} = \dfrac{1}{2}\, mv_I^2 + mgz_0
\]
ou
\[
mgz_{\text{max}} = \dfrac{1}{2}\, mv_0^2 + mgz_0
\]
puisque vI=v0 et vF=0. Finalement,
\[
z_{\text{max}} = z_0 + \dfrac{v_0^2}{2g}
\]
Exercice
Déterminer la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0 en fonction de v0
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie mécanique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids et cette force étant conservative, l’énergie mécanique du système se conserve. Donc :
\[
\Delta E_M = 0 \iff E_{M}(F) - E_{M}(I) = 0 \iff E_{M}(F) = E_{M}(I)
\]
Comme EPP(F)=EPP(I) (mêmes altitudes), EC(F)=EC(I) et vF=v0
Exercice
Déterminer l’expression de la valeur de la vitesse lorsque le système atteint le sol.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie mécanique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids et cette force étant conservative, l’énergie mécanique du système se conserve. Donc :
\[
\Delta E_M = 0 \iff E_{M}(F) - E_{M}(I) = 0 \iff E_{M}(F) = E_{M}(I)
\]
donc
\[
\dfrac{1}{2}\, mv_F^2 = \dfrac{1}{2}\, mv_0^2 + mgz_0
\]
puisque zF=0. Finalement
\[
v_F = \sqrt{v_0^2 + 2g z_0}
\]
Info
Les lois de Newton et les théorèmes énergétiques se complètent. Il est nécessaire de savoir reconnaître les situations dans lesquelles chacune des méthodes est la plus efficace.
Mouvement plan dans le champ de pesanteur uniforme – Lois de Newton
Situation étudiée
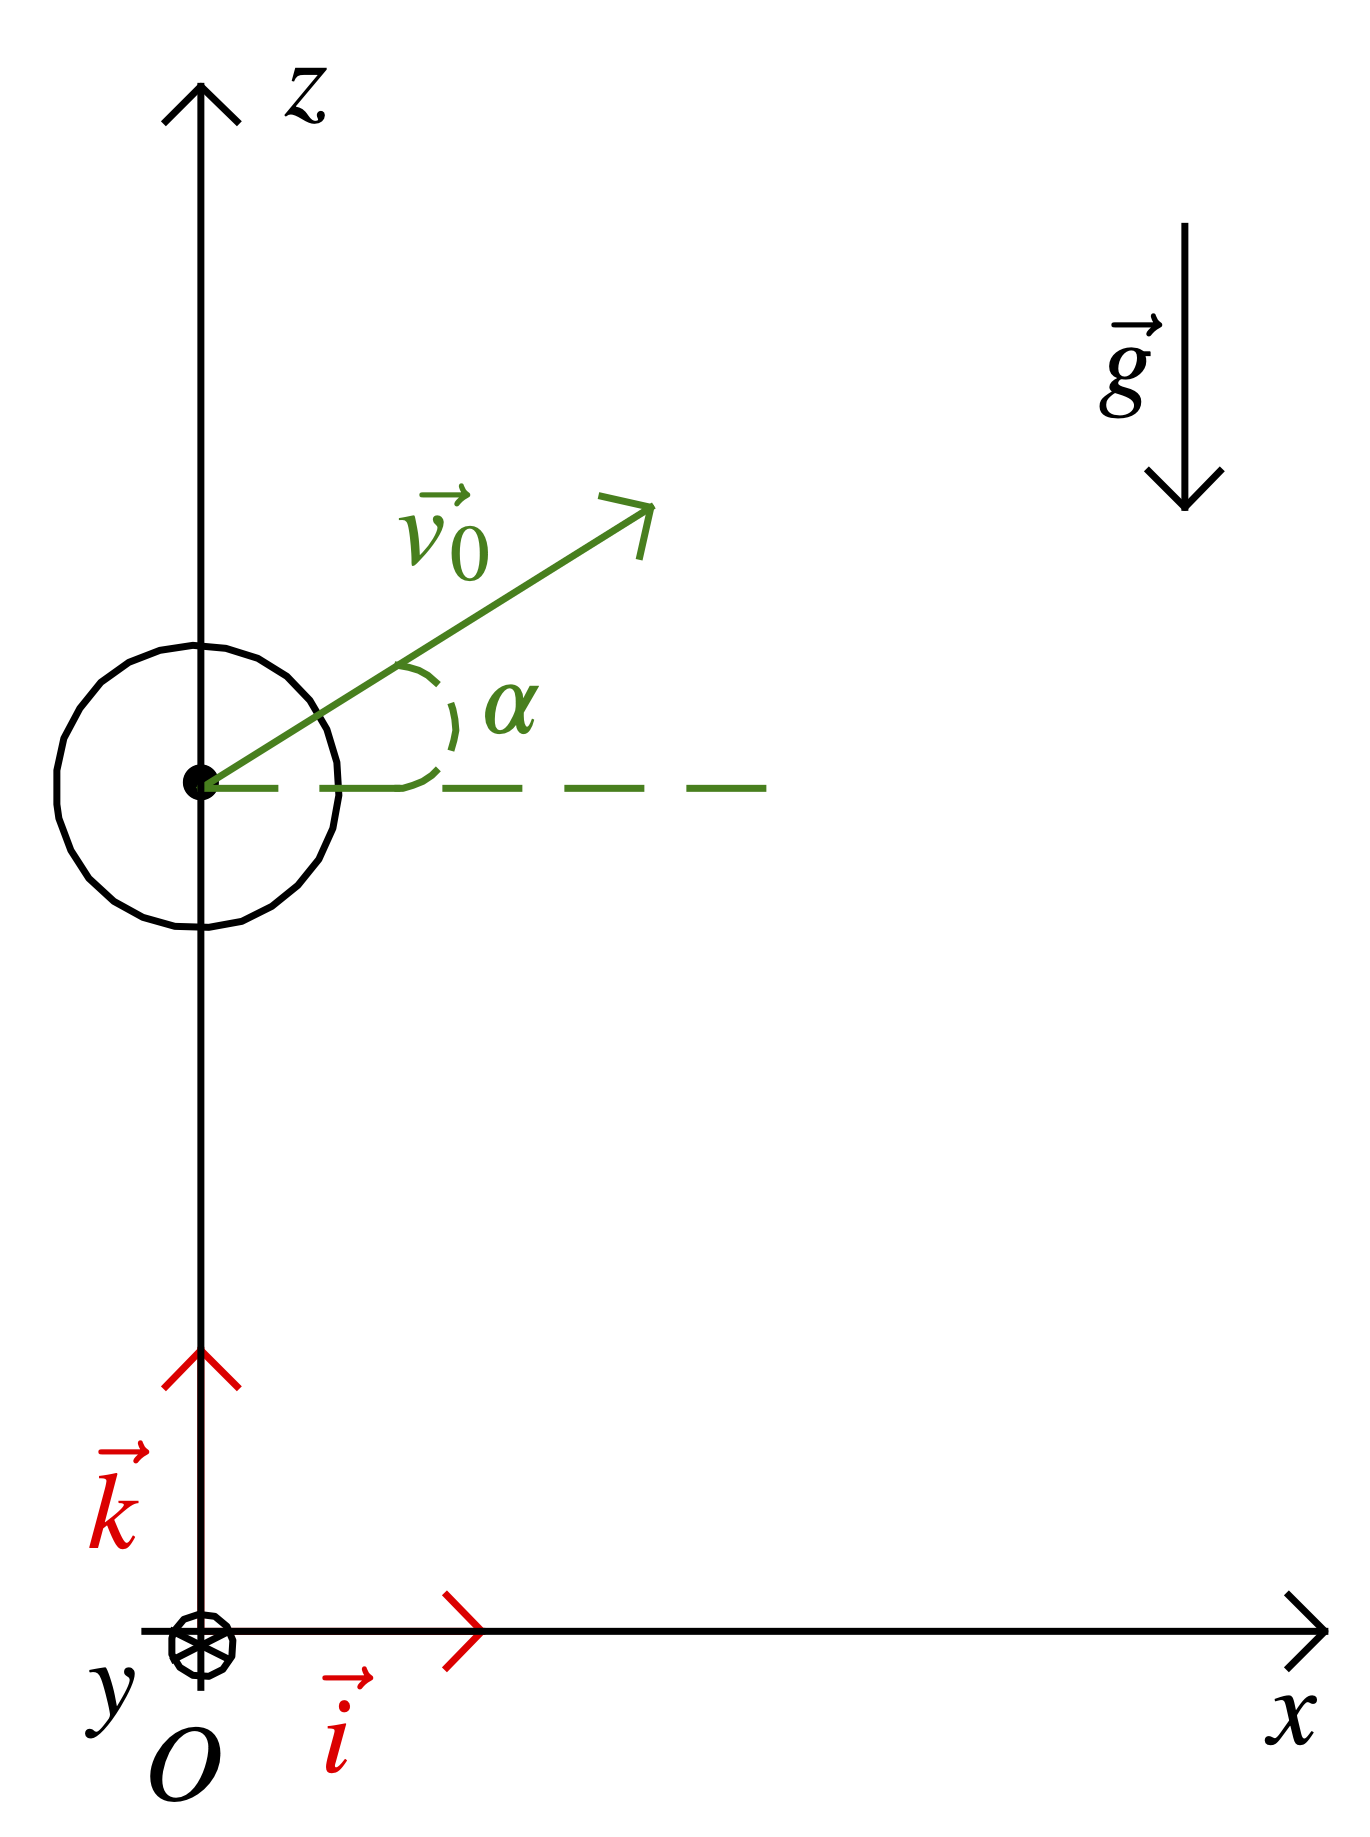
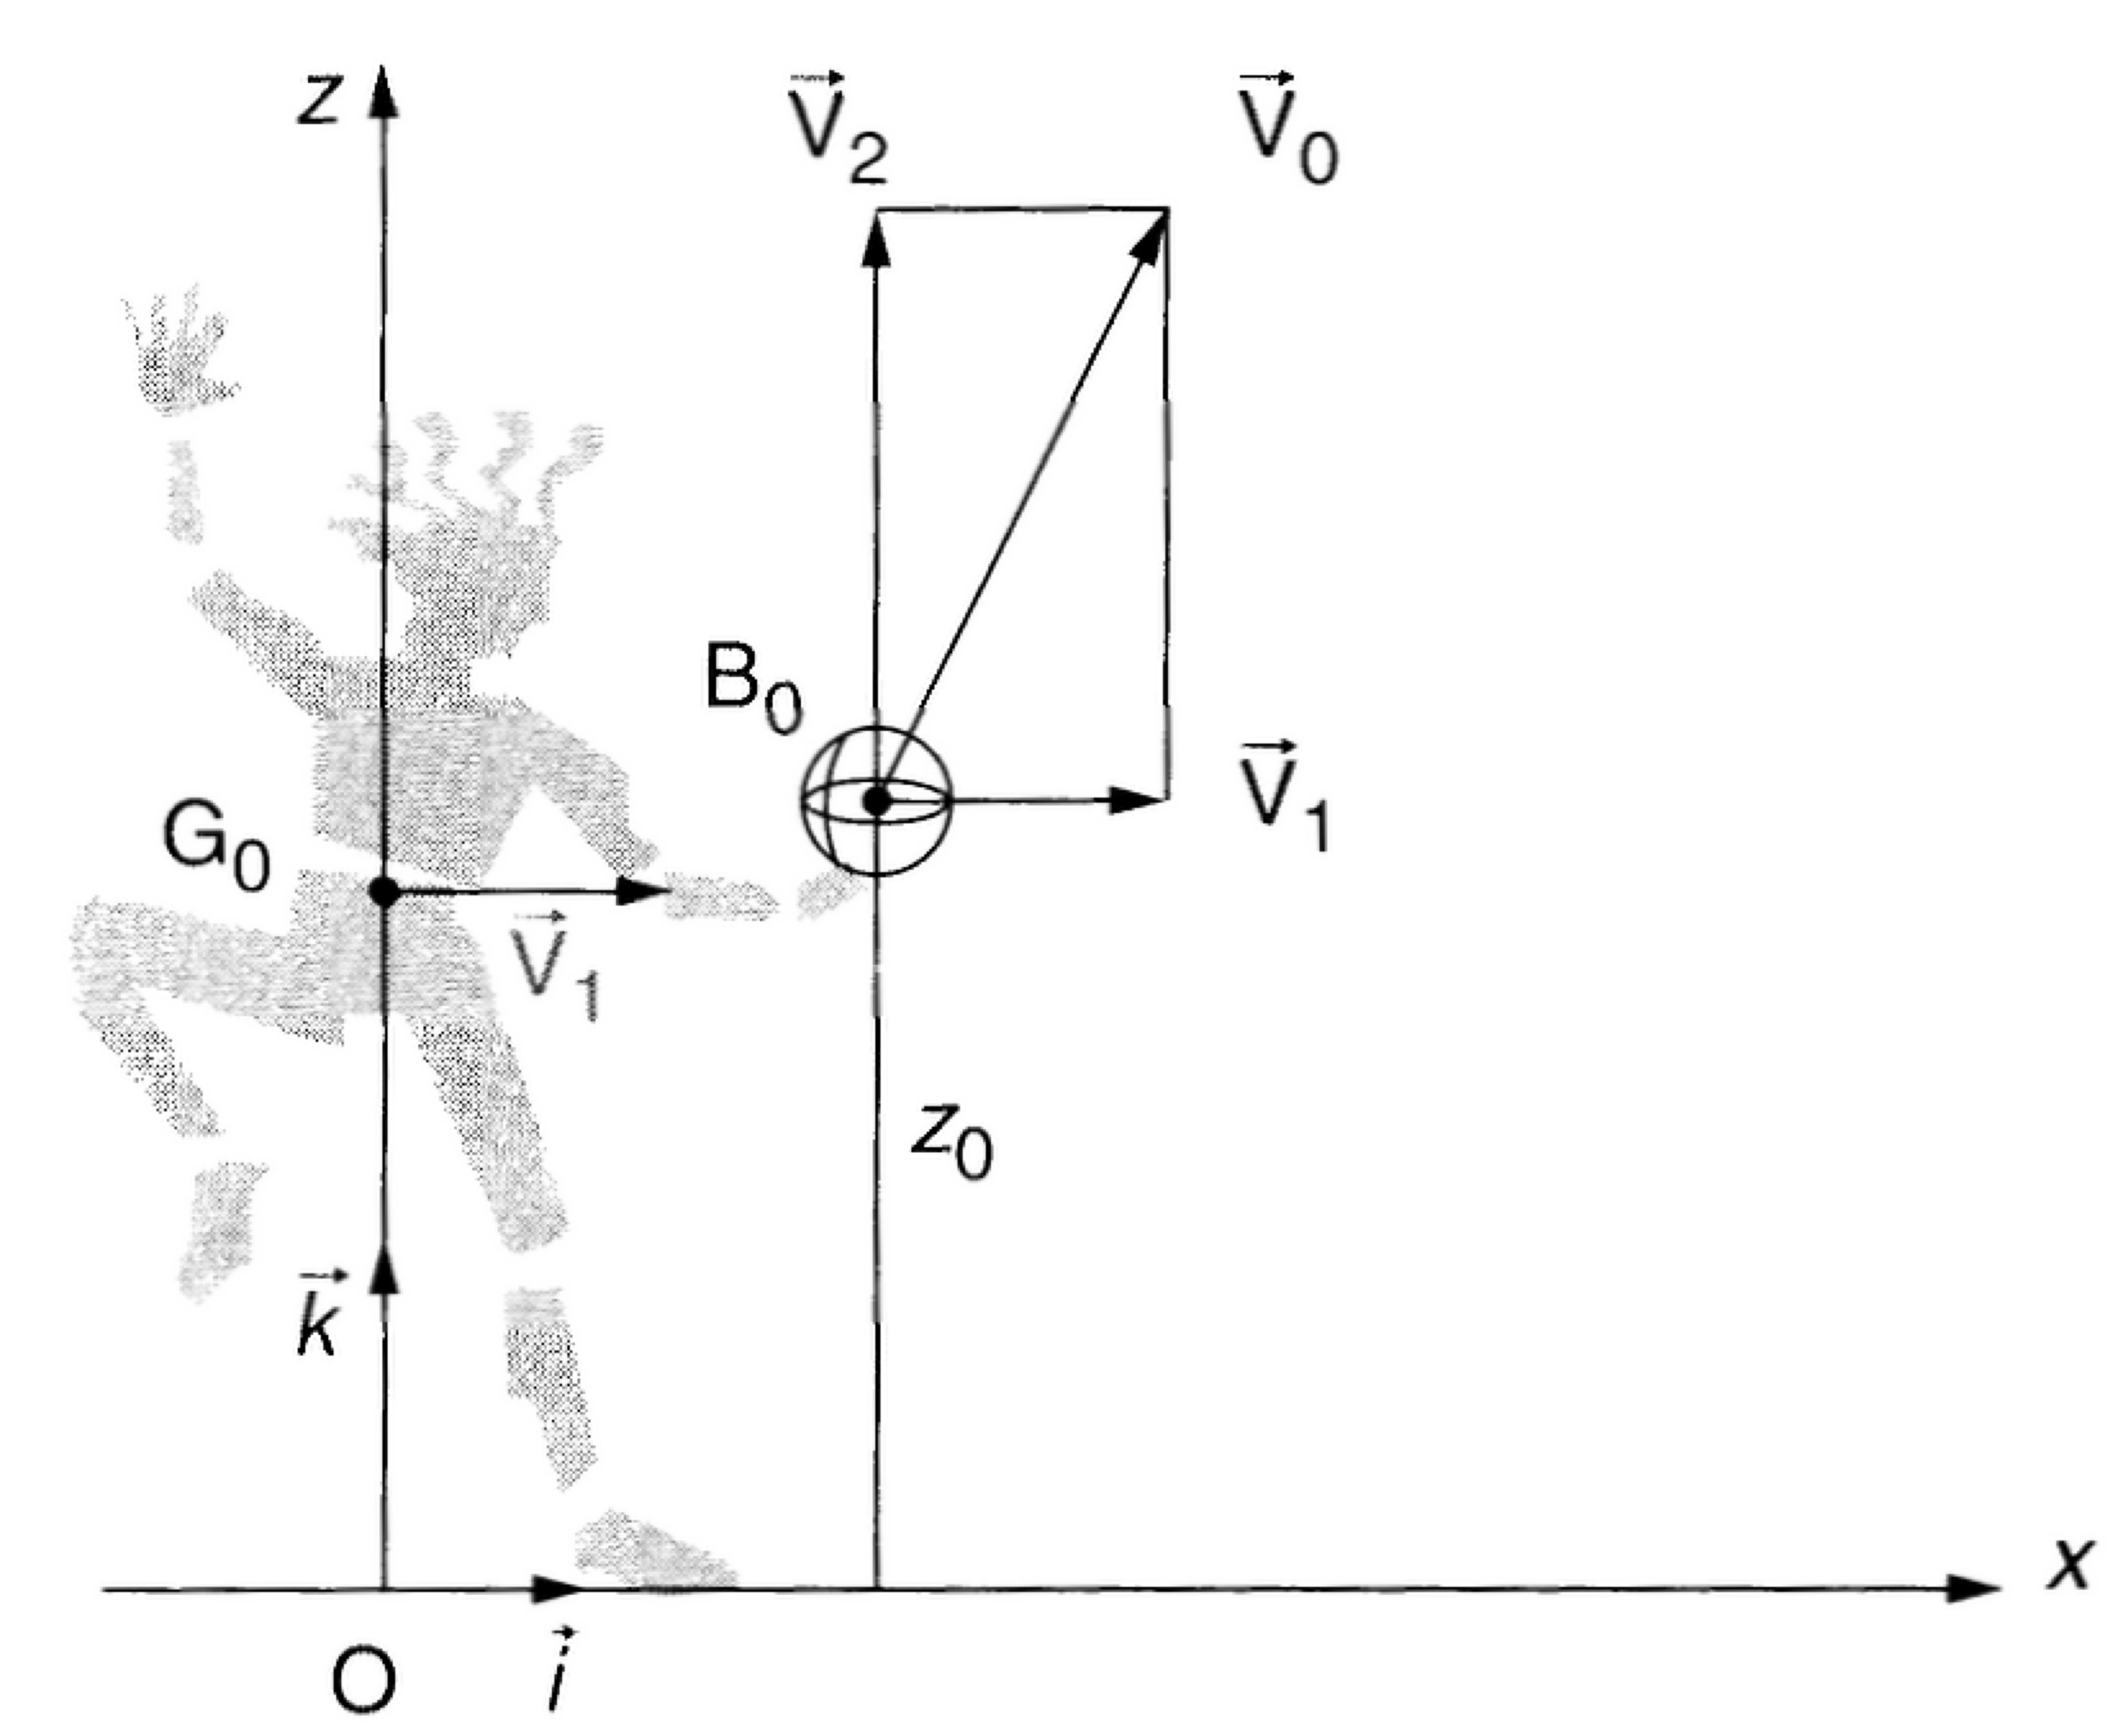
On lance une balle, de masse m, vers le haut et vers la droite, avec un
angle α par rapport à l’axe (Ox), depuis l’altitude z0 au
dessus de l’origine choisie.
On cherche à déterminer:
La forme de la trajectoire.
L’altitude maximale zmax jusqu’à laquelle la balle va s’élever.
La portée du lancer, c’est à dire la distance parcourue horizontalement
par la balle avant de toucher le sol.
Mise en équation
Exercice
Déterminer l’expression de l’accélération aG du centre d’inertie de la balle.
On suppose que les frottements avec l’air sont négligeables.
Réponse
Système = {balle}
Étude des interactions:
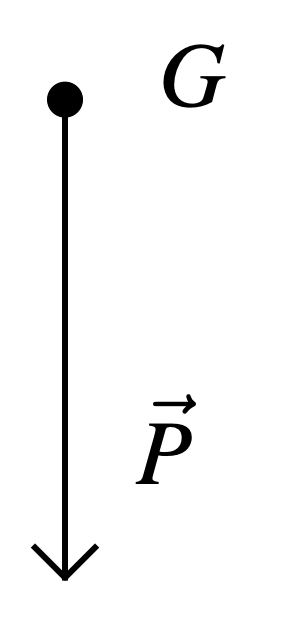
Système – Terre modélisée par le poids P
Système – Air modélisée par la poussée d’Archimède Π et la
force de frottement fluide f.
HypothèseLe système est de petit volume et beaucoup plus dense que l’air.
L’interaction avec l’air est donc négligeable.
Deuxième loi de Newton :
\[ m \overrightarrow{a_{G}} = \overrightarrow{P} = m \overrightarrow{g} \]
avec a l’accélération du système. Finalement
\[
\overrightarrow{a_{G}} = \overrightarrow{g} \tag{7}
\]
Encore une fois, le système est en chute libre dans le champ de pesanteur
terrestre.
Établissement des équations horaires du mouvement
Projection de l’équation du mouvement
Exercice
Établir, à partir de la relation (7), les relations qui donnent les expressions des composantes du vecteur accélération dans le repère (O;i,j,k).
Réponse
La relation (7) est vectorielle, on choisit un repère afin de la transformer en système d’équations scalaires. À priori le mouvement peut s’effectuer selon les trois dimensions de l’espace, on choisit donc le repère cartésien (O;i,j,k).
Dans ce repère, g=−gk que l’on peut écrire : g00−g et aG=axi+ayj+azk
que l’on peut écrire : aGaxayaz.
Finalement, l’équation (7) s’écrit une fois projetée :
ax=0(8)
ay=0(9)
az=−g(10)
Exercice
Caractériser le mouvement.
Réponse
Les relations (8) et (9) indiquent que selon les axes (Ox) et (Oy)il n’y a pas de mouvement ou que ce mouvement est (rectiligne) uniforme.
La relation (10) indique que le mouvement est uniformément accéléré
selon l’axe (Oz).
Détermination des composantes du vecteur vitesse
Exercice
Établir, à partir des relations (8), (9) et (10) les relation qui donnent les expressions des composantes du vecteur vitesse du système en fonction du temps.
Réponse
Puisque l’accélération est le taux de variation instantanée de la vitesse,
(8)⇔dtdvx=0(11)
(9)⇔dtdvy=0(12)
(10)⇔dtdvz=−g(13)
L’intégration de ces relations conduit aux familles de fonctions suivantes :
(11)⇒vx(t)=A(14)
(12)⇒vy(t)=B(15)
(13)⇒vz(t)=−gt+C(16)
Afin de déterminer les fonctions vx, vy et vzsolutions du problème, il est nécessaire (et suffisant) d’utiliser la condition
initiale sur la vitesse :
La relation (17) nous indique que le mouvement est uniforme selon l’axe
(Ox).
La relation (18) nous indique qu’il n’y a aucun mouvement selon l’axe (Oy).
Le mouvement s’inscrit donc dans le plan (xOz).
Détermination des coordonnées de la position
Exercice
Établir, à partir des relations (17), (18) et (19) les relations qui donnent les expressions des composantes du vecteur position du système en fonction du temps.
Réponse
Puisque la vitesse est le taux de variation de la position,
(17)⇔dtdx=v0cos(α)(20)
(18)⇔dtdy=0(21)
(19)⇔dtdvz=−gt+v0sin(α)(21)
L’intégration de ces relations conduit aux familles de fonctions suivantes:
(20)⇒x(t)=v0cos(α)t+D(23)
(21)⇒y(t)=E(24)
(22)⇒z(t)=−21gt2+v0sin(α)t+F(25)
Afin de déterminer les fonctions x, y et zsolutions du problème,
il est nécessaire (et suffisant) d’utiliser la condition initiale sur la
position :
La détermination de la trajectoire nécessite d’établir la relation qui
existe entre les coordonnées d’espace. Il faut donc éliminer le temps dans les relations (26) et (28).
\[ (26) \Leftrightarrow t = \dfrac{x}{v_{0} \cos (\alpha)} \]
En substituant le temps t dans la relation (28), on obtient
La flèche est le point de la trajectoire de coordonnées (xF,zmax).
Déterminer les expressions de xF et de zmax.
Réponse
Le raisonnement est identique à celui mis en œuvre dans la section 3.4.1 ;
la balle se trouve à sa position d’altitude maximale lorsque la composante
verticale de sa vitesse est nulle. Donc
Comme toujours à partir des équations
horaires, il est nécessaire de déterminer la date à laquelle l’évènement
étudié a lieu.
Soit tp la date à laquelle le système touche le sol. tp est
la racine positive de l’équation
\[ z(t_p) = 0 = - \dfrac{1}{2}\, gt_{p}^2 + v_{0} \sin (\alpha) t_{p} + z_{0} \]
On peut alors déterminer xp puisque
\[ x_{p} = x (t_{p}) = v_{0} \cos (\alpha) t_{p} \]
En effet l’information selon laquelle A s’est déplacé ou a disparu se propage é vitesse finie (cf. cours sur les ondes). Par exemple, on voit dans le ciel des étoiles qui ont disparu ou qui ne se trouvent plus à l’endroit où on les vise. ↩︎
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Un ballon sonde, en caoutchouc mince très élastique, est gonflé à
l’hélium. Une nacelle attachée au ballon emporte du matériel
scientifique afin d’étudier la composition de l’atmosphère. En montant, le ballon grossit car la pression atmosphérique diminue. Sa
paroi élastique finit par éclater à une altitude généralement comprise
entre 20 et 30 kilomètres. Après éclatement, un petit parachute s’ouvre
pour ramener la nacelle et son matériel scientifique au sol. Il faut ensuite localiser la nacelle, puis la récupérer pour exploiter
l’ensemble des expériences embarquées.
L’objectif de cet exercice est d’étudier la mécanique du vol du ballon
sonde à faible altitude (sur les premières centaines de mètres). On peut
alors considérer que l’accélération de le pesanteur g, le volume
du ballon Vb et la masse volumique ρ de l’air restent constants.
On modélisera la valeur f de la force de frottement de l’air sur le
système étudié par l’expression : f=K⋅ρ⋅v2 où K
reste constant pour les altitudes considérées et v est la vitesse du
centre d’inertie du système {ballon + nacelle}. On supposera qu’il n’y a
pas de vent (le mouvement s’effectue donc dans la direction verticale)
et que le volume de la nacelle est négligeable par rapport au volume du
ballon.
Le système {ballon + nacelle} est étudié dans un référentiel terrestre
considéré comme galiléen.
Données
ρ=1,22kg⋅m−3, Vb=9,0m3, masse du ballon
(enveloppe + hélium) : m=2,10kg, masse de la nacelle
vide : m′=0,50kg.
Condition de décollage du ballon
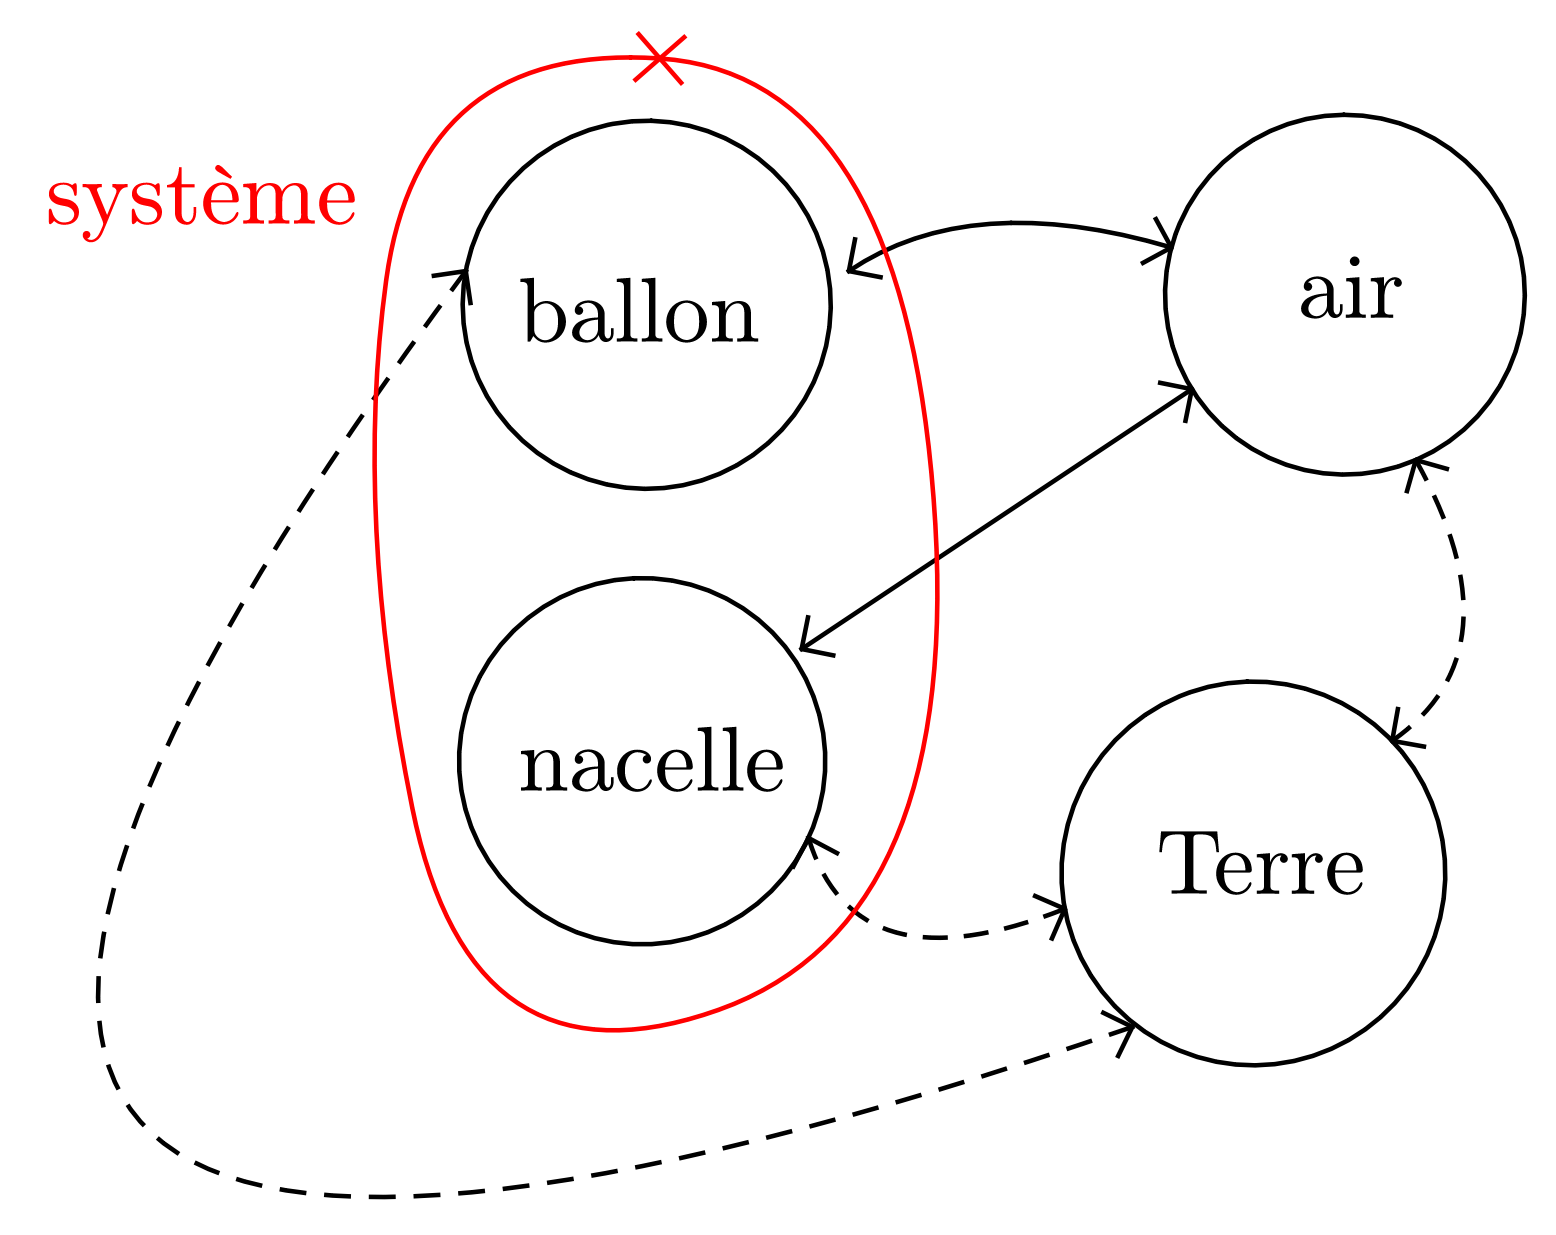
Établir le diagramme objets–interactions de la situation lorsque le système {ballon + nacelle} vient juste de quitter le sol.
Décrire (direction, sens) chacune des forces modélisant les interactions.
Réponse
Interactions :
Système – Terre, modélisée par le poidsP, force
verticale dirigée vers le bas.
Système – Air, modélisée par la poussée d’ArchimèdeΠ, force verticale dirigée vers le haut
Comme on considère l’instant juste après le décollage du ballon, on considère que sa vitesse est encore nulle. La force de frottement fluide est donc nulle.
Donner l’expression littérale de la valeur Π de la poussée d’Archimède.
Réponse
La valeur de la poussée d’Archimède est égale au poids du fluide déplacé : Π=ρairVbg
Soit M la masse du système. Donner l’expression du vecteur accélération aG du centre d’inertie du système.
Réponse
Deuxième loi de Newton
Ma=P+Π=Mg+ρairVb(−g)
Donc
a=(1−MρairVb)g
L’accélération est donc un vecteur colinéaire au champ de pesanteur g.
La vitesse initiale du ballon étant considérée, nulle, à quelle condition doit satisfaire le vecteur accélération pour que le ballon puisse s’élever ?
On pourra projeter la relation obtenue sur un axe vertical (Oz) orienté vers le haut.
Réponse
Le vecteur accélération doit être vertical (ce qui est assuré par la colinéarité avec g), non nul et dirigé vers le haut. Donc
az>0
En déduire une condition sur M pour que le vol soit possible (on ne demande que l’expression littérale ici).
Réponse
az=(1−MρairVb)(−g)⇔az=(MρairVb−1)g
donc
az>0⇔MρairVb−1>0⇔M<ρairVb
En déduire la masse maximale de matériel scientifique que l’on peut embarquer dans la nacelle.
Réponse
Mmax=1,22kg⋅m−3×9,0m3=11,0kg
Or
Mmax=m+m′+mscience
donc mscience=Mmax−m−m′.
A.N.mscience=11,0kg−2,10kg−0,50kg=8,4kg
Ascension du ballon
À partir de la question (3) et en conservant l’axe défini à la question (4), montrer que l’équation différentielle régissant le mouvement du ballon après son décollage peut se mettre sous la forme :
Avz2+B=dtdvz
et donner les expressions de A et B.
La masse de matériel embarqué étant de 2,0kg, l’application numérique donne A=−0,53m−1 et B=13,6m⋅s−2.
Réponse
Le diagramme objets-interactions est identique à celui introduit à la question (1) mais la modélisation de l’interaction avec l’air est
maintenant différente : il faut prendre en compte la poussée d’Archimède mais aussi la force de frottement fluide.
Ma=P+Π+f
Comme
P=Mg=−Mgk, Π=ρairVbgk et f=−K⋅ρ⋅v2k
(puisque la force de frottement fluide est opposée à la vitesse),
Maz=−Mg+ρairVbg−K⋅ρ⋅vz2
ou
az=(MρairVb−1)g−MK⋅ρvz2
Comme
az=dtdvz, l’équation peut s’écrire
dtdvz=Avz2+B
si
A=−MK⋅ρ et
B=(MρairVb−1)g.
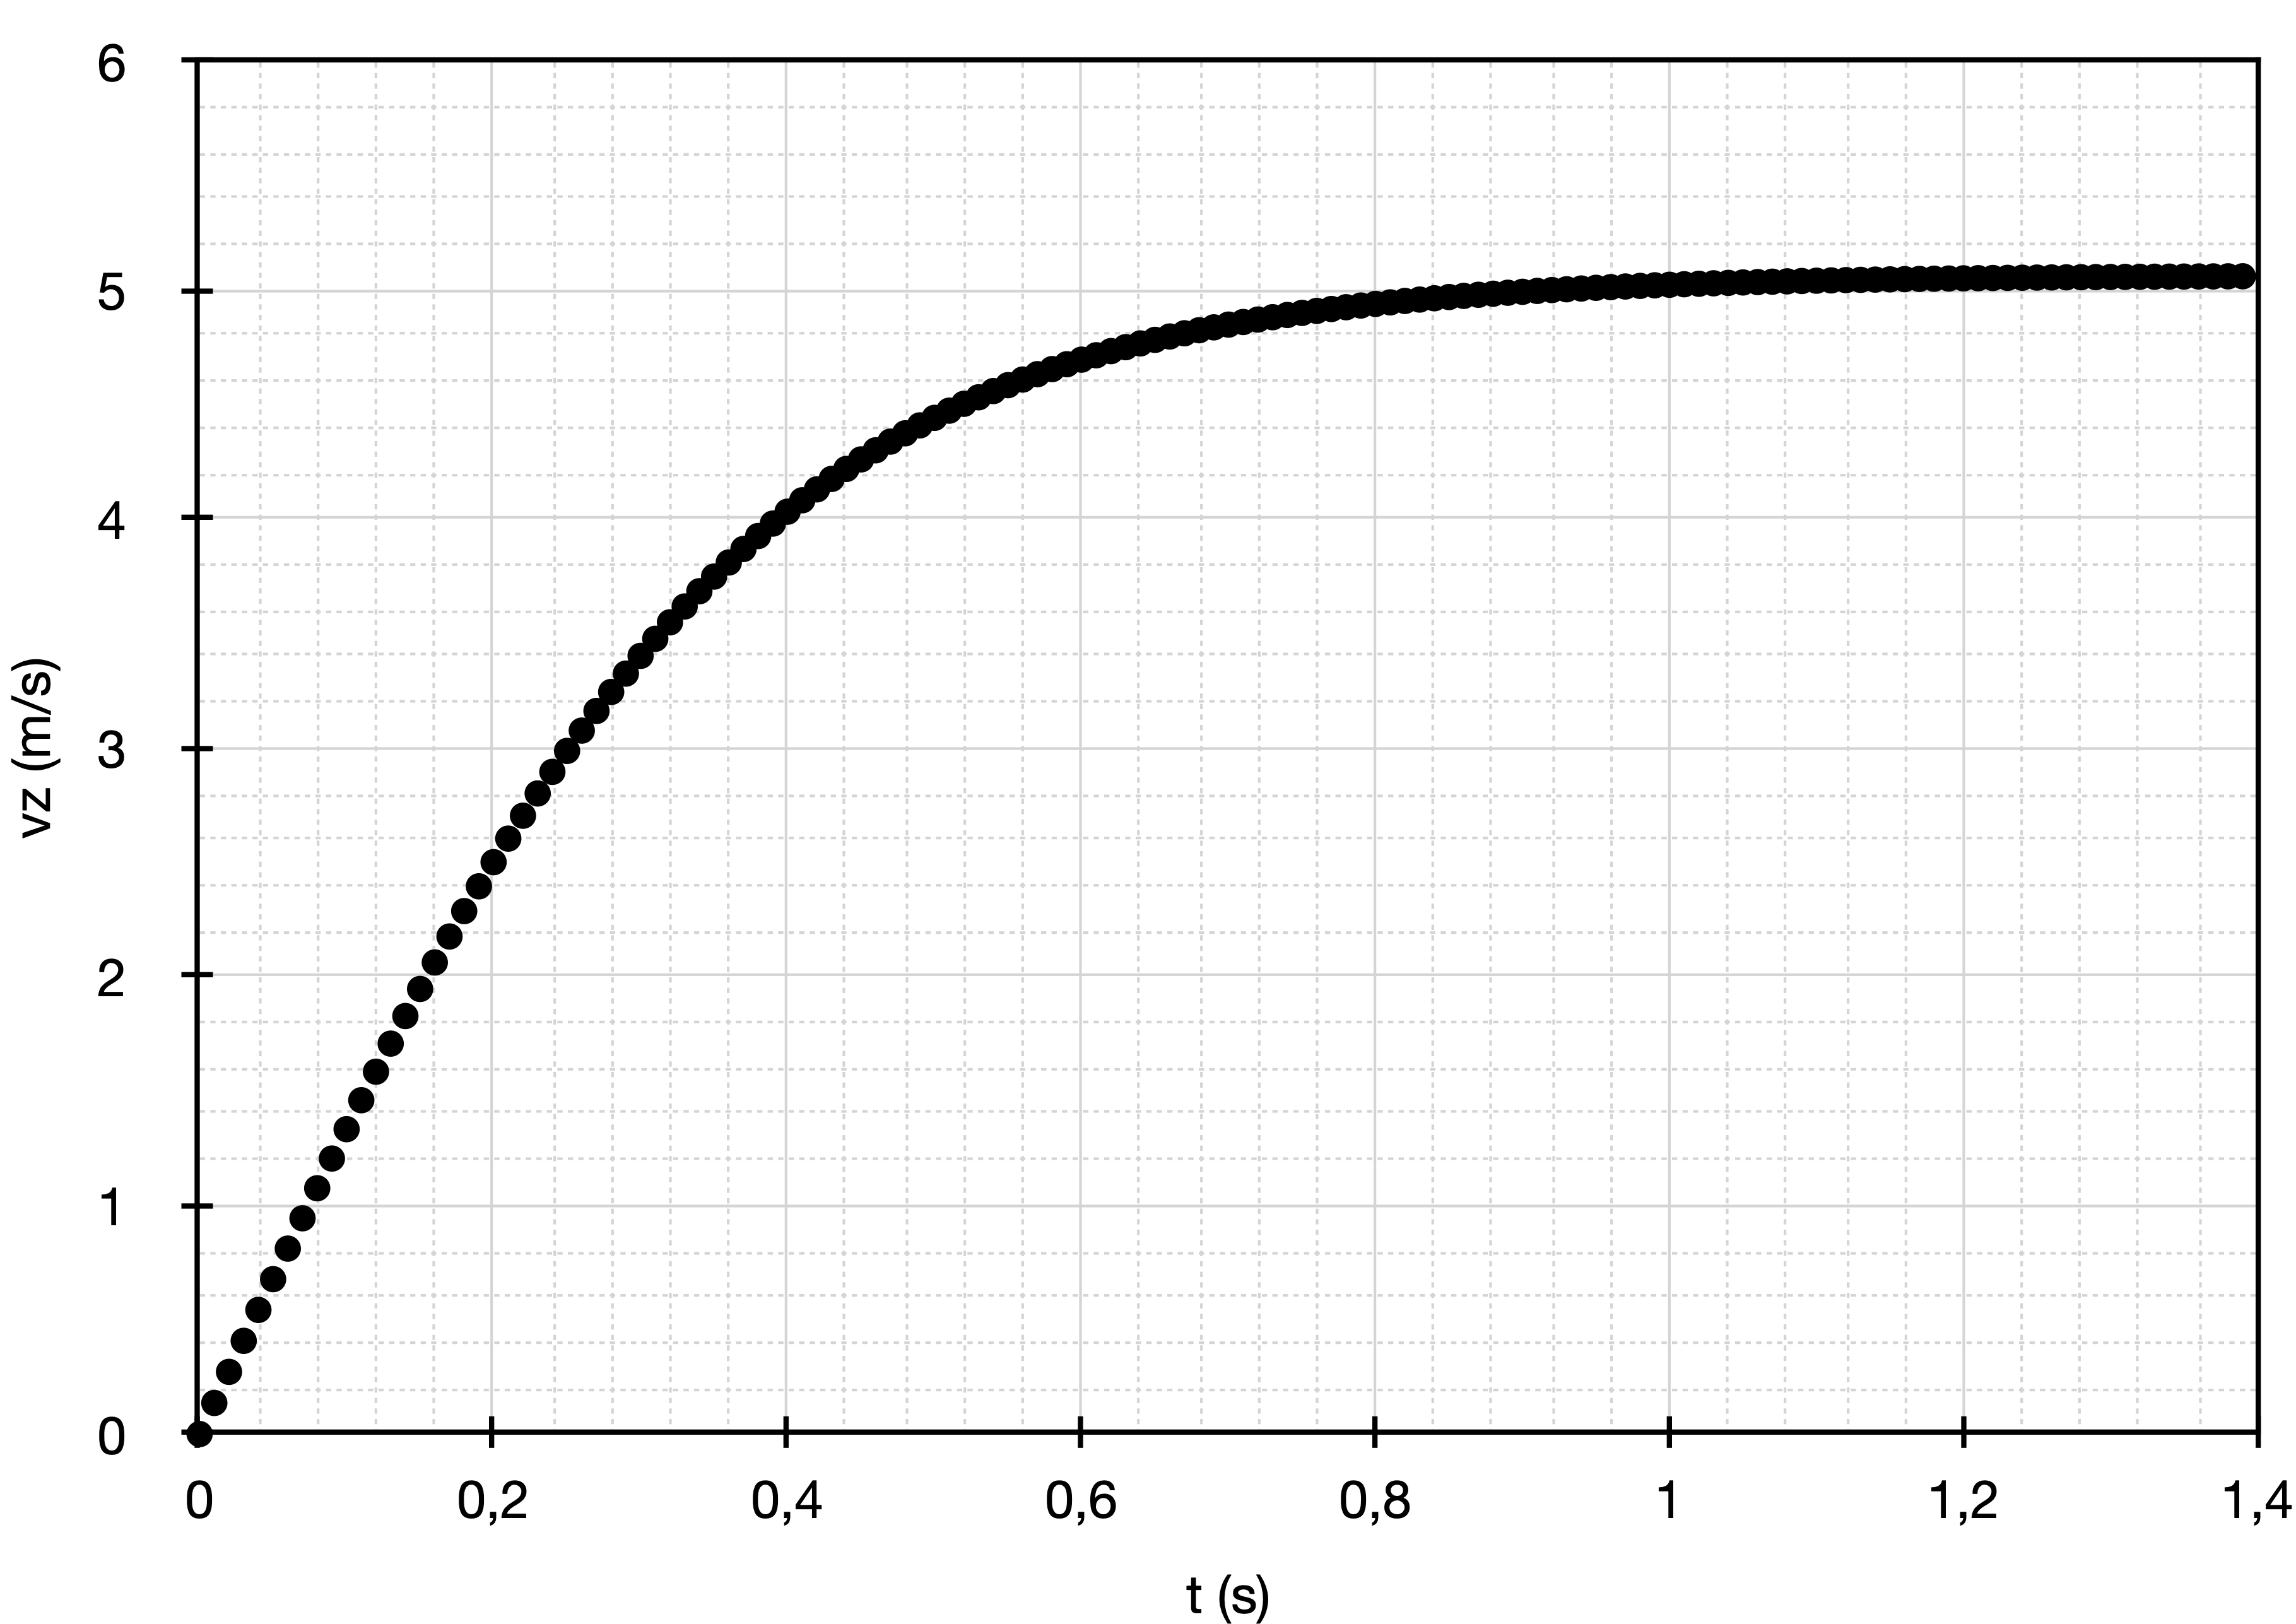
Une résolution numérique de l’équation différentielle permet de tracer l’évolution de la composante vz de la vitesse en fonction du temps.
Commenter l’allure de la vitesse.
Réponse
On constate la présence de deux régimes :
Un premier régime durant lequel la vitesse augmente mais de moins en moins vite (coefficient directeur des tangentes à la courbe de moins en moins grands) : c’est le régime variable.
Un second régime durant lequel la vitesse n’évolue plus : c’est le régime permanent constant.
Le mouvement est-il uniformément accéléré ?
Réponse
La vitesse ne varie pas linéairement, l’accélération n’est donc pas constante et le mouvement n’est pas uniformément accéléré.
Que peut-on dire des forces auxquelles est soumis le système lorsque ce dernier est dans le régime permanent constant ?
Réponse
Puisque la vitesse n’évolue plus, le mouvement est rectiligne et uniforme ; les forces auxquelles est soumis le système se compensent
donc alors.
Remarque : C’est la force de frottement fluide qui est responsable de la présence du régime permanent constant : lorsque la vitesse augmente, la force de frottement fluide augmente (et plus rapidement puisqu’elle est proportionnelle au carré de la vitesse) jusqu’à
devenir égale à la poussée d’Archimède (diminuée du poids).
Vitesse limite du ballon
Donner l’expression littérale de la vitesse limite vl du ballon en fonction de A et B.
Réponse
La vitesse limite vl est une vitesse constante au cours du temps. Comme c’est une solution de l’équation du mouvement, elle doit la vérifier.
Comme dtdvl=0, l’équation se réduit à Avl2+B=0⇔vl=A−B.
Calculer la valeur de cette vitesse limite.
Réponse
vl=−0,53m−1−13,6m⋅s−2=5,1m⋅s−1.
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Le jour d’un baptême de saut en parachute, le moniteur indique les
consignes à respecter pendant le saut en tandem1 et donne l’équipement nécessaire. Un caméraman est présent tout au long de la
journée pour filmer les réactions des participants avant, pendant et
après le saut.
Arrivé à l’altitude du saut, le pilote met l’avion à l’horizontale,
réduit sa vitesse et la fixe à environ 120km⋅h−1. Le moniteur ouvre la porte, le
tandem s’élance hors de l’avion et le saut débute. Environ 50
secondes de chute précèdent l’ouverture du parachute. Très vite, la vitesse verticale maximale est atteinte : environ 200km⋅h−1. Quand le parachute s’ouvre, à 1500m
d’altitude, la descente « sous voile » (parachute ouvert) commence et dure 5 à 10 minutes.
L’objectif de cet exercice est d’étudier différentes phases du saut en
parachute à l’aide de données expérimentales et de modèles.
Données
rayon de la Terre : RT=6,37⋅106m ;
valeur du champ de pesanteur terrestre au niveau du sol :
g0=9,81m⋅s−2 ;
masse du tandem avec son équipement :
m=200kg.
Étude expérimentale du saut
Lors de son saut, un parachutiste a enregistré, à l’aide de sa montre
connectée, l’altitude z au cours du temps t. L’enregistrement des
données a débuté dès son entrée dans l’avion, sur la piste de décollage.
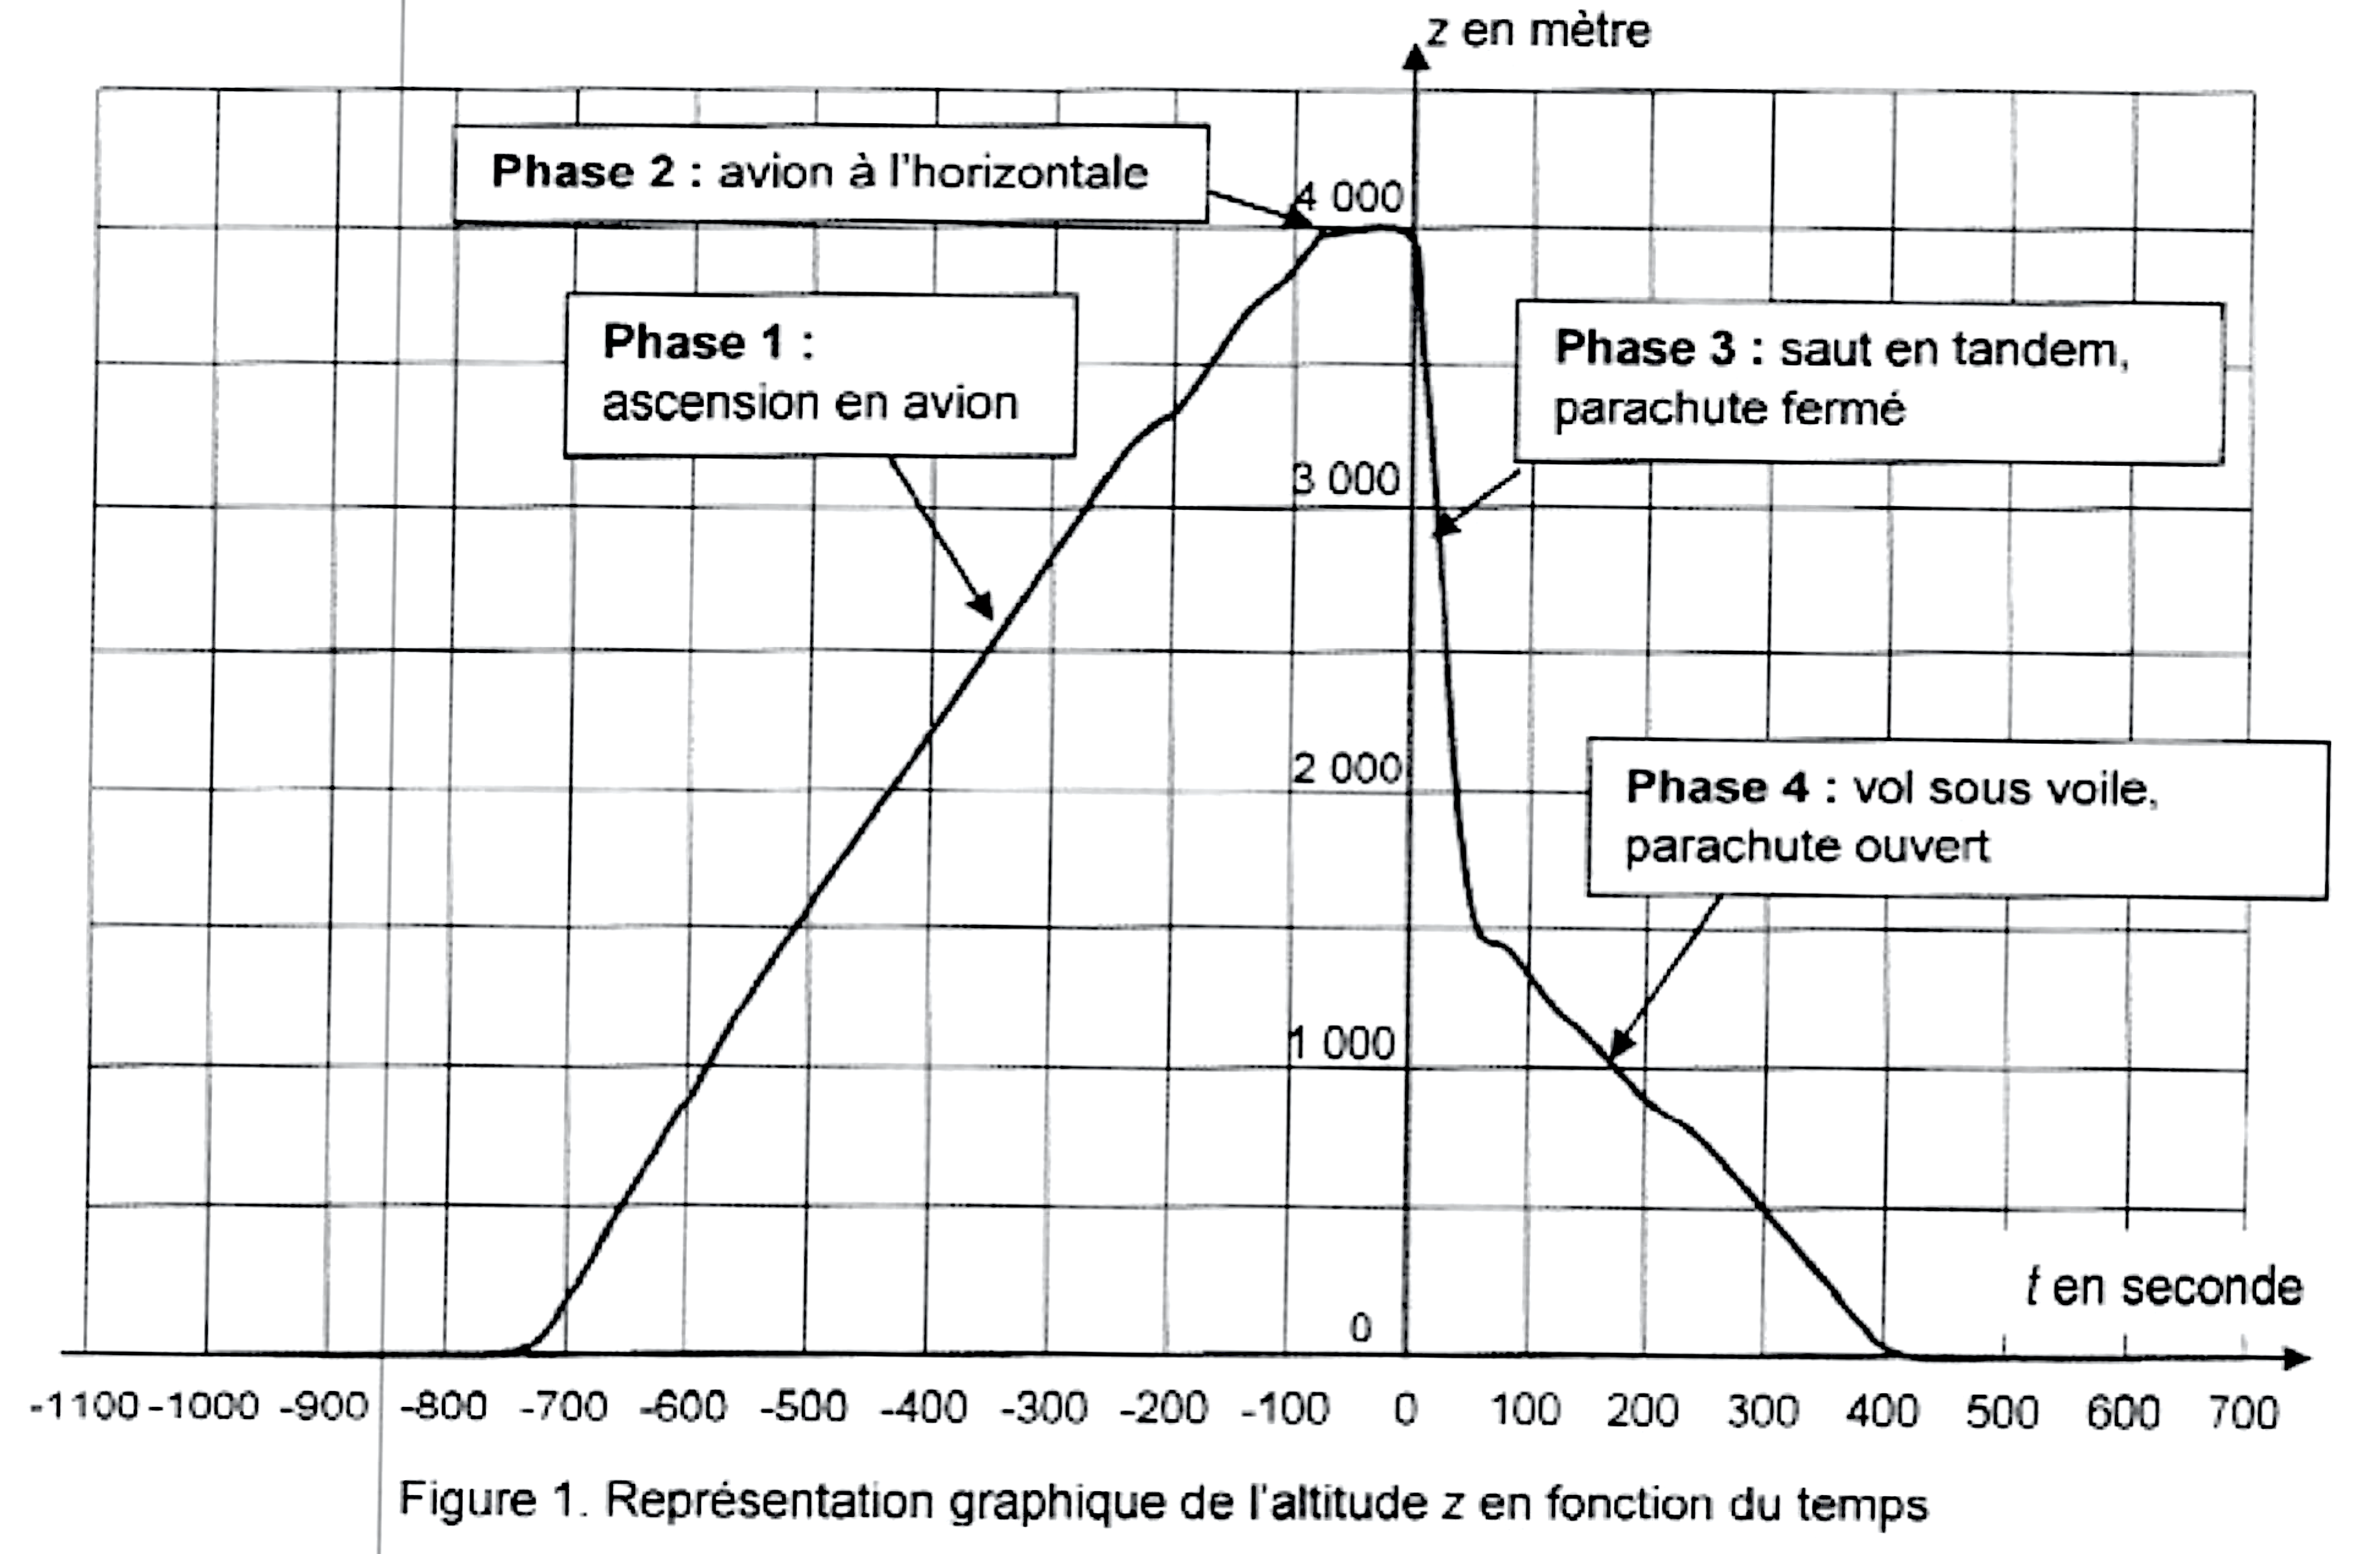
À son retour, il réalise le graphique suivant en prenant comme origine
des temps le début du saut.
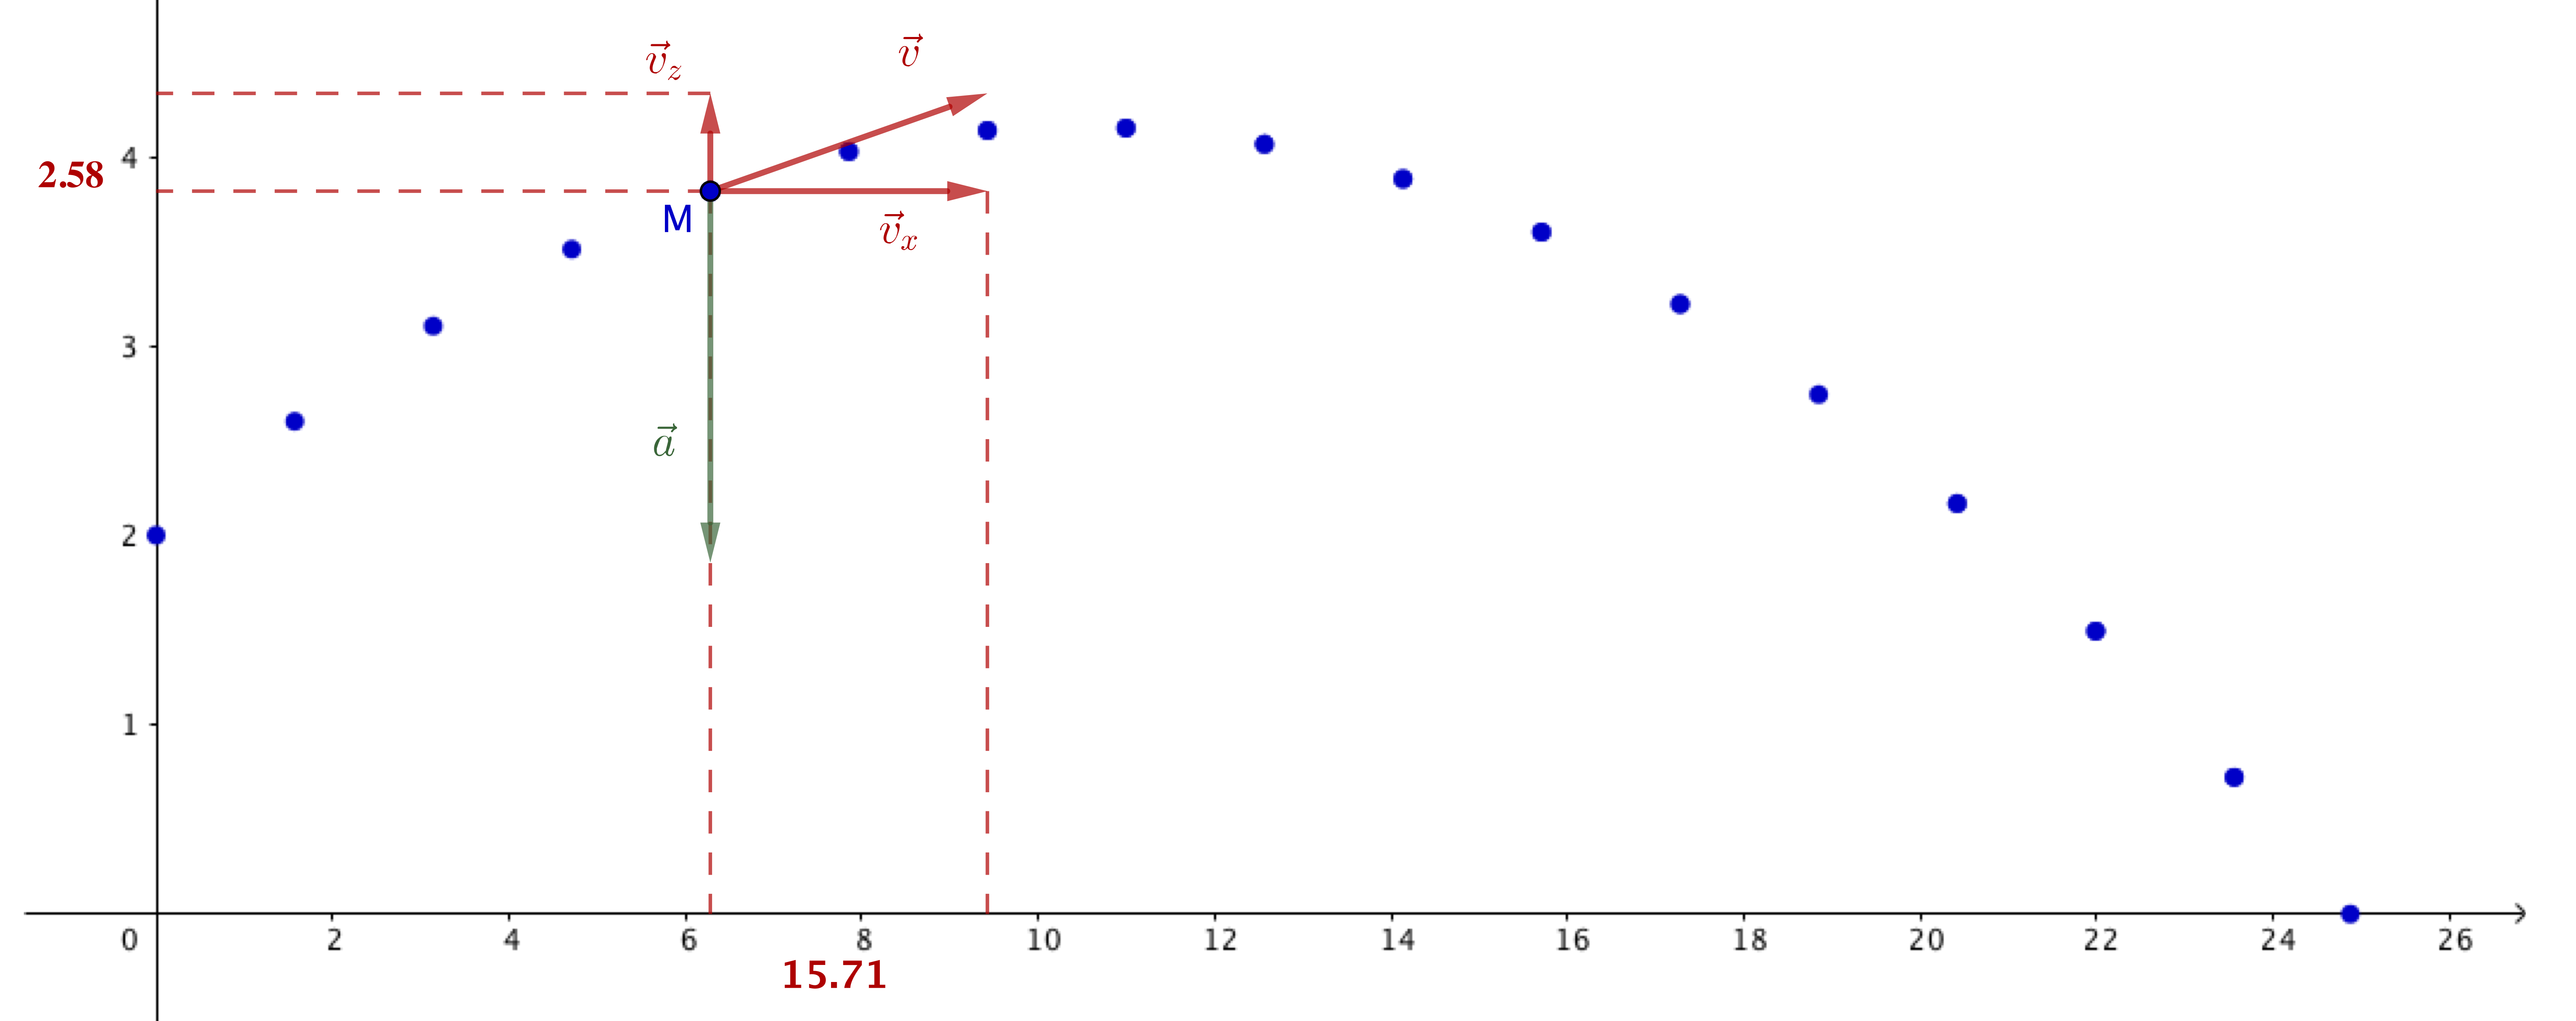
Figure 1
Les données recueillies ont été utilisées pour modéliser les équations
horaires z(t) correspondant aux phases 1, 2, 3 et 4 du saut
identifiées sur la figure 1.
Recopier et compléter le tableau ci-dessous en justifiant brièvement
l’affectation des équations horaires aux différentes phases :
za(t)=−50t+4,0⋅103 ;
zb(t)=−4,2t+1,75⋅103 ;
zc(t)=6,1t+4,6⋅103 ;
zd(t)=4,0⋅103
avec t en seconde, z en mètre et l’origine z=0 prise au
niveau du sol.
Phase
Équation horaire z(t)
1
2
3
4
Montrer que la valeur de la vitesse maximale verticale citée dans
l’introduction est compatible avec les données enregistrées par la
montre connectée.
Étude de la phase 3 du saut
On souhaite étudier l’influence de l’altitude z sur la valeur du champ
de pesanteur g. On considère le critère suivant : la valeur g(z)
reste constante si elle diffère de moins de 1 % de sa valeur au niveau
du sol. L’expression de la valeur du champ de pesanteur g(z) en
fonction de l’altitude z est la suivante :
g(z)=g0(1−RT2z) si z≪RT
Peut-on considérer la valeur du champ de pesanteur comme constante
et égale à g0 tout au long du saut ? Justifier.
On étudie, dans le référentiel terrestre supposé galiléen, le mouvement
du système {tandem} de masse m au cours de sa chute dans le cadre du
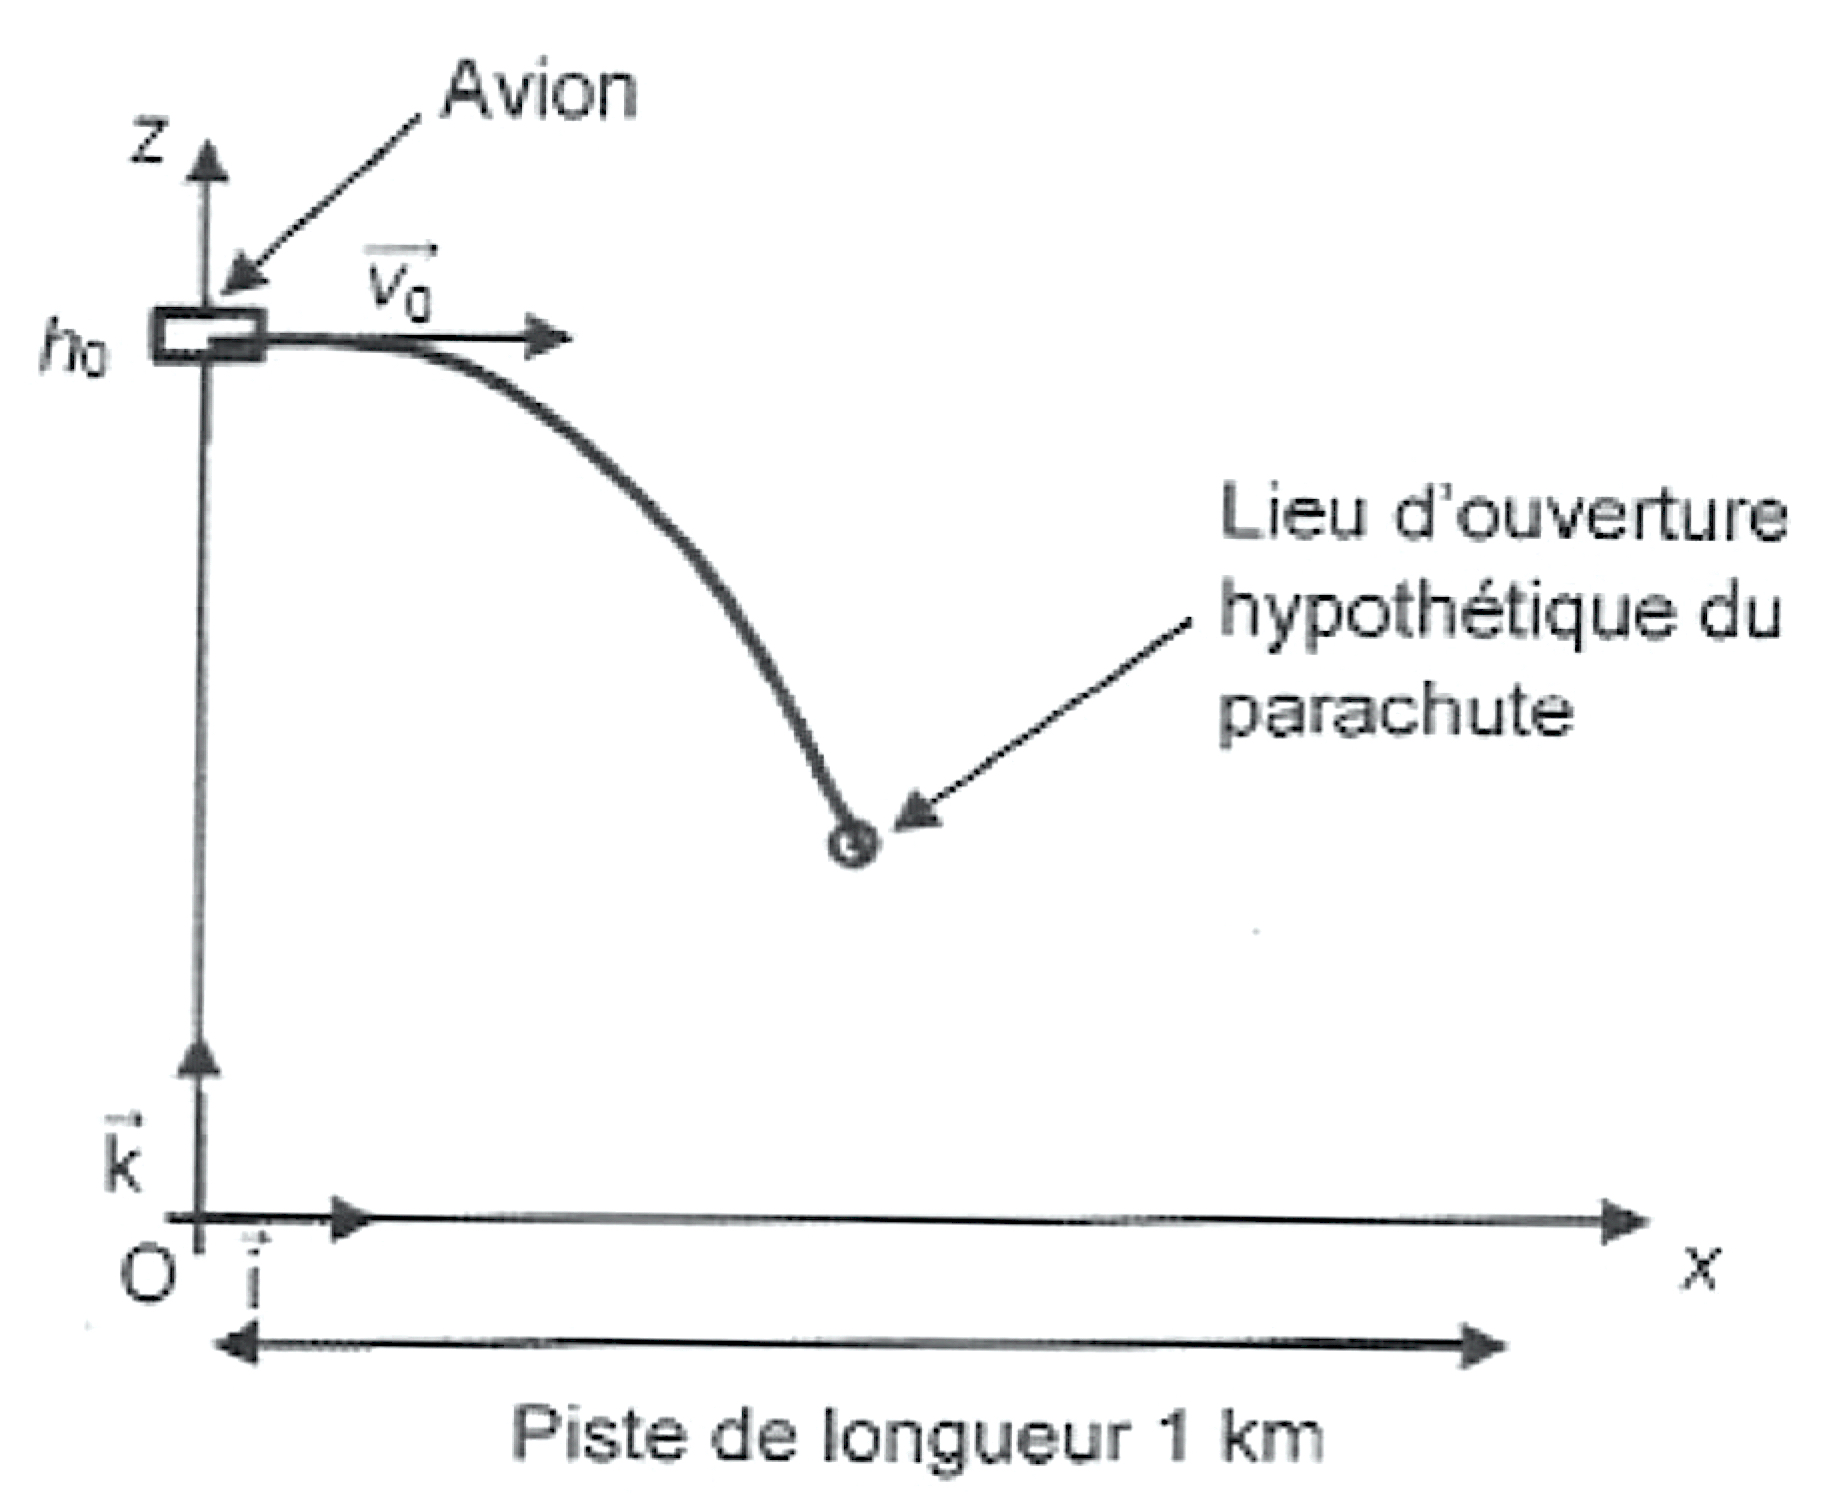
modèle de la chute libre. Ce mouvement est étudié dans un repère (O;i,k). L’origine O du repère est placée au niveau du sol
à la verticale de l’avion au moment du saut. Le plan de vol prévoit que
le tandem soit largué de l’avion à une altitude h0. La piste
d’atterrissage a une longueur de 1km et débute en O. Le tandem quitte
l’avion avec une vitesse initiale de norme v0 ; le vecteur
v0 est horizontal.
On prend v0=33m⋅s−1 et
h0=4000m.
Figure 2
Montrer que les coordonnées du vecteur accélération du système dans
le repère (O;i,k) sont :
ax(t)=0etaz(t)=−g0
Établir que les équations horaires du mouvement du système
s’écrivent :
x(t)=v0tetz(t)=−g02t2+h0
En déduire que l’équation de la trajectoire z(x) s’écrit :
z(x)=−g02v02x2+h0
Le tandem ouvre son parachute à l’altitude z=1500m.
Montrer que, dans le cadre de ce modèle, cette ouverture s’effectue
au-dessus de la piste.
Dans le cadre de ce modèle, calculer la valeur de la durée de la
phase 3 et la comparer à celle déduite du graphique (figure 1).
Conclure sur la pertinence du modèle de la chute libre utilisé dans
cette étude.
Étude de la phase 4 du saut
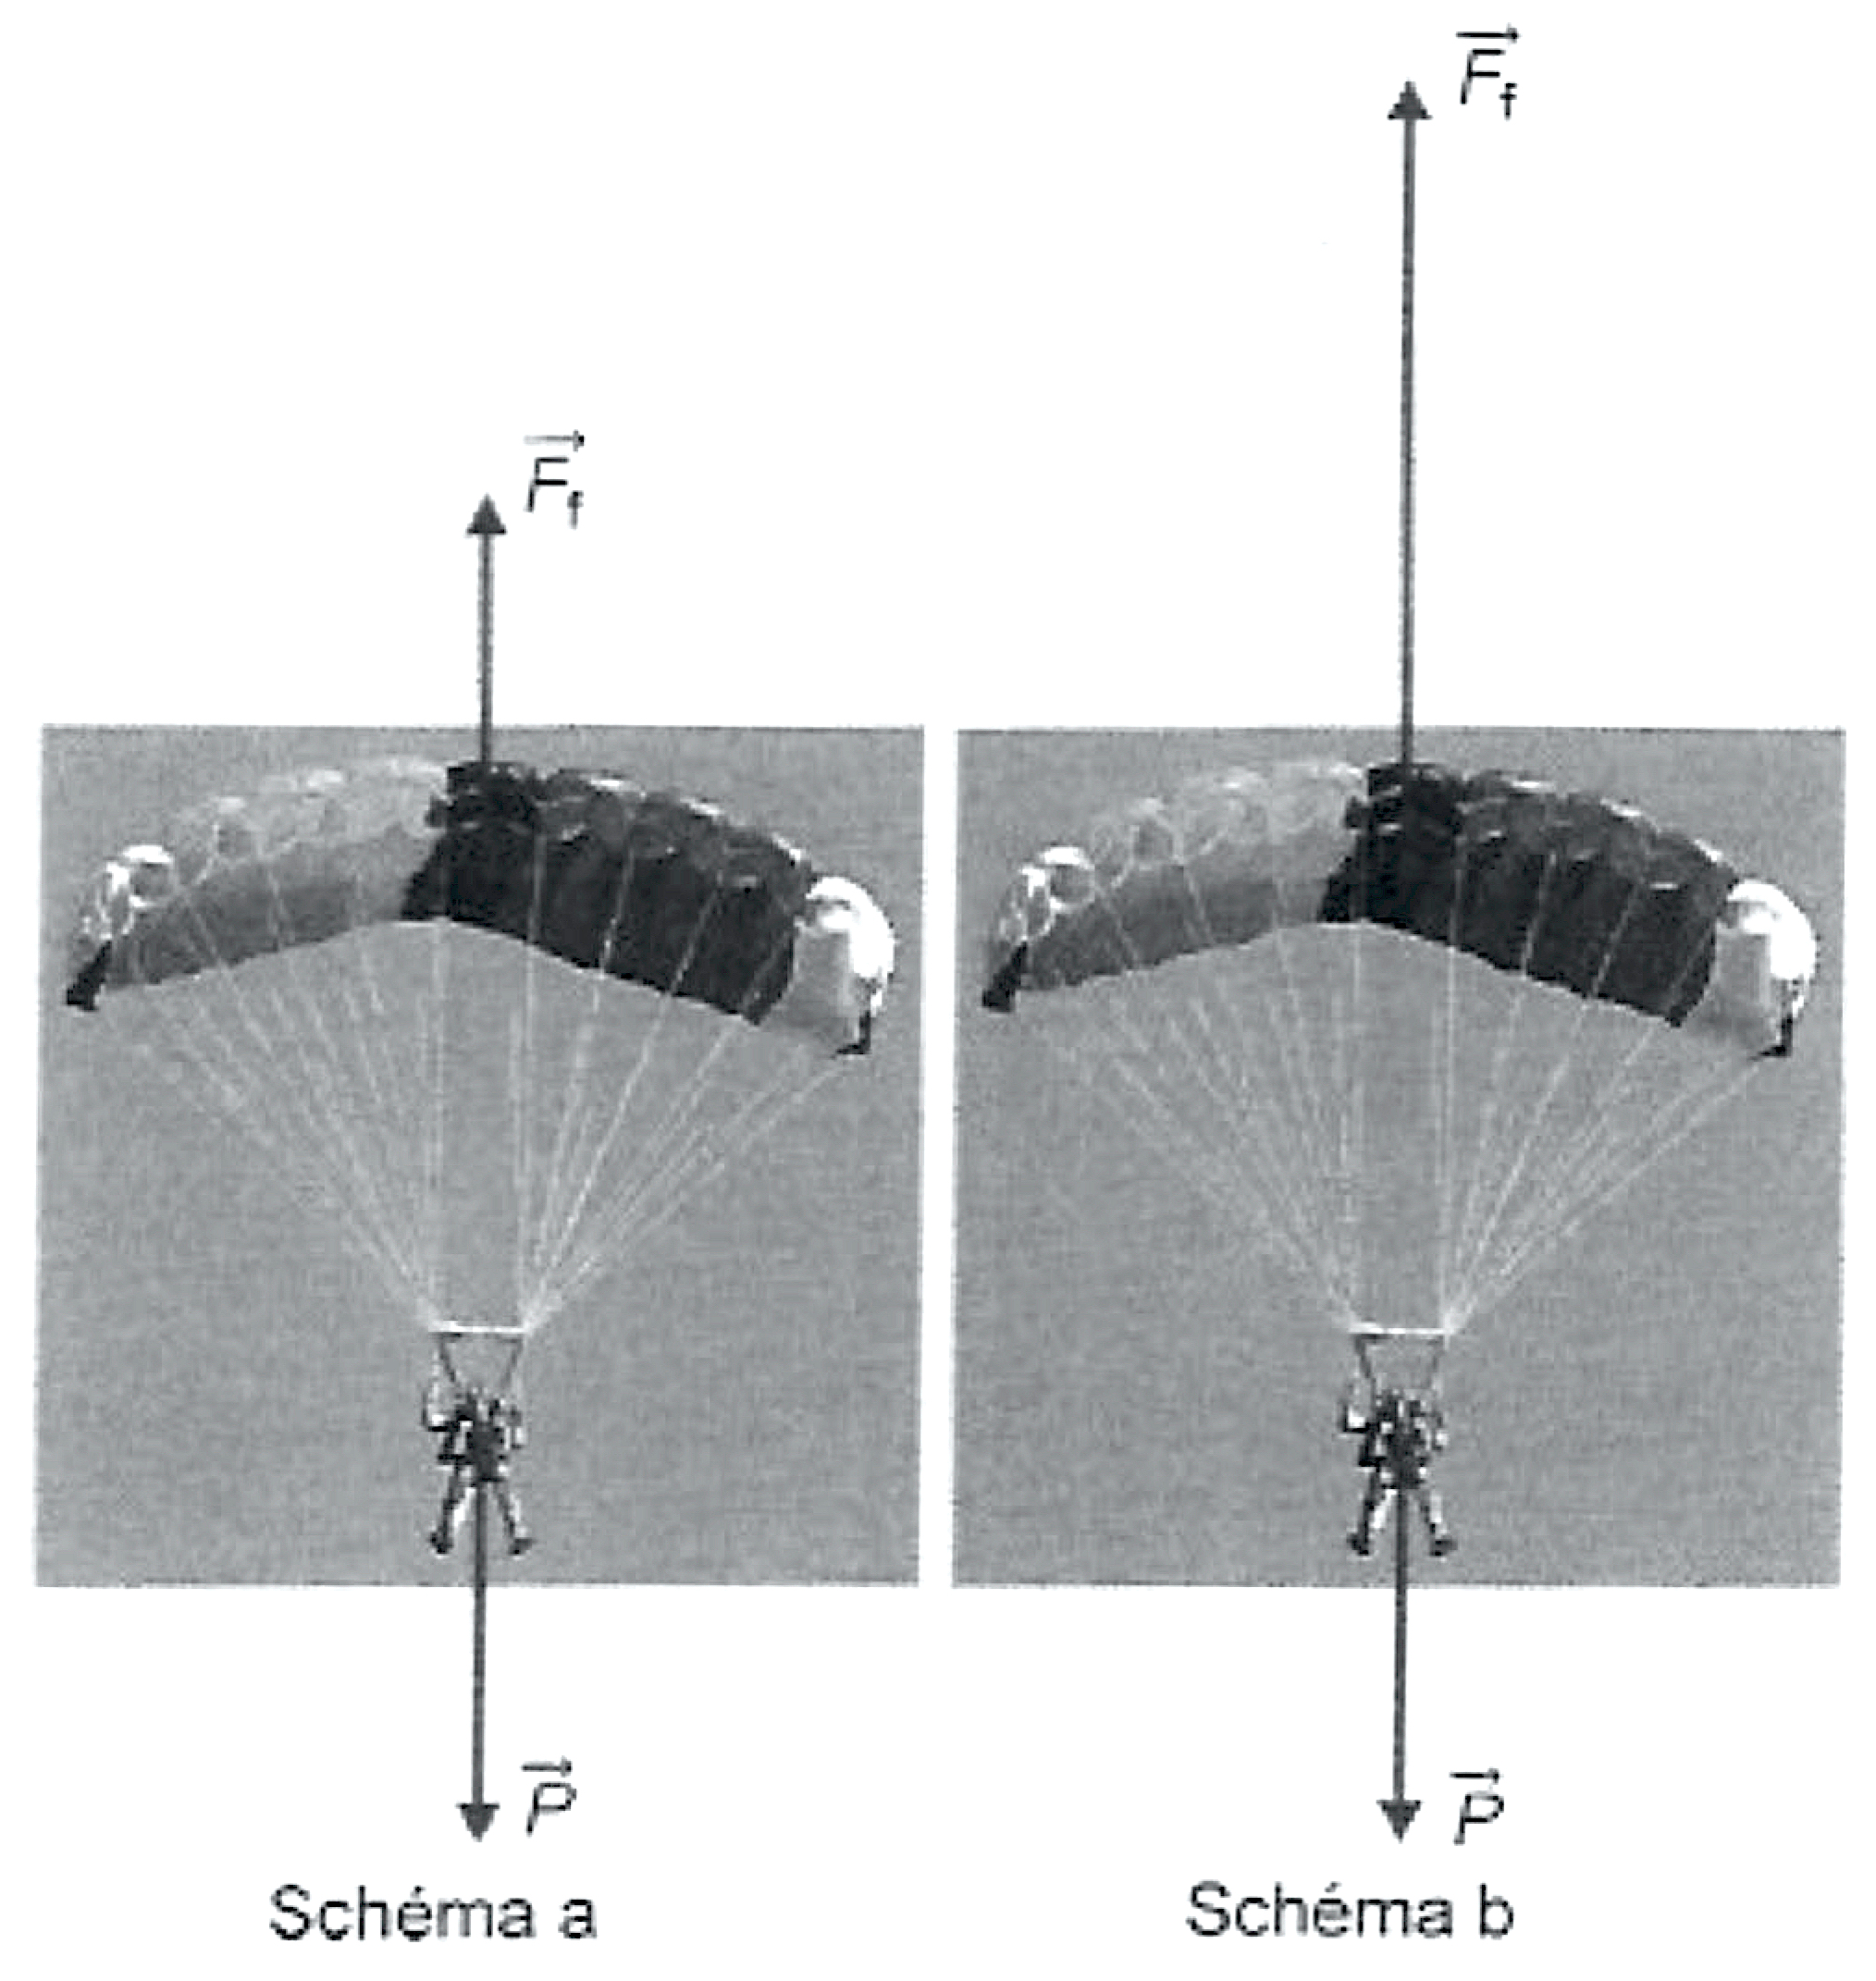
Lors de la descente parachute ouvert, le moniteur guide le parachute de
manière à maintenir une trajectoire verticale. La force
Ff modélise l’action de l’air sur le système
{tandem}.
Associer chacun des schémas (réalisés sans souci d’échelle) à un instant de la chute :
juste après l’ouverture ;
quelques secondes après l’ouverture.
Justifier la réponse à partir des données expérimentales de la
partie 1.
Figure 3
Quelques secondes après l’ouverture du parachute, la chute du tandem se
fait à vitesse constante. On étudie alors le mouvement dans ces conditions.
Estimer la valeur de la vitesse verticale du tandem à partir des données expérimentales de la partie 1.
Déterminer la valeur, notée Ff, de la norme de la force Ff qui modélise l’action de l’air sur le système {tandem}.
L’expression de Ff est donnée par la relation Ff=kvz2, où k est une constante de l’étude et vz désigne la coordonnée selon l’axe (Oz) de la vitesse du parachutiste. Montrer que la valeur de la constante k est de 1,1⋅102S⋅I.
Préciser l’unité de la constante k.
Calculer la valeur de l’énergie cinétique du tandem avant l’arrivée au sol.
Le tandem possède un parachute de secours plus petit que le parachute principal. On admet que la valeur de la constante ks de la force de frottement exercée par ce parachute vérifie la relation : ks=2k. Dans le cas où ce parachute de secours est utilisé, déterminer la valeur de la vitesse verticale vzs ainsi que celle de l’énergie cinétique du tandem avant l’arrivée au sol.
Commenter.
Mouvement d'une particule chargée dans un champ électrique uniforme
Champ électrique
Force de Coulomb
Force de Coulomb
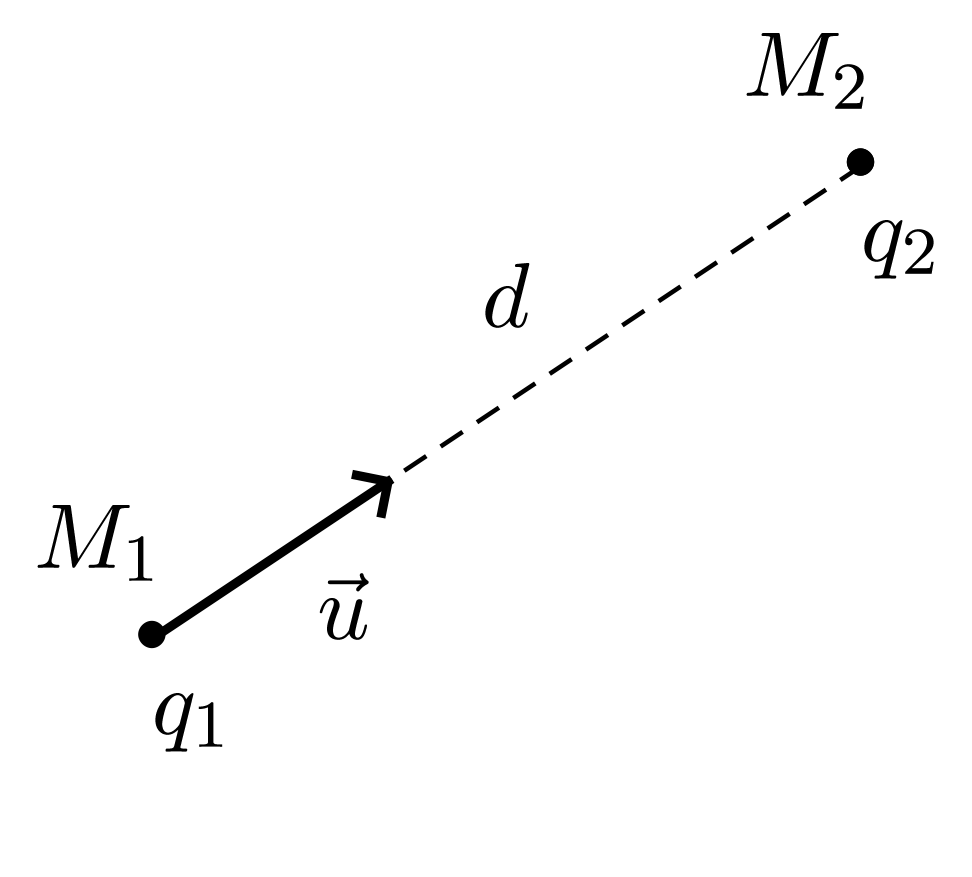
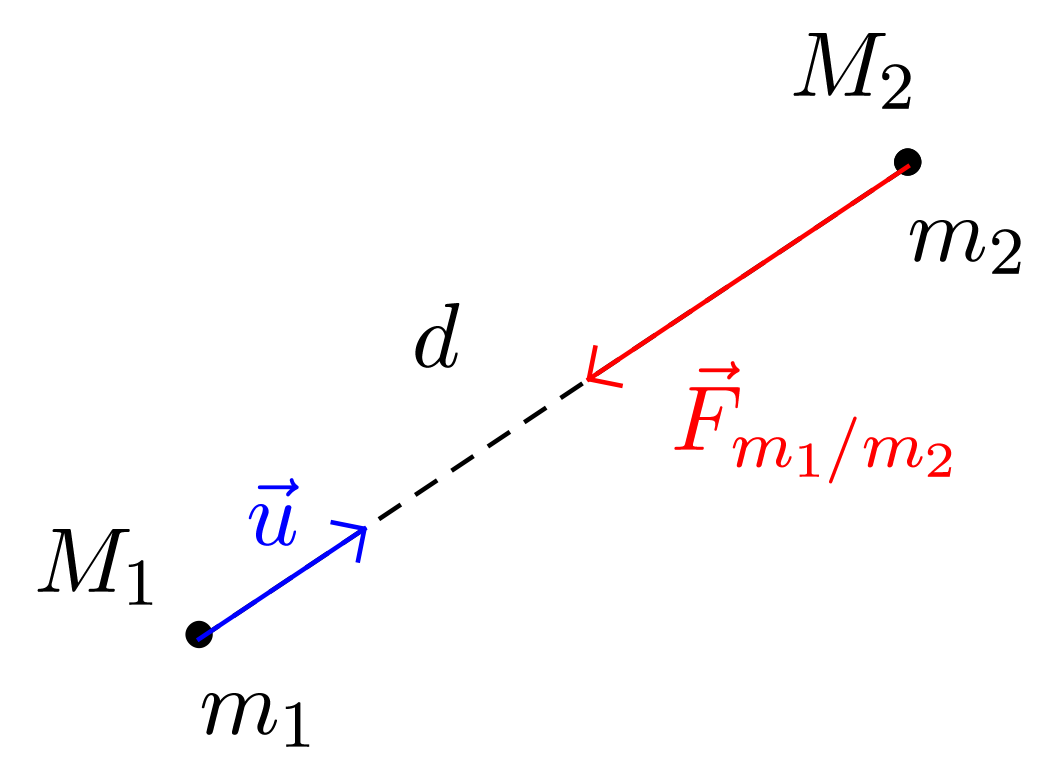
Lorsque deux charges électriques immobiles se trouvent aux points M1 et M2
de l’espace, on modélise l’action de la charge q1 sur la charge q2 par une force, la force de Coulomb, dont les caractéristiques sont :
Fq1/q2=⎩⎨⎧Point d’application :Direction :Sens :Valeur :M2droite (M1M2)deˊpend des signes des chargesFq1/q2=kd2∣q1⋅q2∣
Principe des actions réciproques
Fq1/q2=−Fq2/q1
Expression vectorielle
On peut exprimer de façon plus condensée la force de Coulomb en utilisant le vecteur unitaire u de la droite (M1M2) :
Fq1/q2=kd2q1⋅q2u
Si q1 et q2 sont de même signe, q1⋅q2>0, Fq1/q2 et u sont colinéaires de même sens : l’interaction est répulsive ;
Si q1 et q2 sont de signes opposés, q1⋅q2<0, Fq1/q2 et u sont colinéaires de sens opposés : l’interaction est attractive.
Qu’appelle-t-on « champ électrique » ?
Si on remplace, au point M2, la charge électrique q2 par une charge électrique q3, cette dernière est soumise de la part de la particule q1 une action modélisée par la force : Fq1/q3=kd2q1⋅q3u ;
Si on remplace, au point M2, la charge électrique q3 par une charge électrique q4, cette dernière est soumise de la part de la particule q1 une action modélisée par la force :
Fq1/q4=kd2q1⋅q4u ;
Champ électrique
Quelle que soit la charge qui subit l’action de la charge q1, on constate que :
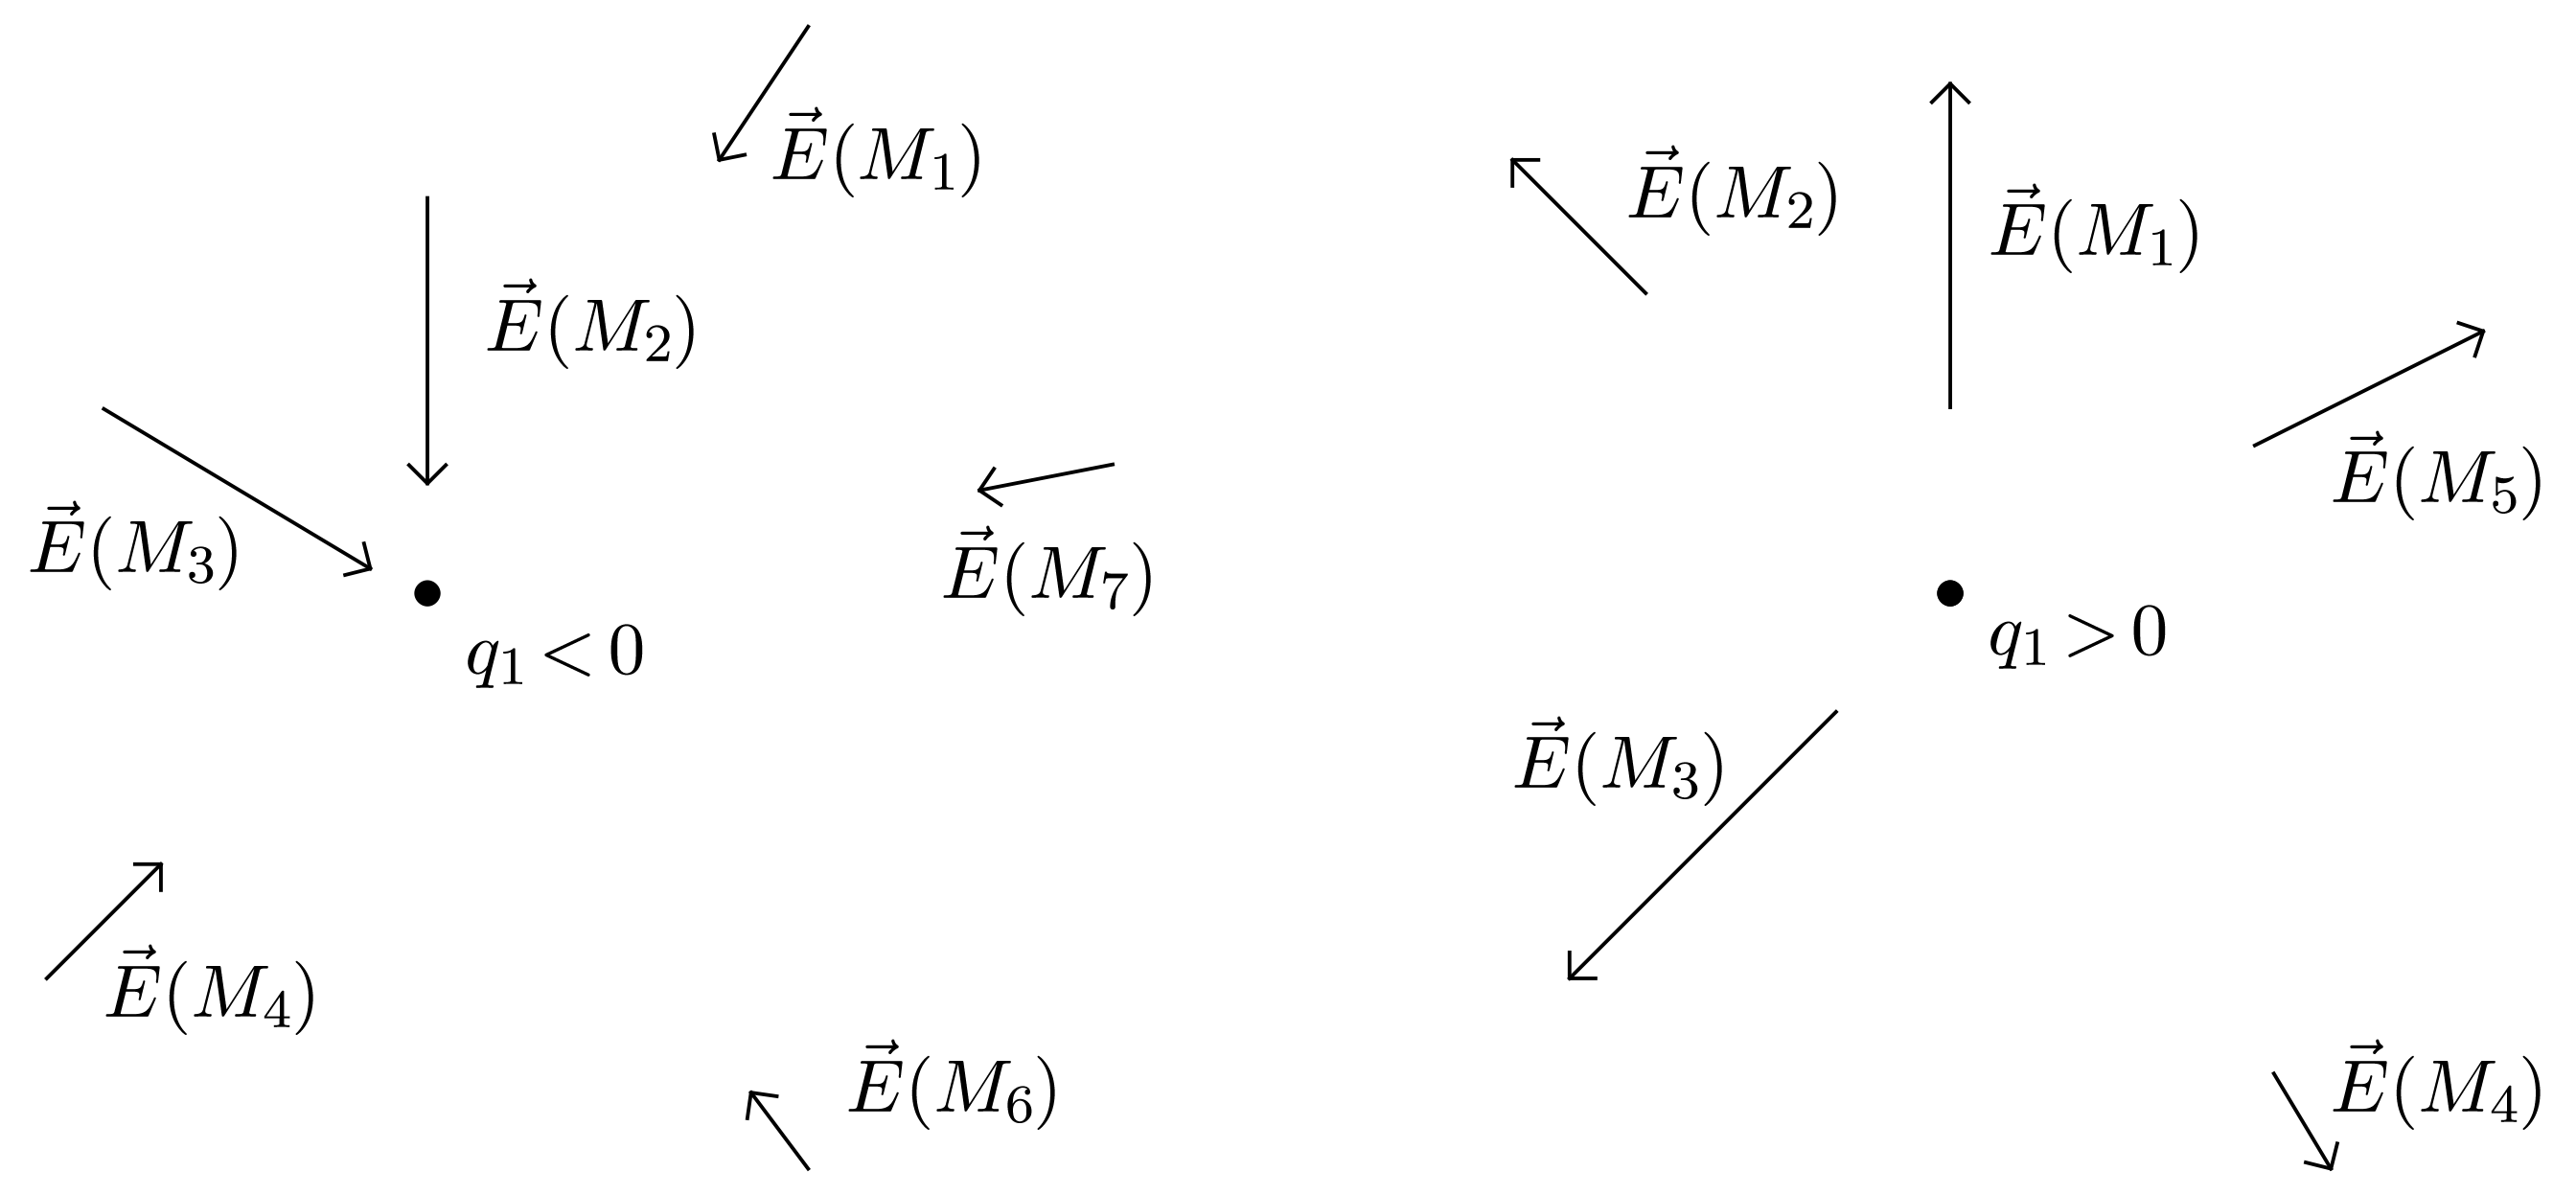
E(M2), champ électrique au point M2 créé par q1, représente la force électrique que subirait une charge électrique de valeur q=1C, placée au point M2, de la part de la charge q1.
La présence de la charge q1 au point M1 « communique » à tout
point de l’espace la propriété suivante :
Relation entre la force électrique et le champ électrique en un point
Toute charge électrique q placée en un point M de l’espace subit de la part de q1 la force :
Fel=qE(M)
où E(M) est le champ électrique créé par la charge q1, au point M.
Remarque
En un point de l’espace les champs électriques créés par différentes charges s’additionnent.
La direction du champ électrique dépend du point M considéré ;
La valeur du champ électrique varie comme l’inverse du carré de la distance à la charge q1.
Avertissement
Généralement, le vecteur champ électrique n’est pas uniforme.
Comment créer un champ électrique uniforme ?
Relation entre la tension électrique et le champ électrique
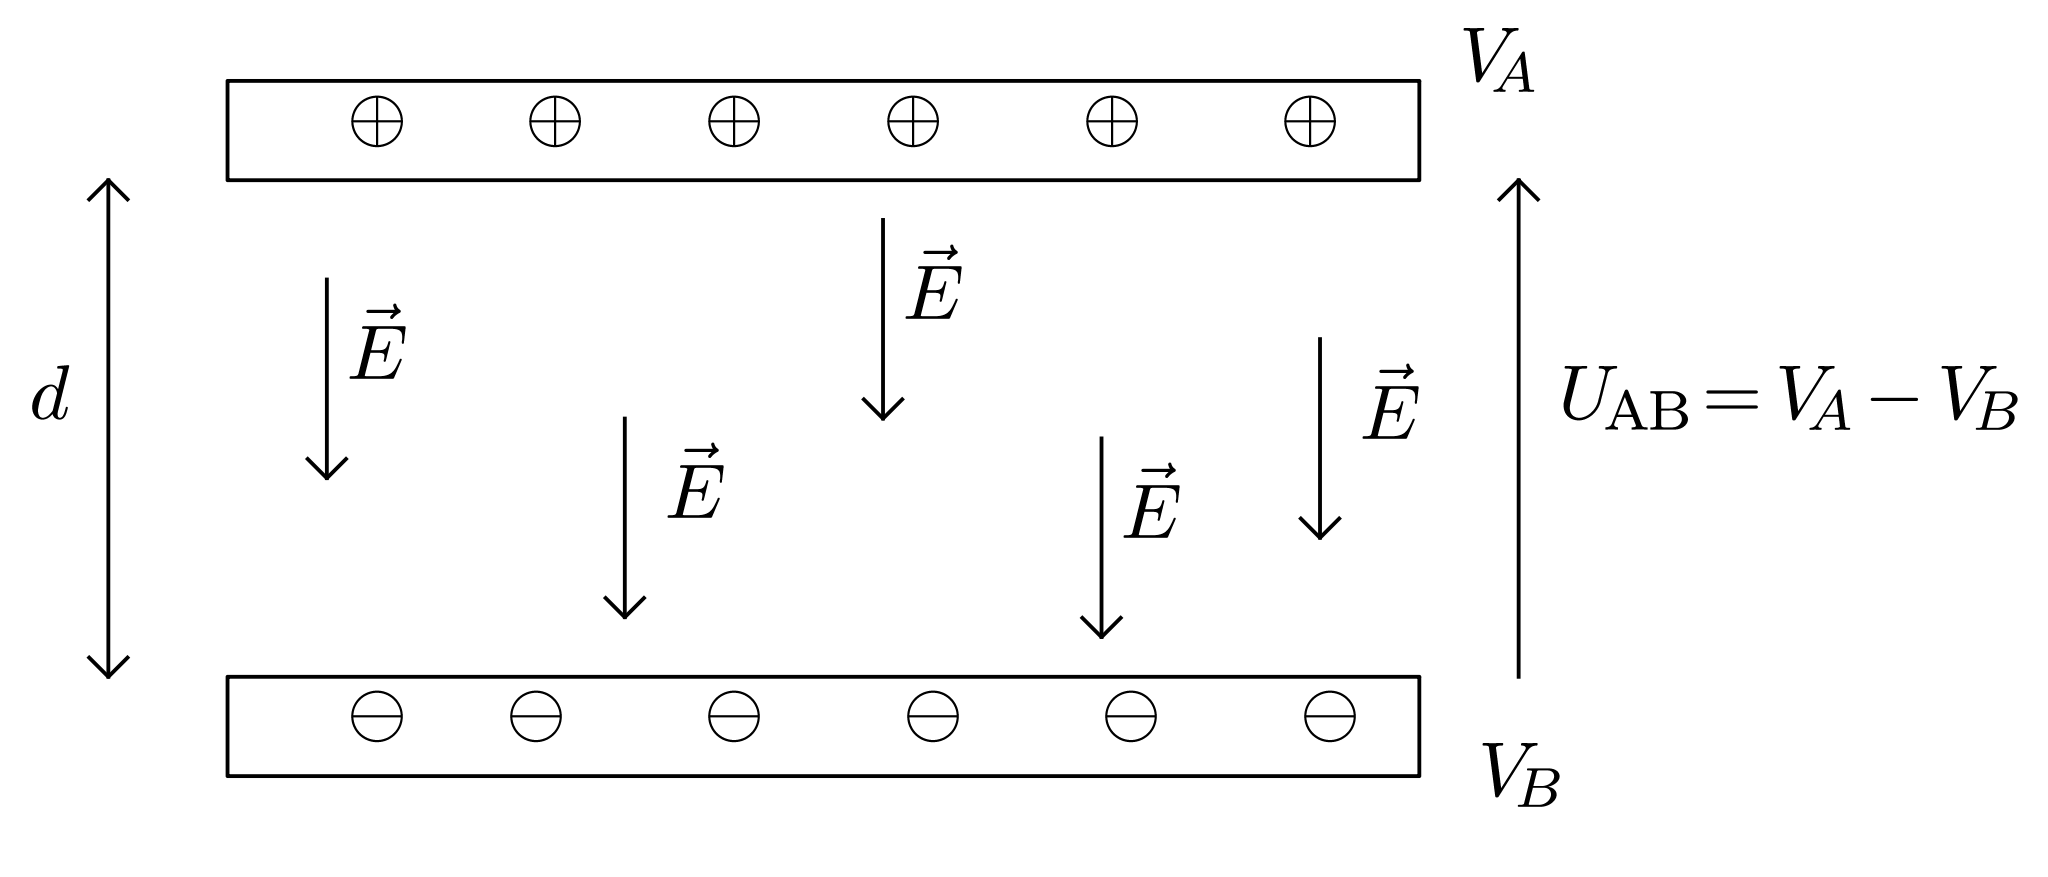
Une tension électrique U entre les deux armatures conductrices planes d’un condensateur, séparées par une distance d, crée un champ électrique uniforme entre ces deux armatures, dirigé de l’armature positive
vers l’armature négative et ayant pour valeur :
E=dUAB=dVA−VB\labeleq:1(1)
L’unité du champ électrique est donc le volt par mètre (symbole : V/m).
Rappel
On appelle tension électrique la différence de potentiel entre deux points de l’espace.
Énergie potentielle électrique
Tout comme une masse possède une énergie potentielle de pesanteur
car elle se trouve à une certaine altitude par rapport à la Terre,
une charge possède une énergie potentielle électrique car elle se
trouve à un certain potentiel électrique.
Rappel : Comment déterminer l’expression de l’énergie potentielle associée à une interaction ?
Vérifier que la force Fel qui modélise l’interaction est conservative.
Déterminer l’expression du travail qu’effectuerait un opérateur déplaçant le système (ici une charge électrique) dans le champ modélisant l’interaction, à vitesse nulle.
L’énergie fournie par l’opérateur est stockée par le système :
ΔEp=WAB(Fop)=−WAB(Fel)
puisqu’à chaque instant Fop=−Fel.
La force électrique créée par un champ électrique uniforme est conservative
Exercice
Quelle caractéristique possède une force conservative ?
Réponse
Le travail entre deux points d’une force conservative ne dépend pas du chemin suivi par le système sur lequel s’applique la force conservative. Ce travail ne dépend que des caractéristiques des deux points.
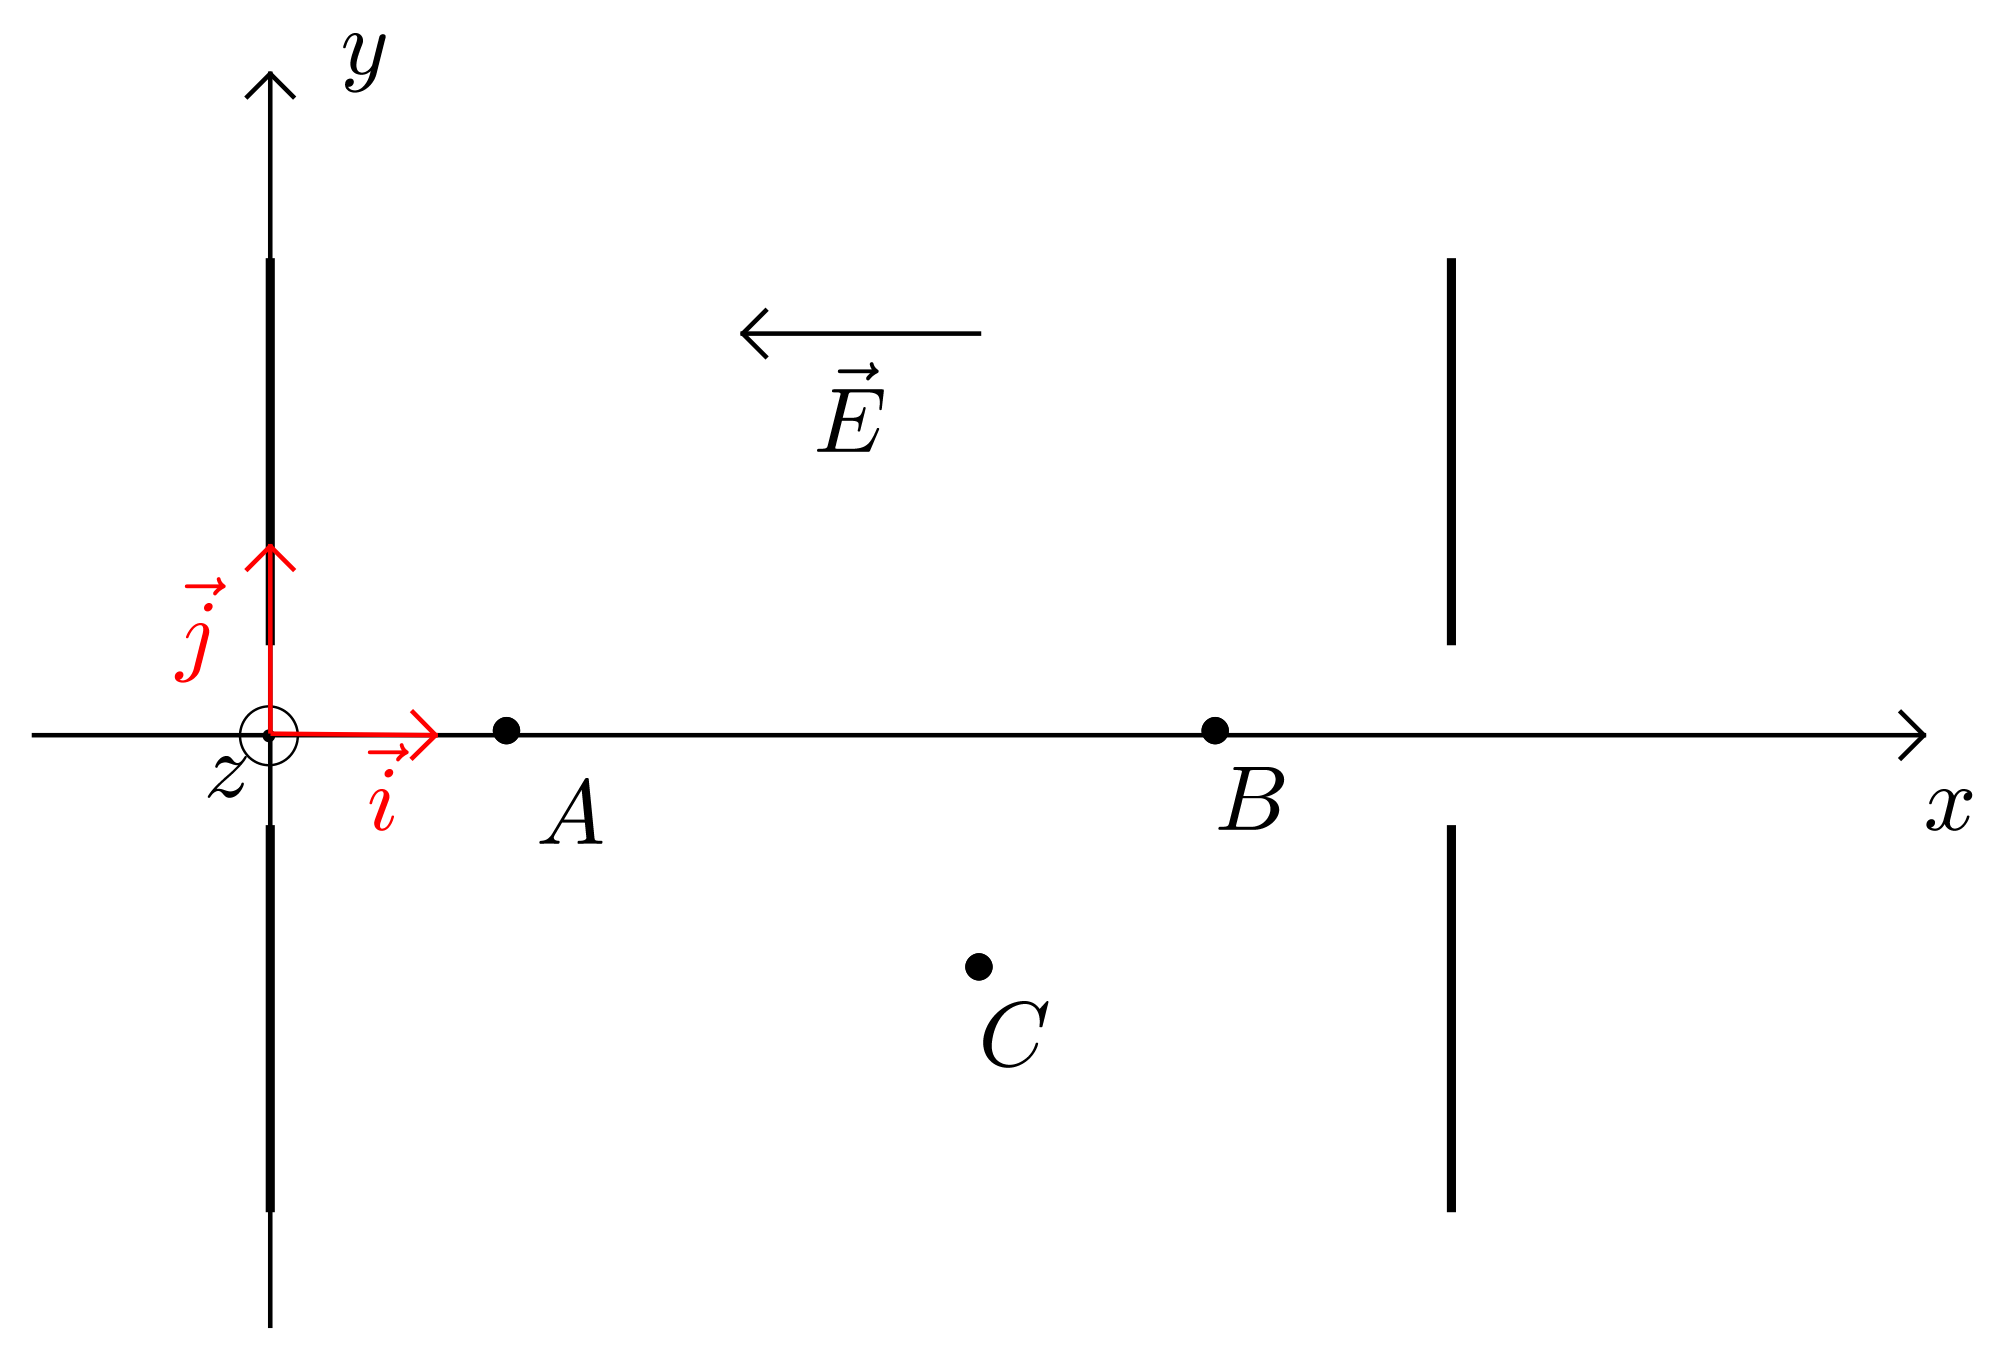
Une particule de charge électrique q se déplace du point A, où règne le potentiel électrique VA, au point B, où règne le potentiel électrique VB. On souhaite exprimer le travail de la force électrique qui s’applique sur cette particule lorsqu’elle se déplace du point A au point B.
Deux trajets sont envisagés A⟶B et A⟶C⟶B.
Les coordonnées des points A, B et C sont les suivantes : (xA,0,0), (xB,0,0), (xC,yC,O). Les composantes du vecteur E sont (−E,0,0).
Exercice
Déterminer l’expression du travail de la force électrique lorsque la charge électrique se déplace directement du point A au point B.
Réponse
Puisque le force électrique est une force constante,
On retrouve la même expression du travail, pour la force électrique, quel que soit le chemin suivi.
À retenir
La force électrique est une force conservative.
Travail d’un opérateur déplaçant une charge dans un champ électrique uniforme
Exercice
Déterminer l’expression du travail qu’exerce un opérateur qui compense à chaque instant la force électrique, de telle sorte que le déplacement se fasse à vitesse nulle, lorsque la charge électrique se déplace du point A au point B.
Réponse
Puisque le force électrique est une force constante,
WAB(Fop)=Fop⋅AB=−Fel⋅AB
puisqu’à chaque instant Fop+Fel=0.
Donc
WAB(Fop)=−qE⋅AB=−q(−E)i⋅(xB−xA)i=qE(xB−xA)
La relation \eqrefeq:1 indique que (xA−xB)=EUAB=E(VA−VB), donc
WAB(Fop)=q(VB−VA)\labeleq:2(2)
Expression de l’énergie potentielle électrique
Exercice
Déduire de la relation \eqrefeq:2 l’expression de la variation d’énergie potentielle électrique lorsque la charge se déplace du point A au point B puis l’expression de l’énergie potentielle électrique.
Réponse
L’énergie transférée par l’opérateur à la charge électrique fait varier son énergie potentielle électrique :
ΔEPelA→B=WAB(Fop)=q(VB−VA)\labeleq:3(3)
Comme ΔEPelA→B=EPel(B)−EPel(A)=q(VB−VA) on peut en déduire que, de façon générale, l’énergie potentielle électrique a pour expression :
EPel(M)=qVM+cste
À retenir
L’énergie potentielle électrique d’une charge électrique q placée en un point de l’espace de potentiel électrique VM a pour expression
EPel(M)=qVM+cste
Rappels
Seules les variations d’énergies ont un sens physique. Les énergies potentielles d’interactions sont définies à une constante additive près.
Lorsqu’on calcule une variation d’énergie potentielle d’interaction l’influence du choix de la constante additive disparaît.
Mouvement d’un électron dans un oscilloscope
Première phase : accélération dans un canon à électrons
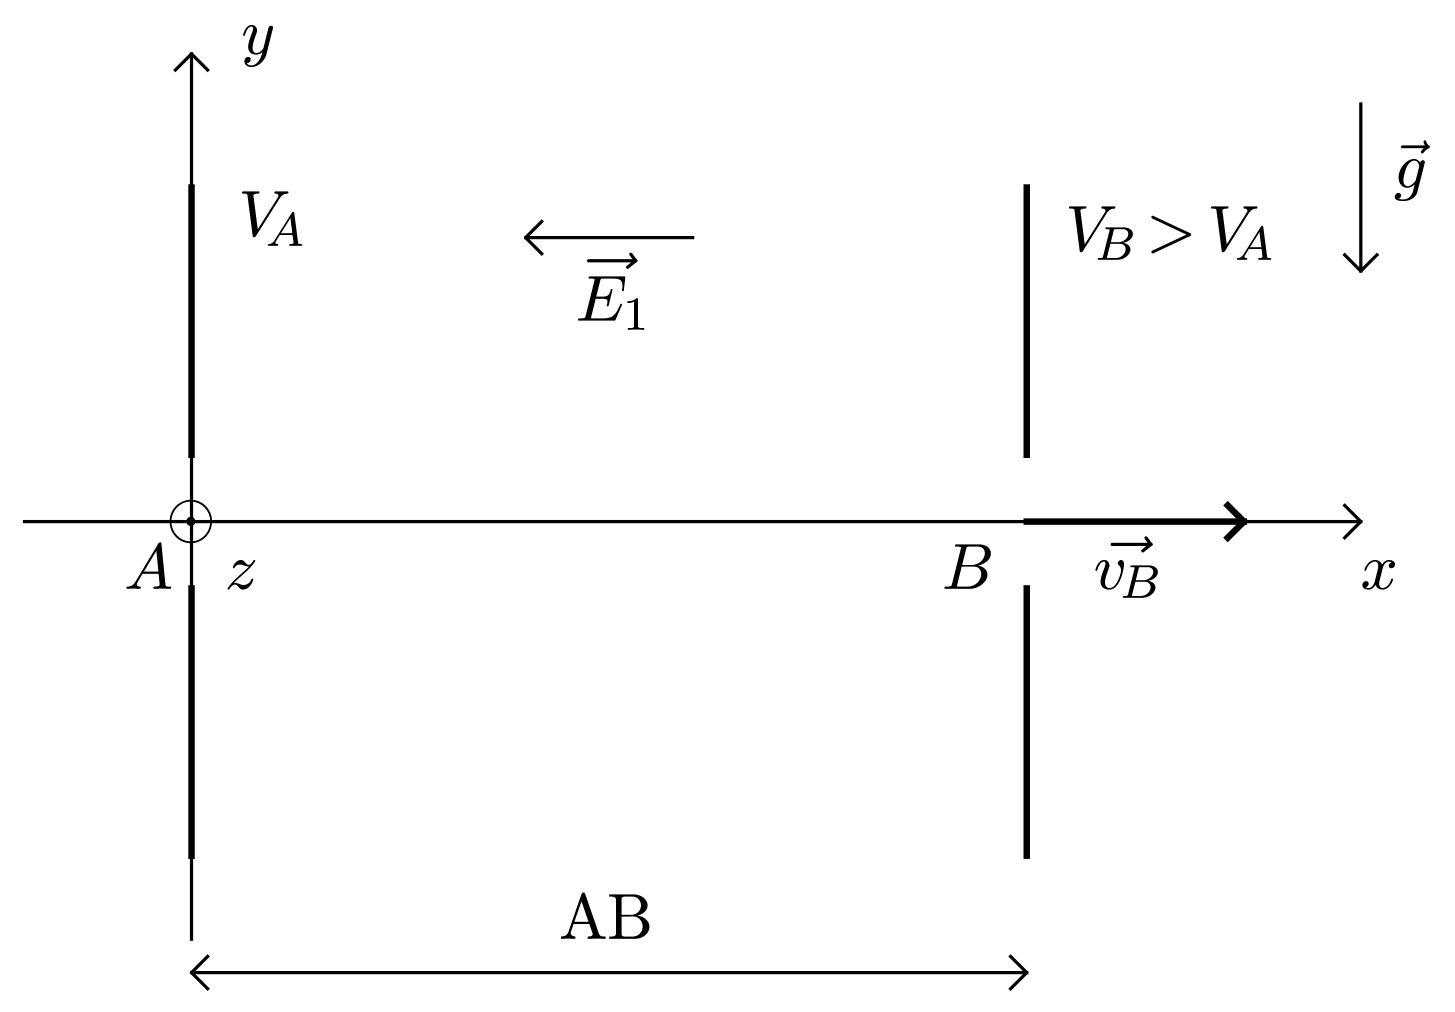
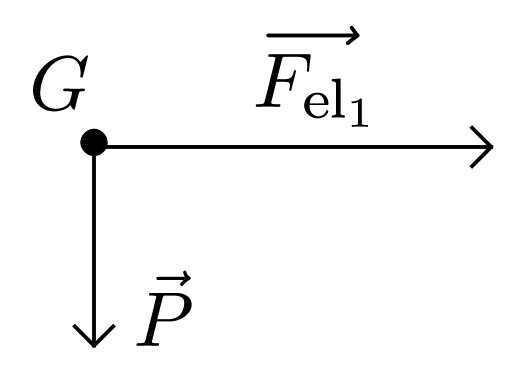
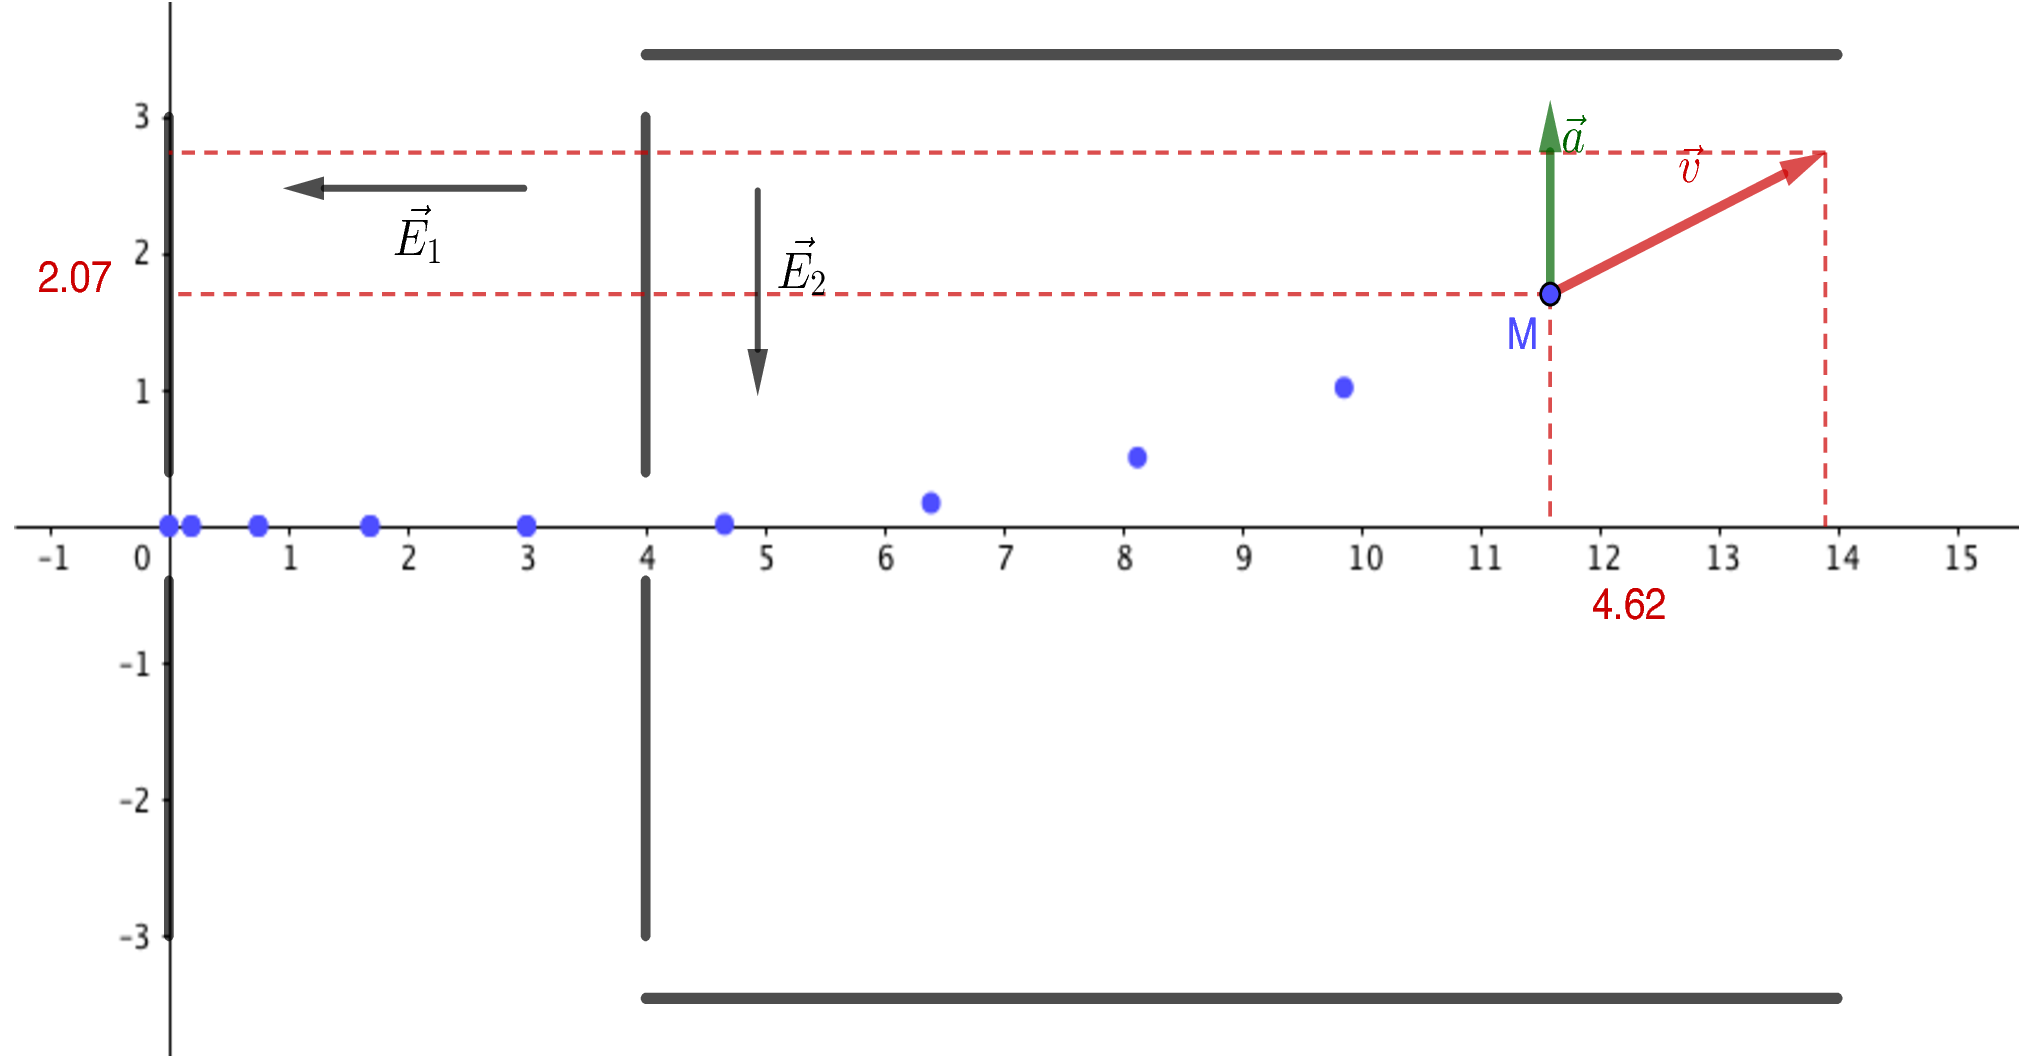
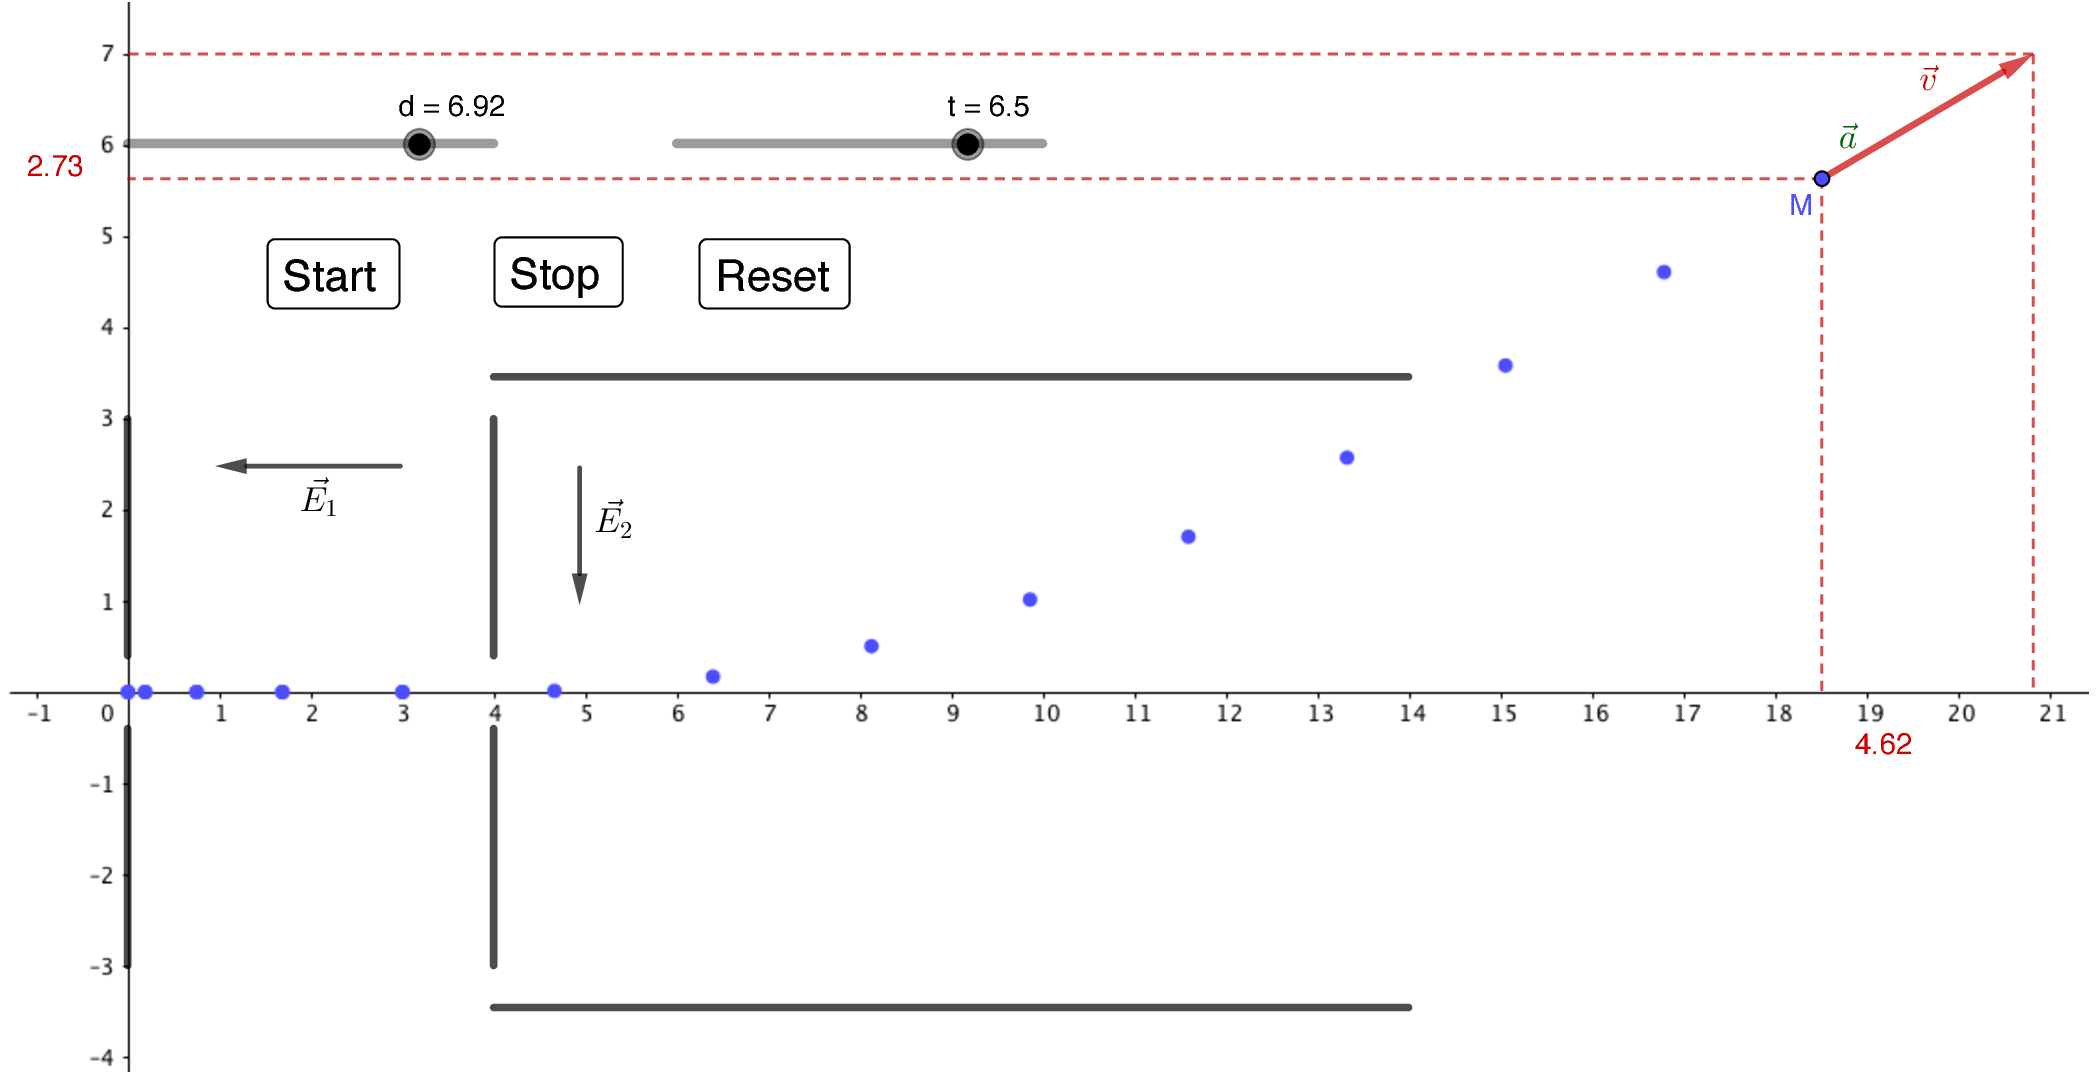
Un électron est produit avec une vitesse quasi-nulle au point A entrée d’une zone de l’espace où règne un champ électrique E1 créé par deux armatures conductrices planes parallèles distantes de AB et le champ de pesanteur g.
On cherche à déterminer les équations horaire du mouvement de l’électron et plus particulièrement sa vitesse vB au point B.
La valeur de la force électrique est donc 1015 fois plus élevée que celle du poids !
On peut donc considérer que le poids communique une accélération à l’électron négligeable comparée à celle que la force électrique lui communique.
Deuxième loi de Newton (bis) :
mea1=−eE1
ou
a1=−meeE1
À retenir
Lorsqu’on étudie le mouvement d’une particule microscopique, on néglige généralement l’accélération due au poids de la particule.
Exercice
Qualifier le mouvement de l’électron.
Réponse
Le mouvement du système est uniformément accéléré.
Exercice
Projeter la deuxième loi de Newton sur les trois axes du repère choisi et caractériser le mouvement pour chacun des axes.
Réponse
Repère associé au système d’axes (x′x), (y′y), (z′z) : (A;i,j,k) :
Projections des conditions initiales et des grandeurs apparaissant dans la relation de Newton :
Le mouvement est donc uniformément accéléré selon l’axe (Ax). Il n’est pas possible de conclure quant à la forme du mouvement selon les axes (Ay) et (Az) : mouvements uniformes ou pas de mouvement.
Exercice
Établir les expressions des composantes du vecteur vitesse et et caractériser le mouvement pour chacun des axes.
Détermination de la valeur de la vitesse au point B — Lois de Newton
Exercice
Déterminer, à partir des équations horaires du mouvement, l’expression et la valeur de la vitesse de l’électron au point B.
Réponse
Comme toujours il est impossible de répondre directement à cette question à partir des équations horaires qui utilisent le paramètre temps, il faut se poser à la question suivante : à quelle date
l’électron parvient-il en B ?
Si on note tB la date à laquelle l’électron parvient en B, alors
x1(tB)=21meeE1tB2=AB⇔tB=eE12meAB
et
v1B=v1x(tB)=meeE1eE12meAB
finalement
v1B=me2eE1AB
A.N. :tB=2,4⋅10−9s ; v1B=2,5⋅107m⋅s−1.
Détermination de la valeur de la vitesse au point B — Théorème de l’énergie mécanique
Exercice
Déterminer l’expression et la valeur de la vitesse de l’électron au point B à partir d’un raisonnement basé sur l’énergie.
Réponse
La seule force qui s’applique sur l’électron est la force électrique, force conservative ; l’énergie mécanique de l’électron se conserve donc.
Au point A : EM(A)=EC(A)+EPel(A)=−eVA+cste puisque l’électron est produit sans vitesse.
Au point B : EM(B)=EC(B)+EPel(B)=21mev1B2−eVB+cste
L’énergie mécanique se conserve : ΔEM=0⟺EM(A)=EM(B) donc
−eVA+cste=21mev1B2−eVB+cste
et
v1B=me2e(VB−VA)
Ce résultat est-il identique au précédent ? À partir du schéma, on peut écrire
E1=ABVB−VA
donc le résultat précédent s’écrit aussi
v1B=me2eE1AB
Deuxième phase : déviation de l’électron
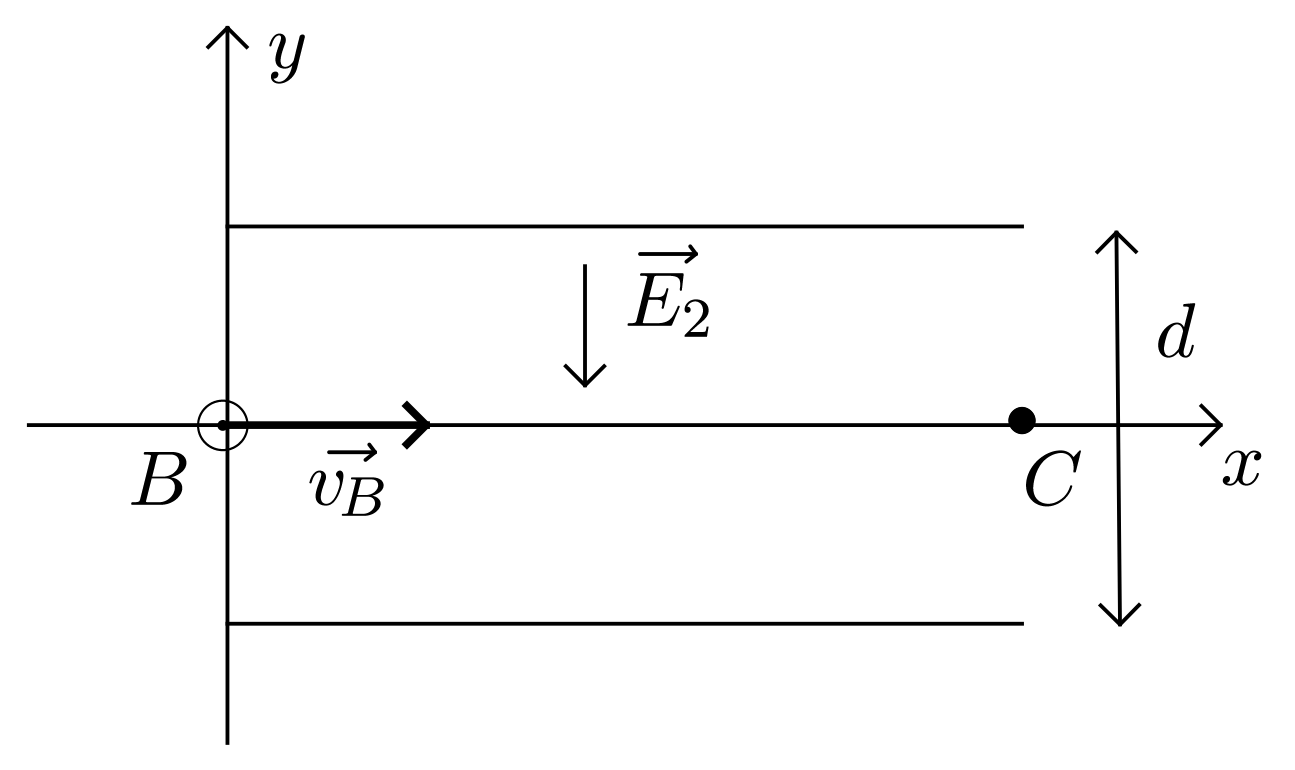
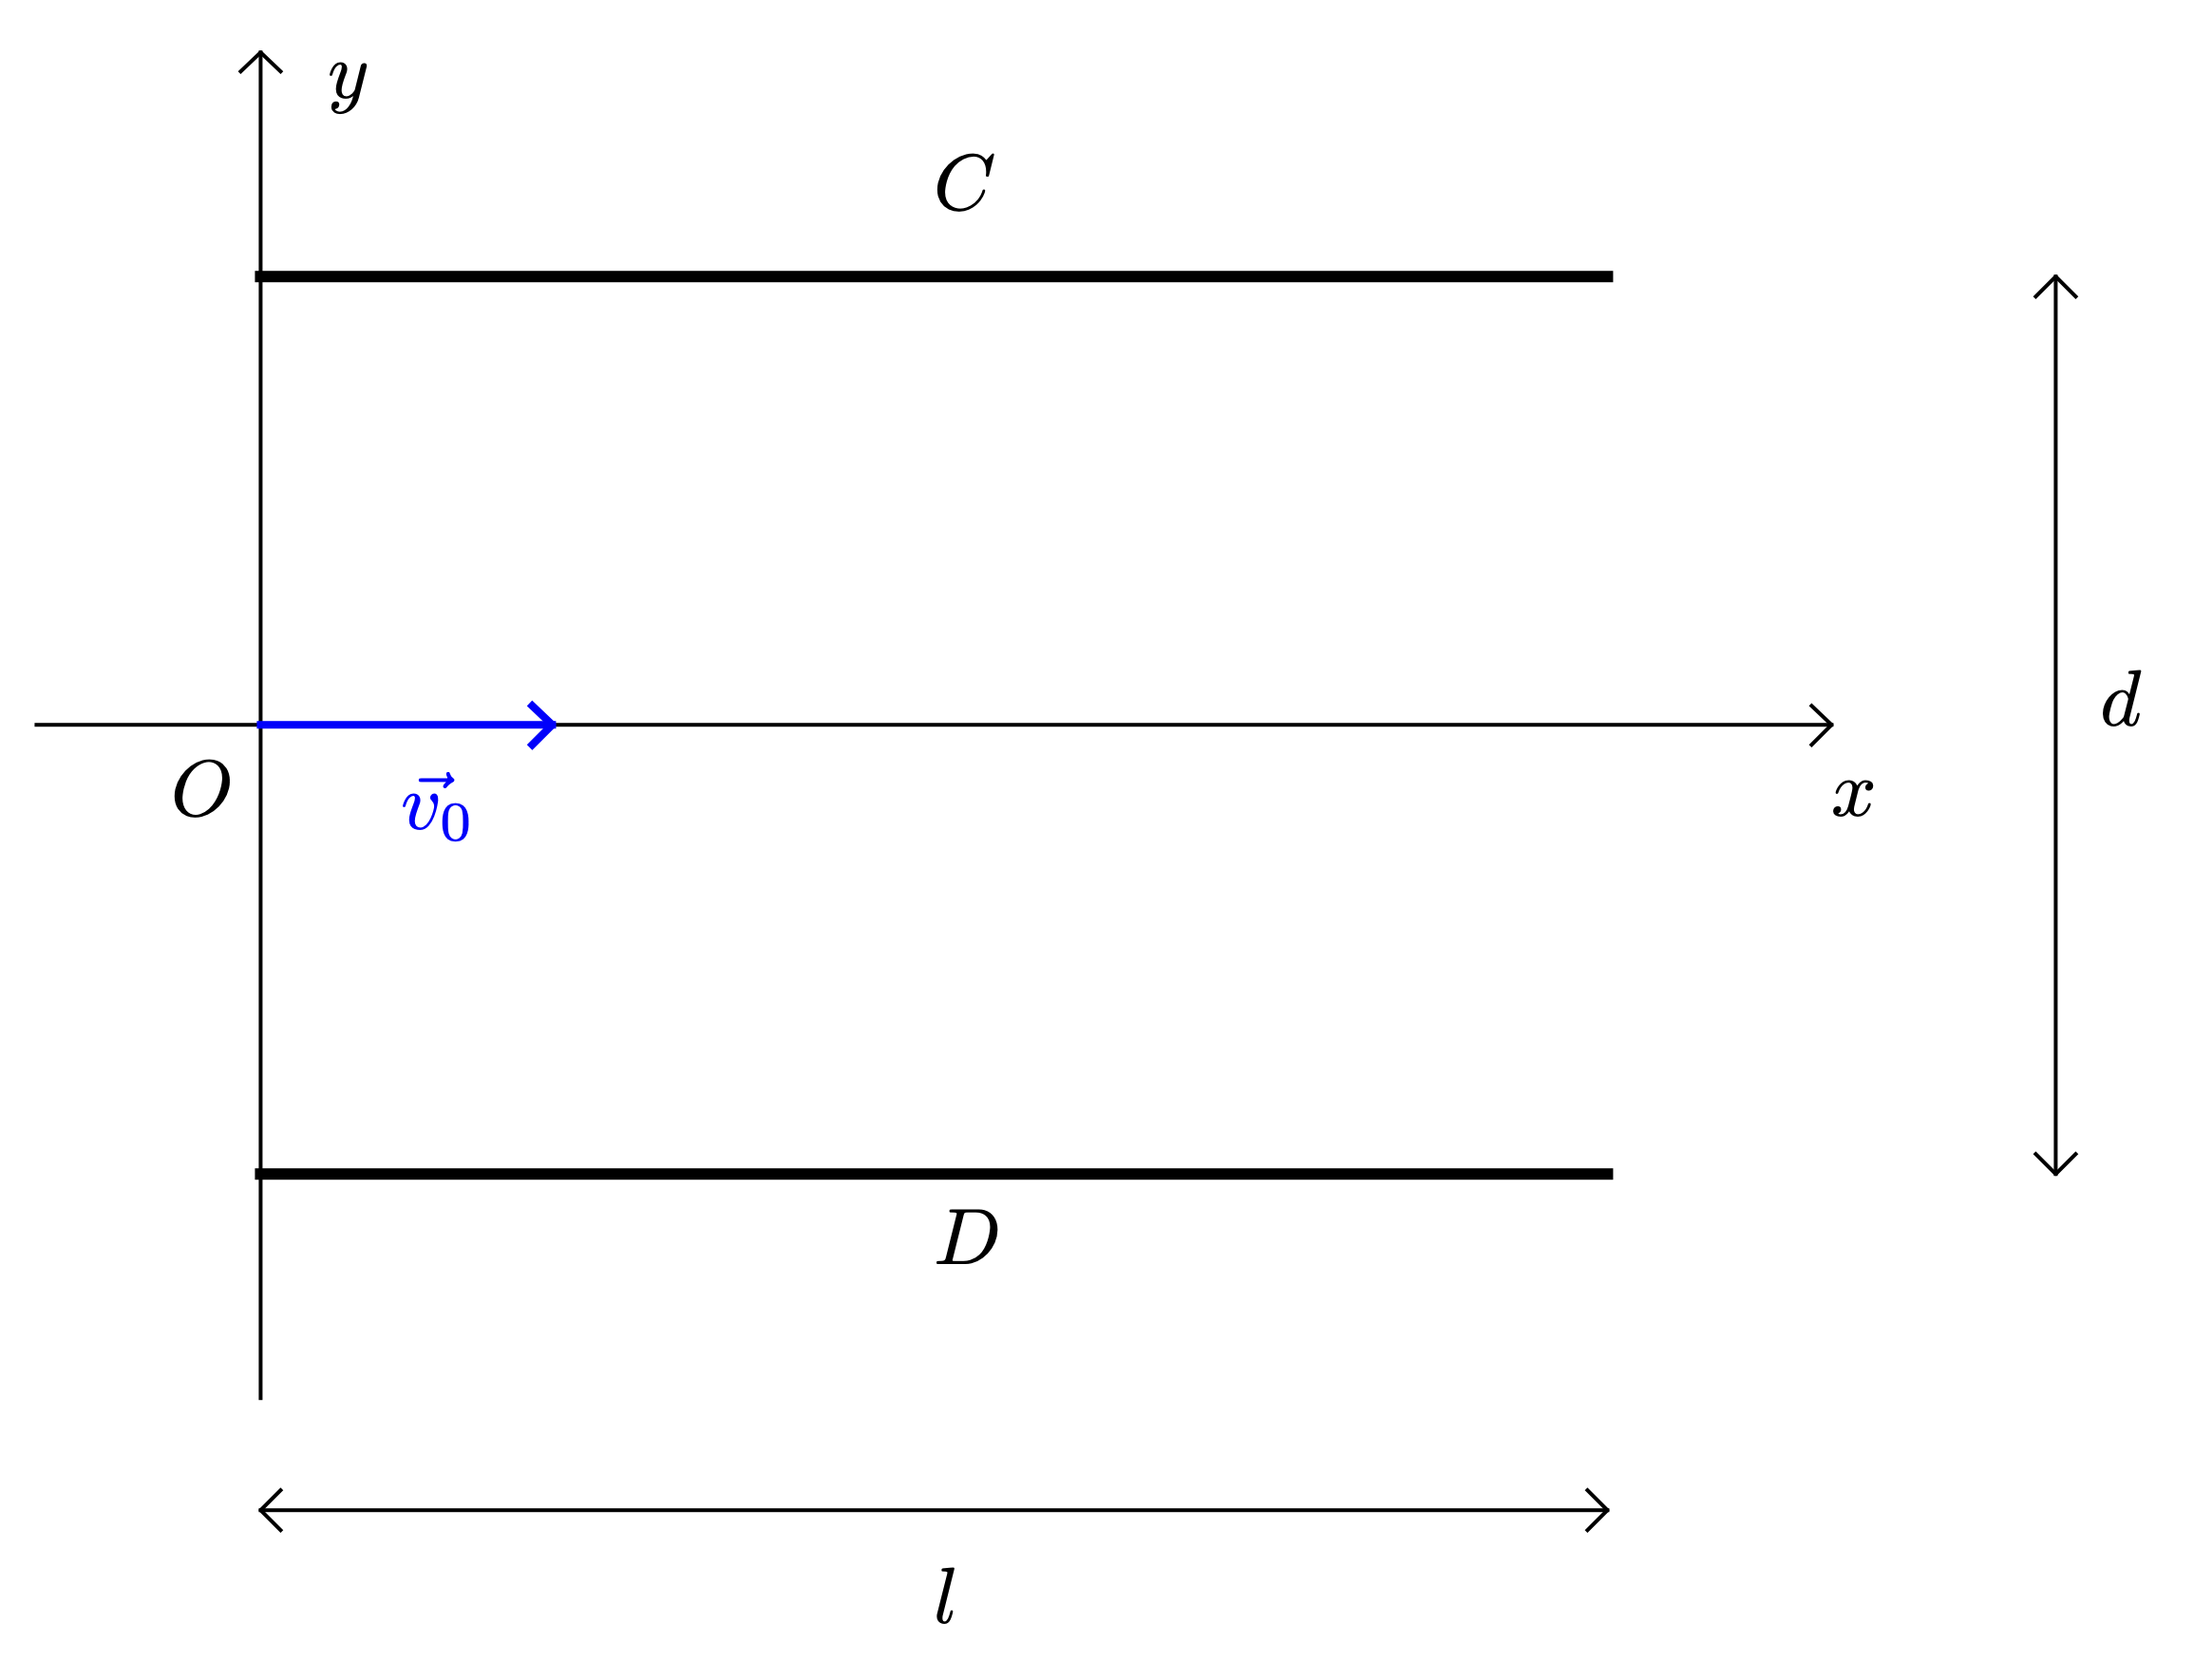
L’électron entre maintenant dans une nouvelle zone dans laquelle règne un champ électrique E2 avec la vitesse vB déterminée dans la section précédente.
On redéfinit l’origine des dates, t=0 à l’instant où l’électron entre dans cette zone, et le repère d’espace, désormais (B;i,j,k).
On cherche à vérifier si l’électron peut quitter cette zone sans toucher l’une des armatures.
Données
BC=6,0cm ; d=3,0cm ; E2=1,0⋅104V⋅m−1.
Détermination des équations horaires — Lois de Newton
Exercice
Étudier le problème et déterminer l’expression vectorielle de l’accélération de l’électron dans cette phase.
Caractériser le mouvement.
Réponse
Système : {électron}
Interactions :
Système - champ de pesanteur : négligeable.
Système - champ électrique, modélisée par la force électrique :
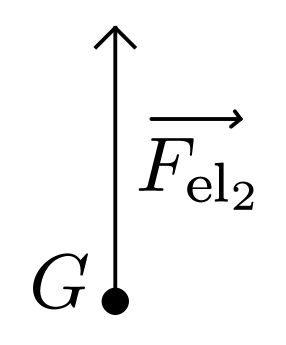
F2el=−eE2
Référentiel : {terrestre supposé galiléen}
Schématisation : (pas à l’échelle)
Deuxième loi de Newton :puisque la masse me d’un électron est constante, on peut écrire
mea2=F2el=−eE2
soit
a2=−meeE2
Le mouvement est uniformément accéléré.
Exercice
Projeter la deuxième loi de Newton sur les trois axes du repère choisi et caractériser le mouvement pour chacun des axes.
Réponse
Projection de la deuxième loi de Newton sur le système d’axes (x′x), (y′y), (z′z) muni du repère (B;i,j,k) (non dessiné sur le schéma) :
Projections des conditions initiales et des grandeurs apparaissant dans la relation de Newton :
Composantes de l’accélération :
a2xa2ya2z=−mee0−E20=0meeE20
donc
⎩⎨⎧a2x=0a2y=meeE2a2z=0
Le mouvement est donc uniformément accéléré selon l’axe (Ay). Il n’est pas possible de conclure quant à la forme du mouvement selon les axes (Ax) et (Az) : mouvements uniformes ou pas de mouvement.
Exercice
Établir les expressions des composantes du vecteur vitesse et et caractériser le mouvement pour chacun des axes.
Conditions initiales pour la vitesse :
⎩⎨⎧v2x(0)v2y(0)v2z(0)=A=vB=B=0=C=0
Finalement
⎩⎨⎧v2x(t)v2y(t)v2z(t)=vB=meeE2t=0
Il n’y a aucun mouvement selon l’axe (Bz) alors que le mouvement est uniforme selon l’axe (Bx).
Exercice
En déduire les équations horaires du mouvement de l’électron.
Établir l’équation de la trajectoire de l’électron dans la phase II du mouvement.
Réponse
Pour obtenir l’équation de la trajectoire, il faut éliminer le temps des équations horaires :
t=vBx2
donc
y2(x)=21meeE2(vBx2)2
C’est une parabole orientée vers le haut.
À quelle condition l’électron peut-il quitter cette zone de l’espace sans toucher l’armature supérieure ?
Exercice
Vérifier à l’aide des données expérimentales fournies que l’électron quitte le condensateur sans avoir touché les armatures.
Réponse
On fait l’hypothèse que l’électron va toucher l’armature supérieure. Soit x2p l’abscisse de l’électron lorsque cet évènement intervient.
À partir de l’équation de la trajectoire (c’est aussi possible à partir des équations horaires), on peut déterminer que :
y2(x2p)=2d=21meeE2(vBx2p)2
soit
x2p=vBeE2med
L’électron ne touche pas l’armature supérieure si x2p>BC, donc si
x2p=vBeE2med>BC
A.N.x2p=10,3cm>6,0cm
Exercice
Déterminer la condition sur la tension U2 à observer pour que l’électron puisse quitter le condensateur sans avoir touché les armatures.
Réponse
La question précédente a fourni l’expression suivante :
vBeE2med>BC⟺vBeU2med2>BC
puisque E2=dU2. Finalement
eBC2med2vB2>U2
Coordonnées du points de sortie
Exercice
Déterminer les expressions des coordonnées du point de sortie de l’électron.
Réponse
L’électron quitte la deuxième zone lorsque
x2C=BC
donc lorsque
y2(x2C)=21meeE2(vBBC)2
Dernière phase
Exercice
Quel est le mouvement de l’électron lorsqu’il a quitté les deux zones dans lesquelles règnent les champs électrique E1 et E2 ?
Réponse
Au-delà des deux première zones, il n’existe plus de champ électrique et l’on peut toujours négliger le poids de l’électron. Ce dernier n’est donc soumis à aucune force, son mouvement est rectiligne et uniforme depuis le point de sortie de la deuxième zone.
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Mouvements dans le champ gravitationnel non uniforme
Les lois de Kepler
Présentation des lois
À la suite d’un dépouillement méticuleux des observations faites pendant de nombreuses années par l’astronome danois Ticho Brahe (1546-1601), Kepler (1571-1630) a établi trois lois empiriques décrivant les mouvements des planètes1.
Les deux premières lois furent publiées par Kepler en 1609 et la troisième en 1619. Les lois de Kepler conduisirent Newton à la découverte de la loi de la gravitation universelle.
À retenir
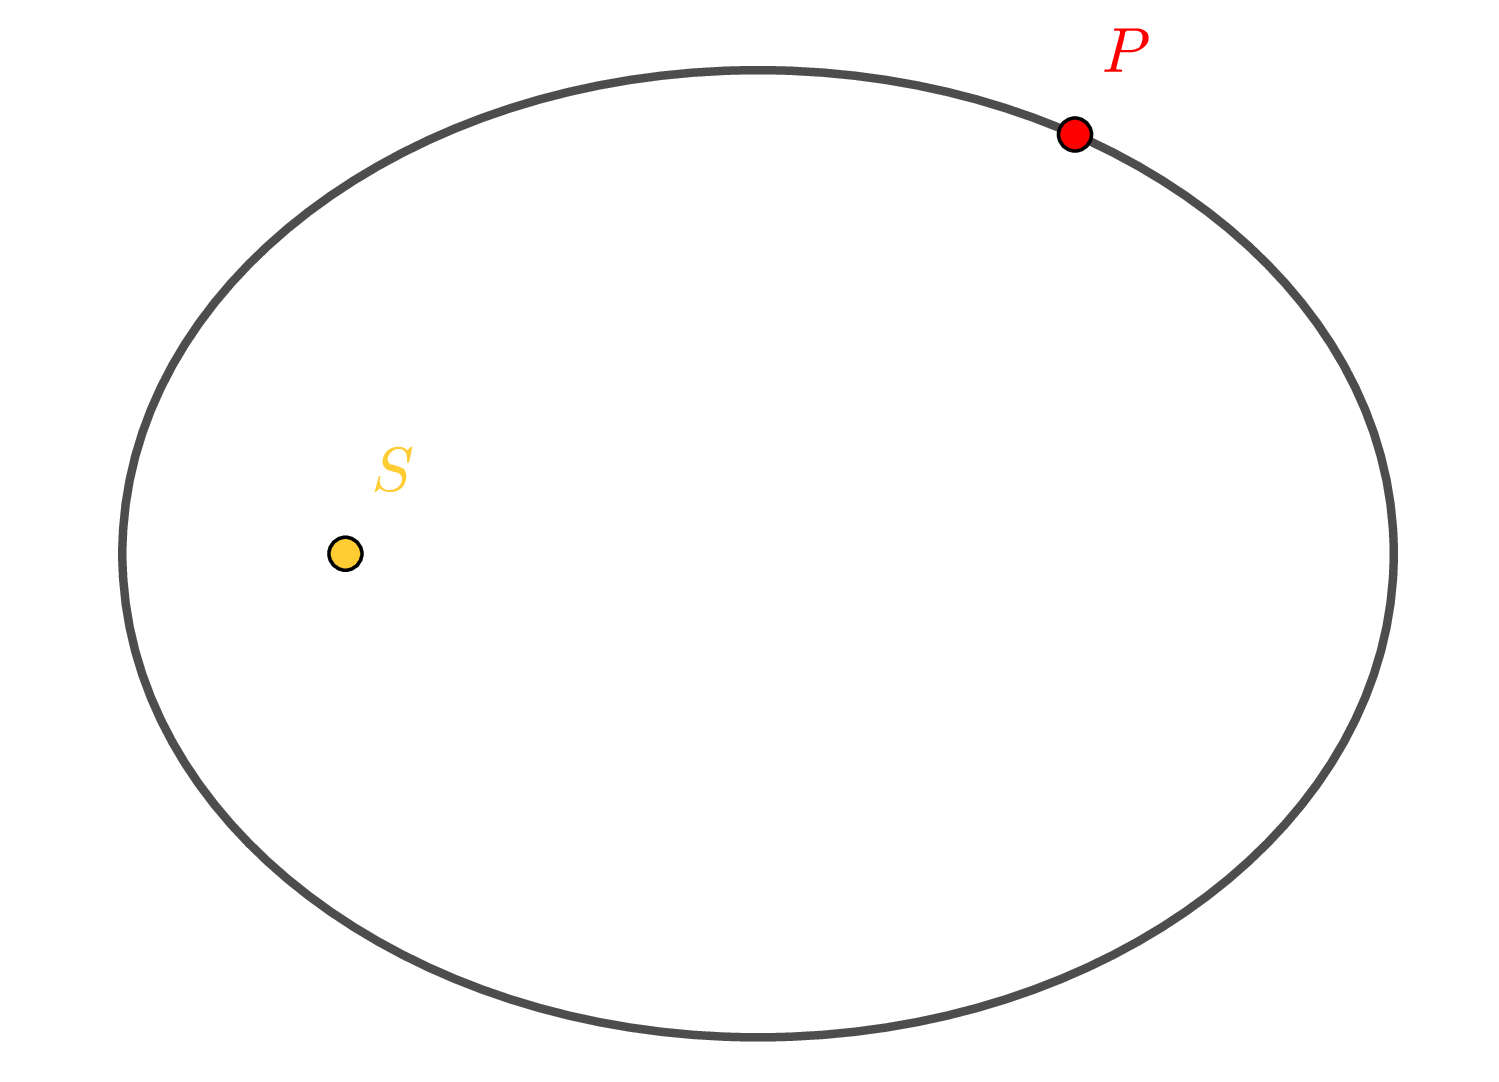
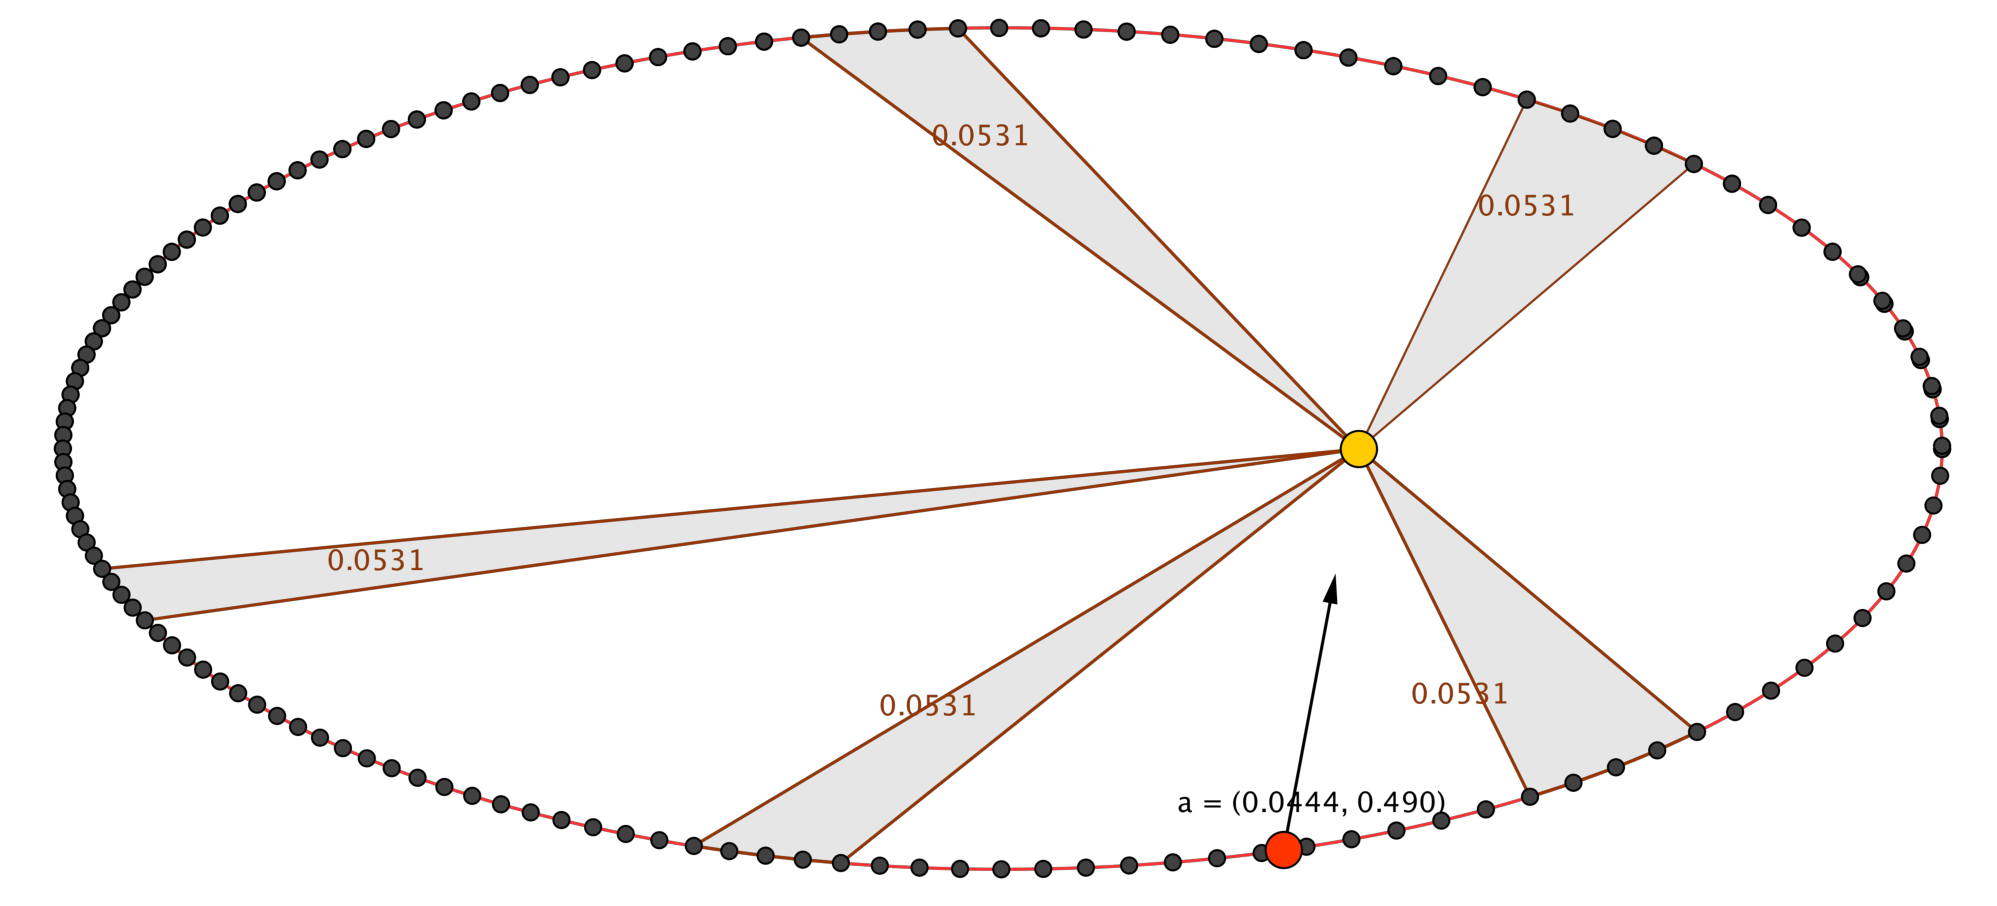
(Loi des trajectoires)Chaque planète décrit autour du Soleil une ellipse dont le Soleil occupe un des foyers.
(Loi des aires)Les aires balayées par le rayon vecteur joignant le Soleil à la planète sont proportionnelles aux durées employées à les décrire.Autre formulation.Le rayon vecteur joignant le Soleil à la planète balaie des surfaces égales pendant des durées égales.
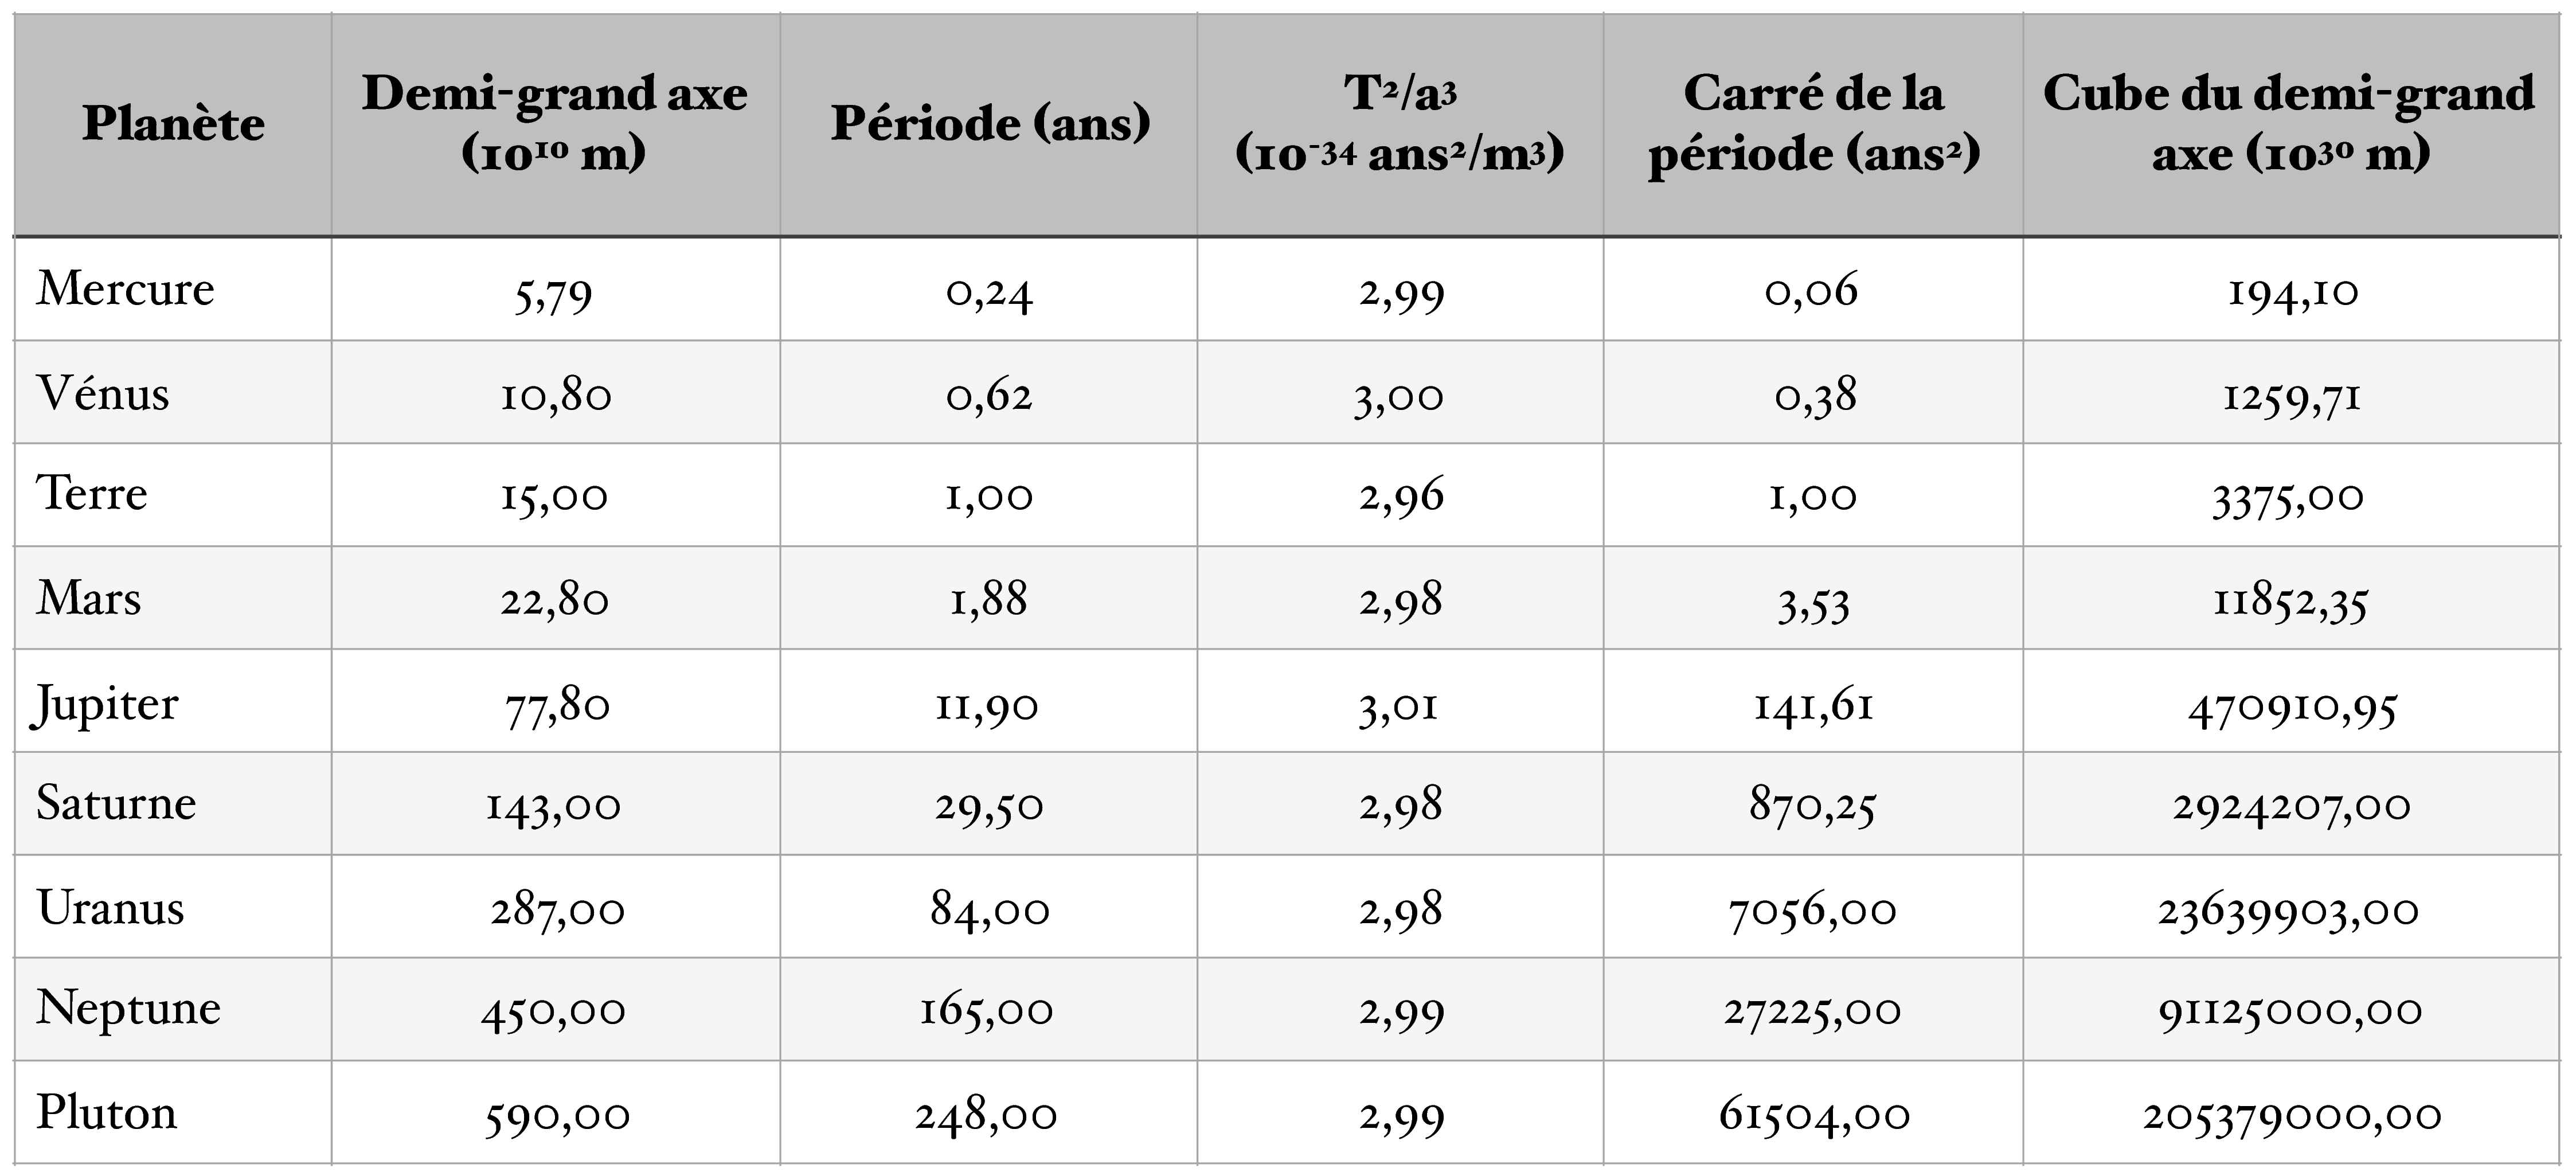
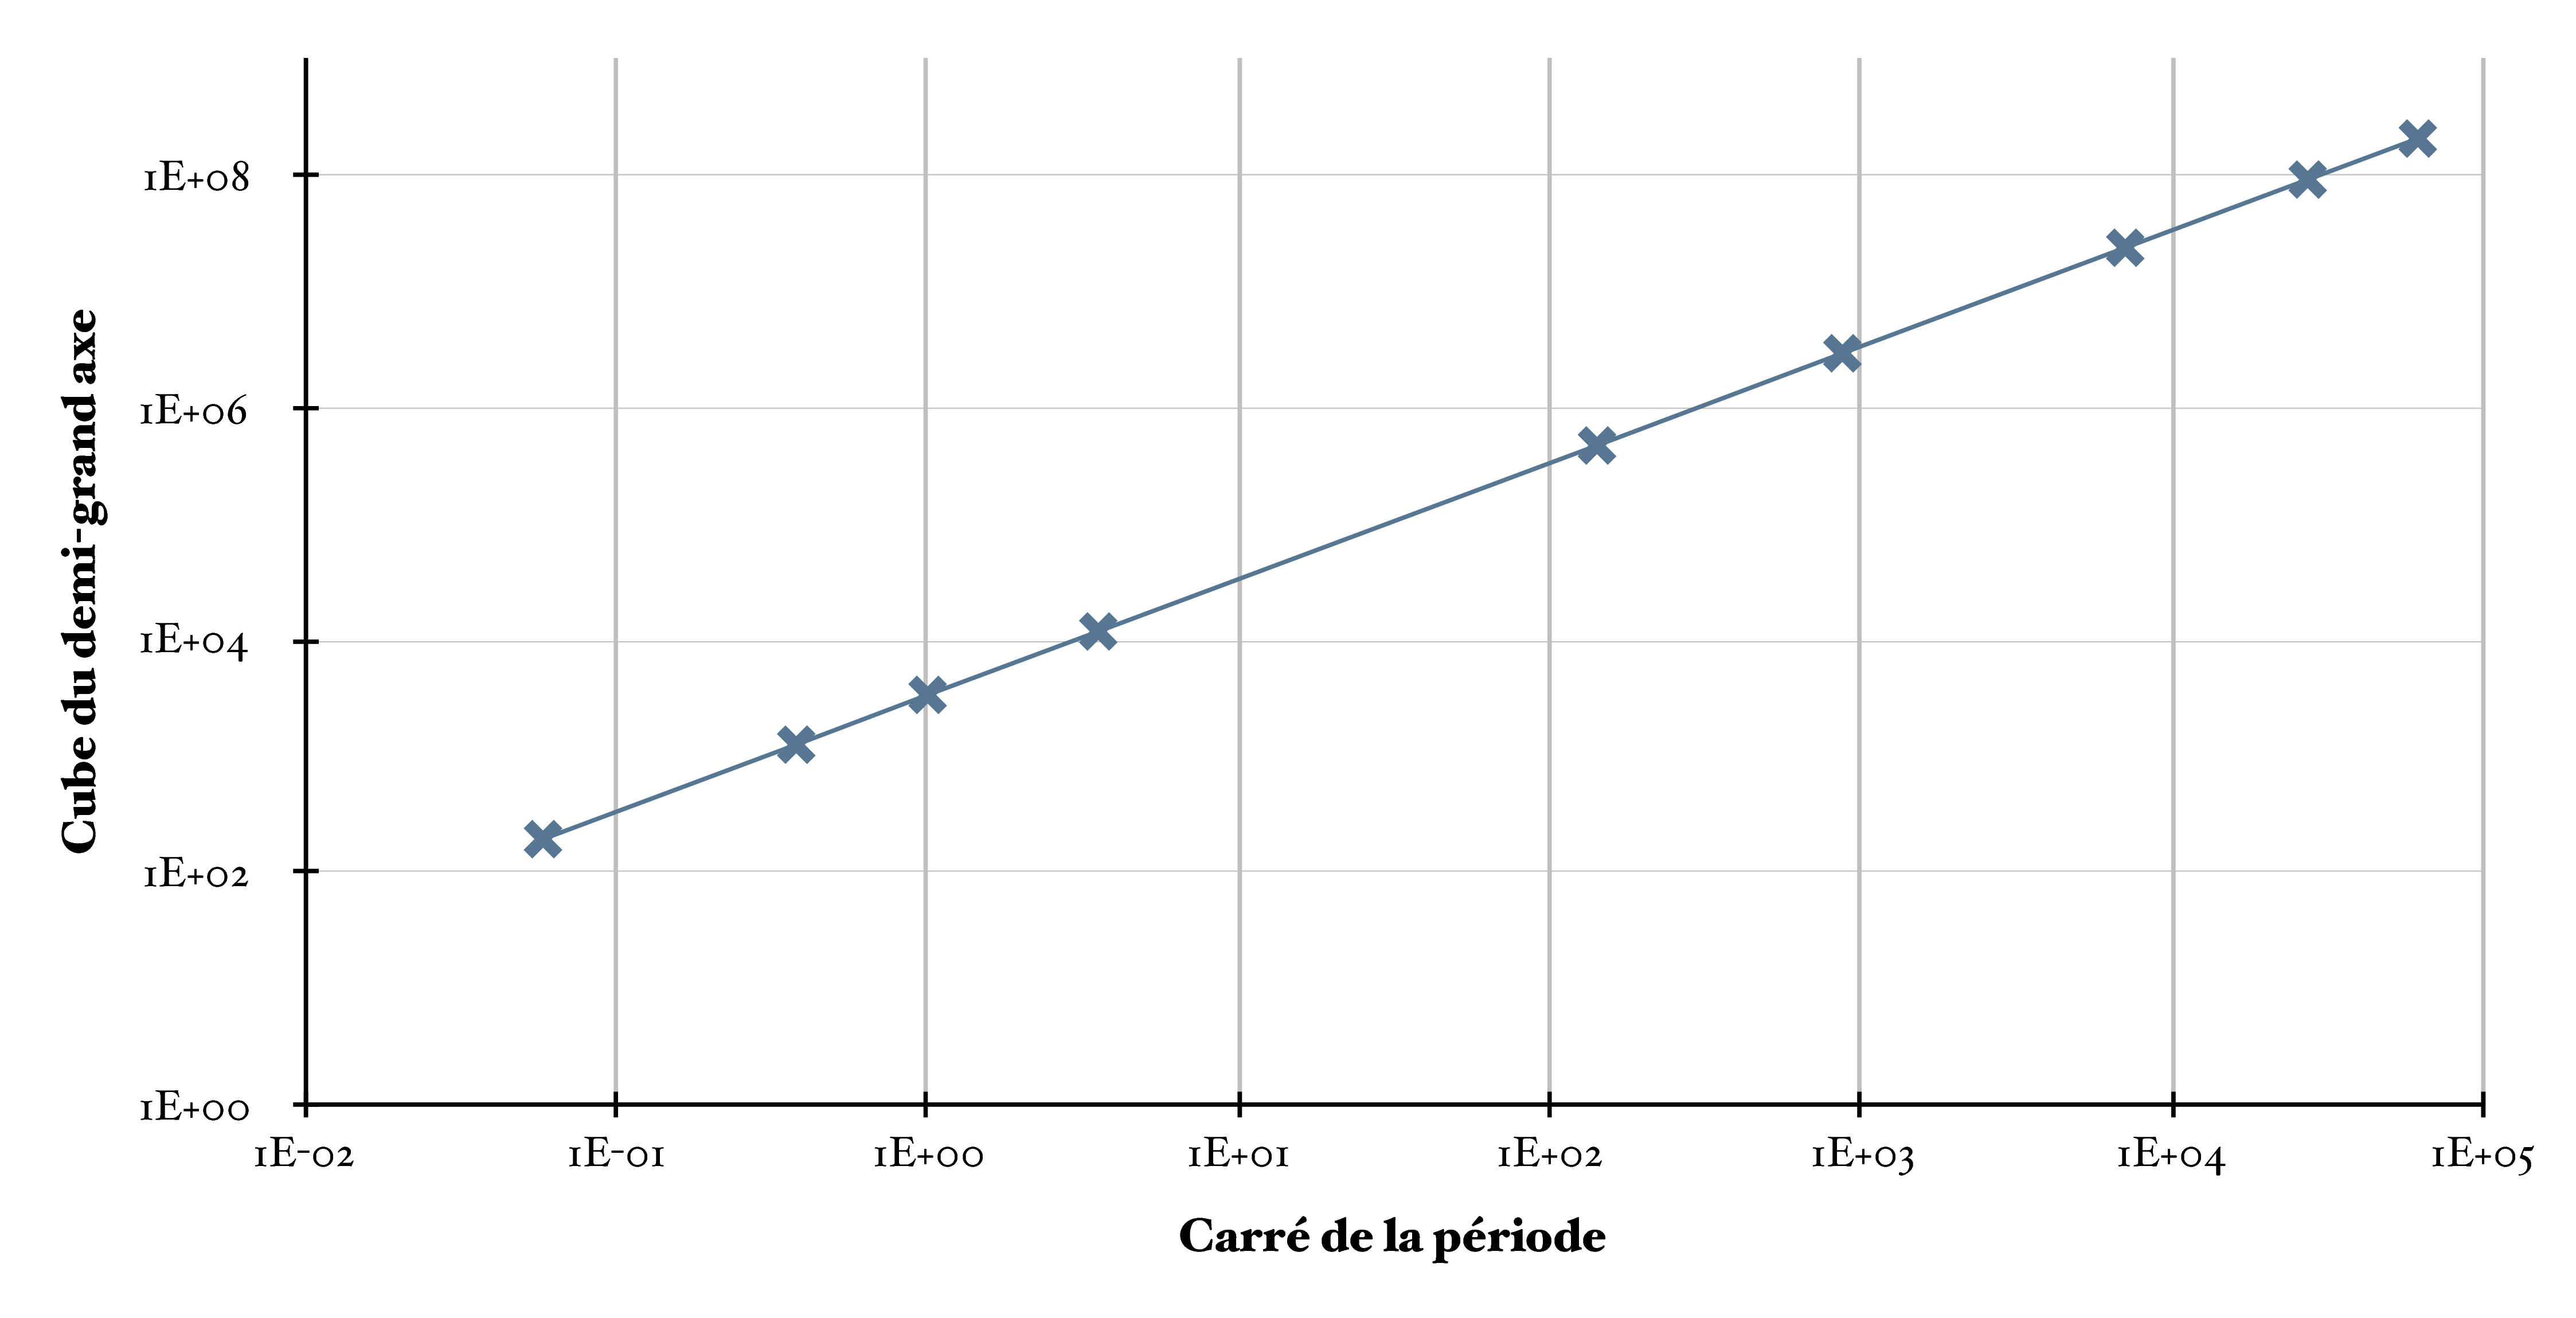
(Loi des périodes)Les carrés des périodes de révolution des planètes sont proportionnels aux cubes des demi-grands axes de leurs orbites :
a3T2=cste
Illustration de la loi des trajectoires (première loi de Kepler)
Illustration de la loi des aires (deuxième loi de Kepler)
Illustration de la loi des périodes (troisième loi de Kepler)
Que nous apprennent les lois de Kepler ?
Loi des trajectoires
Le mouvement des planètes est plan ;
Le mouvement des planètes n’est pas toujours circulaire (même si, en pratique l’excentricité des différentes trajectoires peut être petite). Cette découverte fut importante à une époque où la figure géométrique parfaite restait le cercle ;
Cette loi apporte un crédit considérable au système de Copernic.
Avertissement
La première loi de Kepler n’est cependant pas généralisable à tous les mouvements dans l’espace : certains astres possèdent des mouvements paraboliques ou hyperboliques.
Loi des aires
La vitesse d’une planète sur une trajectoire elliptique autour du Soleil n’est pas uniforme : sa valeur est maximale au périhélie et minimale à l’aphélie ;
La vitesse d’une planète sur une trajectoire circulaire est uniforme.
Info
On peut montrer que les première et deuxième lois de Kepler imposent à la force gravitationnelle d’être centripète (dirigée vers le Soleil).
Loi des périodes
Cette loi relie entre-elles toutes les planètes du système solaire. Elle montre que la durée de révolution autour du Soleil est d’autant plus grande que l’orbite de la planète est éloignée du Soleil.
On peut montrer que cette loi constitue un critère d’appartenance d’un astre au système solaire : tous les membres du système solaire sans exception, quelle que soit leur trajectoire, valident cette loi.
Info
On peut montrer que la troisième loi de Kepler impose à la valeur de la force gravitationnelle d’être en 1/r2, c’est à dire de diminuer avec le carré de la distance au Soleil.
Champ gravitationnel
Force gravitationnelle
À retenir
Deux corps ponctuels de masses m1 et m2 sont situés en deux points M1 et M2 de l’espace éloignés d’une distance d. On modélise l’action qu’exerce le corps de masse m1 sur le corps de masse m2 par la force gravitationnelle introduite par Newton :
G(M2), force que subirait un corps de masse 1 kg placé au point M2, est le champ gravitationnel créé par le corps de masse m1 au point M2.
La présence de la masse m1 au point M1 « communique » à tout point de l’espace la propriété suivante :
Relation entre la force gravitationnelle et le champ électrique en un point de l’espace
Toute masse m placée en un point M quelconque de l’espace est soumise à la force
F=mG(M)
où G(M) est le champ gravitationnel créé par la masse m1 au point M.
Avertissement
Le champ gravitationnel est non uniforme.
Étude du mouvement
Détermination de l’expression du vecteur accélération d’une planète en interaction avec le Soleil
Exercice
Étudier le problème et déterminer l’expression du vecteur accélération de la planète considérée ponctuelle.
Caractériser le mouvement de la planète.
Réponse
Système = {Planète}
Interactions :
Système - Champ gravitationnel G créé par l’astre S : F=mG(M)
Référentiel = {Héliocentrique}
Schématisation : voir plus haut.
Deuxième loi de Newton :
maP=mG(M)
ou
aP=G(M)
La planète est en chute libre sur le Soleil.
Expression de l’accélération de la planète en fonction du vecteur unitaire u
Exercice
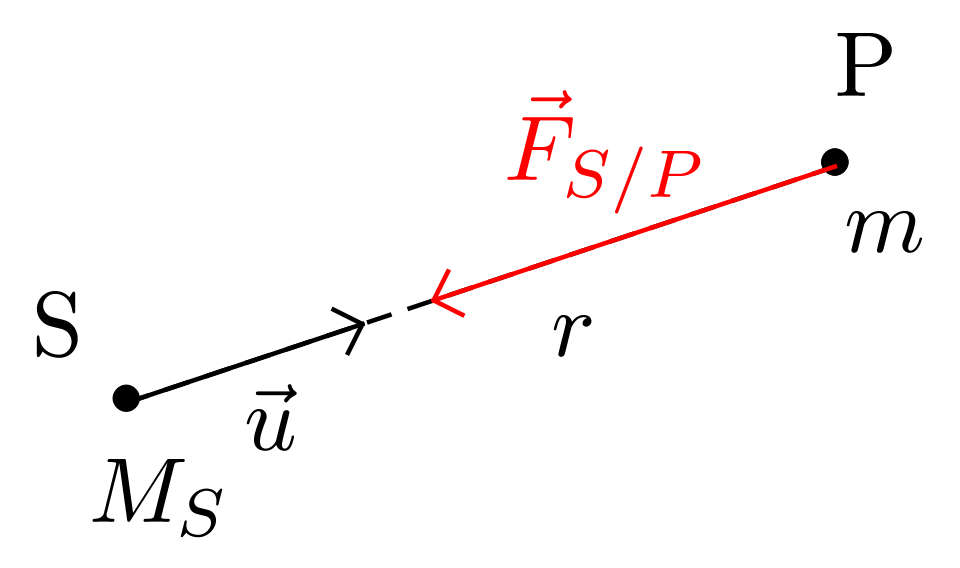
Donner l’expression du vecteur accélération en fonction du vecteur unitaire u (vecteur unitaire issu de S et dirigé vers P, cf. schéma plus haut) et des paramètres du problème.
Réponse
aP=−Gr2MSu
Info
On peut démontrer qu’une telle accélération conduit à des mouvement elliptiques, circulaires, paraboliques ou elliptiques.
Avertissement
Le vecteur accélération n’est jamais uniforme, quelle que soit la trajectoire de la planète.
Vos connaissances en mathématique ne vous permettent pas de déterminer le vecteur vitesse par intégration de l’accélération puisque cette dernière n’est pas un vecteur constant ! Il faudra apprendre et utiliser le résultat donné dans la prochaine section.
Mouvements possibles dans le cas général pour un système possédant l’accélération dont l’expression a été démontrée dans la section précédente
Détermination de l’expression du vecteur vitesse de la planète dans le cas d’un mouvement circulaire
Avertissement
Dans la suite de ce chapitre nous allons nous limiter aux mouvements circulaires, c’est à dire aux mouvement dont la trajectoire est un cercle.\
Remarque :Le centre de la trajectoire d’une planète en orbite circulaire est confondu avec le centre du Soleil.
Repère de Frenet
À retenir
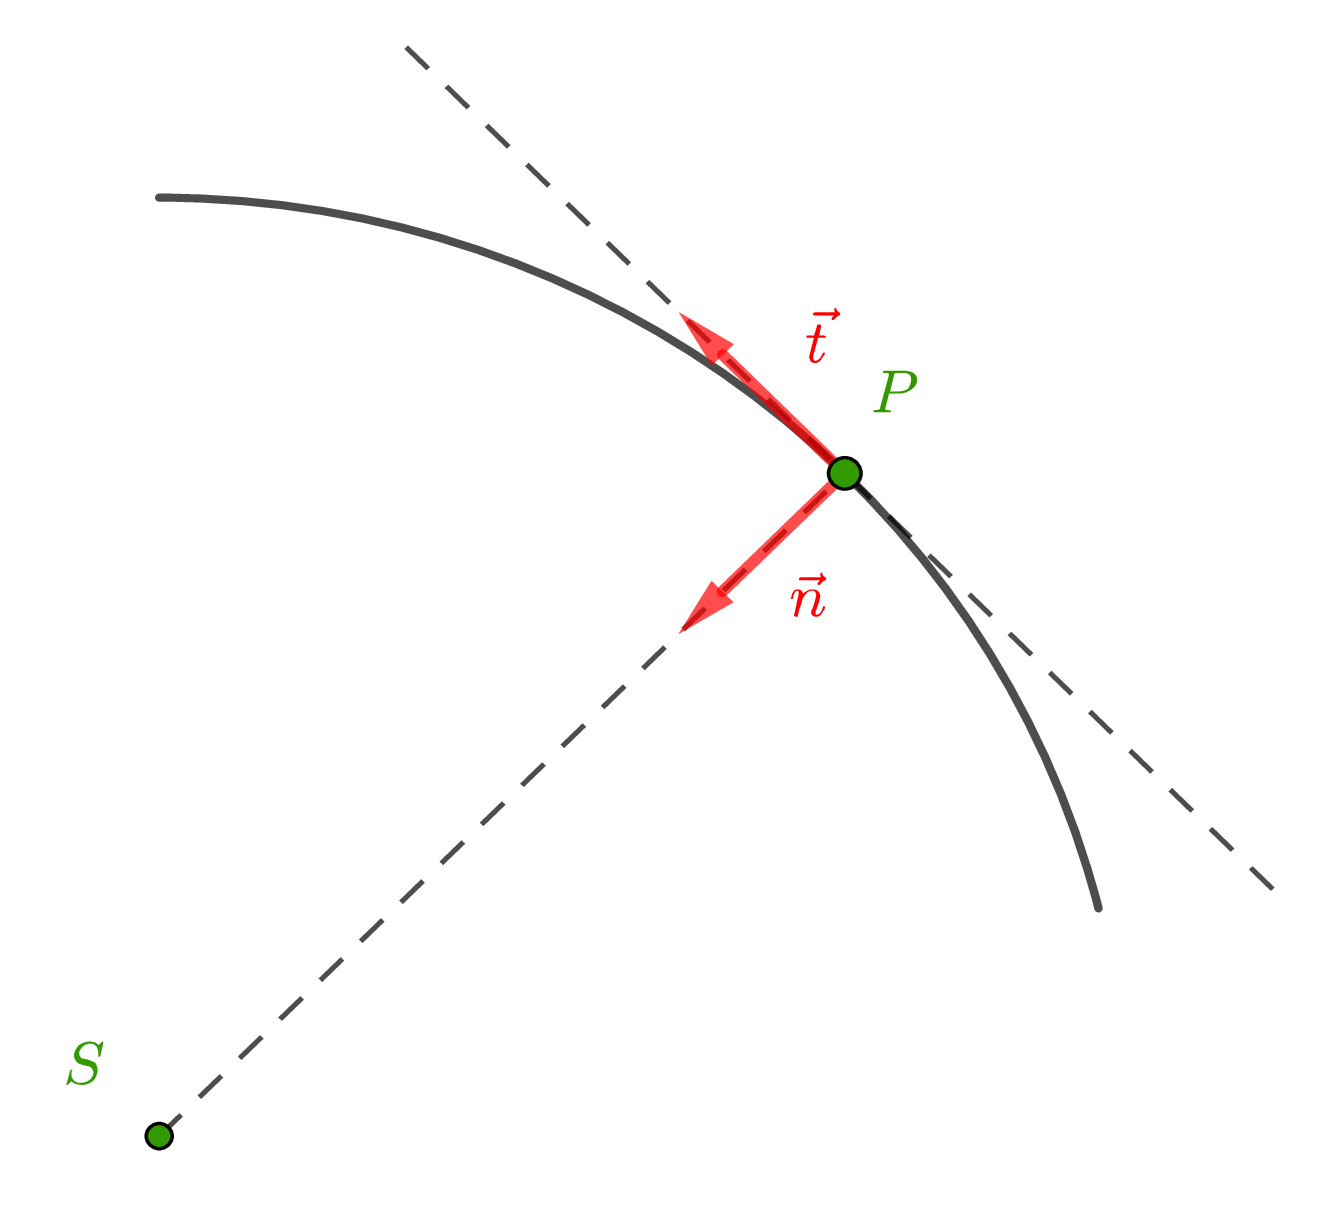
Le repère de Frenet (pour un problème à deux dimensions) est un repère mobile, dont l’origine est le point mobile P étudié, et la base est constituée des vecteurs unitaires t et ndans le plan.
Le vecteur unitaire t a pour direction la droite tangente à la trajectoire au pointP et pour sens le sens du mouvement ;
Le vecteur unitaire n a pour direction la droite normale à la droite tangente au pointP (c’est donc la direction du rayon de la trajectoire dans le cas d’un cercle) et est dirigé vers le centre de la courbure.
À retenir
Dans le repère de Frenet,
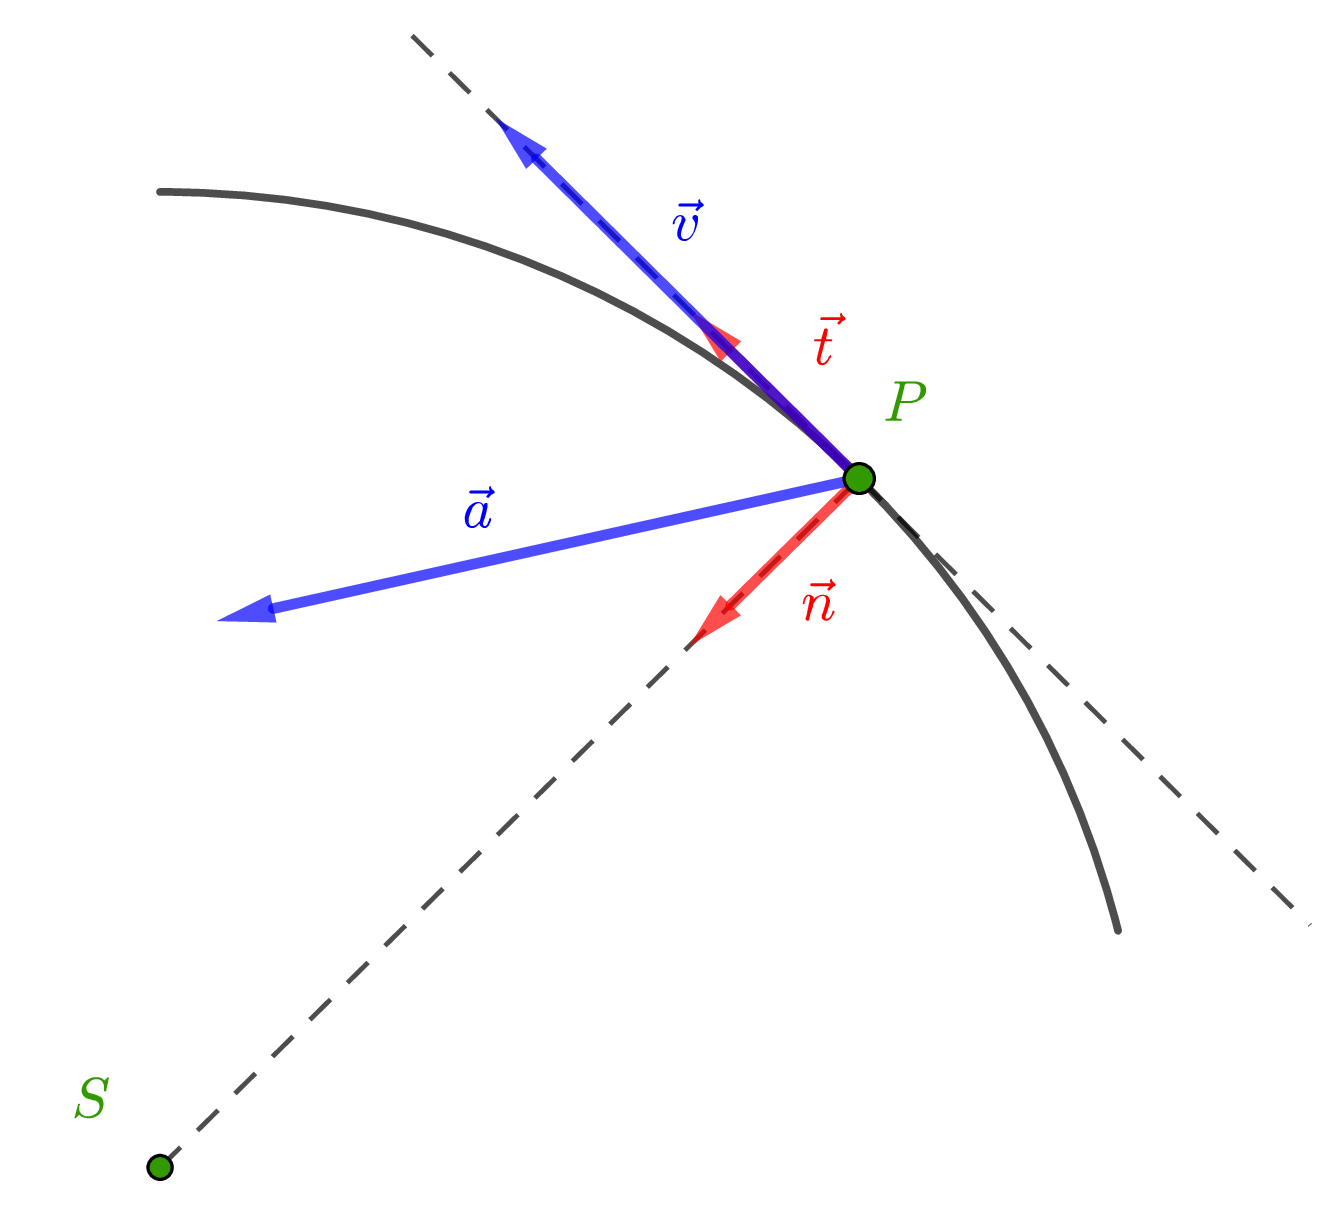
La vitesse d’une planète s’écrit :
v=vt
On peut démontrer que l’accélération d’une planète s’écrit :
aP=dtdvt+rv2n
où r est le rayon du cercle.
L’expression de l’accélération doit être admise et apprise, en notant bien que c’est la valeur de la vitessev qui intervient dans la dérivée.
Expression de la vitesse de la planète
Exercice
Projeter l’expression de la deuxième loi de Newton dans le repère de Frenet.
Réponse
On possède désormais deux expressions différentes de l’accélération :
Résultat de l’écriture de la deuxième loi de Newton :
aP=−Gr2MSu
que l’on peut aussi écrire, dans la base de Frenet,
aP=Gr2MSn
puisque u=−n.
Résultat de l’étude cinématique dans la base de Frenet :
aP=dtdvt+rv2n
Par identification, on obtient :
⎩⎨⎧Selon t :Selon n :dtdv=0rv2=Gr2MS
Exercice
Démontrer que si la trajectoire est un cercle, le mouvement est forcément uniforme.
Réponse
dtdv=0⇔v=cste
Si le mouvement d’une planète est circulaire, alors il est uniforme.
Exercice
Donner l’expression de la valeur de la vitesse de la planète en fonction des paramètres du problème.
Réponse
v=GrMS
La vitesse d’une planète est indépendante de sa masse (comme pour toute chute libre), est d’autant plus petite que le rayon de son orbite est grand, et dépend de la masse du corps attracteurMS.
Période de révolution de la planète, troisième loi de Kepler
Exercice
Donner l’expression de la période T de révolution de la planète autour du Soleil.
Réponse
La période de révolution T de la planète autour de l’astre attracteur S est la durée nécessaire pour parcourir l’orbite circulaire à la vitesse constante v, donc :
T=v2πr=GrMS2πr
Finalement
T=2πGMSr3
La période augmente avec la distance de la planète par rapport au corps attracteur.
Exercice
À partir de l’expression de la période retrouver la troisième loi de Keple, dans le cas des mouvements circulaires.
Réponse
T2=4π2GMSr3
donc
r3T2=GMS4π2
On retouve la troisième loi de Kepler et on comprend pourquoi elle peut servir de « test d’appartenance du corps au système Solaire » : le rapport est constant pour tous les satellites qui ont pour corps attracteur le corps de masse MS.
Satellites géostationnaires
Dans cette partie, le corps attracteur est la Terre et on considère le mouvement de ses satellites.
Plan de la trajectoire
La trajectoire d’un satellite « geostationnaire » est un cercle situé dans le plan équatorial de la Terre (plan contenant l’équateur). La vitesse de rotation autour de l’axe des pôles est égale à celle de la Terre ; le satellite apparaît immobile à un observateur terrestre.
Période de révolution
La période de révolution d’un satellite « geostationnaire », dans le référentiel géocentrique, est égale à la période de rotation propre de la Terre :
T=86164s(jour sideˊral)
Altitude d’un satellite géostationnaire
Exercice
Démontrer que les satellites géostationnaires ne peuvent se trouver qu’à une altitude bien précise au dessus du niveau du sol.
Réponse
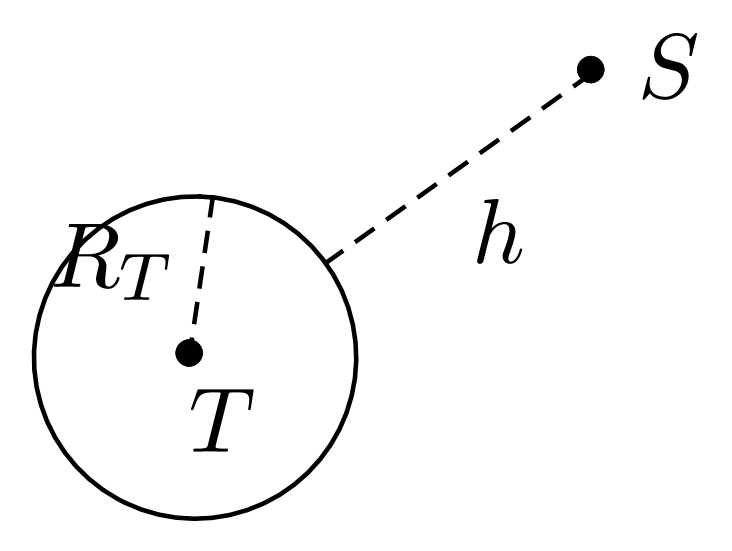
On peut écrire : T2=GMT4π2(RT+h)3 puisque la distance entre le centre de la Terre et le satellite est : r=RT+h. Donc :
Dans le référentiel géocentrique, tous les satellites « géostationnaires » évoluent sur une trajectoire circulaire située dans le plan équatorial, à une altitude h=35800km environ. Leur période de révolution est égale à un jour sidéral : T=86164s.
Ces lois sont donc de nature très différente des lois de Newton : elles n’expliquent pas le mouvement mais le décrivent. Ceci dit, il faut garder à l’esprit qu’avant le travail titanesque de Kepler personne ne savait prédire la position des astres errants avec une grande précision. ↩︎
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Saturne, à cause de sa distance à la Terre et au Soleil, est une destination spatiale complexe qui nécessite un savoir-faire et des ressources financières très importants. La mission Cassini-Huygens reste, à ce jour, la seule mission à avoir placé une sonde, Cassini, en orbite autour de Saturne, et à avoir pu mener une étude approfondie de son système.
Cet exercice se propose d’étudier l’une des particularités de la planète Saturne, ses anneaux, puis se concentre sur l’étude de deux aspects de la mission Cassini-Huygens : l’atterrissage en douceur de l’atterrisseur Huygens sur le sol de la lune la plus grosse de Saturne, Titan et une erreur de conception qui aurait pu faire échouer la partie la plus importante de la mission.
Les trois parties de cet exercice (1., 2. et 3.) sont indépendantes.
Les anneaux de Saturne
Les anneaux de Saturne sont les anneaux planétaires les plus importants du Système solaire. Bien qu’ils semblent continus vus depuis la Terre, ils sont en fait constitués d’innombrables particules de glace (95 à 99 % de glace d’eau pure selon les analyses spectroscopiques) et de poussière dont la taille varie de quelques micromètres à quelques centaines de mètres ; ils ont chacun une orbite différente. Les anneaux forment un disque dont le diamètre est de 360000km (les anneaux principaux s’étendent de 7000 à 72000km) comportant plusieurs divisions de largeurs variées et dont l’épaisseur va de 2 à 10 mètres. [etc.]
La sonde Cassini, a permis de montrer que la masse des anneaux est faible et que leur date de formation serait récente (quelques centaines de millions d’années peut-être alors qu’on admettait généralement qu’ils dataient de la formation du système solaire).
L’objectif de cette partie est de juger de la compatibilité d’un modèle avec la phrase en italique ci-dessus.
L’interaction gravitationnelle
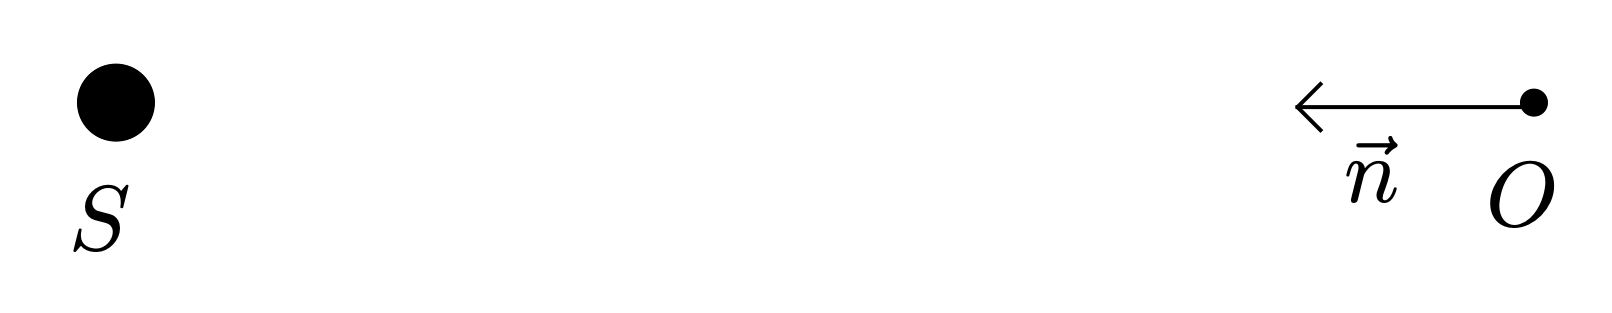
On considère une planète S, de symétrie sphérique, de masse M et un objet O assez petit (assimilable à un point matériel) de masse m, gravitant autour de S avec un mouvement circulaire. On note r la distance séparant le centre de la planète S et l’objet O.
Reprendre, sur votre feuille, le schéma ci-dessous, et y représenter le vecteur force FS/O qu’exerce la planète S sur l’objet O (sans considération d’échelle).
Donner l’expression vectorielle de la force gravitationnelle FS/O en fonction du vecteur unitaire n.
Satellite gravitant sur une orbite circulaire
Lors de l’étude du mouvement d’un satellite de la Terre, on utilise généralement le référentiel géocentrique. Dans le cas présent, quel référentiel analogue doit-on choisir pour étudier le mouvement de l’objet O ?
Déterminer, en utilisant la deuxième loi de Newton, l’expression du vecteur accélération a de l’objet O lors de ce mouvement, en fonction de G, M, r et n.
Représenter ce vecteur accélération a sur le schéma établi à la question 2.
Rappeler la définition du repère de Frenet et donner l’expression du vecteur accélération a de l’objet O dans ce repère.
En déduire que la valeur v de la vitesse de l’objet reste constante au cours du mouvement.
Montrer que la valeur v de la vitesse de l’objet a pour expression
v=rGM
Rappeler la définition de la période de révolution T de l’objet O au cours de son mouvement et donner son expression, en fonction de G, M, et r.
Montrer qu’à la question précédente on a retrouvé la troisième loi de Kepler, pour le cas des mouvements circulaires.
Disposition d’une série d’objets ponctuels sur une même orbite
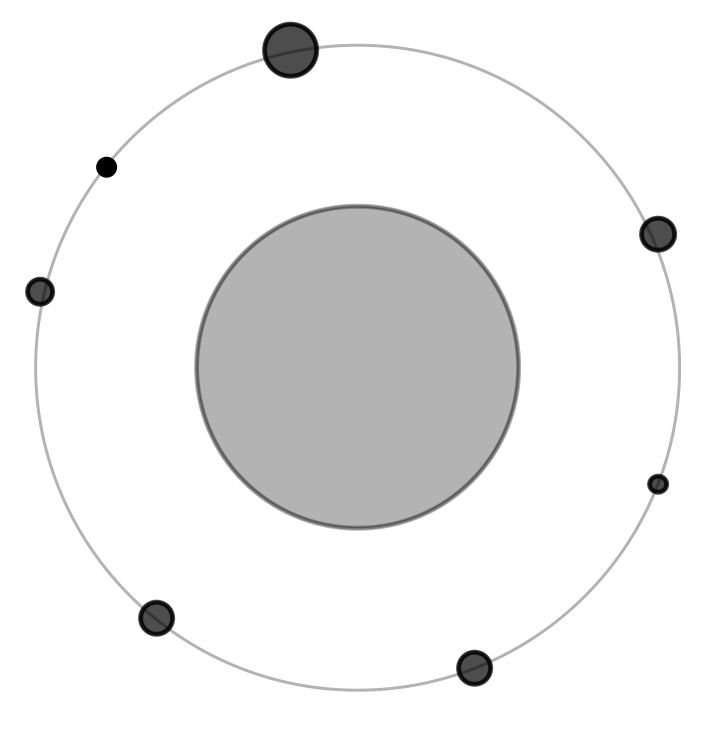
Soit un chapelet d’objets, assimilables à des points matériels, mais de tailles et de masses différentes, satellisés autour de Saturne sur une même orbite circulaire de rayon r qu’ils parcourent tous dans le même sens.
La figure ci-dessus donne la configuration de ces objets à un instant donné (les échelles de taille des objets par rapport à Saturne n’ont pas été respectées). On fait l’hypothèse que les interactions gravitationnelles entre ces objets sont négligeables et que seule celle avec Saturne intervient.
Tous ces objets ont-ils la même vitesse sur l’orbite ? Justifier.
Comment évolue la structure de l’ensemble au cours du temps ?
Disposition de deux objets ponctuels sur deux orbites de rayons différents
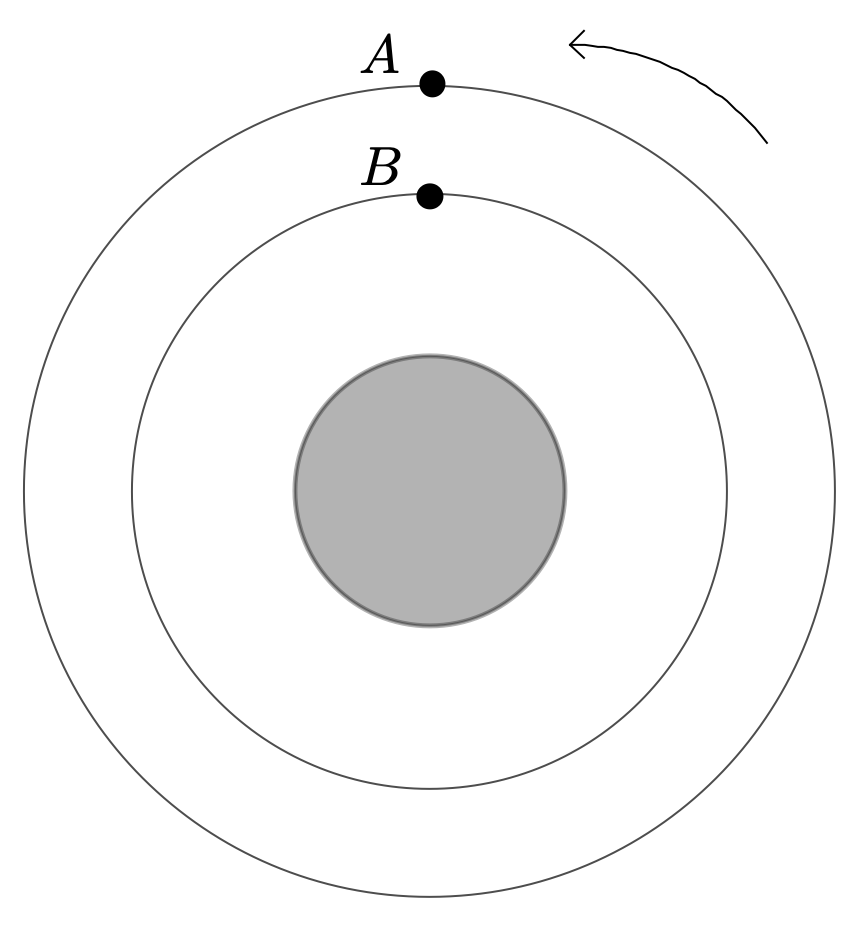
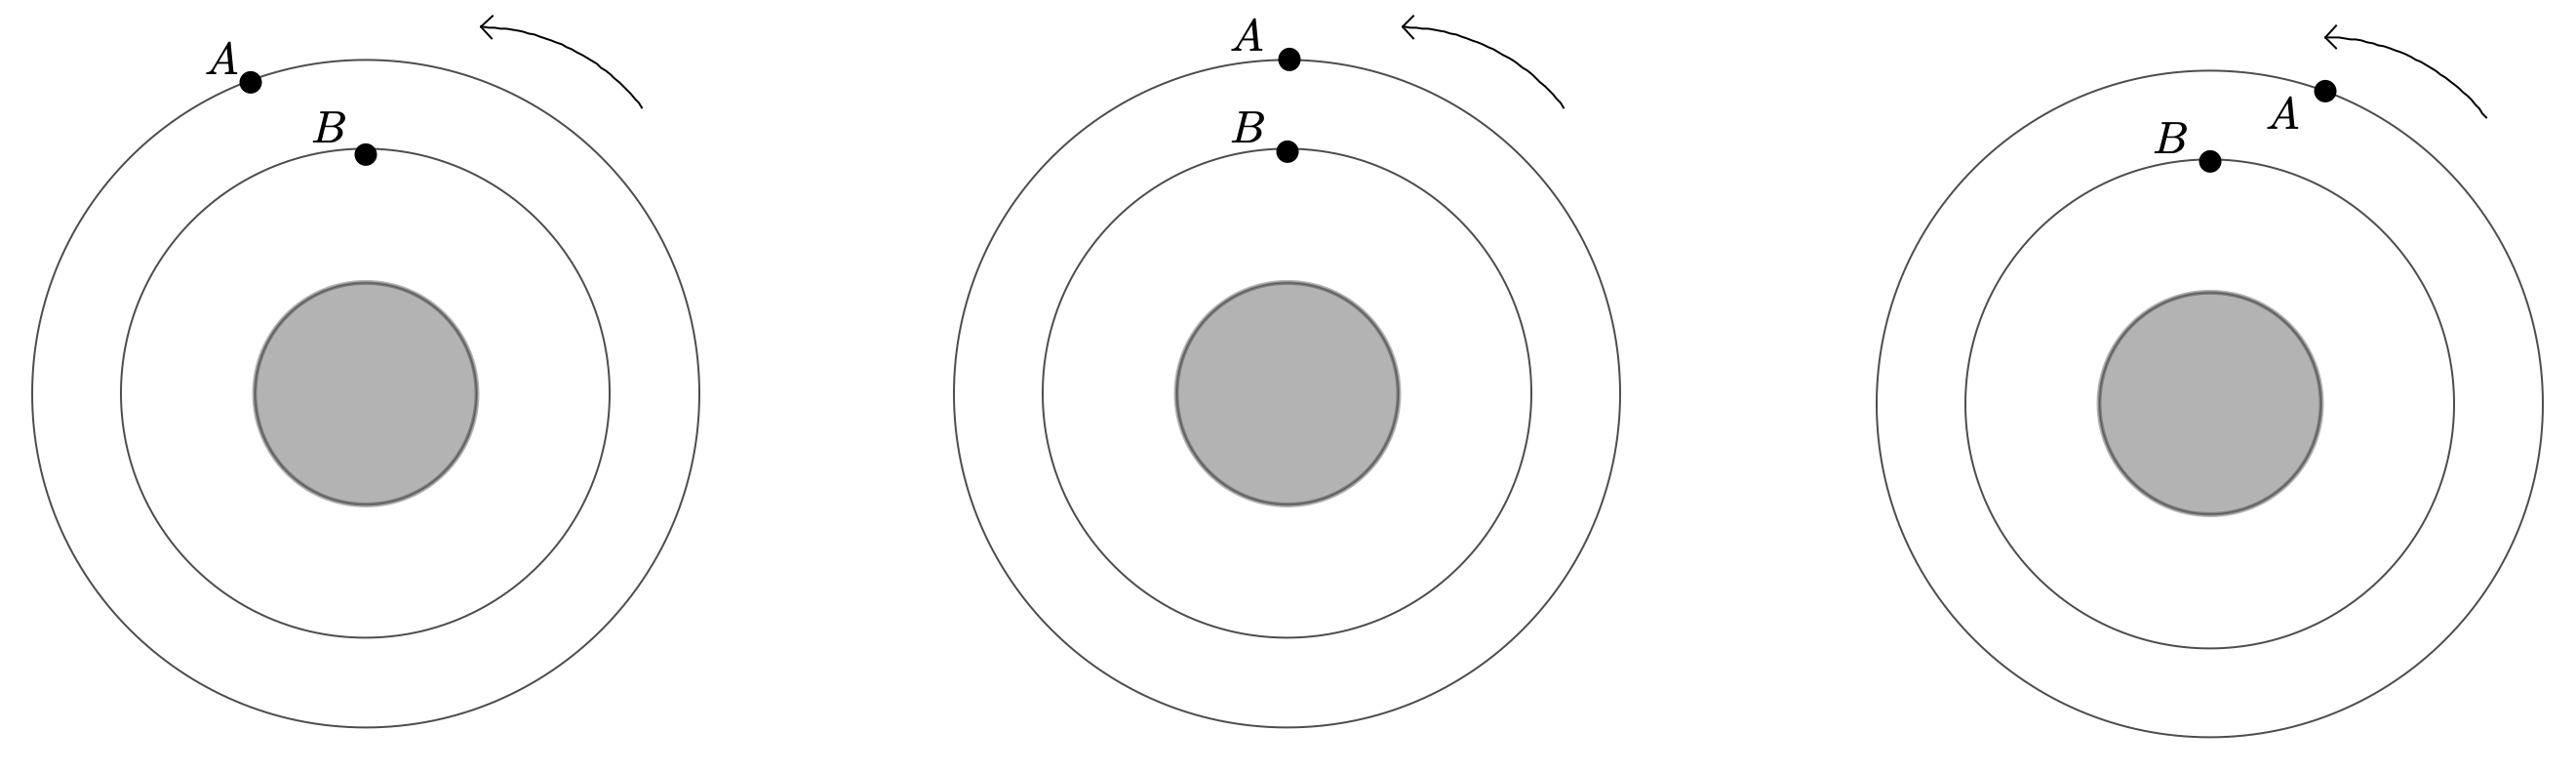
Soient deux objets A et B, assimilables à des points matériels, satellisés autour de Saturne sur deux orbites circulaires de rayon rA et rB différents (rA>rB) mais de valeurs voisines. La figure ci-dessus donne la configuration de ces objets à un instant t : ils sont disposés de façon que la direction (AB) passe par S, le centre de Saturne ; la flèche indique le sens du mouvement (les échelles des rayons n’ont pas été respectées). On considère que l’interaction gravitationnelle entre ces deux objets est négligeable et que seule celle avec Saturne intervient.
À une date ultérieure, l’objet satellite B a effectué exactement une révolution autour de Saturne. On souhaite savoir où se trouve l’objet A sur son orbite.
Indiquer en justifiant la réponse, laquelle des trois configurations proposées ci-dessous est possible :
Les anneaux de Saturne
À l’aide de l’étude qui précède, en supposant valides les hypothèses faites dans la partie 1.3., montrer que si les anneaux de Saturne ont été à un moment donné d’un seul tenant (soudés les uns aux autres), il est peu probable qu’ils aient pu le rester par la suite.
La mission Cassini-Huygens
À la fin des années 1980, la NASA et l’Agence spatiale européenne ont planifié une mission conjointe ayant pour objectifs l’étude des principaux corps célestes présents dans le système saturnien : Saturne, ses anneaux, Titan (le plus gros satellite de Saturne), et leurs interactions. Après des années de recherche et de construction, le 15 octobre 1997 une fusée transportant la sonde spatiale (constituée de l’orbiteur Cassini et l’atterrisseur Huygens) a été lancée. En 2004 cette sonde spatiale s’est placée en orbite autour de Saturne et finalement, en 2005, l’atterrisseur européen Huygens, après s’être détaché de la sonde mère, s’est posé à la surface de la lune Titan, et est parvenu à retransmettre des informations collectées durant la descente et après son atterrissage. L’orbiteur Cassini est resté en orbite autour de Saturne, et a poursuivi l’étude scientifique de la planète géante, en profitant de ses passages à faible distance de ses satellites pour collecter des données détaillées sur ceux-ci, jusqu’en 2017.
Atterrissage en douceur de Huygens
L’atterrisseur Huygens s’est désolidarisé de l’orbiteur à 1270km d’altitude au dessus de Titan. Arrivé dans la haute atmosphère de Titan, à plus de 20000km⋅h−1 et seulement freiné par ses boucliers thermiques, l’atterrisseur a alors progressivement ralenti grâce à une succession de parachutes. À 110km d’altitude, le parachute final s’est ouvert alors que la vitesse de Huygens était égale à v0=95,0m⋅s−1 ; le mouvement est alors très rapidement devenu rectiligne et vertical, jusqu’à l’arrivée au sol, sur une surface solide mais molle, à la vitesse vF=6,0m⋅s−1.
Données
Masse de Huygens : m=320kg ;
Masse de Titan : mT=1,35⋅1023kg ;
Champ de pesanteur de Titan : gT=1,35m⋅s−2.
La trajectoire est matérialisée par un axe vertical (z′Oz) orienté vers le haut, dont l’origine O se trouve au niveau du sol de Titan.
La poussée d’Archimède est négligeable dans ce problème.
Le mouvement de Huygens sera étudié dans un référentiel titanocentrique considéré galiléen.
Quelles sont les deux forces qui agissent sur l’atterrisseur dans la dernière phase du mouvement (phrase en italique dans le texte ci-dessus).
Calculer la valeur de la variation de l’énergie mécanique du système lors de cette dernière phase.
On suppose que la force de frottement fluide reste constante lors de cette dernière phase. Déduire de la question précédente la valeur du travail de cette force lors de toute cette phase.
En déduire finalement la valeur de la force de frottement.
Défaut de conception du système de communication entre Cassini et Huygens
Comme Huygens n’avait pas la taille nécessaire pour émettre directement ses informations à destination de la Terre, il était prévu qu’il transmette ses données télémétriques, au cours de sa traversée de l’atmosphère de Titan, par radio à Cassini. Ce dernier devait alors relayer les données vers la Terre à l’aide de son antenne principale de 4m de diamètre. Le système de communication entre Huygens et Cassini a été testé sur Terre avant le lancement (émetteur et récepteur étant alors immobiles), sans poser le moindre problème. Le lancement effectué, deux ingénieurs du projet ont cependant très vite découvert que ce système n’avait pas suffisamment bien pris en compte le fait que, lors de la descente, la vitesse de Huygens par rapport à Cassini, importante, entraînerait une modification du signal émis par Huygens.
Expliquer quelle modification sur le signal émis par Huygens pourrait résulter de son mouvement par rapport à Cassini. En particulier, nommer le phénomène et indiquer quelle caractéristique du signal est affectée.
Tout élément de réponse sera pris en compte.
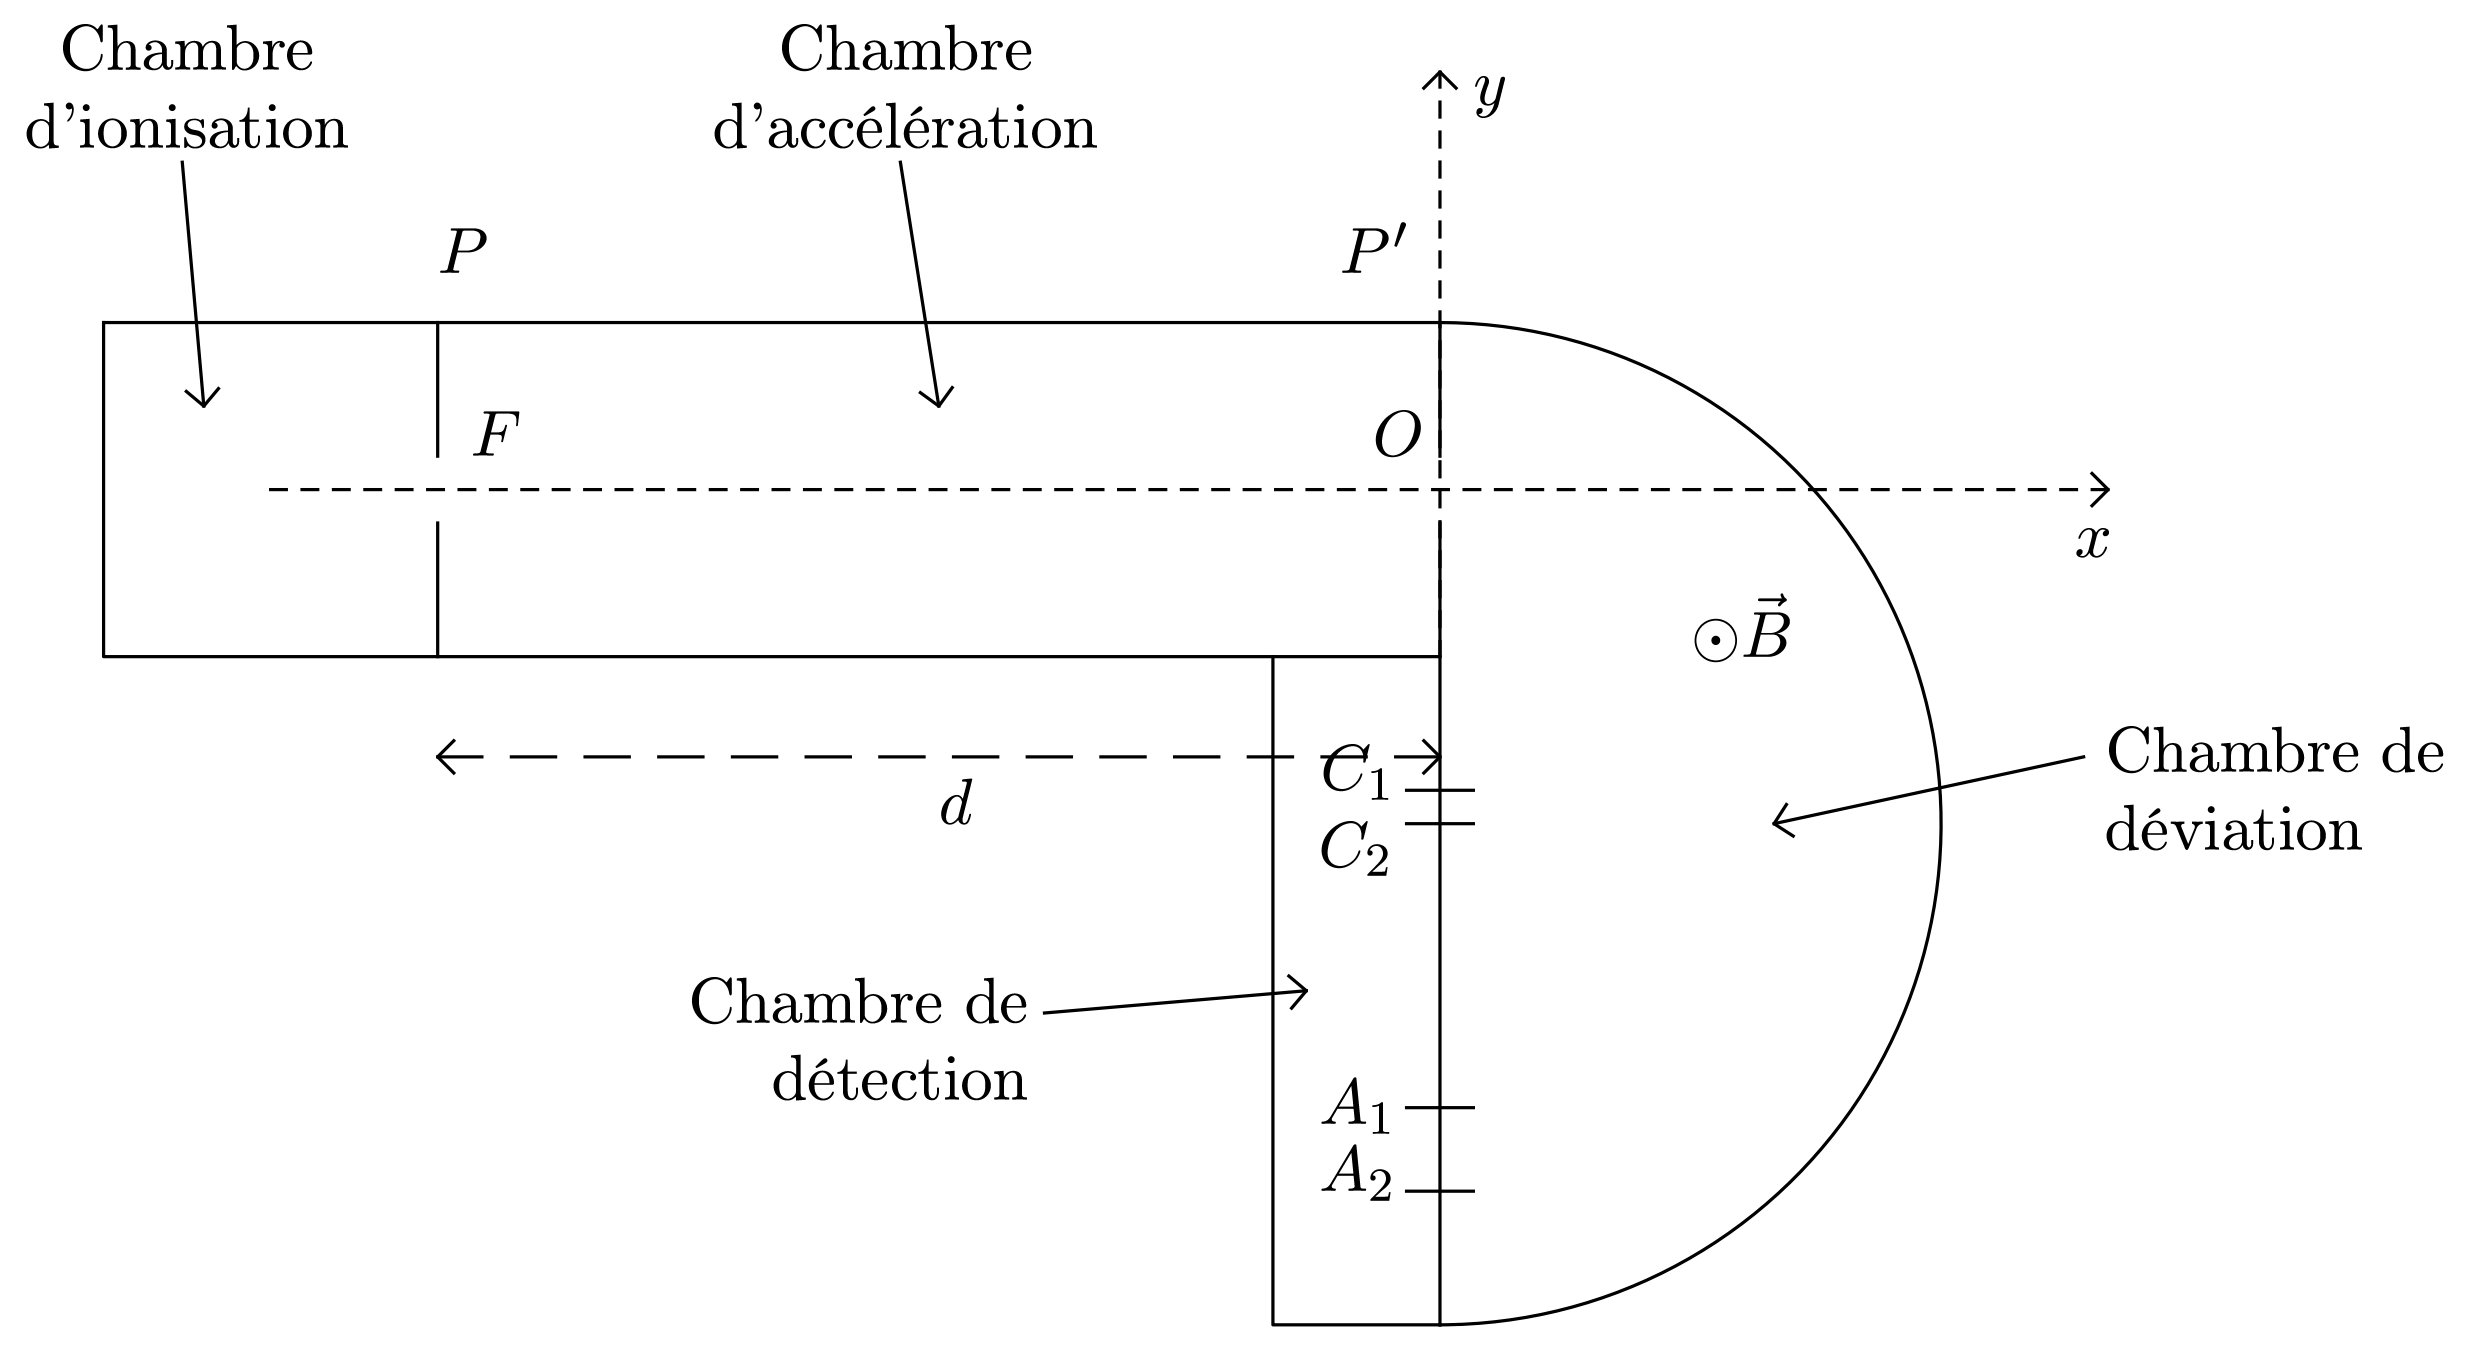
« La spectrométrie de masse est une technique d’analyse permettant notamment d’identifier des molécules organiques et de déterminer leur formule développée. Dans un spectromètre de masse, des ions sont séparés en fonction de leur masse et de leur charge électrique.
Le Canadien Arthur Dempster (1886–1950) a contribué à développer cette technique durant la première moitié du XXème siècle et ses travaux l’ont conduit à la découverte de l’isotope 235 de l’uranium (seul l’isotope 238 était connu à l’époque), utilisé comme combustible fissile dans les centrales nucléaires. Cette technique ne nécessitant que des microéchantillons est aussi utilisée dans l’analyse d’œuvres d’art, ainsi qu’en imagerie biomédicale... »
Le principe du spectromètre de masse est illustré dans cet exercice dans le cas de la détermination de l’abondance isotopique relative en X612X26212C et X613X26213C, employée dans le domaine alimentaire, en répression des fraudes.
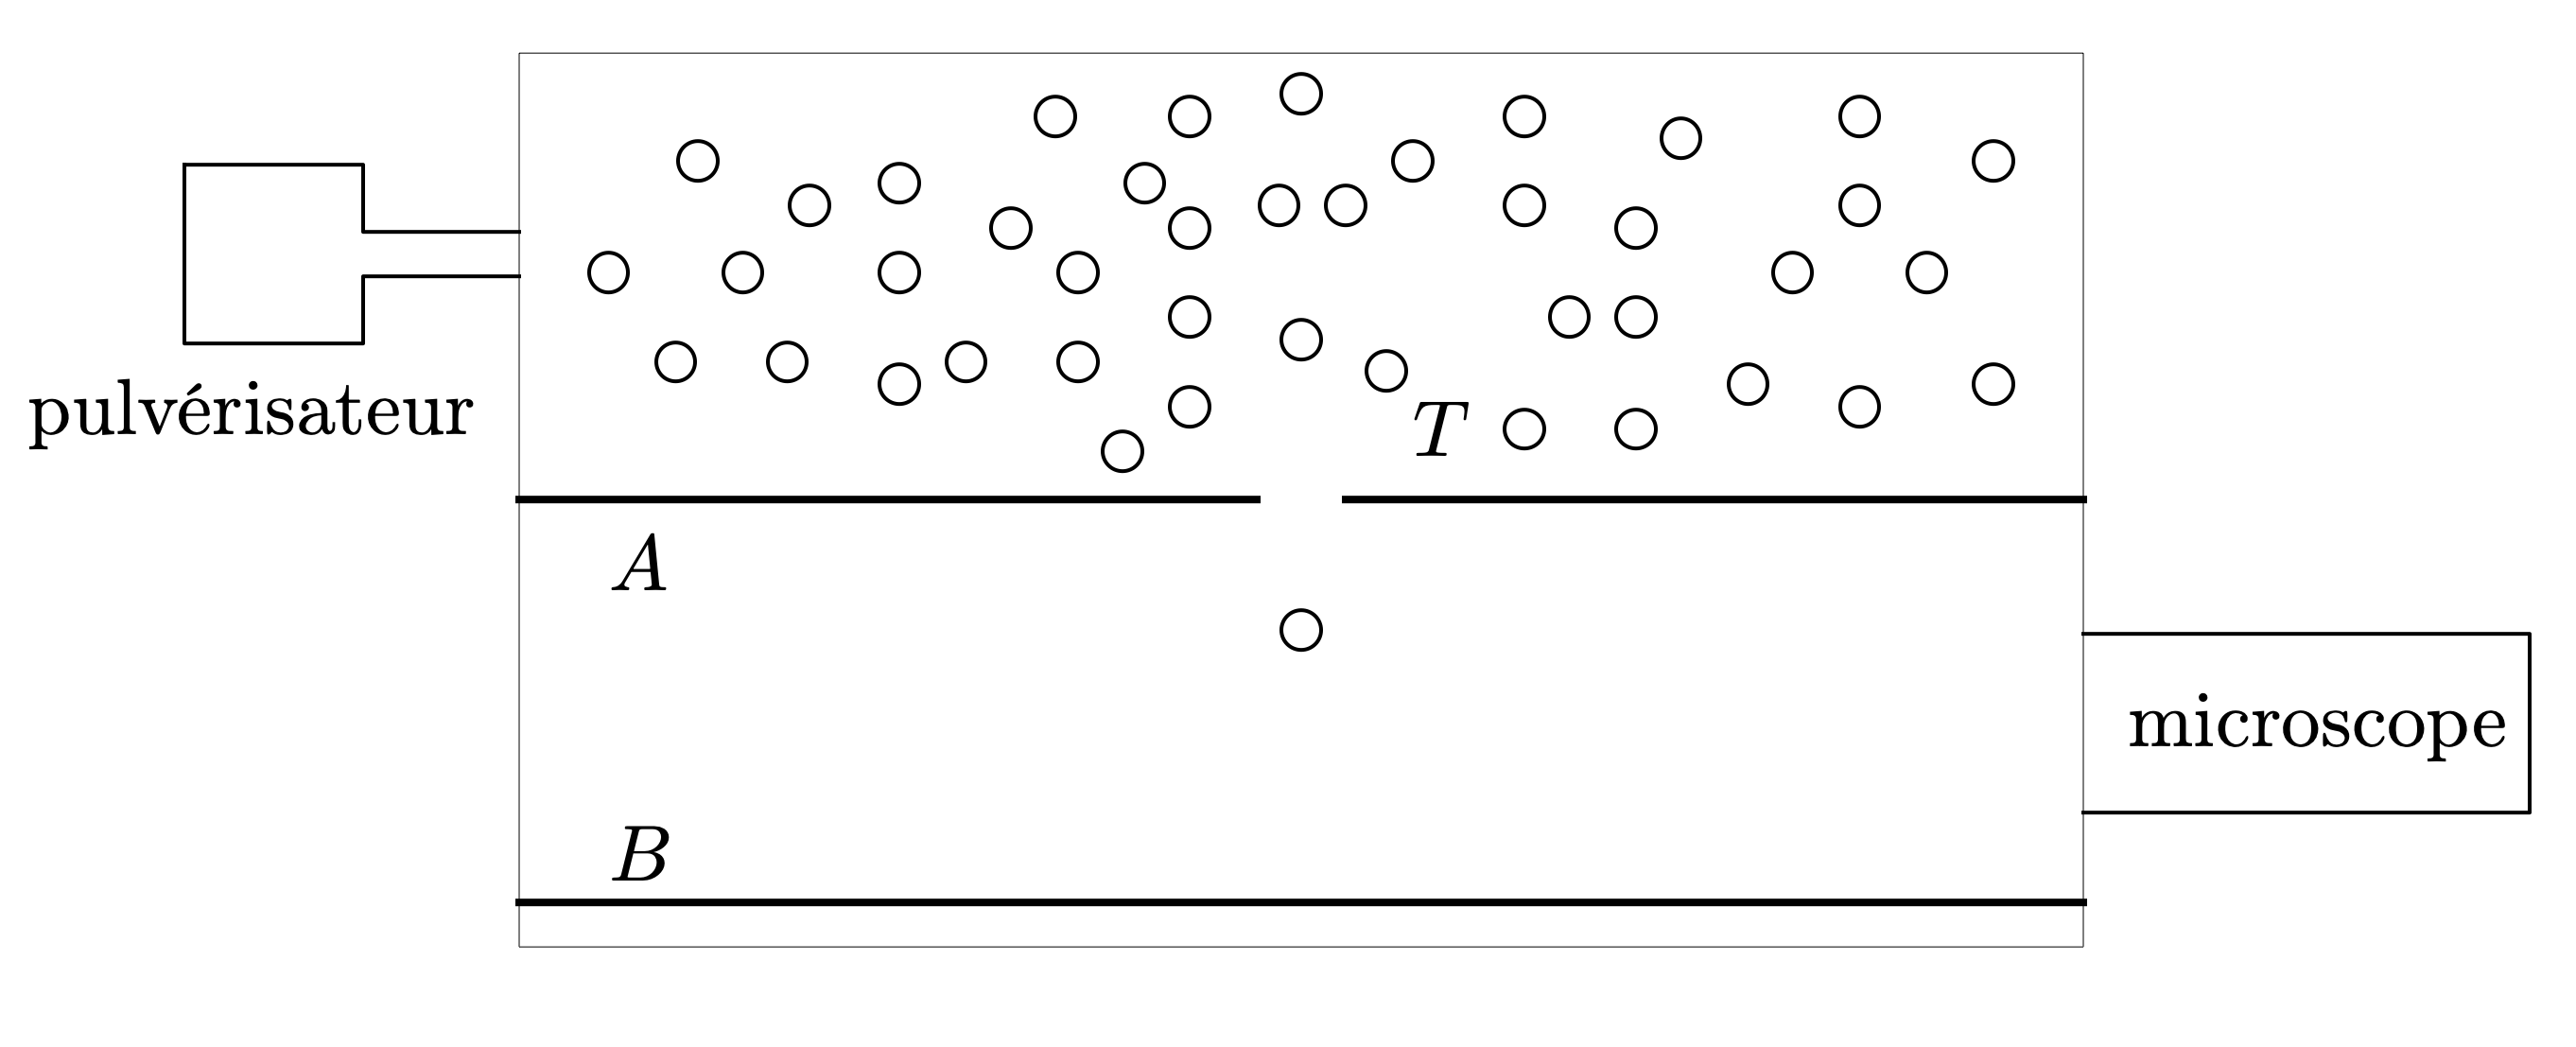
Un vide poussé est maintenu dans tout l’appareil.
L’échantillon à analyser subit une série de transformations afin que tout le carbone se retrouve combiné sous forme de dioxyde de carbone COX2.
Dans la chambre d’ionisation, les molécules de dioxyde de carbone sont bombardées par des électrons. Il se forme les cations X612X26212COX2X+ et X613X26213COX2X+.
Ces cations sortent de la fente F avec une vitesse négligeable dans le référentiel terrestre du laboratoire.
Dans la chambre d’accélération, délimitée par les plaques P et P′ distantes de d mètres, règne un champ électrostatique uniforme E, de direction perpendiculaire aux plaques P et P′. Les cations sont accélérés et, en O, possèdent respectivement des vitesses v01 et v02.
Dans la chambre de déviation, on sépare ces ions avant leur entrée dans la chambre de détection à l’aide d’un champ magnétique uniforme B, de direction perpendiculaire au plan de la figure 1.
Données
Unité de masse atomique : 1u=1,660538921⋅1027kg/nucleˊon ;
Charge électrique fondamentale : e=1,6⋅10−19C
Tension U entre les armatures P et P′ : U=3,9⋅103V ;
Longueur de la chambre d’accélération : d=0,5m ;
Valeur du champ magnétique : B=0,12T.
Mouvement des cations dans la chambre d’accélération
Dans quel sens doit être orienté le champ électrique E de façon à ce que les cations soient accélérés de F à O ?
Justifier la réponse.
Calculer les masses respectives m1 et m2 des ions X612X26212COX2X+ et X613X26213COX2X+
Pour l’oxygène, seul l’isotope X16X2216O sera considéré.
Démontrer que le poids des cations est négligeable comparé à la force électrique à laquelle ils sont soumis. On négligera systématiquement le poids des électrons dans le suite de ce problème.
Par application des lois de Newton déterminer les expressions des vitesses v01 et v02 en fonction de e, U, m1 ou m2. Détailler le raisonnement.
Pourquoi l’utilisation de la relativité restreinte ne s’impose-t-elle pas dans ce problème ?
Mouvement des cations dans la chambre de déviation
Dans la chambre de déviation les ions subissent une force résultant de l’interaction avec le champ magnétique B, appelée force de Lorentz FL, toujours orthogonale au champ B et aux vecteurs vitesse v0i des ions.
Appliquée à un cation i quelconque, elle a pour valeur FL=qiviB où qi est la charge du cation, vi la valeur de sa vitesse et B la valeur du champ magnétique. Dans les conditions de l’expérience, le mouvement des ions s’effectue dans le plan de la figure 1 ; la force de Lorentz est alors dirigée selon le vecteur n de la base de Frenet et orientée dans le même sens que ce vecteur. Finalement, le mouvement des ions est circulaire (de centres Ci).
Rappeler la définition du repère de Frenet.
À partir des indications de l’énoncé, donner la forme vectorielle de la force de Lorentz en fonction des vecteurs de la base de Frenet.
Démontrer que, puisque le mouvement des cations est circulaire, il est aussi uniforme.
Démontrer que la trajectoire d’un cation i a pour rayon
Ri=eB22miU
Calculer les valeurs R1 et R2 des rayons des trajectoires des ions X612X26212COX2X+ et X613X26213COX2X+.
Justifier la phrase du paragraphe d’introduction : « Dans un spectromètre de masse, des ions sont séparés en fonction de leur masse et de leur charge électrique ».
Les ions X612X26212COX2X+ et X613X26213COX2X+ atteignent la chambre de détection aux points A1 et A2. Dans cette chambre il n’existe plus aucun champ. Quel est alors le mouvement de ces ions ?
Détermination du temps de vol
On cherche à déterminer la durée du parcours des fragments ionisés i depuis l’entrée dans la chambre d’accélération jusqu’à la sortie de la chambre de déviation (la durée du parcours dans la chambre de détection est négligeable).
Montrer que ce « temps de vol » Δti s’écrit :
Δti=dqiU2mi+qiBπmi
Calculer les valeurs des « temps de vol » pour les ions X612X26212COX2X+ et X613X26213COX2X+.
Ces ions sont-ils détectés en même temps ? Lequel arrive le premier ? Justifier ce résultat.
Au terme apesanteur, utilisé dans le langage courant, on préfère aujourd’hui celui d’impesanteur, en raison de la confusion orale entre « la pesanteur » et « l’apesanteur ».
L’étude de l’influence de la pesanteur sur certains phénomènes physiques, chimiques ou biologiques nécessite de disposer de laboratoires en impesanteur. Cette situation d’impesanteur est obtenue à bord d’un « véhicule » tombant en chute libre : l’Airbus « A300 zéro G » en vol parabolique ou la station spatiale internationale (ISS) en orbite autour de la Terre.
Le vol parabolique de l’airbus « A300 zéro G »
Extrait d’un document scientifique du site Educnet.
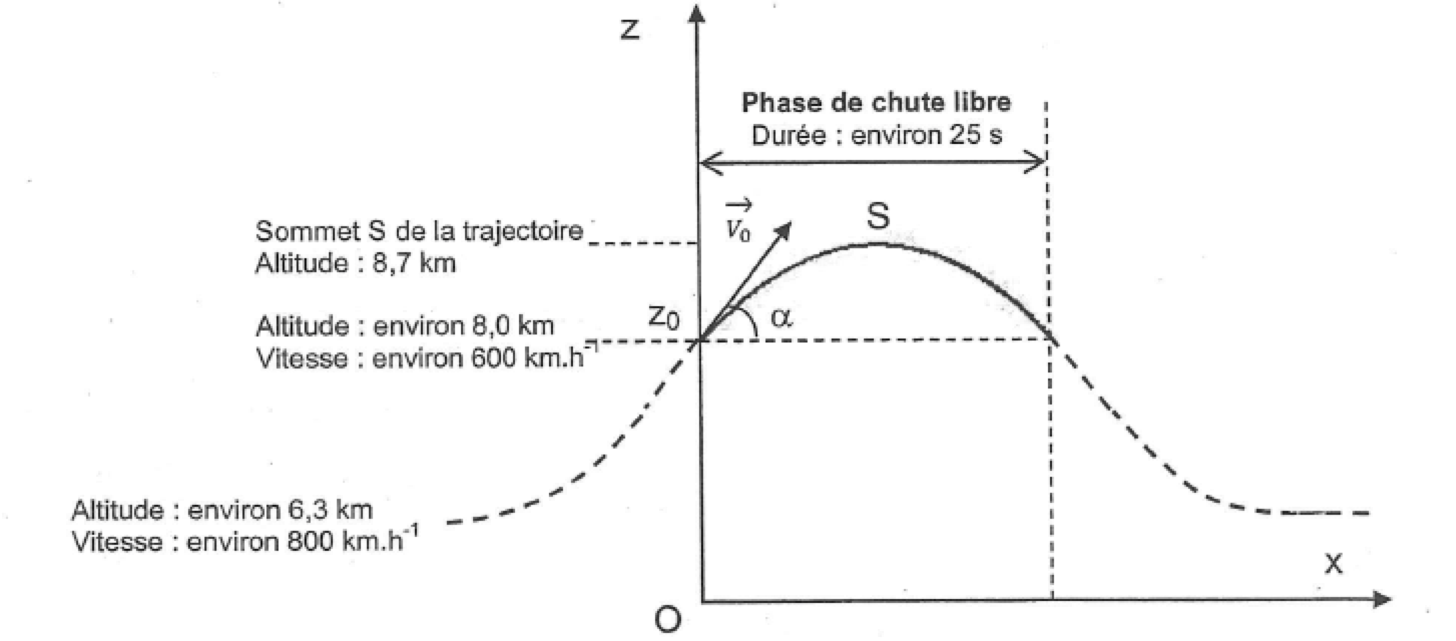
L’Airbus « Zéro G » qui est en vol horizontal à 6300m d’altitude monte en se cabrant à 47°. Il est alors en hyper pesanteur […]. Le pilote diminue ensuite la poussée
des réacteurs de façon à juste compenser le frottement de l’air et l’avion entre en phase de chute libre dès 8000m. Son contenu est en impesanteur. Son élan lui permet d’atteindre 8700m puis il retombe (phase descendante de la parabole). Après avoir remis les gaz à 8000m et retrouvé une phase d’hyper pesanteur l’avion reprend son vol horizontal à 6300m. L’opération dure environ une minute pour obtenir 25 secondes d’impesanteur ou micropesanteur […].
Le mouvement de l’avion de masse m est étudié pendant sa phase de chute libre dans le plan vertical xOz défini sur la figure précédente. Lors de cette phase, tout se passe comme si, en première approximation, l’avion n’était soumis qu’à la seule force de pesanteur.
À t=0, l’altitude initiale est z0, la vitesse du centre d’inertie de l’avion est v0=6,0⋅102km⋅h−1 et l’inclinaison du vecteur-vitesse initiale v0 par rapport à l’horizontale est α=47°.
Le champ de pesanteur est supposé uniforme et de valeur g=9,8m⋅s−2.
En appliquant la 2ème loi de Newton à l’avion, déterminer l’expression du vecteur-accélération a de son centre d’inertie. En déduire les coordonnées ax et az de ce vecteur-accélération.
Établir l’expression littérale des coordonnées vx(t) et vz(t) du vecteur-vitesse v du centre d’inertie de l’avion à la date t.
Montrer que l’on peut considérer que les expressions numériques des coordonnées de ce vecteur-vitesse en unités SI (système international) vérifient :
vx(t)=1,1⋅102etvz(t)=−9,8t+1,2⋅102
Au sommet S de la trajectoire la coordonnée verticale vz du vecteur-vitesse du centre d’inertie de l’avion est nulle.
Expliquer pourquoi vz=0 en S.
En déduire à partir de l’expression de vz(t) établie à la question 2., que la durée de la phase ascendante de chute libre de l’avion est d’environ 12s.
En utilisant les résultats de la question 2., établir les équations horaires x(t) et z(t) du mouvement de l’avion.
En déduire la valeur de l’altitude maximale atteinte par l’avion. Cette valeur est-elle compatible avec celle fournie dans l’extrait du document scientifique ?
Caractéristiques du mouvement de la station ISS
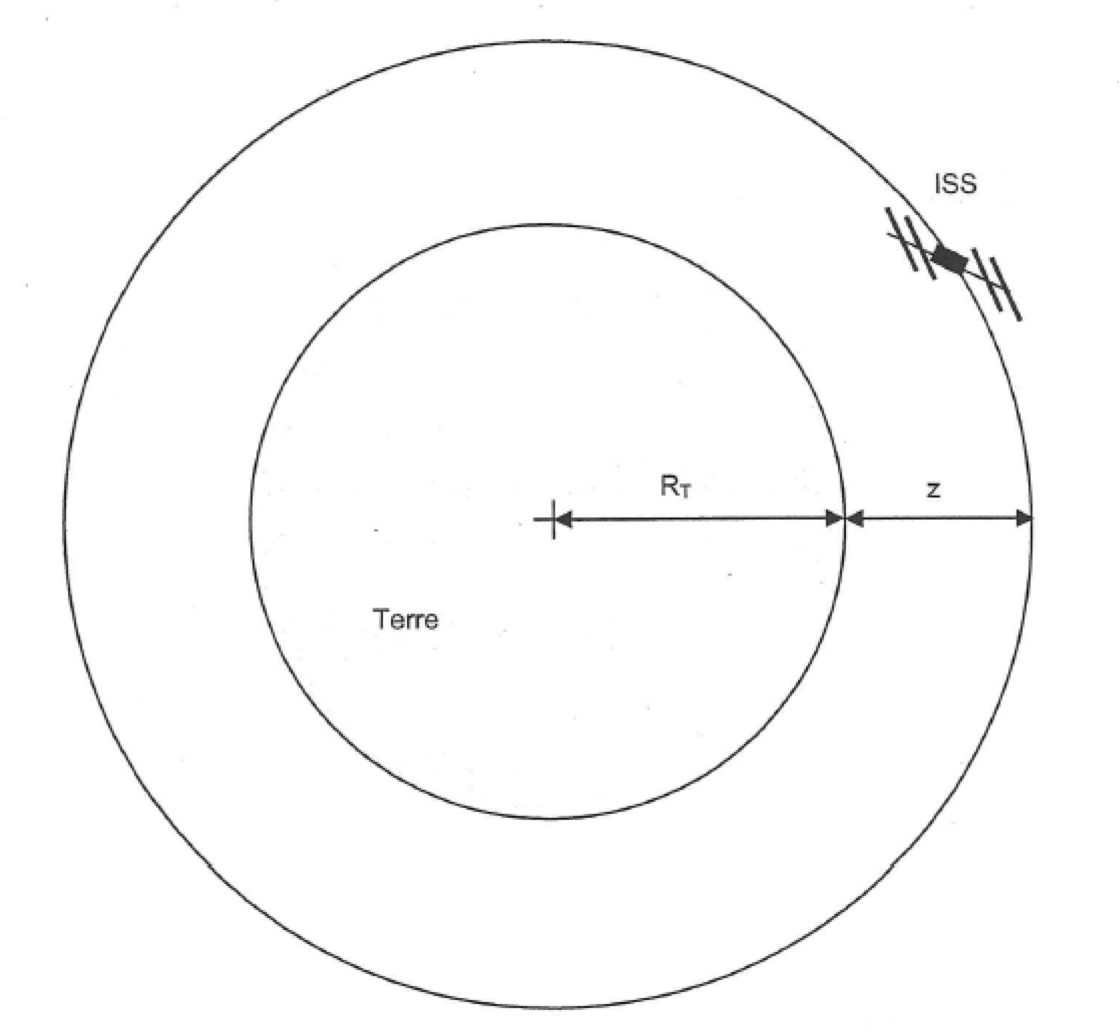
La station spatiale internationale (ISS) est un gigantesque laboratoire spatial d’environ 400 tonnes, en orbite autour de la Terre à une altitude d’environ 350km. L’équipage est généralement constitué de six astronautes restant en mission pendant plusieurs mois pour assurer des travaux de maintenance et des tâches scientifiques.
Le mouvement du centre d’inertie de la station ISS est étudié dans le référentiel géocentrique supposé galiléen. On note m la masse de l’ISS et z son altitude par rapport au sol terrestre. On considère que le satellite est en mouvement circulaire uniforme sous l’action de la seule force d’attraction gravitationnelle exercée par la Terre.
L’objectif de cette partie est de vérifier quelques caractéristiques du mouvement de ce satellite.
Données
Constante de gravitation universelle : G=6,67⋅10−11m3⋅s−2⋅kg−1 ;
Masse de la Terre : MT=6,0⋅1024kg ;
Rayon terrestre : RT=6,4⋅103km ;
Altitude de l’ISS : z=3,5⋅102km.
Représenter qualitativement, sur la figure en annexe à rendre avec la copie, la force d’attraction gravitationnelle s’exerçant sur la station spatiale.
Donner l’expression littérale de la norme F de cette force d’attraction gravitationnelle.
En appliquant la 2ème loi de Newton à la station spatiale, établir l’expression de la norme a du vecteur-accélération a de son centre d’inertie.
Représenter qualitativement ce vecteur-accélération a sur la figure en annexe à rendre avec la copie.
Établir l’expression littérale de la norme de v de la vitesse du satellite en fonction des constantes G, MT, RT et de l’altitude z.
Calculer la valeur numérique de la vitesse orbitale du satellite.
Exprimer la période T de révolution du satellite en fonction de v, RT et z.
Déterminer la valeur numérique de cette période de révolution. En déduire le nombre de révolutions effectuées chaque jour par la station spatiale.
Comparaison
Quel est l’atout principal des expériences en impesanteur réalisées à bord de la station ISS par rapport à celles effectuées lors des vols paraboliques de l’airbus A300 Zéro-G ?
Tomographie par émission de positons (Difficile !)
La tomographie par émission de positons (TEP) est un examen reposant sur la détection de positons. Ils sont émis par le X18X2218F−FDG, que l’on injecte au patient et qui doit être produit à l’hôpital. Pour cela, on bombarde au moyen d’un cyclotron des noyaux d’oxygène 18 par des protons dont l’énergie cinétique est de 16MeV. Les protons placés au point O sont accélérés jusqu’au point O′ où ils pénètrent dans le dé D.
À t=0s, un proton est introduit dans le cyclotron au point O sans vitesse initiale. La tension accélératrice U vaut 30kV. On se place sur l’axe (Ox) horizontal, centré sur O et dirigé vers la droite.
Données
Masse du proton : mp=1,67⋅10−27kg ;
Charge électrique du proton : e=1,60⋅10−19C ;
Conversion d’unité : 1eV=1,60⋅10−19J ;
Intensité de pesanteur : g=9,81N⋅kg−1 ;
Distance entre les plaques D et G : d=2,00mm.
Le cyclotron est un appareil constitué de deux demi-cylindres creux appelés dees. Entre les plaques G et D règne un champ électrique E uniforme, perpendiculaire à ces plaques.
On fait l’hypothèse que le proton n’est pas relativiste et on admettra que son poids est négligeable devant la force électrique.
Les protons placés au point O sont accélérés jusqu’au point O’ où ils pénètrent dans le dee D.
L’objectif de cette partie est d’étudier le fonctionnement du cyclotron.
À t=0, un proton est introduit dans le cyclotron au point O sans vitesse initiale. La tension accélératrice vaut 30kV. On se place sur l’axe (Ox) horizontal, centré sur O et dirigé vers la droite.
Sachant que le proton doit être accéléré, compléter le schéma de L’ANNEXE À RENDRE AVEC LA COPIE en y faisant figurer, sans souci d’échelle :
le vecteur F modélisant la force électrique exercée sur le proton entre O et O′ ;
un vecteur champ électrique E entre les plaques D et G.
Justifier chacune des réponses.
Établir l’expression du vecteur accélération a du proton entre O et O’ en fonction de E.
Montrer que l’abscisse x du proton sur son trajet OO′ est donnée par la relation
x(t)=2mpde∣U∣t2
En déduire la valeur de la durée Δt1 mise par le proton pour aller de O à O’.
Dans le dee D, le proton, soumis à un champ magnétique uniforme d’intensité B=1,6T, a un mouvement circulaire jusqu’au point A’. Lorsque le proton arrive au point A’, le sens du champ électrique E est inversé. Le proton subit alors une nouvelle accélération jusqu’au point A.
Le processus d’accélération et de demi-tour successifs se répète un grand nombre de fois jusqu’à ce que le proton sorte de l’accélérateur avec la vitesse souhaitée pour bombarder la cible.
Une dizaine de microsecondes est nécessaire pour atteindre une telle vitesse.
Dans chaque dé, la force résultant de l’interaction entre le proton et le champ magnétique B, appelée force de Lorentz FL, est toujours orthogonale au champ B et au vecteur vitesse v du proton.
Cette force a pour valeur FL=evB et est dirigée selon le vecteur n de la base de Frenet et orientée dans le même sens que ce vecteur.
Rappeler la définition du repère de Frenet.
À partir des indications de l’énoncé, donner la forme vectorielle de la force de Lorentz en fonction des vecteurs de la base de Frenet.
Démontrer à l’aide de la deuxième loi de Newton que, puisque le mouvement des cations est circulaire, il est aussi uniforme.
Montrer à l’aide de la deuxième loi de Newton que, puisque le mouvement des cations est circulaire, le rayon R de la trajectoire d’un proton dans un dee est donné par la relation
R=eBmpv
où v est la vitesse du proton.
Donner la relation entre la vitesse v du proton, le rayon R de sa trajectoire et la durée Δt2 de ce premier demi-tour.
Montrer à partir des résultats des questions précédentes que la durée Δt2 peut s’exprimer sous la forme :
Δt2=eBπmp
En déduire que tous les demi-tours suivants ont la même durée.
En considérant que la durée Δt1 d’une phase d’accélération est de l’ordre de 2ns, montrer que la durée Δt2 d’un demi-tour est environ dix fois plus grande.
Par la suite on considérera que la durée Δt1 est négligeable devant la durée Δt2.
La variation d’énergie cinétique du proton à chaque passage d’un dee à l’autre est égale au travail W de la force électrique F exercée sur le proton lors de ce passage.
Évaluer le nombre de tours que doit faire le proton pour qu’il atteigne, à la sortie du cyclotron, une énergie de 16MeV.
Évaluer la durée pour que le proton sorte du cyclotron et comparer la valeur obtenue avec celle du texte décrivant le principe de fonctionnement du cyclotron.
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Le problème posé par la nature des « rayons cathodiques » à la fin du XIXème siècle fut résolu en 1897 par l’Anglais J.J. Thomson : il s’agissait de particules chargées négativement baptisées par la suite « électrons ». La découverte de l’électron valut à Thomson le prix Nobel de physique en 1906.
Le défi pour les scientifiques de l’époque fut alors de déterminer les caractéristiques de cette particule : sa charge électrique et sa masse. Dans un premier temps, Thomson lui-même, en étudiant la déviation d’un faisceau d’électrons dans un champ électrique, put obtenir le « rapport e/me » de ces deux caractéristiques.
C’est cependant l’Américain R. Millikan qui, réalisant de multiples expériences entre 1906 et 1913 sur des gouttelettes d’huile, détermina la valeur de la charge de l’électron.
Actuellement, les valeurs admises de la masse et de la charge de l’électron sont :
me=9,1093826⋅10−31kg et e=1,602176565⋅10−19C
L’expérience de J.J. Thomson
Lors de ses recherches dans son laboratoire de Cambridge, Thomson conçoit un dispositif dans lequel un faisceau d’électrons est dévié lors de son passage entre deux plaques où règne un champ électrique. La mesure de la déviation du faisceau d’électrons lui permet alors de déterminer le rapport e/me.
L’étude suivante porte sur le mouvement d’un électron du faisceau qui pénètre entre deux plaques parallèles et horizontales P1 et P2, dans une zone où règne un champ électrique E supposé uniforme et perpendiculaire aux deux plaques.
Figure 1
À l’instant t=0s, l’électron arrive en un point O avec une vitesse horizontale v0.
La trajectoire de l’électron dans un repère (O,x,y) est fournie sur la figure 1.
L’électron de masse me et de charge q=−e, dont le mouvement étudié dans le référentiel terrestre supposé galiléen, est soumis à la seule force électrostatique Fe.
Reprendre sur sa copie la figure 1 sans soucis d’échelle et représenter, en justifiant les tracés,
le vecteur force Fe en un point de la trajectoire de l’électron ;
le vecteur champ électrique E en un point quelconque situé entre les plaques P1 et P2.
En utilisant la deuxième loi de Newton, déterminer les équations horaires x(t) et y(t) du mouvement de l’électron.
Vérifier que la trajectoire de l’électron a pour équation :
y=2mev02eEx2
À la sortie de la zone entre les plaques P1 et P2, l’électron a subi une déviation verticale SH comme l’indique la figure 1. On mesure SH=yS=(2,00±0,05)⋅10−2m.
Déterminer, dans cette expérience, la valeur du rapport e/me de l’électron.
Conclure.
Données
Longueur des plaques : L=(9,00±0,05)⋅10−2m ;
Vitesse initiale de l’électron : v0=(2,40±0,02)⋅107m⋅s−1 ;
Valeur du champ électrique : E=(1,60±0,01)⋅104V⋅m−1.
L’incertitude du rapport e/me, notée U(e/me), s’exprime à l’aide de la formule suivante :
U(e/me)=mee(EU(E))2+(ySU(yS))2+4(LU(L))2+4(v0U(v0))2
Calculer l’incertitude U(e/me), puis exprimer le résultat de e/me avec cette incertitude.
L’expérience de Millikan
L’objectif de Millikan est de montrer qu’un corps chargé ne peut porter qu’une charge électrique multiple d’une « charge élémentaire ».
Info
Millikan pulvérise des gouttelettes d’huile chargées par irradiation entre deux plaques planes où règne un champ électrique et les observe à l’aide d’un microscope. Sa méthode consiste à immobiliser les gouttelettes en augmentant le champ électrique jusqu’à ce que le poids de la gouttelette soit compensé par la force électrostatique. Millikan parvint ainsi à obtenir une valeur approchée de la charge élémentaire e=1,591⋅10−19C, très proche de la valeur admise aujourd’hui.
Info
Figure 2
Un pulvérisateur produit un nuage de gouttelettes d’huile chargées négativement qui tombent dans la chambre supérieure du dispositif. Lorsque l’une d’elles passe à travers le trou T, elle tombe verticalement à une vitesse constante v1, son poids étant très vite compensé par la force de frottement exercée par l’air. Lors de cette première étape, la chute verticale de la gouttelette dans l’air en l’absence de champ électrique est observée à l’aide d’un microscope et permet de déterminer le rayon r de la gouttelette qui n’est pas mesurable directement.
Lors d’une deuxième étape, lorsque la gouttelette parvient en bas du dispositif, un champ électrique uniforme est créé entre les plaques A et B. La gouttelette remonte alors verticalement à une vitesse constante v2.
La charge électrique portée par la gouttelette est ensuite déduite des mesures des vitesses v1 et v2.
Lors de l’expérience menée au laboratoire, une gouttelette de masse m et de charge q négative arrive entre les plaques A et B.
La poussée d’Archimède est négligée. La gouttelette étudiée est soumise à son poids P et à la force de frottement f exercée par l’air s’exprimant par la relation
f=−6πηrv
dans laquelle η est la viscosité de l’air, r le rayon de la gouttelette et v sa vitesse.
Données
Masse volumique de l’huile : ρ=890kg⋅m−3 ;
Valeur du champ de pesanteur : g=9,8N⋅kg−1 ;
Viscosité de l’air : η=1,8⋅10−5kg⋅m−1⋅s−1.
Chute verticale de la gouttelette
Lors de la chute de la gouttelette en l’absence de champ électrique, écrire la relation vectorielle entre la force de frottement fluide et le poids lorsque la vitesse constante v1 est atteinte.
En déduire l’expression de v1 en fonction de η, r, m et g.
Sachant que le volume d’une sphère a pour expression V=34πr3, montrer que la relation précédente peut aussi s’écrire :
v1=92ηρgr2
où ρ est la masse volumique de l’huile.
Déterminer le rayon r de la gouttelette sachant qu’elle parcourt, lors de sa chute, une distance de 2,11mm pendant une durée Δt=10,0s.
Afin de faciliter la mesure au microscope, la gouttelette ne doit pas être trop rapide. En déduire s’il est préférable de sélectionner une grosse gouttelette ou au contraire une petite gouttelette.
Remontée de la gouttelette
Lors de la remontée de la gouttelette entre les plaques A et B, en présence du champ électrique, écrire la relation vectorielle entre la force de frottement fluide, le poids et la force électrique, lorsque la vitesse constante v2 est atteinte.
En déduire l’expression de v2 en fonction de η, r, m, g, q et E.
En utilisant les relations démontrées aux questions 5. et 9., montrer que la charge q de la gouttelette est donnée par la relation
q=−E6πηr(v1+v2)
Plusieurs mesures ont été réalisées pour différentes gouttelettes et rassemblées dans le tableau suivant :
Numéro
Rayon de la goutte r (μm)
Vitesse v1 de la goutte (×10−4m⋅s−1)
Vitesse v2 de la goutte (×10−4m⋅s−1)
Charge de la goutte q (C)
1
1,2
1,55
1,59
−6,4⋅10−19
2
1,3
1,82
1,81
−8,0⋅10−19
3
1,5
2,42
1,35
−9,6⋅10−19
4
1,6
2,76
3,13
−1,6⋅10−19
5
1,82
2,53
−9,6⋅10−19
Les gouttelettes n°2 et n°5 ont la même vitesse de descente v1 mais des vitesses de remontée v2 différentes.
Déterminer sans calcul le rayon de la gouttelette n°5. Justifier.
Pourquoi leurs vitesses de remontée sont-elles différentes ?
Montrer, à partir des résultats expérimentaux, que la charge de ces gouttelettes est « quantifiée », c’est-à-dire qu’elle ne prend que des valeurs multiples d’une même charge élémentaire égale à 1,6⋅10−19C.
Particule ⍺ dans un champ électrostatique uniforme
Une particule α (noyau d’hélium : X24X2224He) arrive au point O dans un condensateur plan avec une vitesse v0 de direction parallèle aux armatures C et D du condensateur.
Une tension constante U est appliquée entre ces deux armatures longues de l=5,00cm et distantes de d=4,00cm.
Données
On négligera le poids de la particule α devant la force électrostatique.
On rappelle que pour un condensateur plan : E=dU.
Indiquer quelle doit être la polarité des plaques afin que la particule α soit déviée vers le haut. Détailler le raisonnement.
Recopier la figure sur sa feuille et indiquer le champ électrostatique existant entre C et D, ainsi que la force électrostatique qui s’applique sur la particule α en un point de la trajectoire.
Établir les équations horaires et l’équation de la trajectoire de la particule α.
On choisira le repère indiqué sur le schéma. Le référentiel associé sera supposé galiléen.
Exprimer, à l’aide de l’équation de la trajectoire, la tension U en fonction des grandeurs m, e, v0, x, d et y.
Calculer sa valeur pour que la particule sorte au point S d’ordonnée yS=1,00cm.
Déterminer l’expression et la valeur de la vitesse de la particule α lorsqu’elle se trouve au point S.
Retrouver cette valeur en utilisant le théorème de l’énergie cinétique.
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Détermination de la masse du Soleil à l'aide de Python
L’objectif de ce document est de retrouver la masse du Soleil à l’aide des données des périodes et des demi-grands axes des planètes et de la troisième loi de Képler.
Info
Un corrigé de cette activité se trouve à cette adresse. Ne pas le consulter avant d’avoir cherché les réponses aux questions.
Données
Planète
Période (ans)
Demi-grand axe (×1010m)
Mercure
0,24
5,79
Vénus
0,62
10,80
Terre
1,00
15,00
Mars
1,88
22,80
Jupiter
11,90
77,80
Saturne
29,50
143,00
Uranus
84,00
287,00
Neptune
165,00
450,00
Pluton
248,00
590,00
Affichage du carré de la période en fonction du cube du demi-grand axe
Une version du fichier de travail se trouve à cette adresse. L’intégrer à son profil personnel sur Replit (Fork repl).
Construire la liste T, à la ligne 47, avec les valeurs données dans le tableau ci-dessus.
Même question pour la liste a, à la ligne 49.
Les périodes sont données en années. L’objectif des instructions, lignes 56 et 57, est de toutes les transformer en secondes.
Écrire les instructions nécessaires.
T_carre est un tableau de même longueur que la la liste T formé uniquement de 0. L’objectif des instructions, lignes 61 et 62, est de garnir le tableau T_carre des valeurs de la liste T au carré.
Écrire les instructions nécessaires.
a_cube est un tableau de même longueur que la la liste a formé uniquement de 0. L’objectif des instructions, lignes 66 et 67, est de garnir le tableau a_cube des valeurs de la liste a au cube.
Écrire les instructions nécessaires.
La fonction affichage permet une construction simple d’un graphique y=f(x). Compléter l’instruction de la fonction plot qui permet cet affichage, ligne 14.
Compléter l’appel de la fonciton affichage, ligne 70, de façon à ce que le graphique construit soit T2=f(a3).
Examiner le résultat.
Modélisation
La fonction f_modelisation, dont la définition débute à la ligne 37, est la fonction mathématique qui traduit le mieux comportement du jeu de données.
Remplacer pass par la bonne instruction :
return a * x
return a * x + b
return a * x**2 + b * x + c
return a * sin(b * x)
return a * log(x)
Ajouter, au bas du document, avec les lignes de code suivantes (faire un copier-coller) :
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Lancer de ballon en GRS
Cet exercice a pour objet l’étude du mouvement d’une gymnaste de GRS. Dans un référentiel lié à la salle de gymnastique, la gymnaste est en mouvement rectiligne uniforme à la vitesse V1. Dans ce même référentiel, à l’instant du lancer, la vitesse du ballon est V0. Cette vitesse possède, par rapport aux axes de projection, une composante horizontale V0x égale à V1 et une composante verticale V0z notée V2.
L’instant du lancer est choisi comme origine des dates t=0s. Dans le référentiel de la salle, on considère le repère (O;i,j,k) défini de la manière suivante : l’origine O correspond à la projection du centre d’inertie G0 de la gymnaste sur le sol horizontal à l’instant du lancer ; l’axe (Ox) est horizontal et l’axe (Oz) vertical ascendant. Le centre B du ballon se trouve au point B0 de coordonnées (x0,y0) à l’instant du lancer.
Dans la salle, le champ de pesanteur est uniforme et noté g. Dans tout le problème, on néglige l’action de l’air.
Aucune application numérique n’est demandée ! Toutes les réponses sont à exprimer en fonction des données :g, V1, V2, x0 et z0.
Mouvement de la gymnaste
À partir de la description du mouvement de la gymnaste faite dans l’énoncé, écrire la deuxième loi de Newton décrivant ce mouvement. On notera aG l’accélération de la gymnaste. Justifier la réponse.
Réponse
Le mouvement de la gymnaste est rectiligne et uniforme ; son accélération est donc nulle
aG=0
En déduire les expressions VxG(t) et VzG(t) des composantes du vecteur vitesse de la gymnaste.
Réponse
On projette la deuxième loi de Newton dans le repère (O;i,k) :
Déterminer les équations horaires xG(t) et zG(t) du mouvement du centre d’inertie G de la gymnaste par rapport au référentiel lié à la salle.
Réponse
On considère que la gymnaste se trouve à l’origine du repère à la date t=0. On a donc
⎩⎨⎧xG(0)=V1×0+C=0zG(0)=D=zG0⟹C=0⟹D=zG0
Finalement
⎩⎨⎧xG(t)=V1tzG(t)=zG0
Mouvement du ballon
À partir des informations données dans l’énoncé indiquer comment la gymnaste lance le ballon, par rapport à un référentiel qui lui serait lié. La réponse à cette question n’est pas indispensable à la poursuite de cet exercice.
Réponse
Grâce au schéma donné, on constate que la vitesse initiale V0 que la gymnaste communique au ballon possède une composante horizontale V1, identique à la vitesse de la gymnaste. On peut donc en déduire que la gymnaste lance le ballon verticalement vers le haut (par rapport à elle-même).
Écrire la deuxième loi de Newton pour le mouvement du ballon. On notera aB l’accélération du ballon.
Comment peut-on qualifier le mouvement du ballon ?
Réponse
Système = {ballon}
Référentiel = {terrestre considéré galiléen}
Interactions :
Système - air : négligée ;
Sytème - champ de pesanteur modélisée par le poids P=mg.
Deuxième loi de Newton : maG=mg⟺aG=g
Le ballon est en chute libre.
En déduire les expressions VxB(t) et VzB(t) des composantes du vecteur vitesse du ballon.
Réponse
On projette la deuxième loi de Newton dans le repère (O;i,k) :
Déterminer l’équation de la trajectoire du point B et tracer, à la main, l’allure de la courbe correspondante sur votre feuille, en y faisant apparaître le vecteur V0.
Réponse
Pour déterminer l’équation de la trajectoire il faut éliminer le temps des équations horaires.
Comme
t=V1xB−x0
l’équation est
zB=−21g(V1xB−x0)2+V2(V1xB−x0)+z0
Quelles sont les caractéristiques du vecteur vitesse du point B au sommet de sa trajectoire ? Quelle est la hauteur maximale atteinte par le point B ?
Réponse
Au sommet de la trajectoire, la composante verticale de la vitesse s’annule. Le vecteur vitesse est alors horizontal.
Soit tS la date à laquelle le ballon atteint le sommet de la trajectoire. tS est donc telle que
VxB(tS)=0
On a donc
0=−gtS+V2⟺tS=gV2
Si on injecte l’expression de tS dans l’équation horaire qui donne l’altitude du ballon, on obtient
La gymnaste récupère le ballon lorsque son centre B repasse à l’altitude z0. Déterminer le temps de vol tV du ballon.
Comment la gymnaste peut-elle augmenter cette durée ?
Réponse
La date tV est telle que zB(tV)=z0. On a donc
−21gtV2+V2tV+z0=z0⟺tV(−21gtV+V2)=0
L’équation admet deux solutions
⎩⎨⎧tV=0tV=g2V2C’est l’instant du lancerC’est la date rechercheˊe
La gymnaste peut augmenter le temps de vol en lançant le ballon vers le haut avec une vitesse initiale V2 plus grande.
Déterminer la distance parcourue par le centre d’inertie B du ballon suivant l’axe horizontal (Ox) pendant le temps de vol.
De quel(s) paramètre(s) dépend cette distance ?
Réponse
À la date tV le ballon se trouve à l’abscisse xB(tV) dont l’expression est :
xB(tV)=g2V1V2+x0
Comme l’abscisse à laquelle se trouve le ballon à la date t=0 est x0, la distance parcourue horizontalement pendant la durée tV est
xB(tV)−xB(0)=g2V1V2+x0−x0=g2V1V2
On constate que la distance parcourue horizontalement pendant la durée tV dépend des deux composantes de la vitesse initiale communiquée par la gymnaste :
plus elle va vite plus la distance parcourue est grande ;
plus elle lance le ballon avec une vitesse verticale élevée, plus la distance parcourue est grande.
Montrer que la distance parcourue par le centre d’inertie G de la gymnaste pendant ce temps de vol est identique et qu’elle a donc de grandes chances de rattraper le ballon.
Réponse
On cherche à déterminer la distance parcourue par la gymnaste pendant le temps de vol du ballon.
À la date tV, l’abscisse à laquelle se trouve la gymnaste est
xG(tV)=V1tV=g2V1V2
Elle parcourt donc la distance
xG(tV)−xG(0)=g2V1V2
La gymnaste parcourt la même distance que le ballon horizontalement. Elle a donc de fortes chances de le rattraper.
Physique, Chimie et Informatique > Terminale Spé. PC > Applications des lois de Newton
Le problème du chasseur et du singe
Un chasseur vise directement, à l’aide de son arme, un singe suspendu à un arbre. À la date t=0, le projectile quitte l’arme. Le singe, sur ses gardes, repère instantanément la menace et, effrayé, lache la branche à laquelle il était suspendu et se laisse tomber.
La décision du singe vous semble-t-elle pertinente ?
Modélisation
Le singe et le projectile sont modélisés par des points.
L’interaction des systèmes avec l’air est négligée.
On définit le repère de projection (O;i,j) tel que :
O coïncide avec la position initiale du projectile,
i est le vecteur unitaire de l’axe (Ox) horizontal,
j est le vecteur unitaire de l’axe (Oy) vertical.
Le chasseur se trouve à la distance (horizontale) D de l’arbre.
Le singe se trouve initialement à l’altitude H dans le repère de projection.
Le projectile quitte l’arme avec la vitesse V0 dont la direction passe par le singe et fait un angle α avec l’horizontale.
Le champ de pesanteur g est supposé uniforme.
On suppose que la portée du projectile est supérieur à la distance D.
Étapes de la résolution du problème
Établir les équation horaires du mouvement du projectile.
Établir les équation horaires du mouvement du singe.
Déterminer à quelle date tI le projectile se trouve à l’abscisse D.
En déduire l’altitude du projectile à l’instant tI.
En déduire l’altitude du singe à l’instant tI.
Conclure
Éléments de correction
Remarque : il faut bien évidemment être capable de démontrer toutes les expressions données.
Pour comparer l’altitude du singe et du projectile on peut étudier le résultat de leur différence :
yS(tI)−yP(tI)=H−tan(α)D
Si on dessine le schéma de la situation, on se rend compte que tan(α)=DH, on peut donc conclure que
yS(tI)−yP(tI)=0
Le projectile rencontre le singe, ce dernier n’aurait pas du se laisser tomber.
Comment comprendre la situation ?
Le singe et la flèche ont la même accélération, ils tombent au sol avec une accélération a=g. Par rapport au singe, la flèche possède donc un mouvement rectiligne dirigé vers lui puisqu’elle tombe exactement comme lui.