Physique, Chimie et Informatique > Terminale Spé. PC
Les lois de Newton
Au programme
Notions au programme
Capacités exigibles
- Vecteurs position, vitesse et accélération d’un point. - Coordonnées des vecteurs vitesse et accélération dans le repère de Frenet pour un mouvement circulaire. - Mouvement rectiligne uniformément accéléré. - Mouvement circulaire uniforme. - Centre de masse d’un système. - Référentiel galiléen. - Deuxième loi de Newton. - Équilibre d’un système.
- Définir le vecteur vitesse comme la dérivée du vecteur position par rapport au temps et le vecteur accélération comme la dérivée du vecteur vitesse par rapport au temps. - Établir les coordonnées cartésiennes des vecteurs vitesse et accélération à partir des coordonnées du vecteur position et/ou du vecteur vitesse. - Citer et exploiter les expressions des coordonnées des vecteurs vitesse et accélération dans le repère de Frenet, dans le cas d’un mouvement circulaire. - Caractériser le vecteur accélération pour les mouvements suivants : rectiligne, rectiligne uniforme, rectiligne uniformément accéléré, circulaire, circulaire uniforme. - Réaliser et/ou exploiter une vidéo ou une chronophotographie pour déterminer les coordonnées du vecteur position en fonction du temps et en déduire les coordonnées approchées ou les représentations des vecteurs vitesse et accélération. - Capacité numérique : Représenter, à l’aide d’un langage de programmation, des vecteurs accélération d’un point lors d’un mouvement. - Capacité mathématique : Dériver une fonction. - Justifier qualitativement la position du centre de masse d’un système, cette position étant donnée. - Discuter qualitativement du caractère galiléen d’un référentiel donné pour le mouvement étudié. - Utiliser la deuxième loi de Newton dans des situations variées pour en déduire : - le vecteur accélération du centre de masse, les forces appliquées au système étant connues ; - la somme des forces appliquées au système, le mouvement du centre de masse étant connu.
La mécanique, l’étude du mouvement des objets et des objets à l’origine de ce mouvement s’appuie sur le formalisme vectoriel. Il est donc nécessaire de bien le maîtriser afin de pouvoir se concentrer sur la physique.
Vecteurs
Vecteur
Un vecteur est un objet mathématique qui possède trois caractéristiques :
une direction ;
un sens ;
une norme (ou longueur).
On peut représenter un vecteur par un segment muni d’une flèche ; la longueur du segment étant égale à la norme du vecteur.
Propriétés des vecteurs
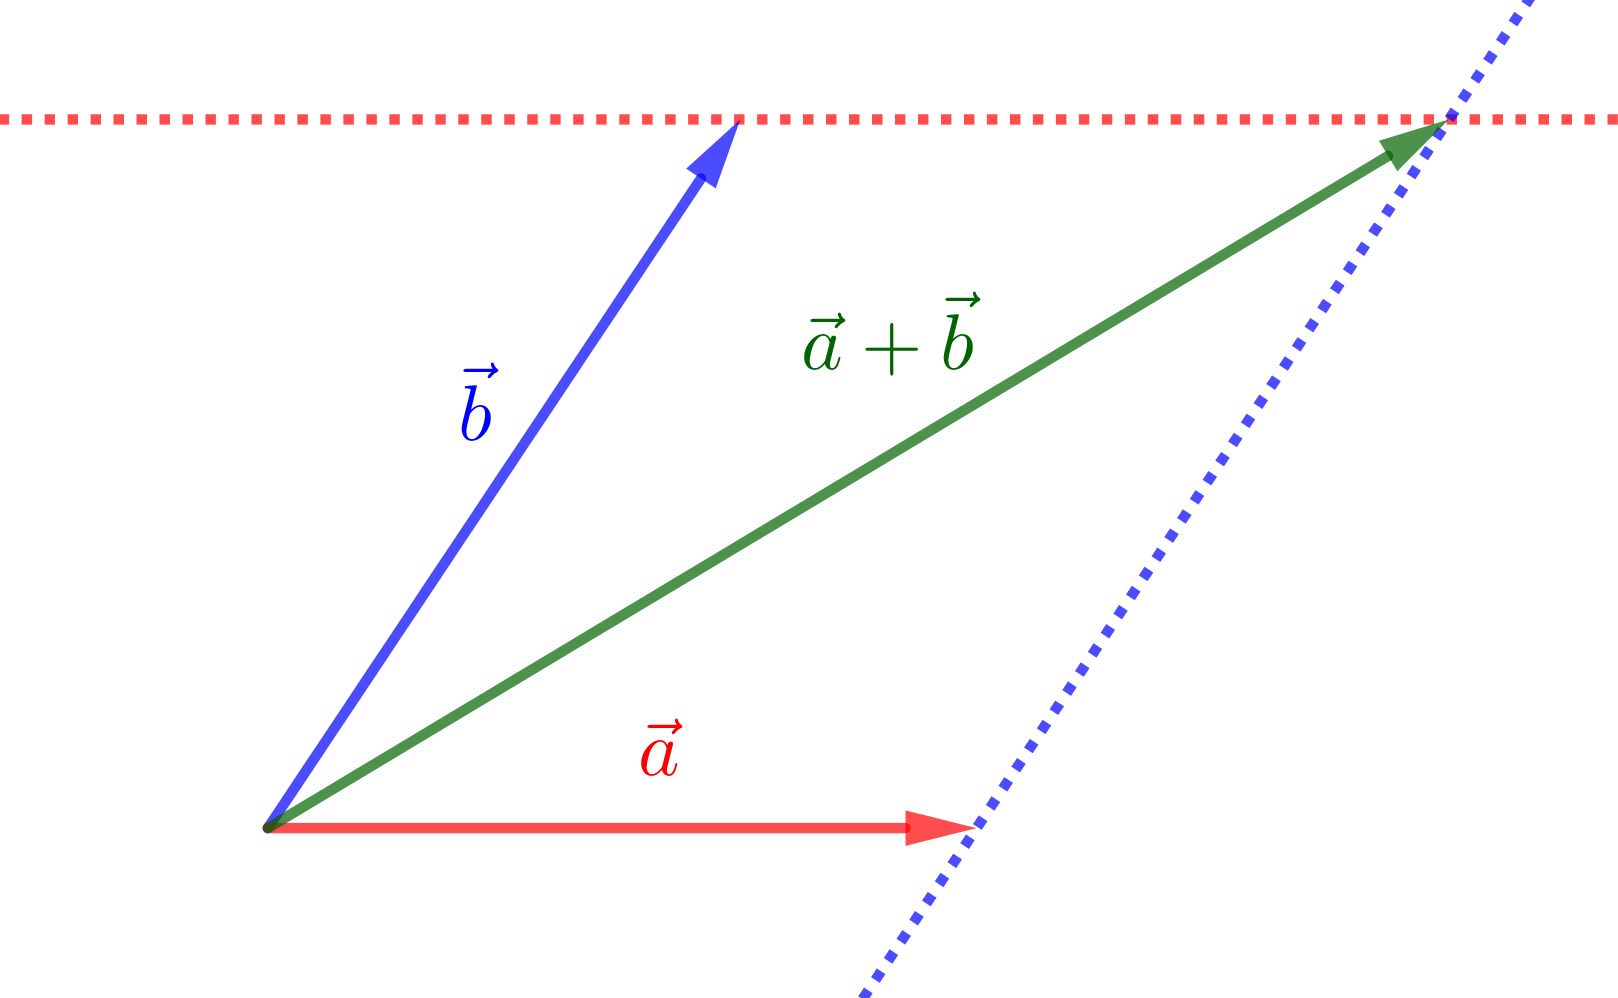
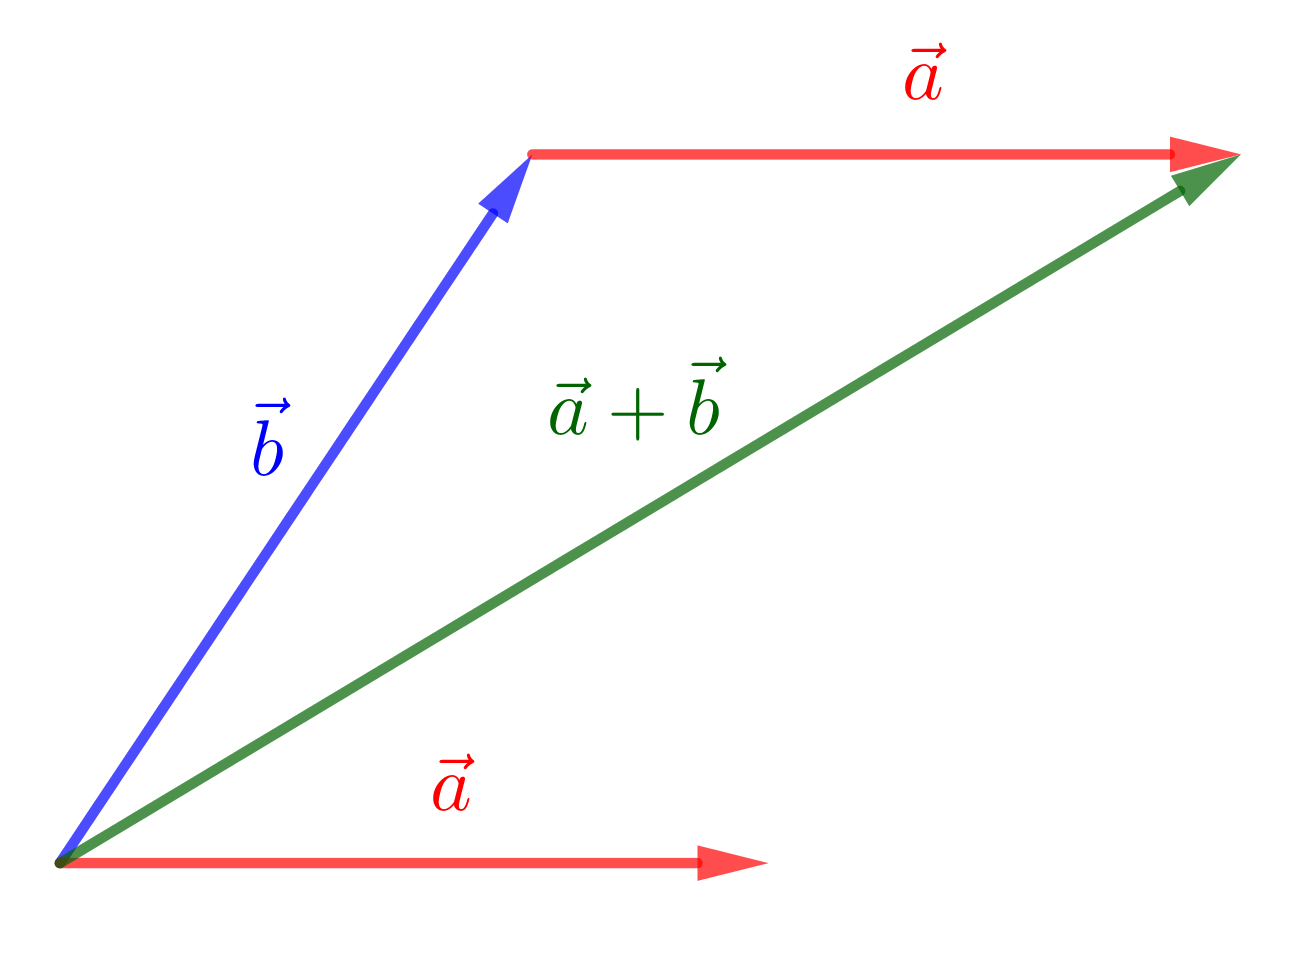
On peut sommer deux vecteurs. Le résultat est un nouveau vecteur ;
On peut multiplier un vecteur par un scalaire (nombre). Le résultat est un vecteur.
En physique, on modélise les grandeurs dont la description nécessite la donnée d’une direction, d’un sens, d’une valeur par un vecteur.
Les grandeurs modélisée étant de différentes natures, quelques adaptations sont nécessaires par rapport à une utilisation des vecteurs purement mathématique :
Il peut être nécessaire de préciser un point d’application ;
On ne parle plus de norme ou longueur d’un vecteur mais de valeur car cette dernière est dimensionnée (unités :mètre pour un vecteur position, mètre par seconde pour un vecteur vitesse, newton pour un vecteur force, etc.).
La représentation d’un vecteur nécessite la définition et l’affichage de l’échelle utilisée.
Avertissement
Attention !Il est nécessaire de définir une échelle distincte pour chaque type de grandeur représentée.
Exercice
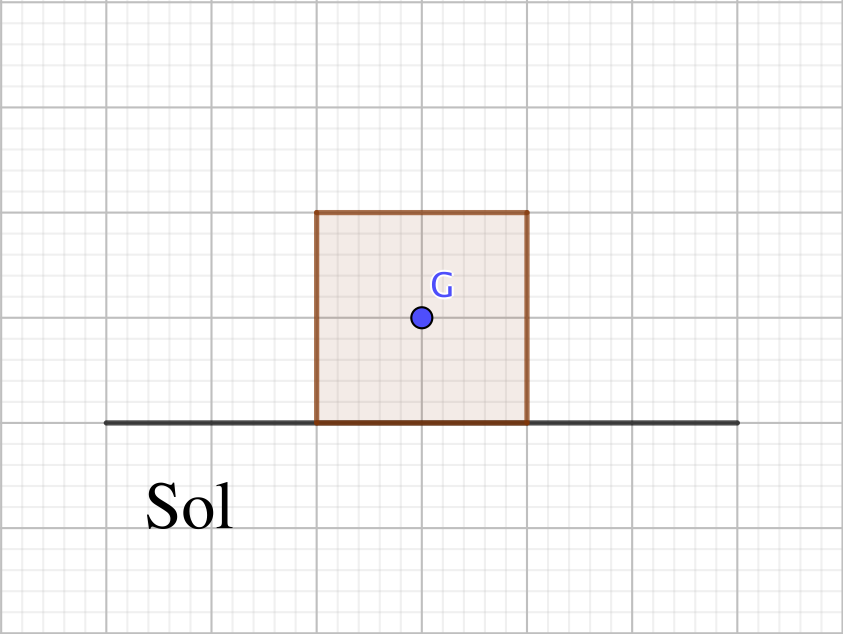
Un solide indéformable de masse m=30kg est posé, immobile, sur le sol. Une étude rapide montre que ce système est soumis à son poids P et à la réaction du sol R.
On rappelle que le poids est modélisé par un vecteur de direction la verticale du lieu, dirigé vers la Terre et de valeur P=mg où l’intensité du champ de pesanteur sera prise égale à g=10N⋅kg−1.
Représenter le vecteur P sur le schéma, sachant que son point d’application est le centre d’inertie de l’objet G.
Indiquer l’échelle utilisée.
L’objet étant immobile dans le référentiel terrestre que l’on peut ici considérer galiléen, la première loi de Newton nous indique qu’il est soumis à un ensemble d’interactions qui se compensent (il est pseudo-isolé). On peut traduire cette affirmation par la relation mathématique suivante :
P+R=0
Déterminer les caractéristiques du vecteur R.
Représenter le vecteur R sur le schéma, sachant que son point d’application est le centre de la surface de contact entre l’objet et le sol.
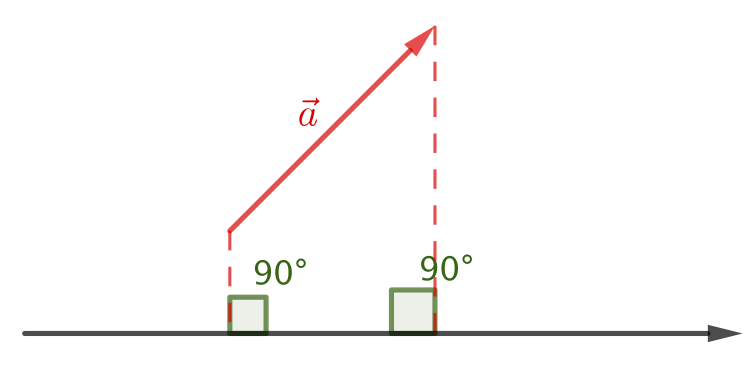
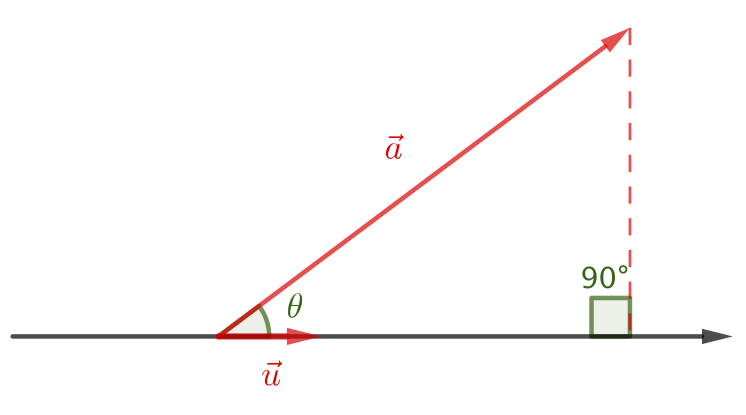
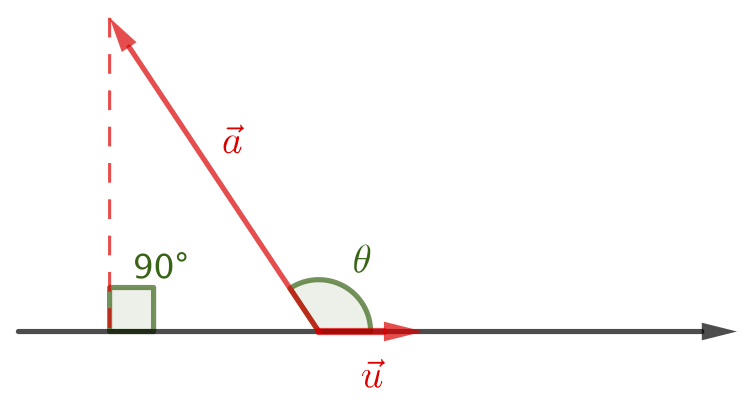
La projection d’un vecteur sur un axe orienté est une opération au cours de laquelle on cherche à déterminer la longueur algébrique (mesure algébrique) de ce vecteur sur l’axe.
Une projection est dite orthogonalesi la droite sur laquelle on projette et la direction de projection sont orthogonales.
L’opérateur mathématique permettant de réaliser une projection est le produit scalaire.
Si u est un vecteur unitaire de la droite (x′x) sur laquelle on projette orthogonalement le vecteur, la projection orthogonale ax est :
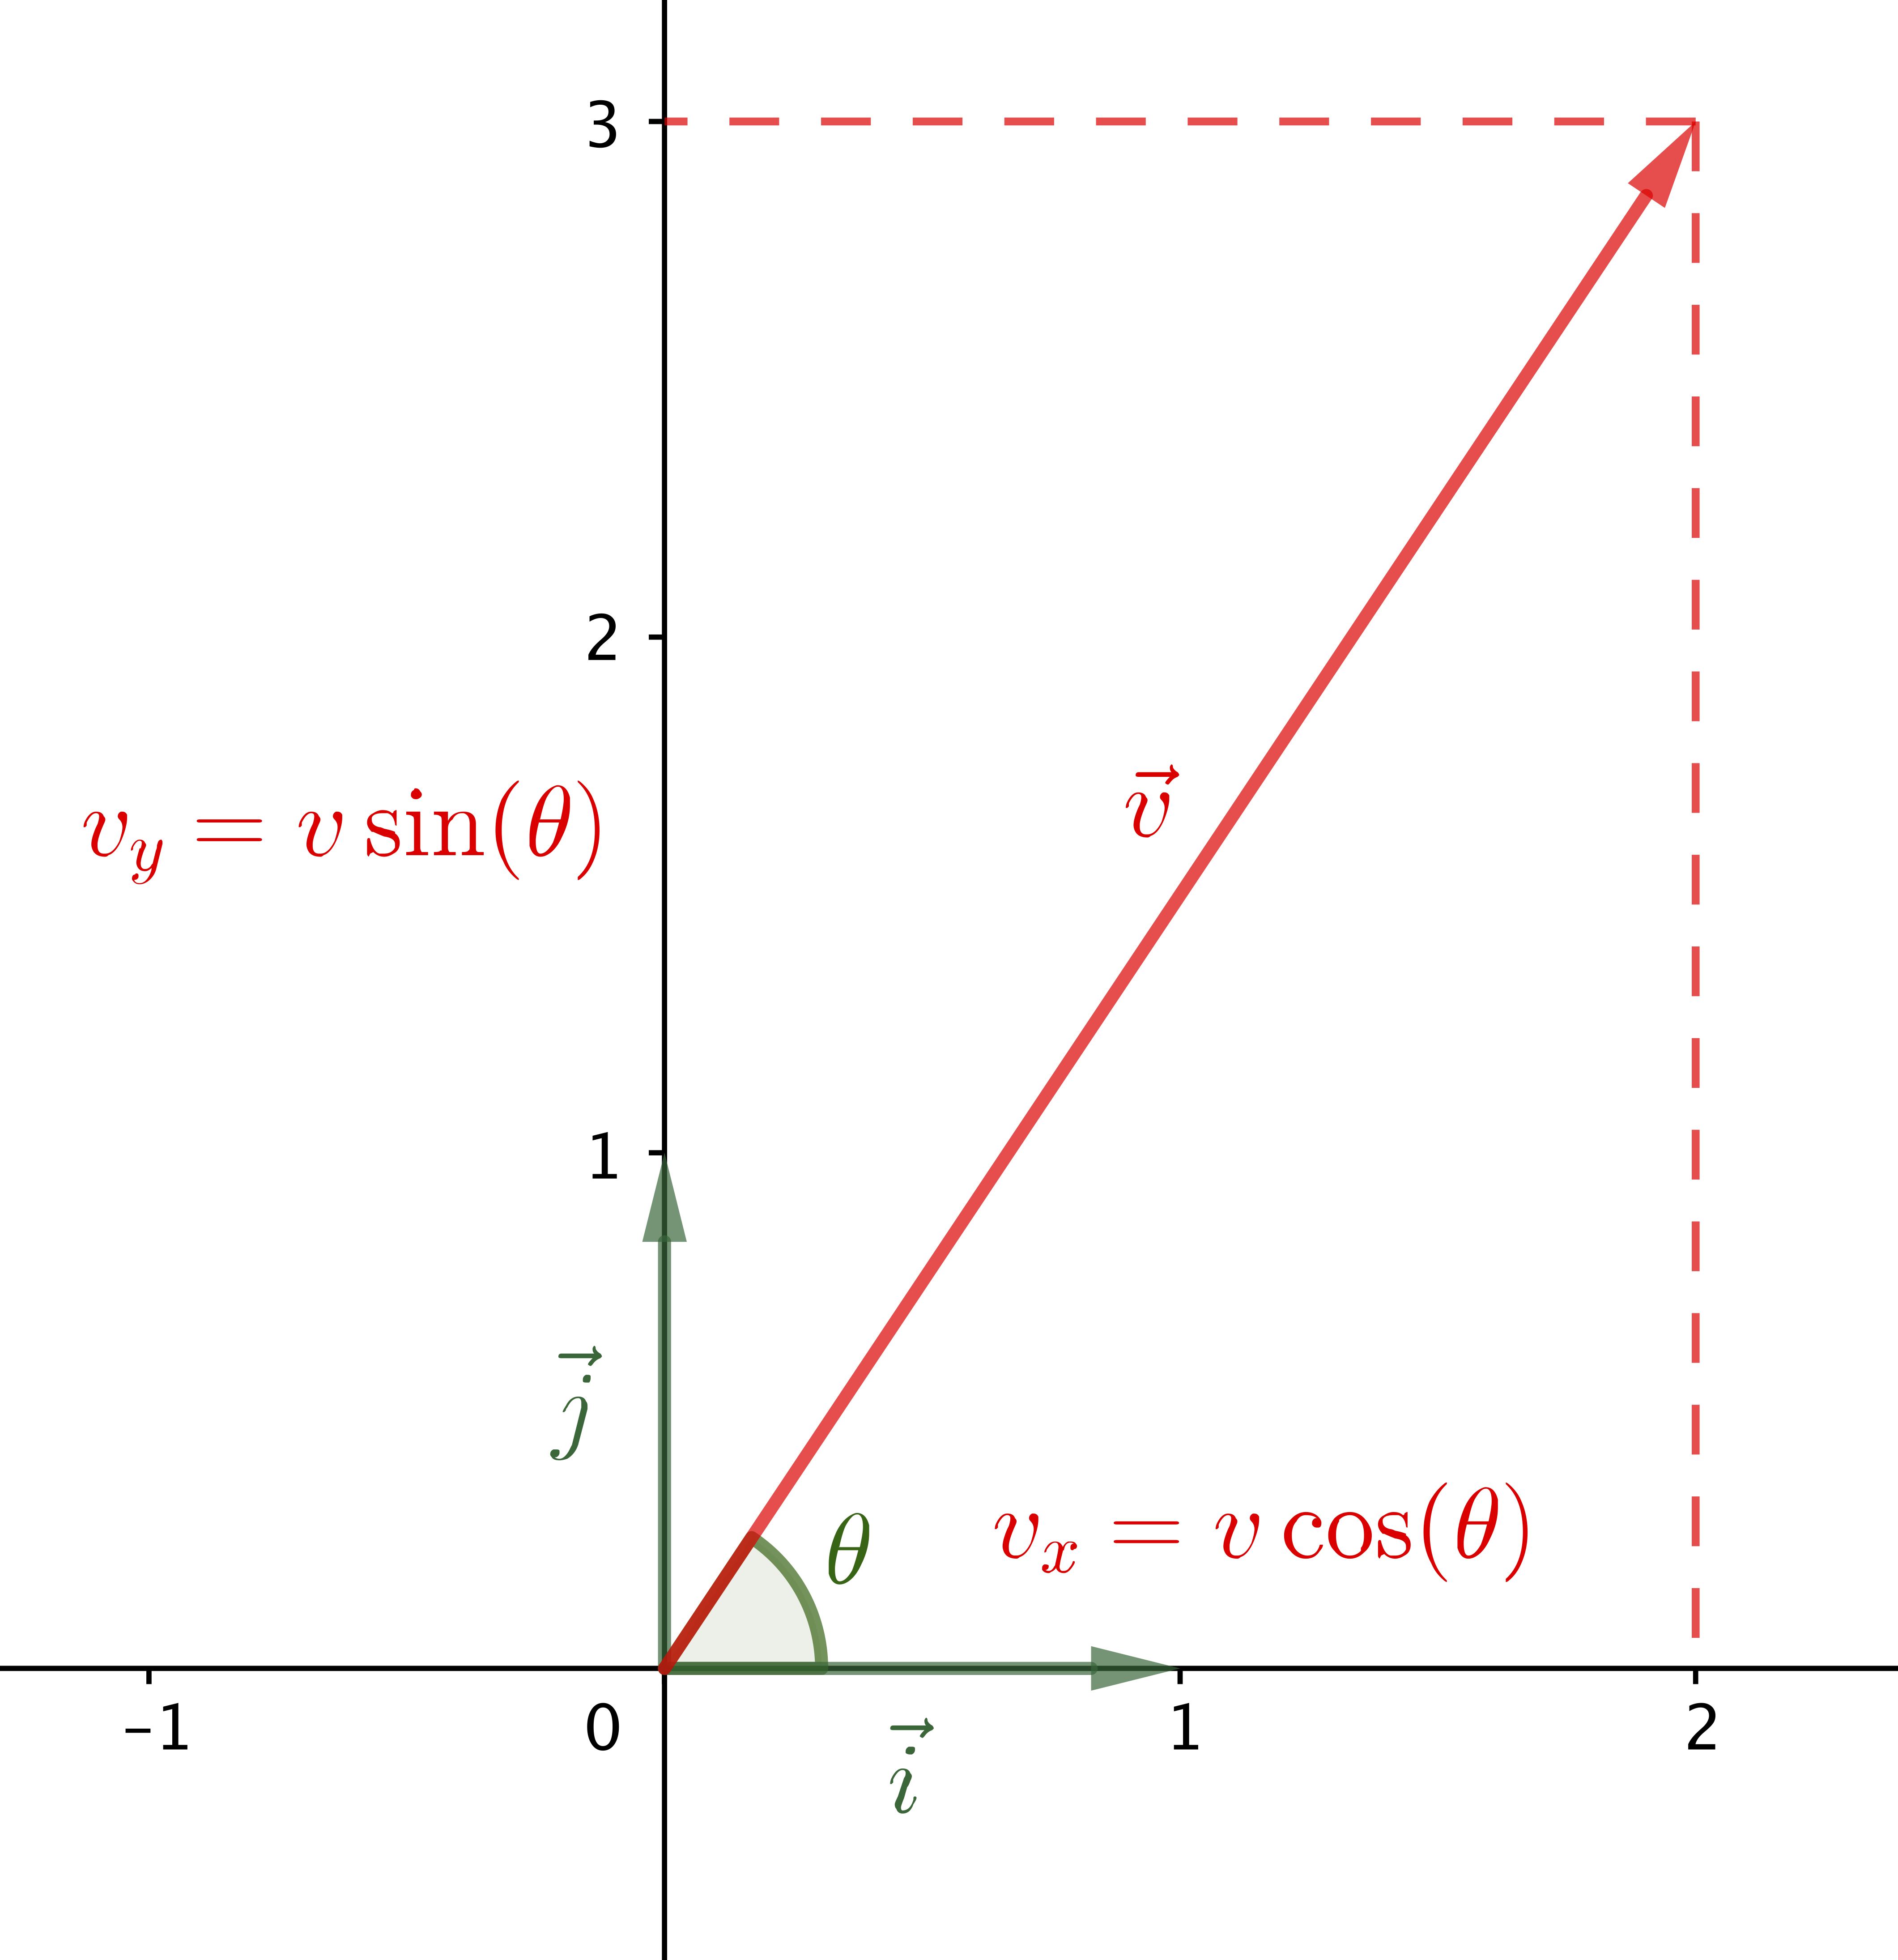
On appelle composantes (coordonnées) d’un vecteur le doublet (à 2D) ou le triplet (à 3D) de scalaires représentant les valeurs des projections de ce vecteur sur les directions des vecteurs du repère de référence.
v(vxvy=vcos(θ)=vsin(θ))
Exercice
Trouver la valeur des composantes, dans le repère (O;i,j), d’un vecteur force de valeur 20N faisant un angle de 60° avec l’axe (Ox).
Réponse
Exercice
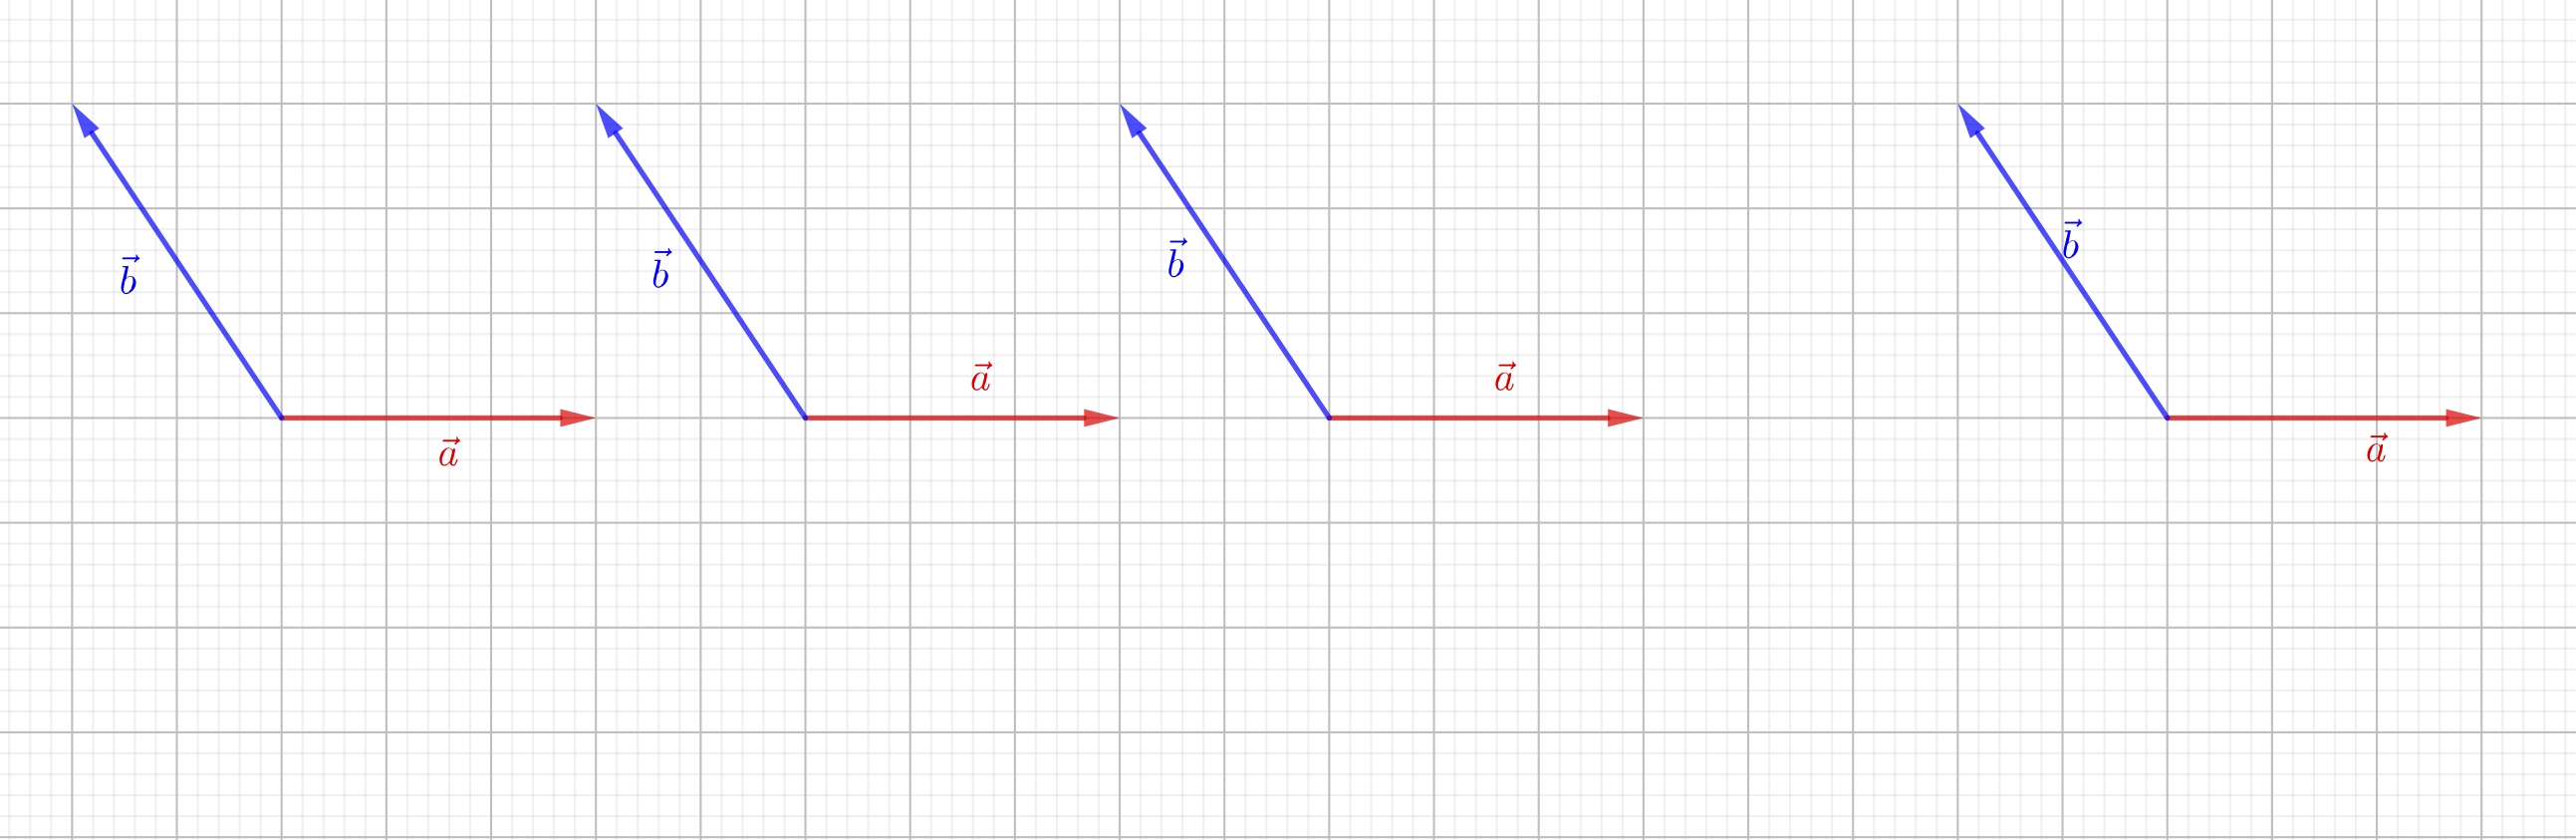
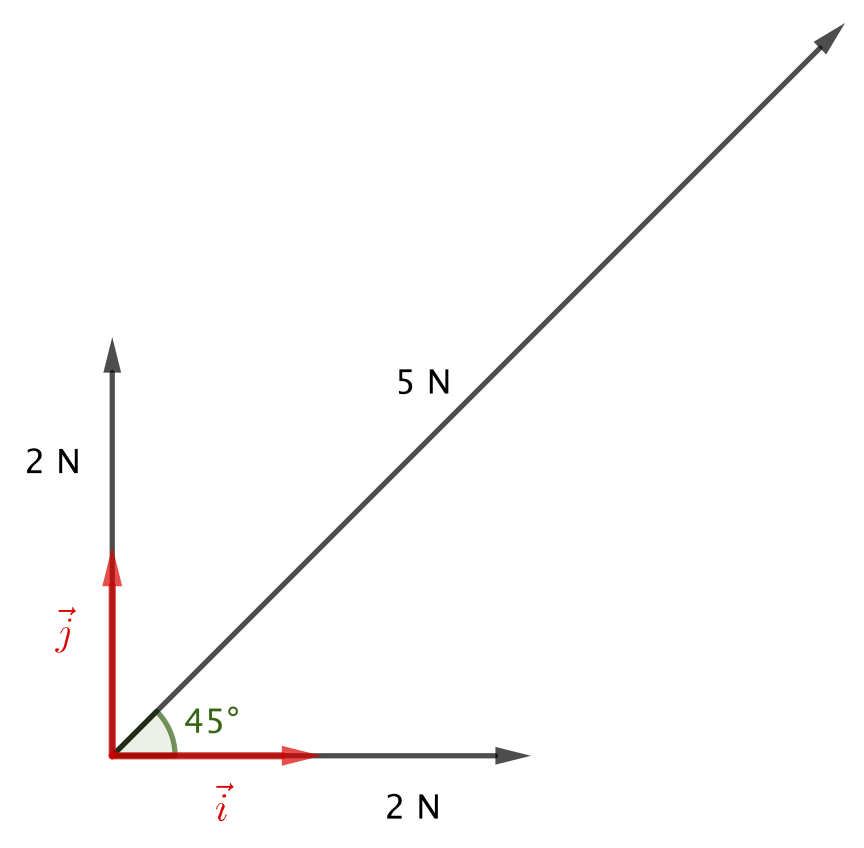
Déterminer les composantes de la résultante (somme) des trois forces représentées sur le graphique.
Réponse
Exercice
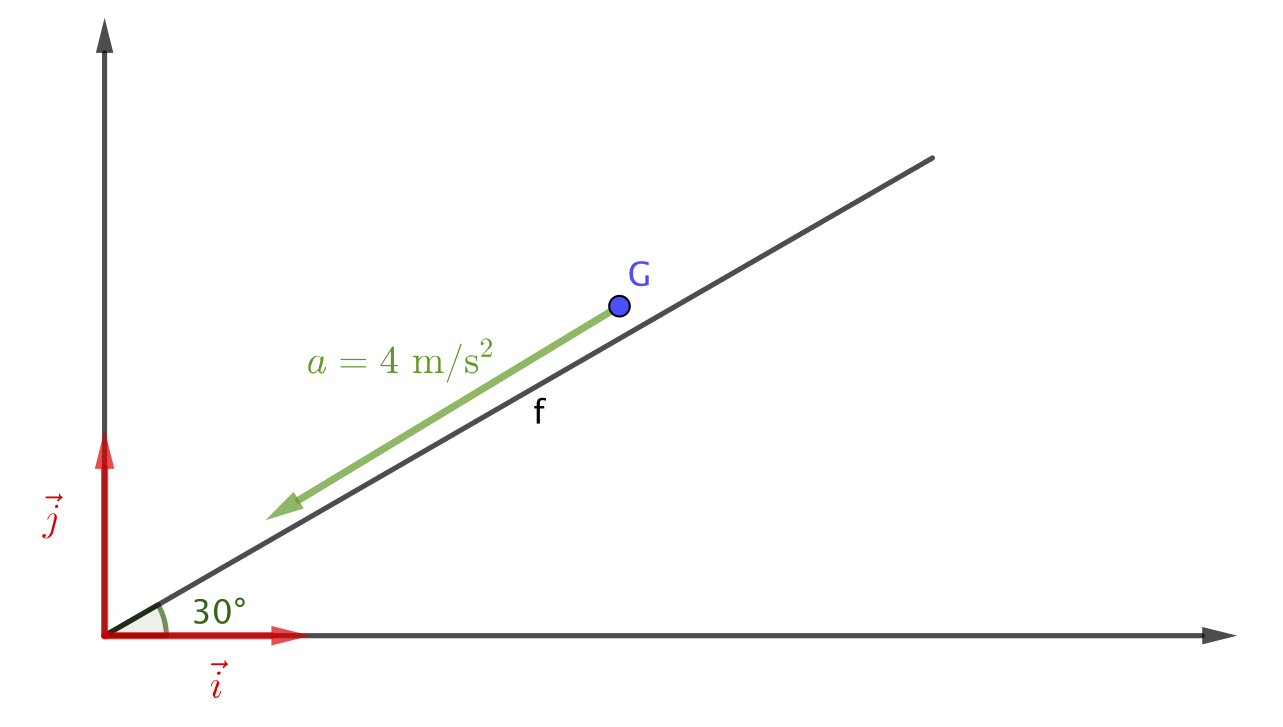
Un bob-sleigh descend une pente inclinée à 30° par rapport à l’horizontale avec une accélération constante égale à 4m⋅s−2.
Déterminer les composantes du vecteur accélération dans le repère (O;i,j).
Réponse
Vecteur vitesse à partir de données expérimentales
Vecteur vitesse
La vitesse, à la date t, d’un système, dans un référentiel donné, est définie par
v(t)=Δt→0limΔtOM(t+Δt)−OM(t)=dtdOM
C’est donc un vecteur dont les caractéristiques sont :
Direction : droite tangente à la trajectoire, à la position du système à la date t ;
Sens : celui du mouvement ;
Valeur :v(t)=dtdOM.
Lorsque les équations horaires ne sont pas connues — c’est le cas pour tous les enregistrement expérimentaux —, on ne peut pas déterminer la dérivée de la position et on doit se contenter de rechercher un vecteur vitesse approché.
Si on observer l’expression du paragraphe précédent, on se rend compte que la difficulté pour calculer la dérivée dans ce cas de figure est l’impossibilité de passer à la limite : impossible de considérer Δt→0 !
Détermination du vecteur vitesse à partir de données expérimentales
La meilleure approximation pour le vecteur vitesse au point Mi à la date ti est :
v(Mi)≈ti+1−ti−1Mi−1Mi+1
Les vecteurs v(Mi) et Mi−1Mi+1 sont colinéaires, ils ont même direction et même sens (puisque le coefficient de colinéarité est positif). On peut donc en déduire que :
v(Mi)≈ti+1−ti−1Mi−1Mi+1
Avertissement
La déduction finale qui a permis de passer de la relation vectorielle à la relation scalaire n’est valable que parce que les vecteur sont colinéaires et de même sens. Il faut toujours prendre le temps de la réflexion lors du passage d’une relation vectorielle à une relation scalaire. La valeur de la somme de deux vecteurs n’est généralement pas égale à la somme des valeurs de chacun des vecteurs !
Avertissement
L’étude menée dans cette partie n’est pas limitée à la vitesse ! Elle concerne la dérivation de toute grandeur vectorielle déterminée à partir de données expérimentales.
Exercice
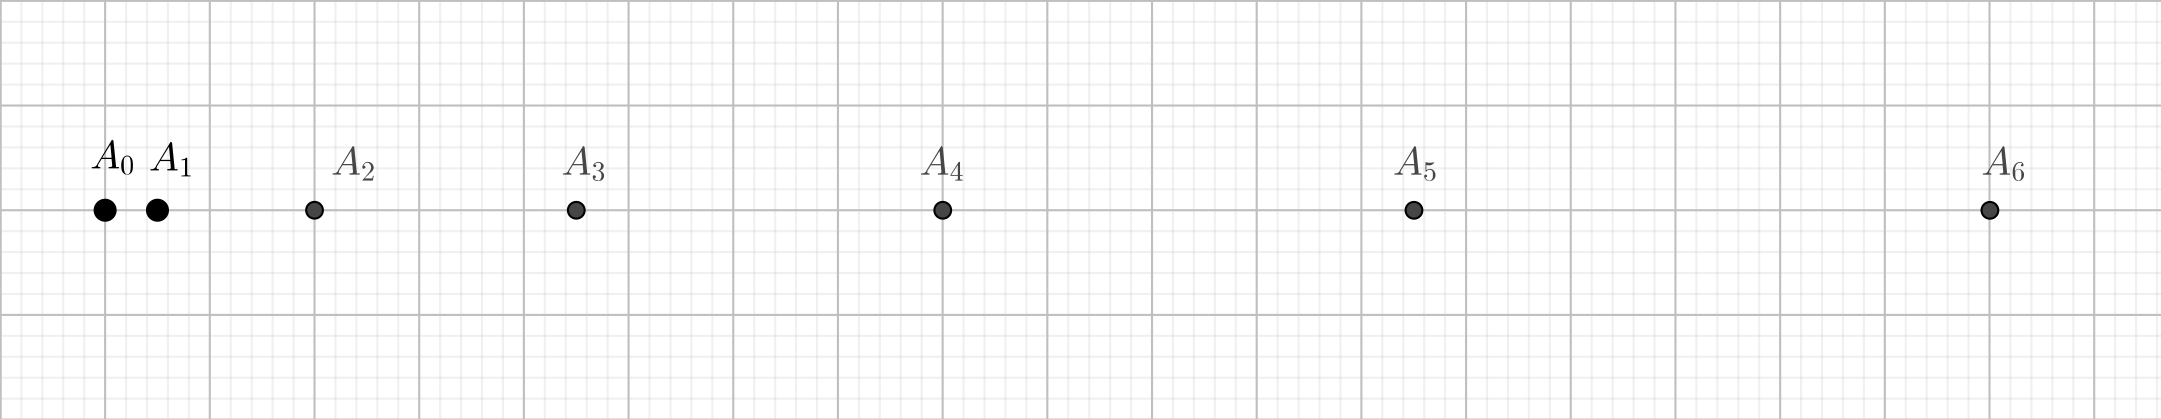
On a enregistré la position d’un mobile toutes les 50ms sur une table à coussin d’air. Une partie de la trajectoire ainsi obtenue est affichée ci-dessous.
L’échelle des longueurs est la suivante (document - réalité) : 1cm⟷1cm.
Est-il possible, en utilisant la formule donnée dans le document ci-dessus, de déterminer les vecteurs vitesses v(A0) et v(A6) ? Pourquoi ?
Calculer les valeurs du vecteur vitesse du mobile aux points A1, A3 et A5.
Représenter les vecteurs vitesses aux points A1, A3 et A5.
Le mouvement est-il uniforme ?
On s’intéresse à la variation du vecteur vitesse alors que le mobile se trouve au point A2. On peut définir cette variation de la sorte :
Δv(A2)=v(A3)−v(A1)
Déterminer les caractéristiques du vecteur « variation du vecteur vitesse » Δv(A2) au point A2 et le représenter.
Même question au point A4.
Ces deux dernières questions confirment-elles la réponse à la question 4. ?
On lance horizontalement une pierre dense et de petit volume du haut du viaduc de Millau, en France. La chute est filmée à l’aide d’une caméra. À l’aide d’un logiciel de pointage on obtient les valeurs suivantes pour l’altitude et la distance parcourue horizontalement par l’objet au cours du temps :
Date (s)
0
1
2
3
4
5
6
7
8
Altitude (m)
343
338
323
299
265
220
166
103
29
Distance horizontale parcourue (m)
0
10
20
30
40
50
60
70
80
On code un programme dans le langage Python afin de pouvoir répondre aux questions suivantes :
Quelle est la hauteur du parapet du pont de Millau ?
Avec quelle vitesse la pierre a-t-elle été lancée ?
Une partie du code nécessaire à l’étude de ce mouvement se trouve
à cet emplacement
Compléter les lignes 47 à 50.
Quels arguments (type et signification) la fonction affichage attend-elle ? Quels sont ceux qui sont obligatoires, optionnels ?
Quelle instruction permet de réaliser l’affichage y=f(x) ?
Retirer le commentaire de la ligne 55 et lancer le programme.
Caractériser l’évolution de l’altitude z au cours du temps.
Sur le modèle de la question précédente, afficher et caractériser l’évolution de la distance parcourue horizontalement, x, au cours du temps.
Toujours sur le même modèle (on pourra aussi étudier la ligne 66), afficher la trajectoire z=f(x).
Retirer les commentaires des lignes 41 à 44.
Compléter la ligne 42. Il s’agit ici d’entrer l’instruction qui permet de calculer une valeur approchée de la vitesse.
Détailler l’instruction à la ligne 41.
Compléter les lignes 59 et 60, de façon à posséder les listes des valeurs des vitesses vx et vz (à l’éxception de la dernière valeur).
Retirer les commentaires des lignes 62 et 63 et lancer le programme.
Comment évoluent les vitesses vx et vz au cours du temps ? Était-ce prévisible ?
Retirer le commentaire de la ligne 66. Les vecteurs vitesse affichés présentent-ils bien les caractéristiques annoncées dans la section 4. de ce document ?
Un homme tire une valise reposant sur le sol (horizontal), à vitesse constante et en ligne droite, en tirant sur une corde attachée à cette valise. L’homme exerce une force constante sur la corde de valeur 300N ; la corde fait un angle de 20° avec l’horizontale.
Déterminer les composantes horizontale et verticale de la valeur de la force que l’homme exerce sur la valise.
Après analyse du problème et utilisation du principe de l’inertie, déterminer le poids de la valise puis en déduire sa masse.
Rappel.g=9,81m⋅s−2.
Physique, Chimie et Informatique > Terminale Spé. PC > Les lois de Newton
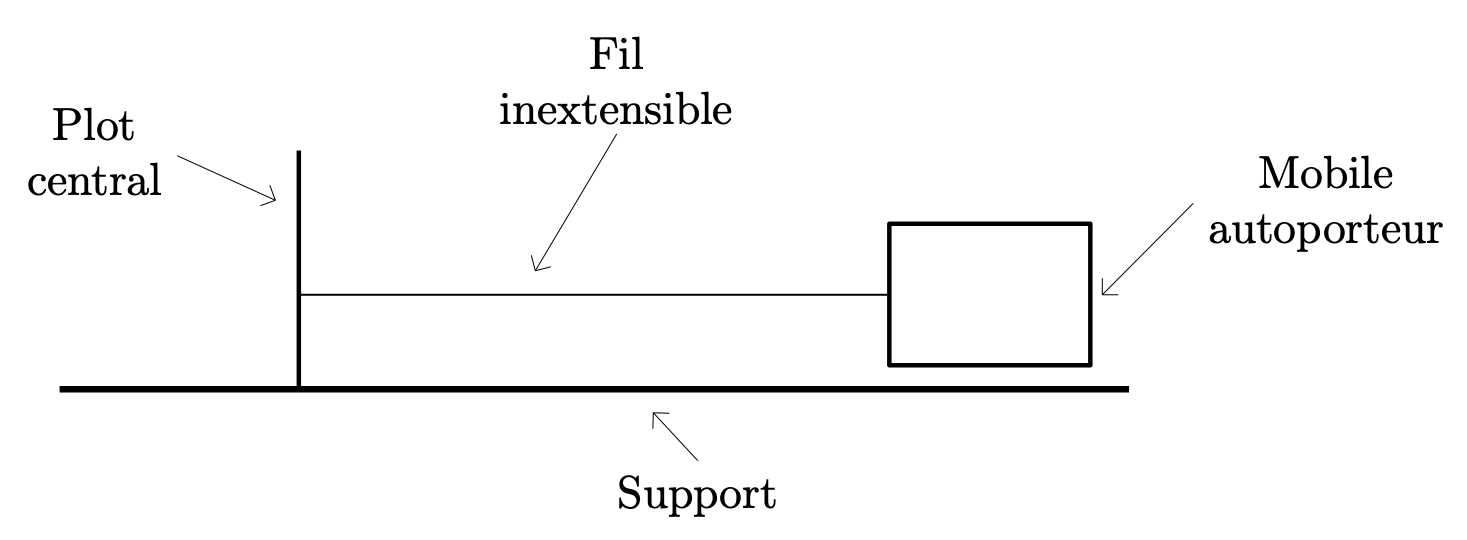
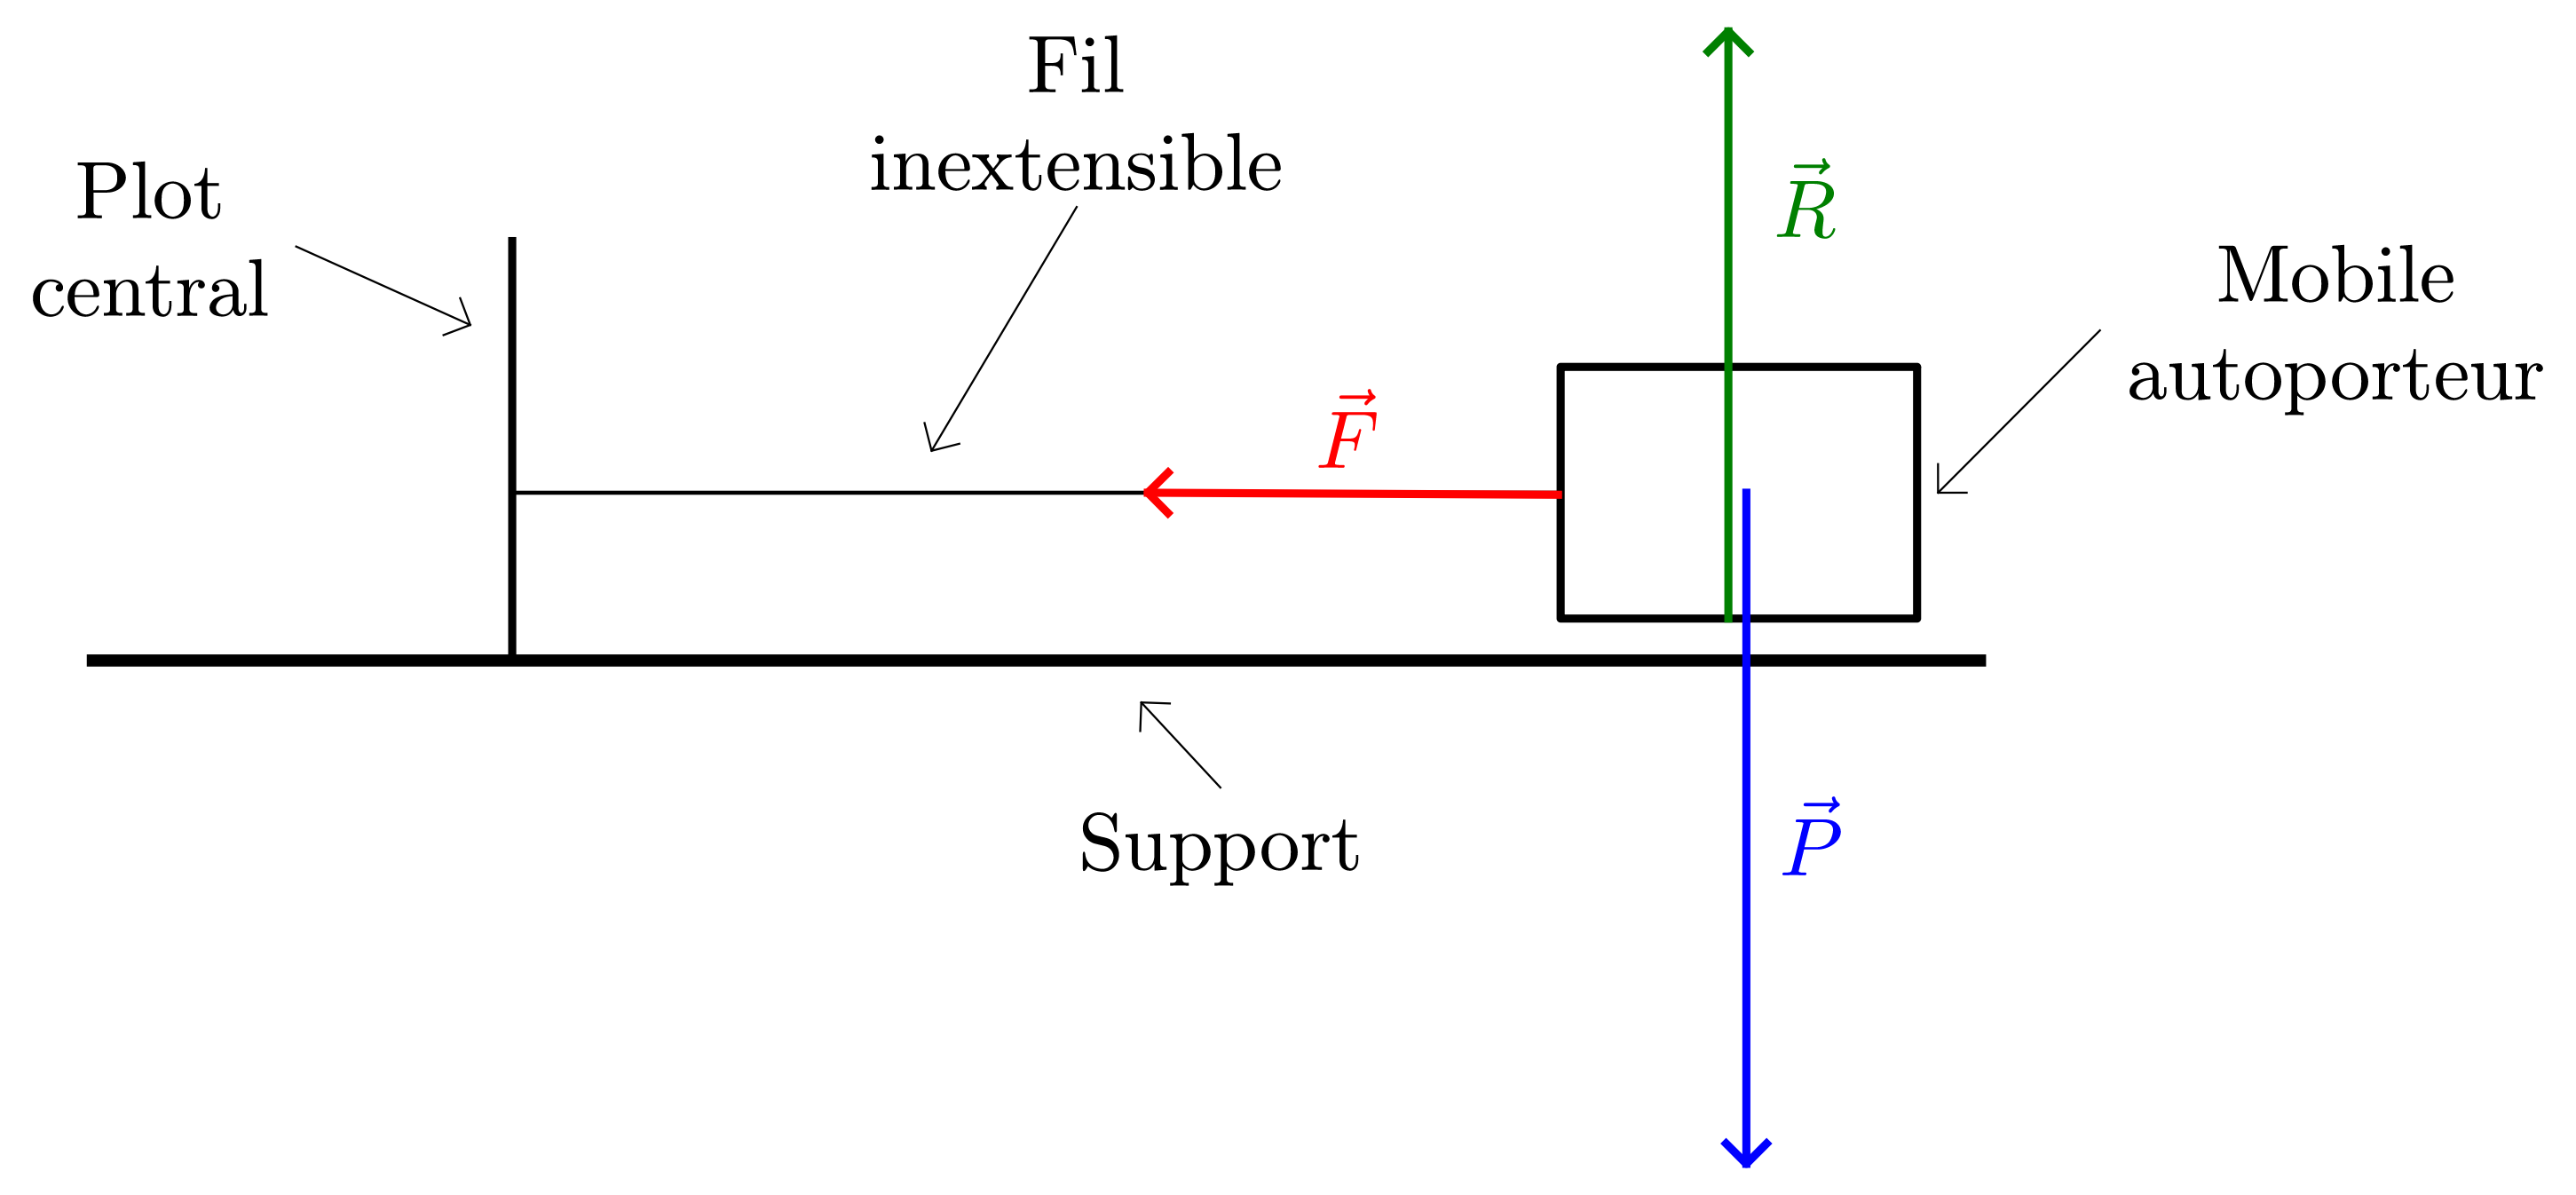
L’objectif de cette séance est l’étude du mouvement d’un mobile autoporteur en rotation autour d’un axe fixe à l’aide d’un fil inextensible sur une table à coussins d’air.
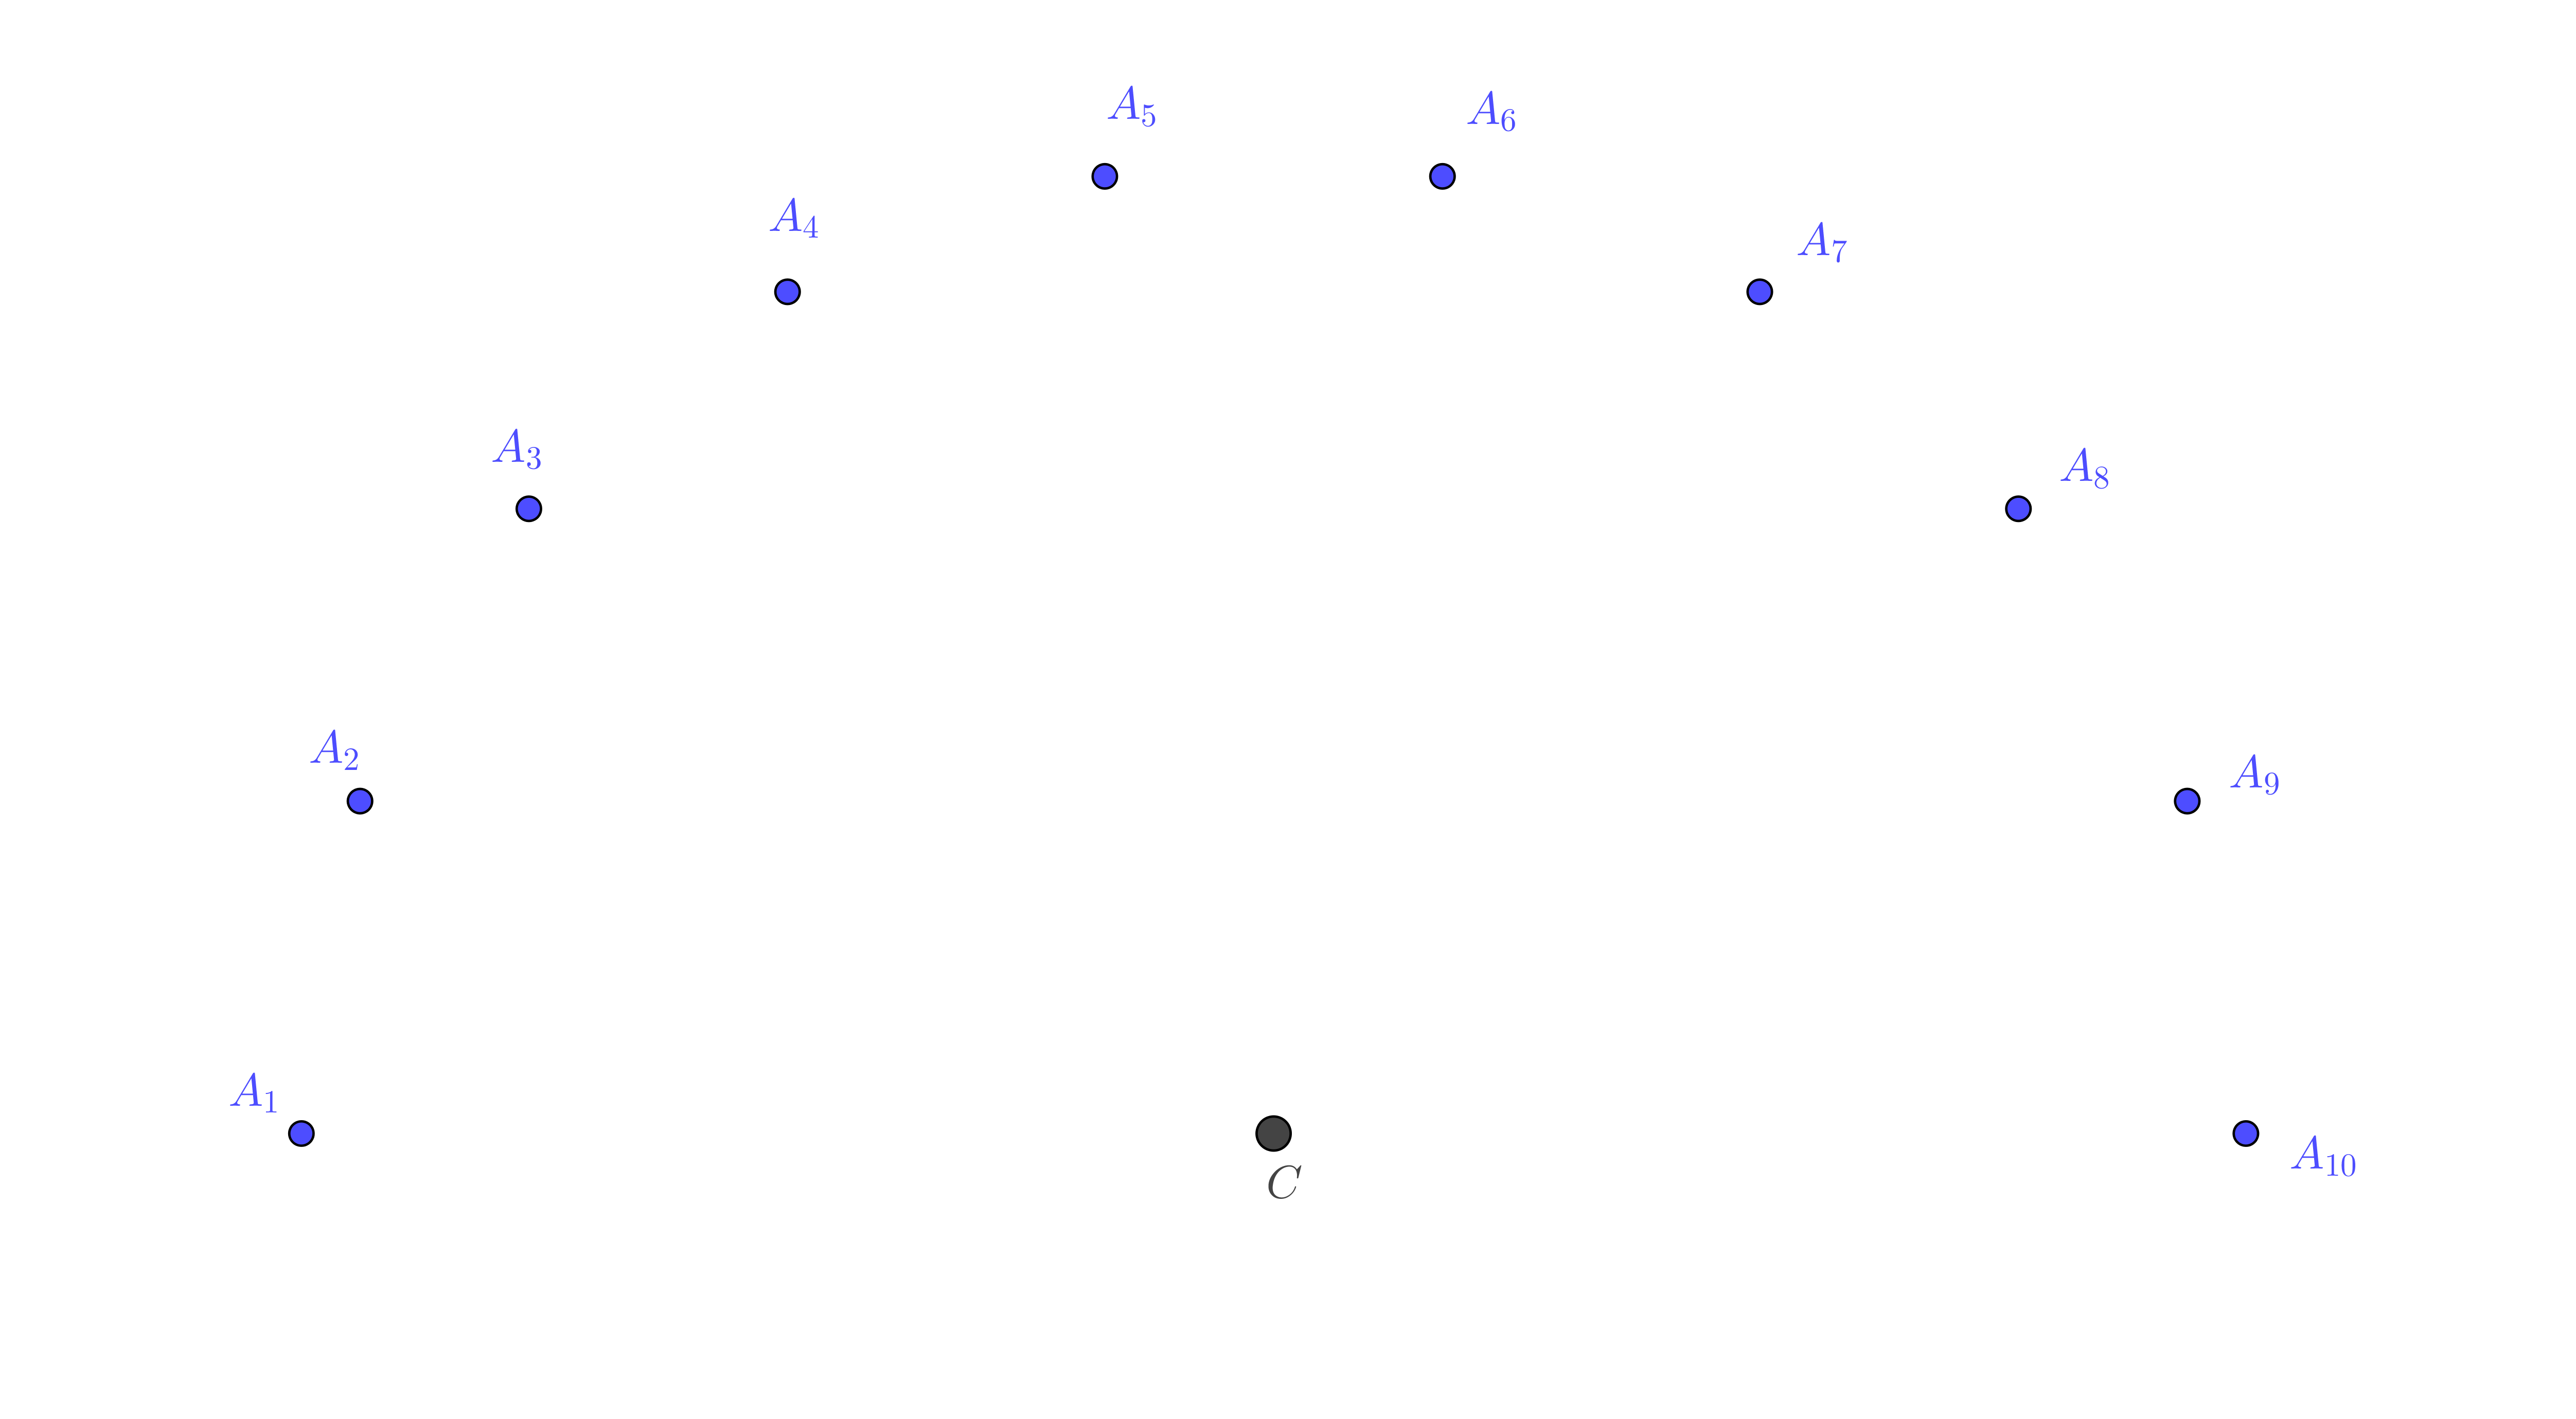
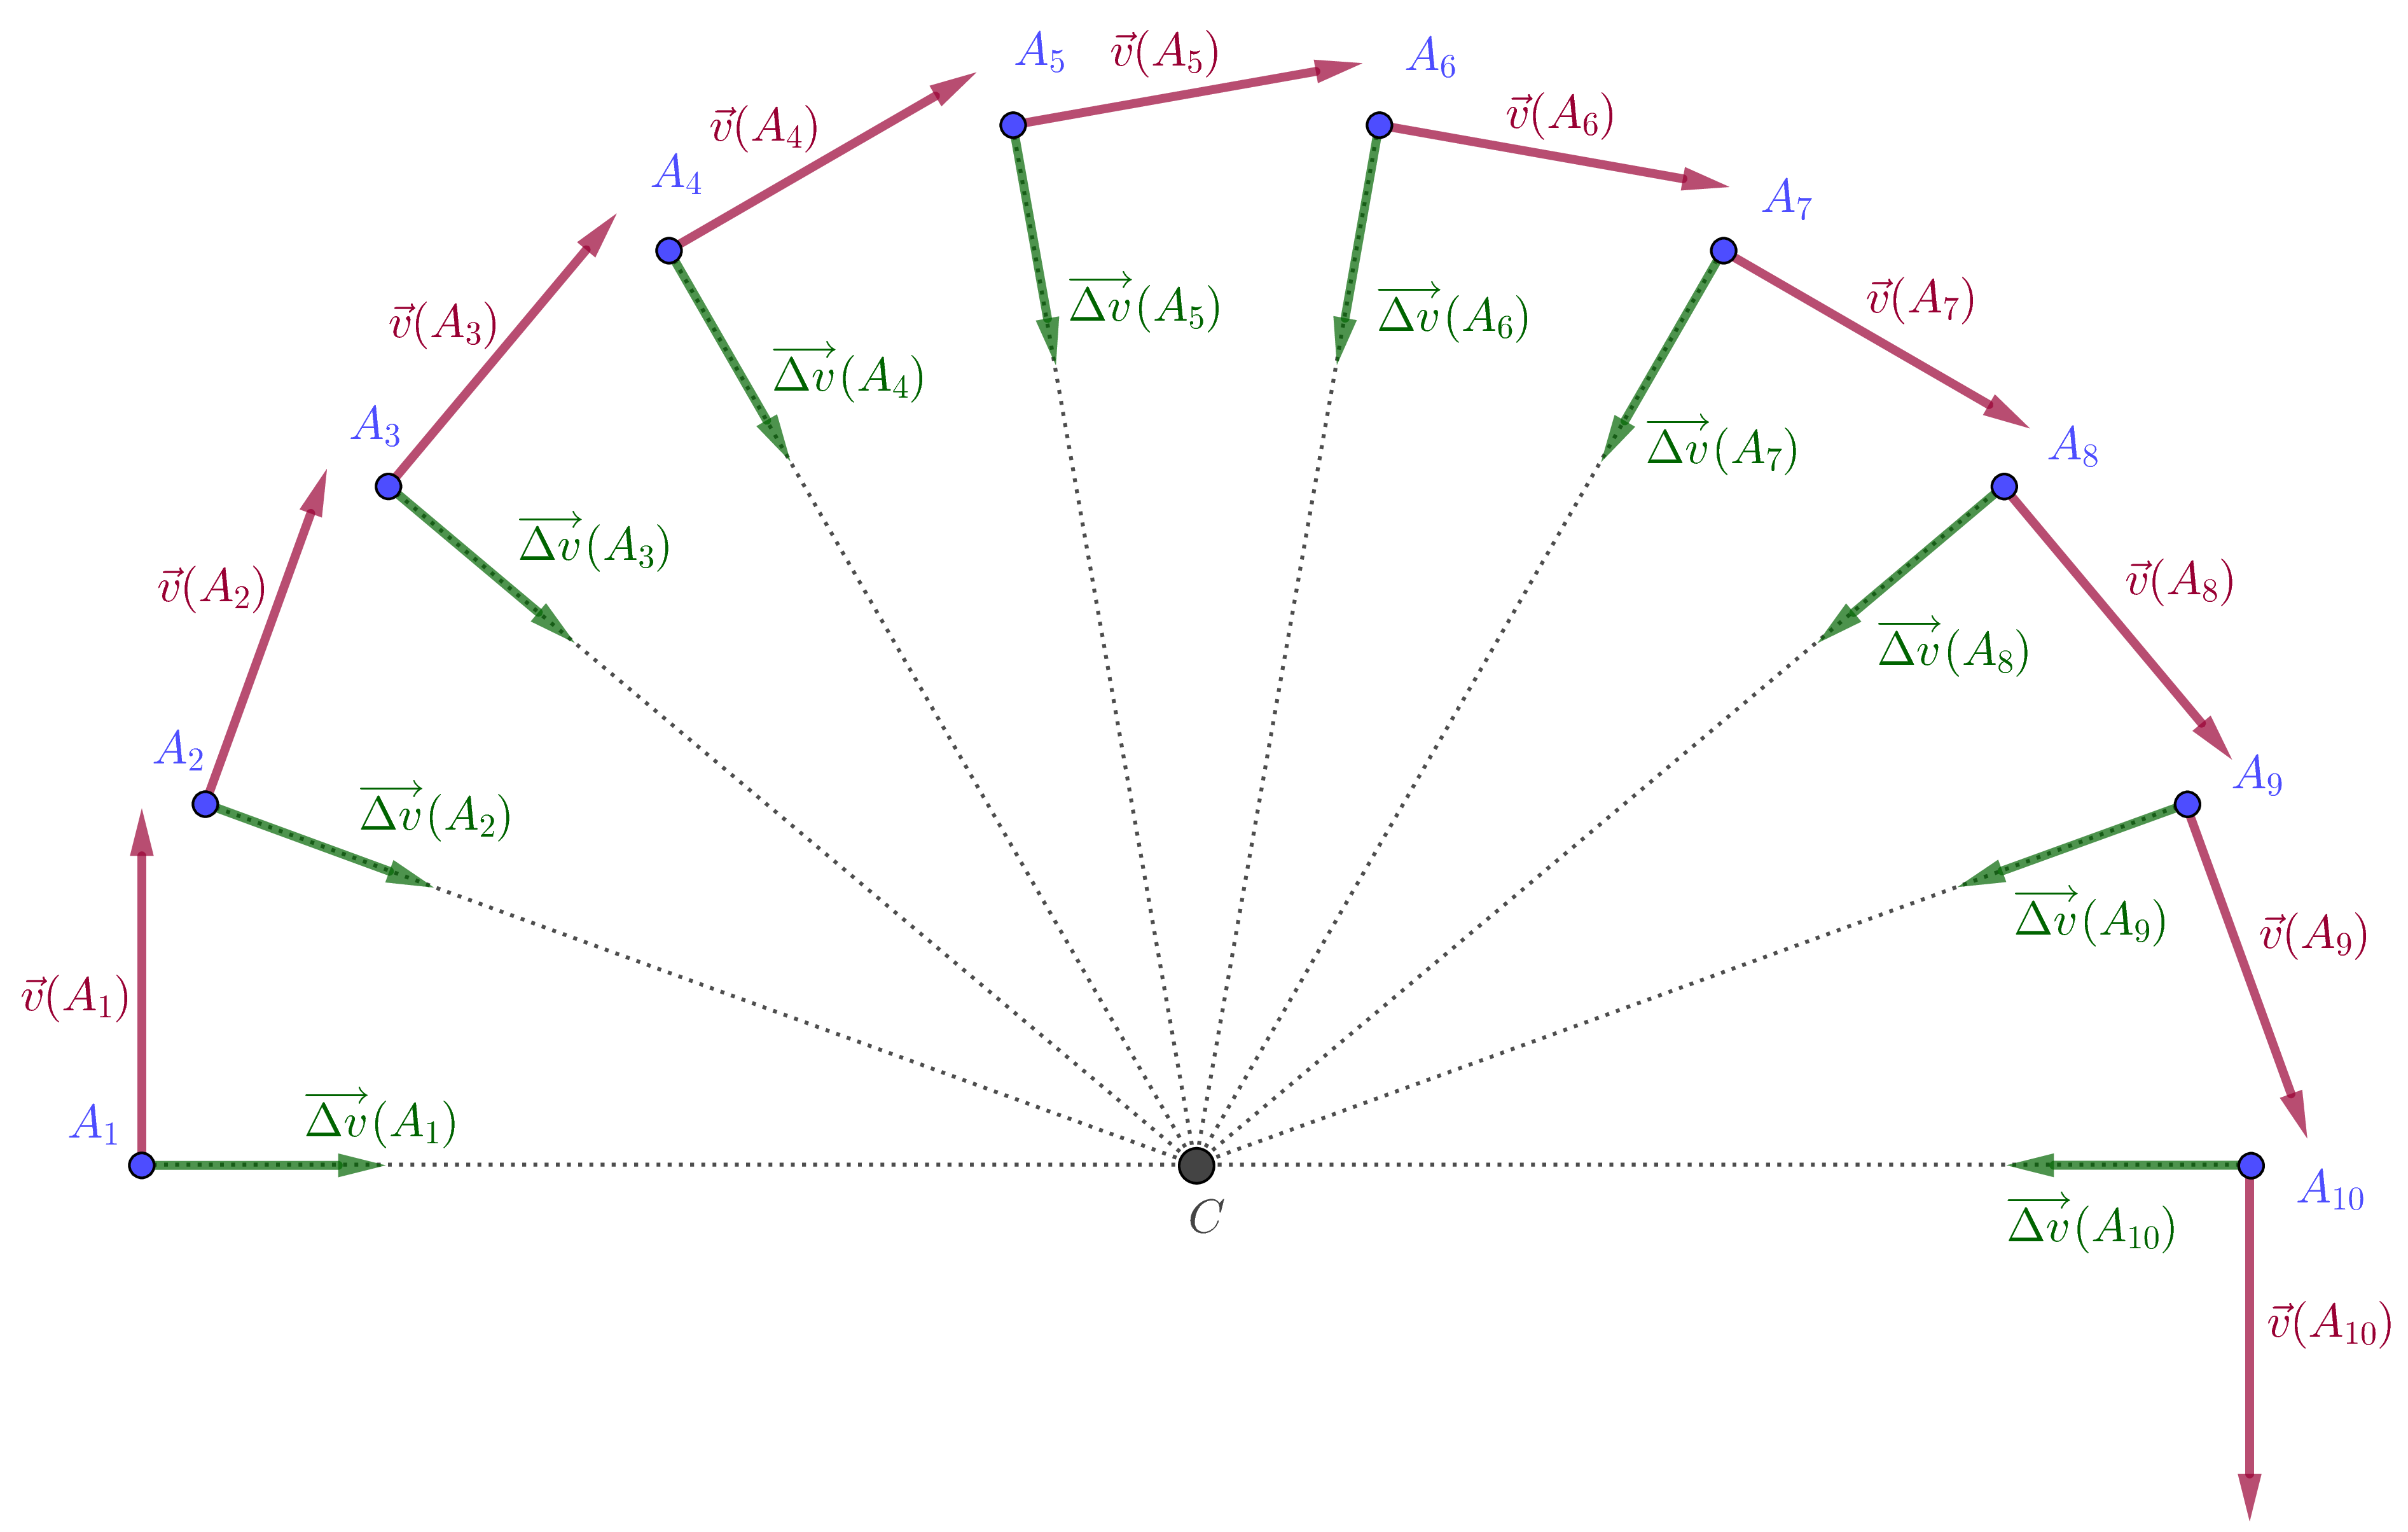
Les positions successives du centre d’inertie du mobile sont enregistrées à intervalles de temps réguliers Δt=40ms. On obtient l’enregistrement suivant :
Les différents points Ai sont les traces du centre d’inertie du G du mobile. L’échelle des longueurs est la suivante : 1cm↔1cm.
Quelle est la nature de la trajectoire de G ?
Réponse
La trajectoire est un cercle.
Définir le vecteur vitesse de G, v(A2) au point A2. En déduire son expression approchée.
Réponse
Approximation :v(A2)≈ΔtOA2(t2+Δt)−OA2(t2)=ΔtOA3−OA2=ΔtA2A3 puisqu’on ne peut pas faire tendre expérimentalement Δt vers 0.
Ici Δt représente la durée entre deux positions successives.
Meilleure approximation :v(A2)≈2ΔtA1A3.
Déterminer la valeur de la vitesse v(A2).
Réponse
Puisque v(A2)≈2ΔtA1A3, on en déduit que v(A2) et A1A3 sont deux vecteurs colinéaires et de même sens. Donc v(A2)≈2ΔtA1A3.
Il faut mesurer la longueur du segment A1A3 (ne pas oublier d’utiliser l’échelle) et diviser le résultat par 2Δt.
A1A3=5,1cm donc v(A2)≈2×40⋅10−3s5,1cm=6,4⋅10−1m⋅s−1.
Remarque : Ne pas oublier d’utiliser l’échelle des longueurs (ici c’est 1cm↔1cm).
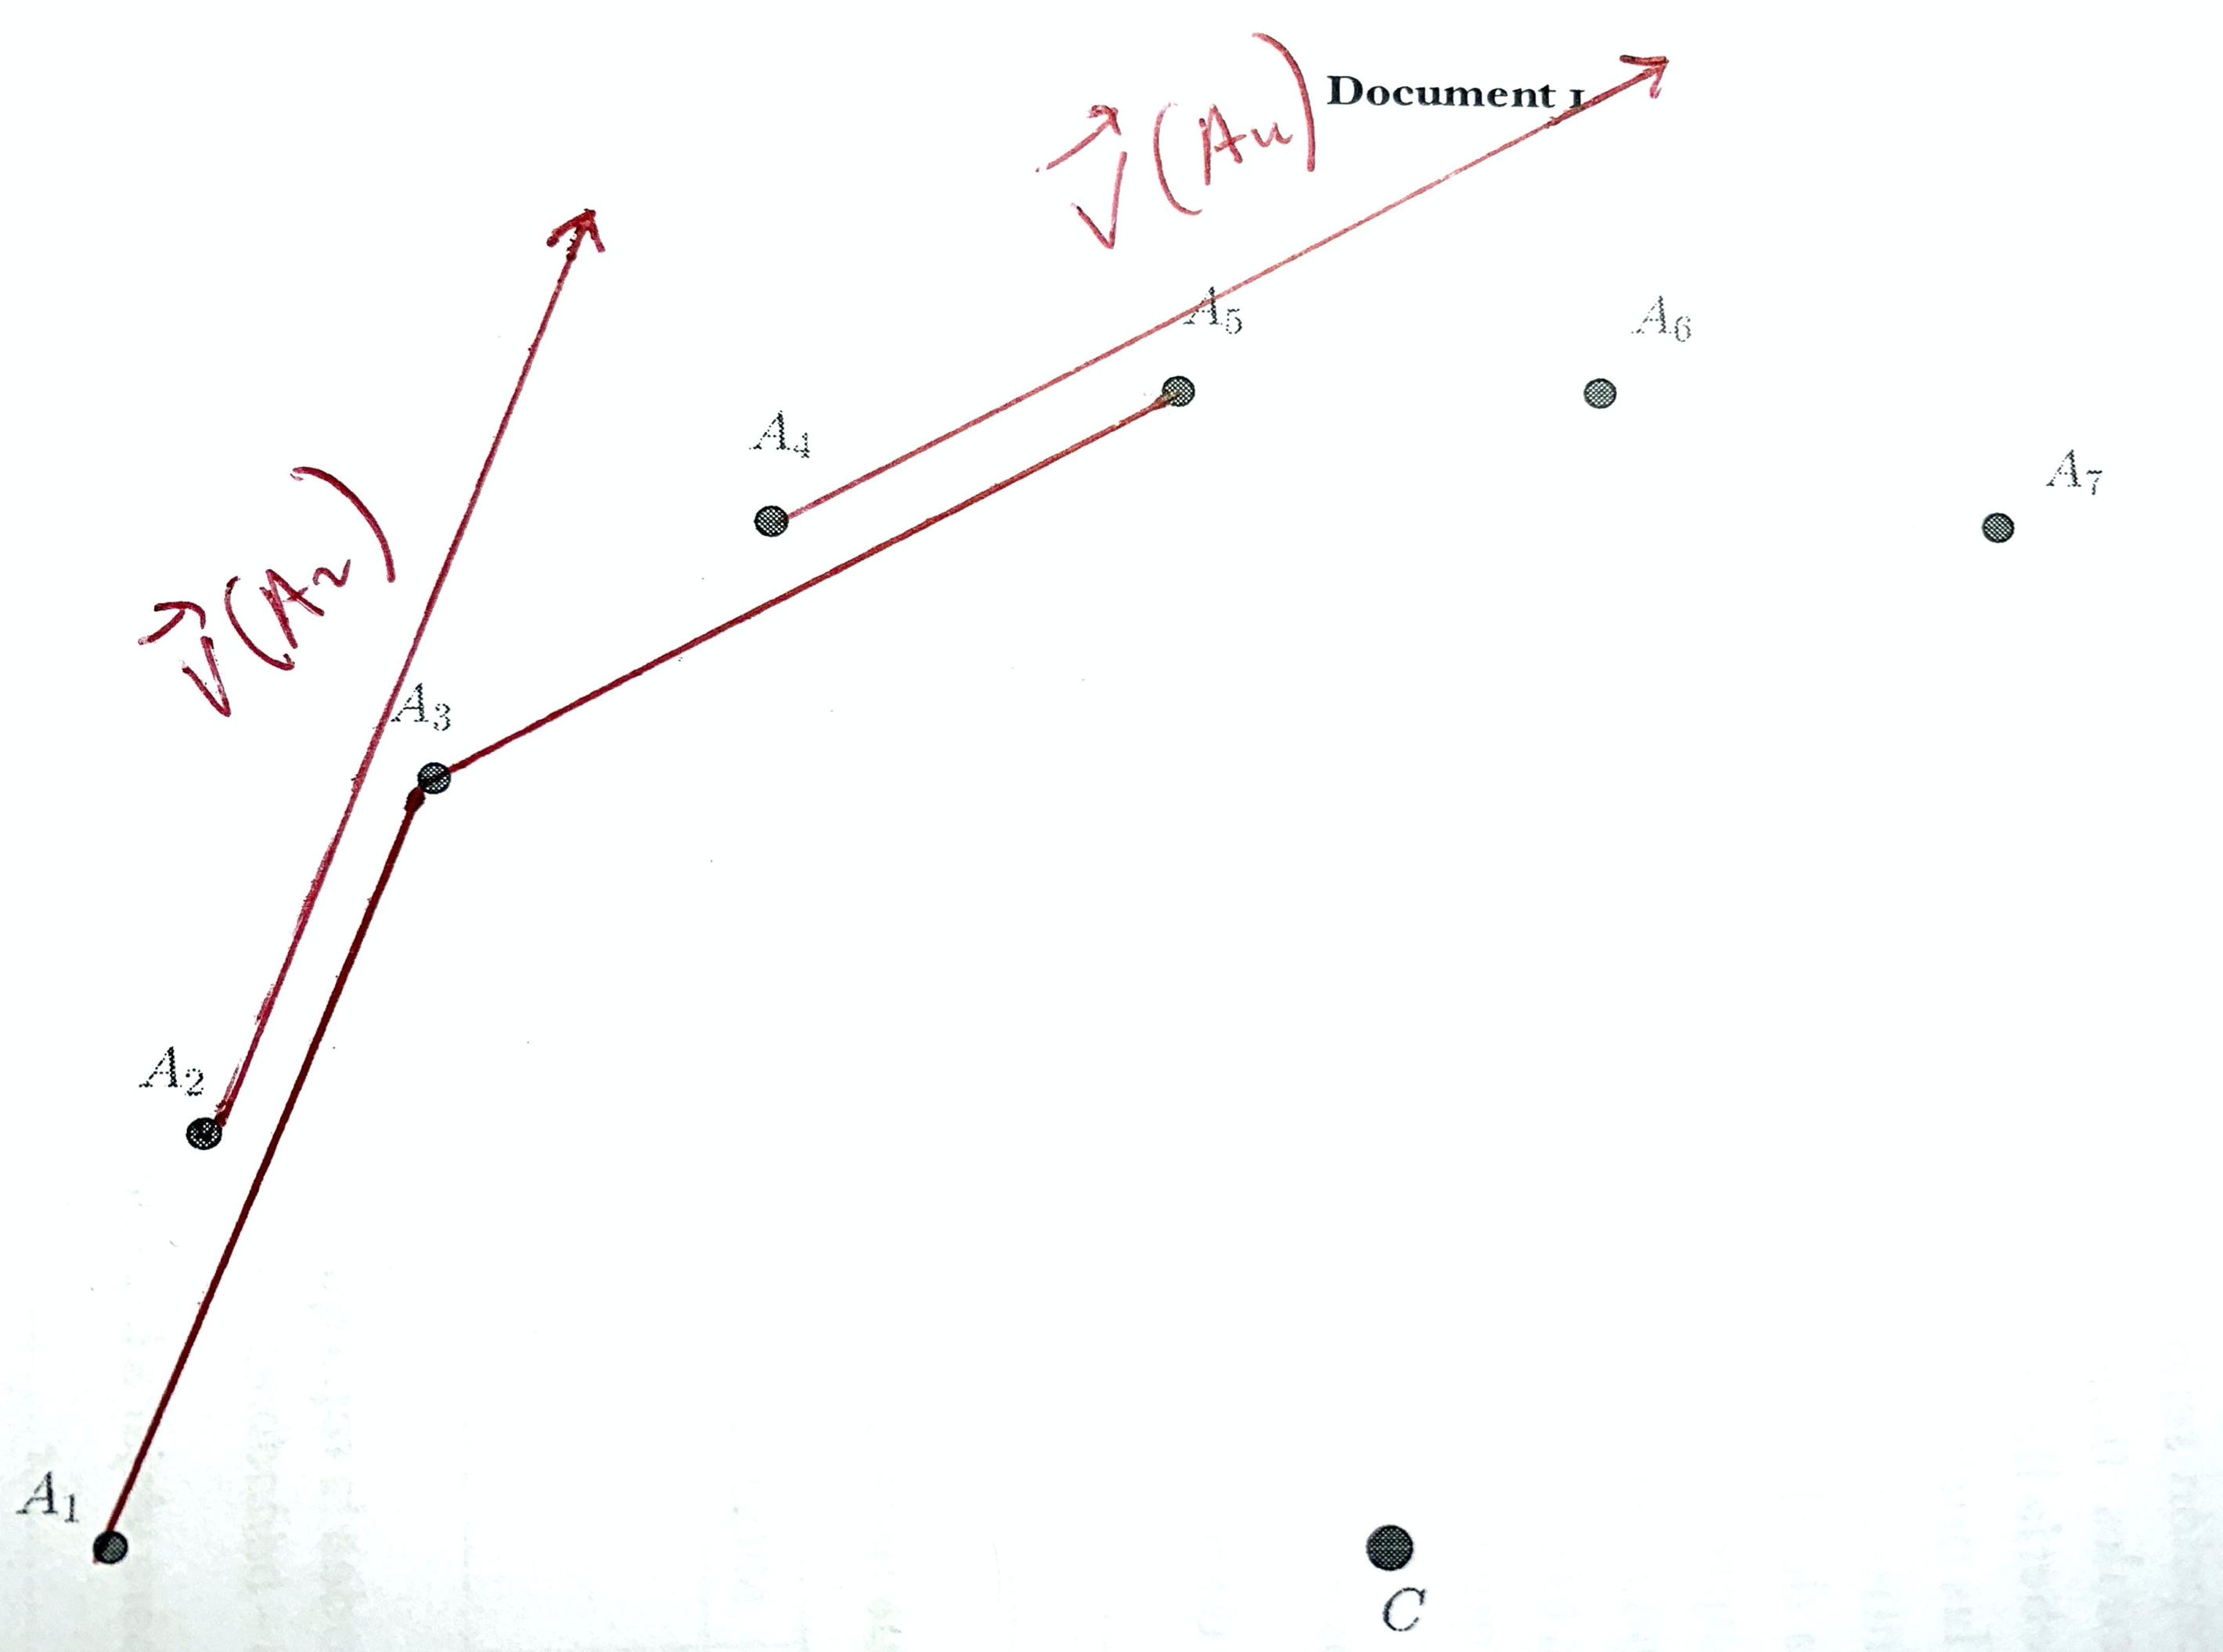
Représenter v(A2) sur la feuille. Indiquer l’échelle utilisée.
Réponse
Le vecteur v(A2) possède une direction parallèle à celle du vecteur A1A3. Cette direction passe bien sûr par le point A2.
Le vecteur v(A2) possède le même sens que le vecteur A1A3.
Le vecteur v(A2) a pour valeur v(A2)=6,4⋅10−1m⋅s−1.
On le représente donc par une flèche parallèle et de même sens que le vecteur A1A3 partant de A2 et ayant pour longueur 6,4cmsi on prend pour échelle 1cm↔1⋅10−1m⋅s−1.
Mêmes questions pour le point A4.
Réponse
Raisonnement identique.
Le vecteur v(A4) possède une direction parallèle à celle du vecteur A3A5. Cette direction passe bien sûr par le point A4.
Le vecteur v(A4) possède le même sens que le vecteur A3A5.
Le vecteur v(A4) a pour valeur v(A4)≈2×40⋅10−3s5,1cm=6,4⋅10−1m⋅s−1.
On le représente donc par une flèche parallèle et de même sens que le vecteur A3A5 partant de A4 et ayant pour longueur 6,4cm (on utilise toujours la même échelle des vitesses).
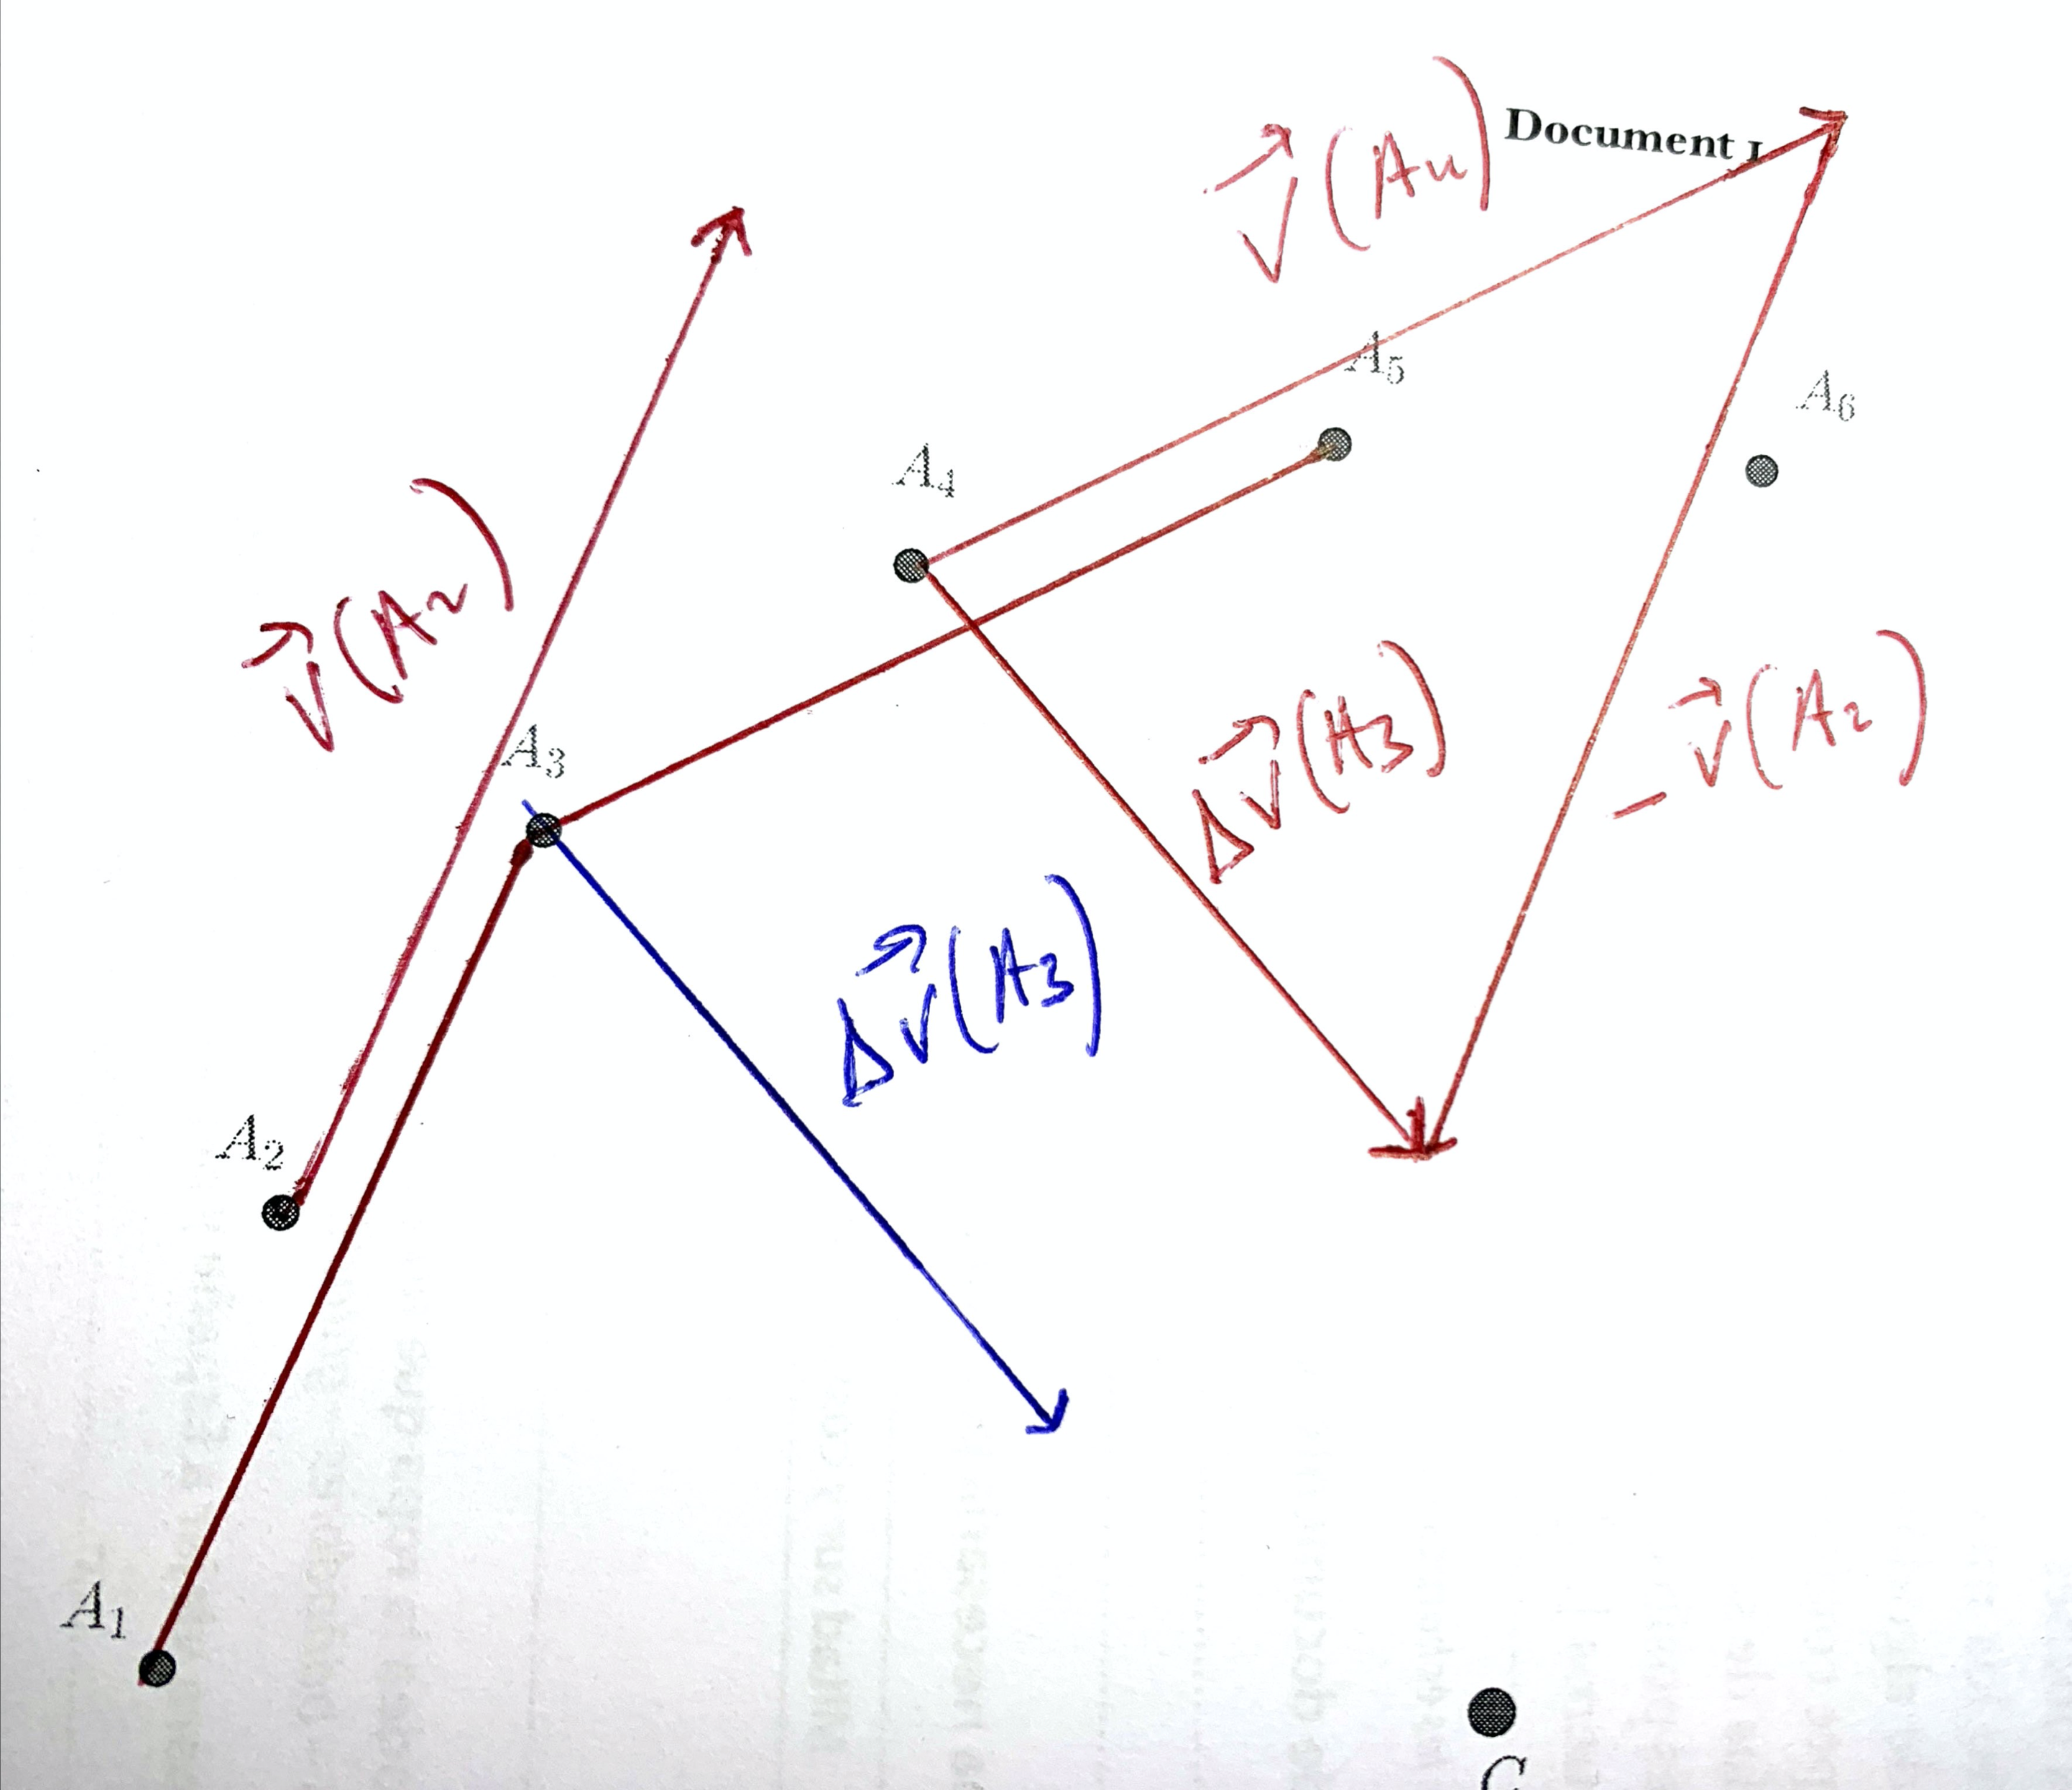
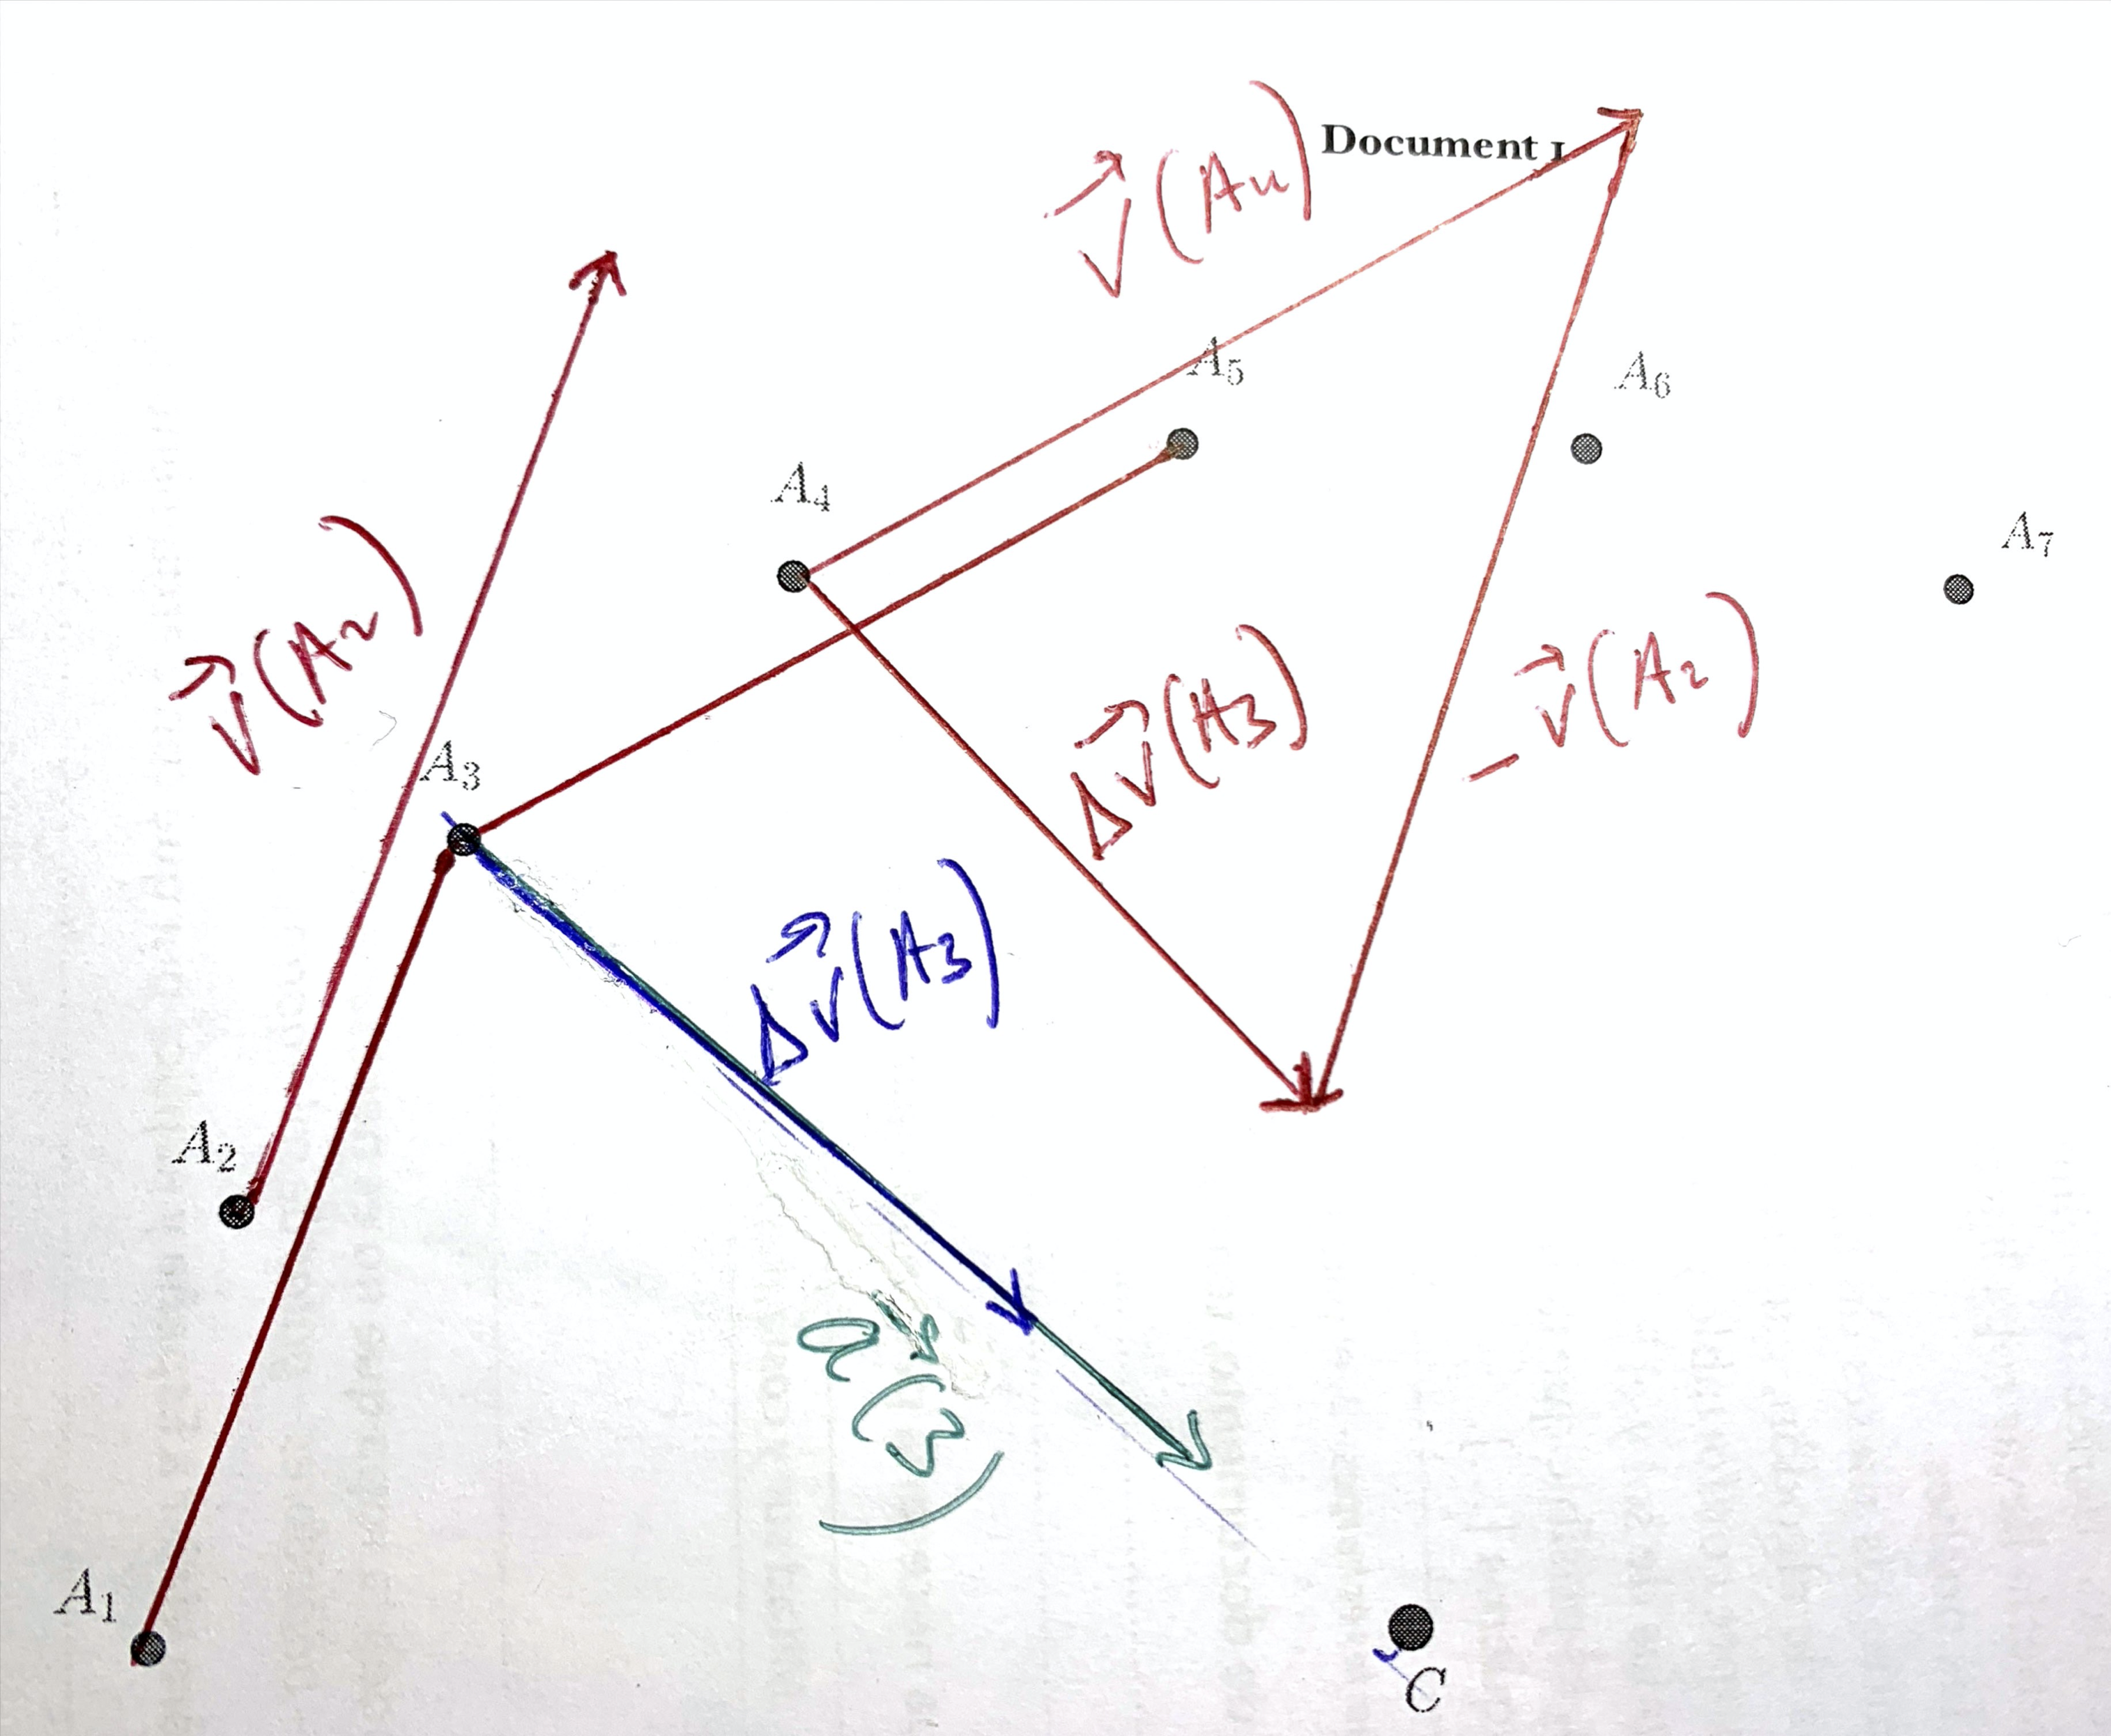
Au point A3, construire Δv(A3)=v(A4)−v(A2).
Réponse
Puisque les vecteurs v(A4) et v(A2) on ne peut accéder aux caractéristiques de Δv(A3) qu’à partir d’une construction graphique (voir schéma).
Ne pas oublier de transporter le vecteur Δv(A3) du point A4 au point A3.
Remarque : on doit constater ici (ça ne se voit pas sur mon graphique construit sans équerre) que la direction du vecteur Δv(A3) passe par le point C.
Déterminer ∥Δv(A3)∥ graphiquement.
Réponse
Graphiquement, on mesure la longueur de la flèche représentant le vecteur Δv(A3) : 4,6cm. Grâce à l’échelle on en déduit que Δv(A3)=4,6cm×1⋅10−1m⋅s−1/cm=4,6⋅10−1m⋅s−1.
Au point A8, construire Δv(A8)=v(A9)−v(A7) et déterminer ∥Δv(A8)∥ graphiquement.
Réponse
Pour construire le vecteur Δv(A8), il faut dans un premier temps construire les vecteurs v(A7) et v(A9) en utilisant la même procédure qu’aux questions 2. et 3.
Les vecteurs v(A7) et v(A9) n’étant pas colinéaires, on ne peut accéder aux caractéristiques de Δv(A8) qu’à partir d’une construction graphique, comme déjà souligné à la question 6.
Ici aussi, le vecteur Δv(A8) possède une direction qui passe par le point C.
Graphiquement, on mesure sa valeur Δv(A8), elle vaut Δv(A8)=4,6cm×1⋅10−1m⋅s−1=4,6⋅10−1m⋅s−1.
Qualifier le mouvement.
Réponse
Le mouvement est circulaire et uniforme, puisque la valeur de la vitesse est constante.
Faire le bilan des forces qui agissent sur le mobile.
Réponse
Système={Mobile autoporteur}
Interactions :
Système – Terre , modélisée par le poids P ;
Sytème – Support , modélisée par la réaction R (la direction
de cette force est perpendiculaire au support car il n’y a pas de
frottement) ;
Système – Fil , modélisée par la force F dont la direction
est confondue avec celle du fil.
Référentiel={terrestre consideˊreˊ galileˊen}
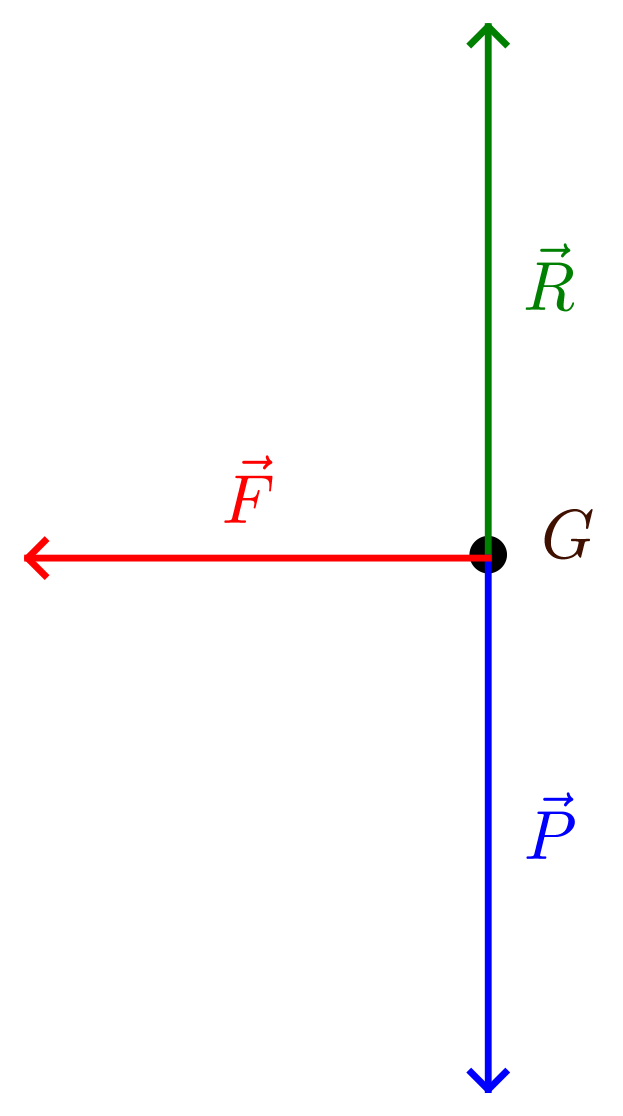
Schématisation (toutes les forces sont ramenées au centre d’inertie du système)
On constate que R+P+F=F. La résultante (ou
somme) des forces est égale au vecteur F dont la direction se confond avec le rayon de la trajectoire.
Tracer, au point A3, la résultante des forces qui agissent sur le mobile et comparer sa direction à celle du vecteur Δv(A3).
Réponse
Le vecteur Δv(A3) possède la même direction et le même sens que la résultante (ou somme) F des forces qui s’appliquent sur le système.
Δv(A3)=kF
Tracer, au point A8, la résultante des forces qui agissent sur le mobile et comparer sa direction à celle du vecteur Δv(A8).
Réponse
Le vecteur Δv(A8) possède la même direction et le même sens que la résultante (ou somme) F des forces qui s’appliquent sur le système.
Δv(A8)=kF
Accélération du mobile
À retenir
De même que l’on s’intéresse, dans un référentiel donné, au taux de variation instantanée du vecteur position du centre d’inertie d’un système à la date ti en définissant la vitesse vG(ti) par :
— On étudie ainsi comment évolue cette position au cours du temps —, on peut définir le taux de variation instantanée du vecteur vitessevG ou vecteur accélérationaG(ti) du centre d’inertie du système mécanique à la dateti dans le même référentiel, par :
On étudie alors comment varie le vecteur vitessevGà la dateti.
Unité
On peut déterminer l’unité de la valeur du vecteur accélération en cherchant sa dimension :
[aG]=T[vG]=TL/T=L×T−2
Dans le système international d’unités, la valeur du vecteur accélération s’exprime donc en mètre par seconde au carré (m⋅s−2).
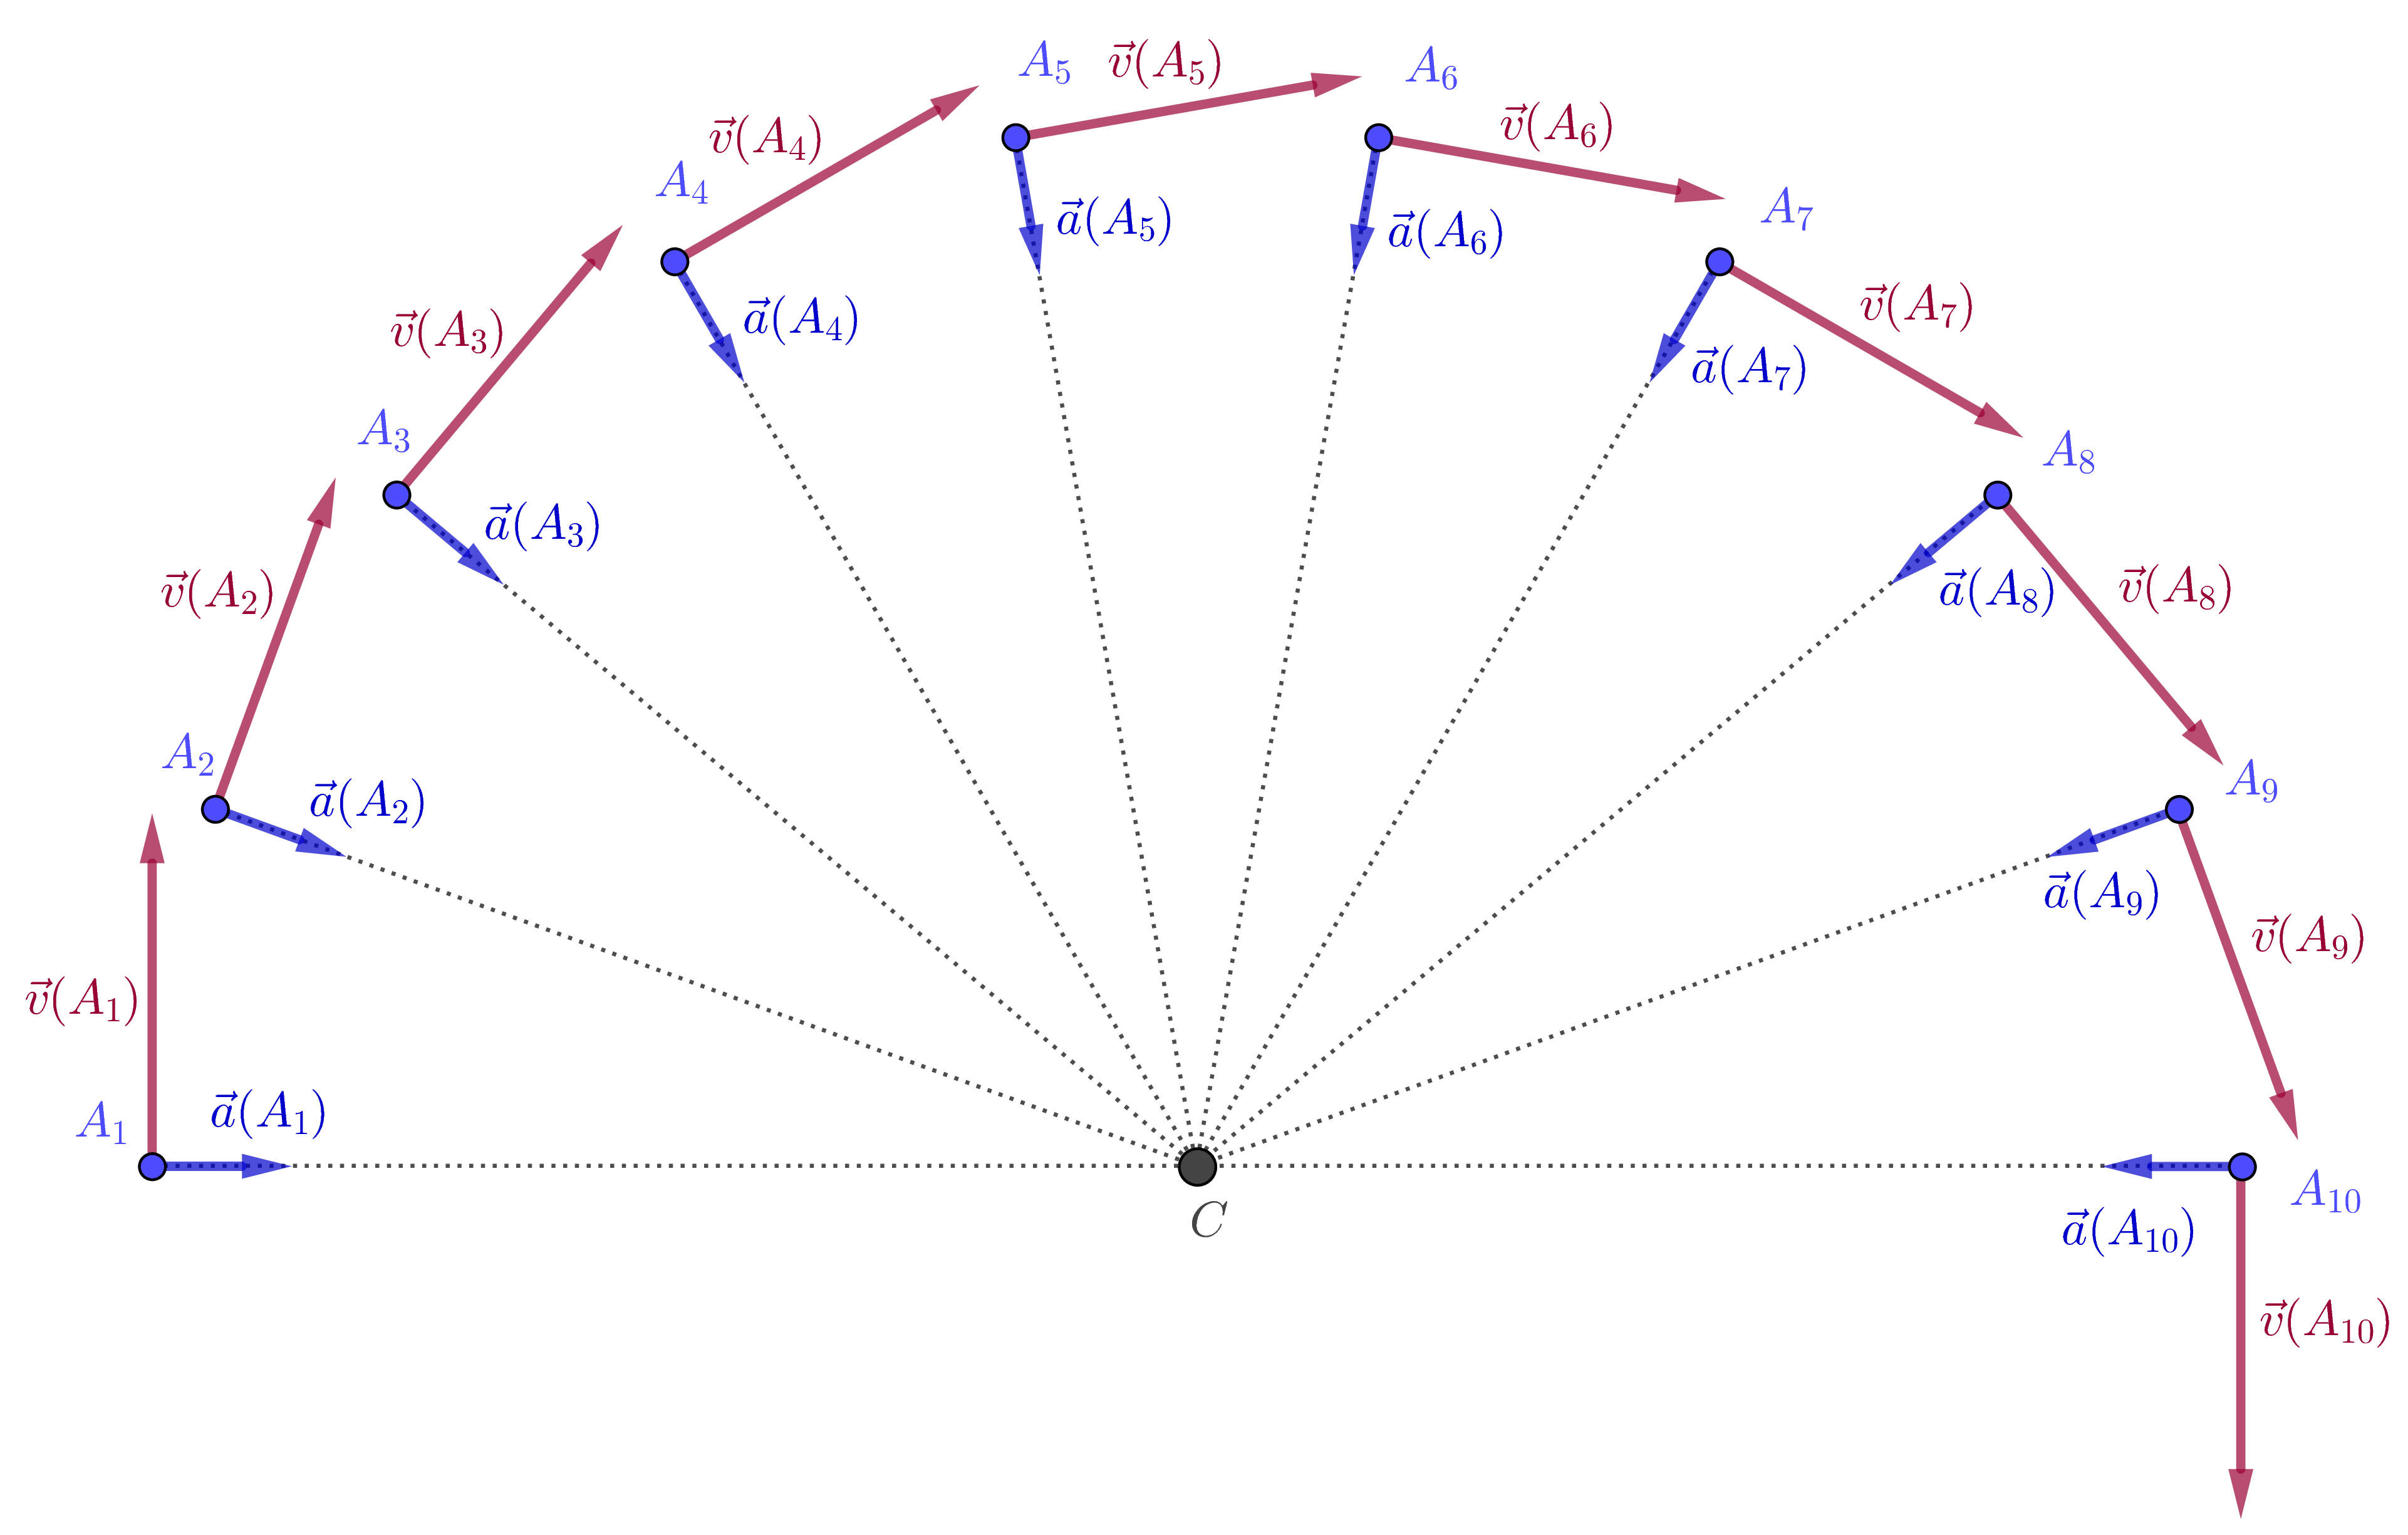
Définir le vecteur accélération a(A3) au point A3. En déduire l’expression approchée de ce vecteur.
Réponse
Définition :a(A3)=Δt→0limΔtv(t3+Δt)−v(t3).
Approximation :a(A3)≈Δtv(t3+Δt)−v(t3)=Δtv(A4)−v(A3) puisqu’on ne peut pas faire tendre expérimentalement Δt vers 0.
Ici Δt représente la durée entre deux positions successives.
Comparer les directions des vecteurs Δv(A3) et a(A3) au point A3.
Réponse
Les vecteurs Δv(A3) et a(A3) sont colinéaires, de même sens puisque le coefficient de colinéarité est positif. Ces vecteurs possèdent donc des directions parallèles.
Déterminer la valeur a(A3) du vecteur vitesse au point A3 et tracer ce vecteur. Ne pas oublier de préciser l’échelle.
Réponse
Puisque Δv(A3) et a(A3) sont colinéaires et de même sens, a(A3)=2ΔtΔv(A3).
a(A3)=2×40⋅10−3s4,6⋅10−1m⋅s−1=5,8m⋅s−2.
Échelle du tracé des accélération : 1cm↔1m⋅s−2.
Mêmes questions pour le point A8.
Réponse
a(A8)≈2Δtv(A9)−v(A7)=2ΔtΔv(A8).
Puisque Δv(A9) et a(A8) sont colinéaires et de même sens, a(A8)=2ΔtΔv(A8).
a(A8)=2×40⋅10−3s4,6⋅10−1m⋅s−1=5,8m⋅s−2.
Pour la représentation, on utilise l’échelle définie à la question précédente.
Quelle particularité le vecteur accélération présente-t-il lorsque le mouvement du système est circulaire et uniforme ?
Réponse
Le vecteur accélération est toujours centripète (dirigé vers l’intérieur de la courbure) et possède une direction qui passe par le centre de courbure, lorsque le mouvement est circulaire et uniforme.
Puisque l’accélération est le taux de variation instantanée du vecteur vitesse, quelle caractéristique du vecteur vitesse est modifiée lorsque l’accélération est centripète ?
On constate à l’issue de cette étude que la seule caractéristiques qui varie pour le vecteur vitesse est sa direction.
À retenir
Lorsque seule la direction du vecteur vitesse varie l’accélération est centripète.
Second mouvement
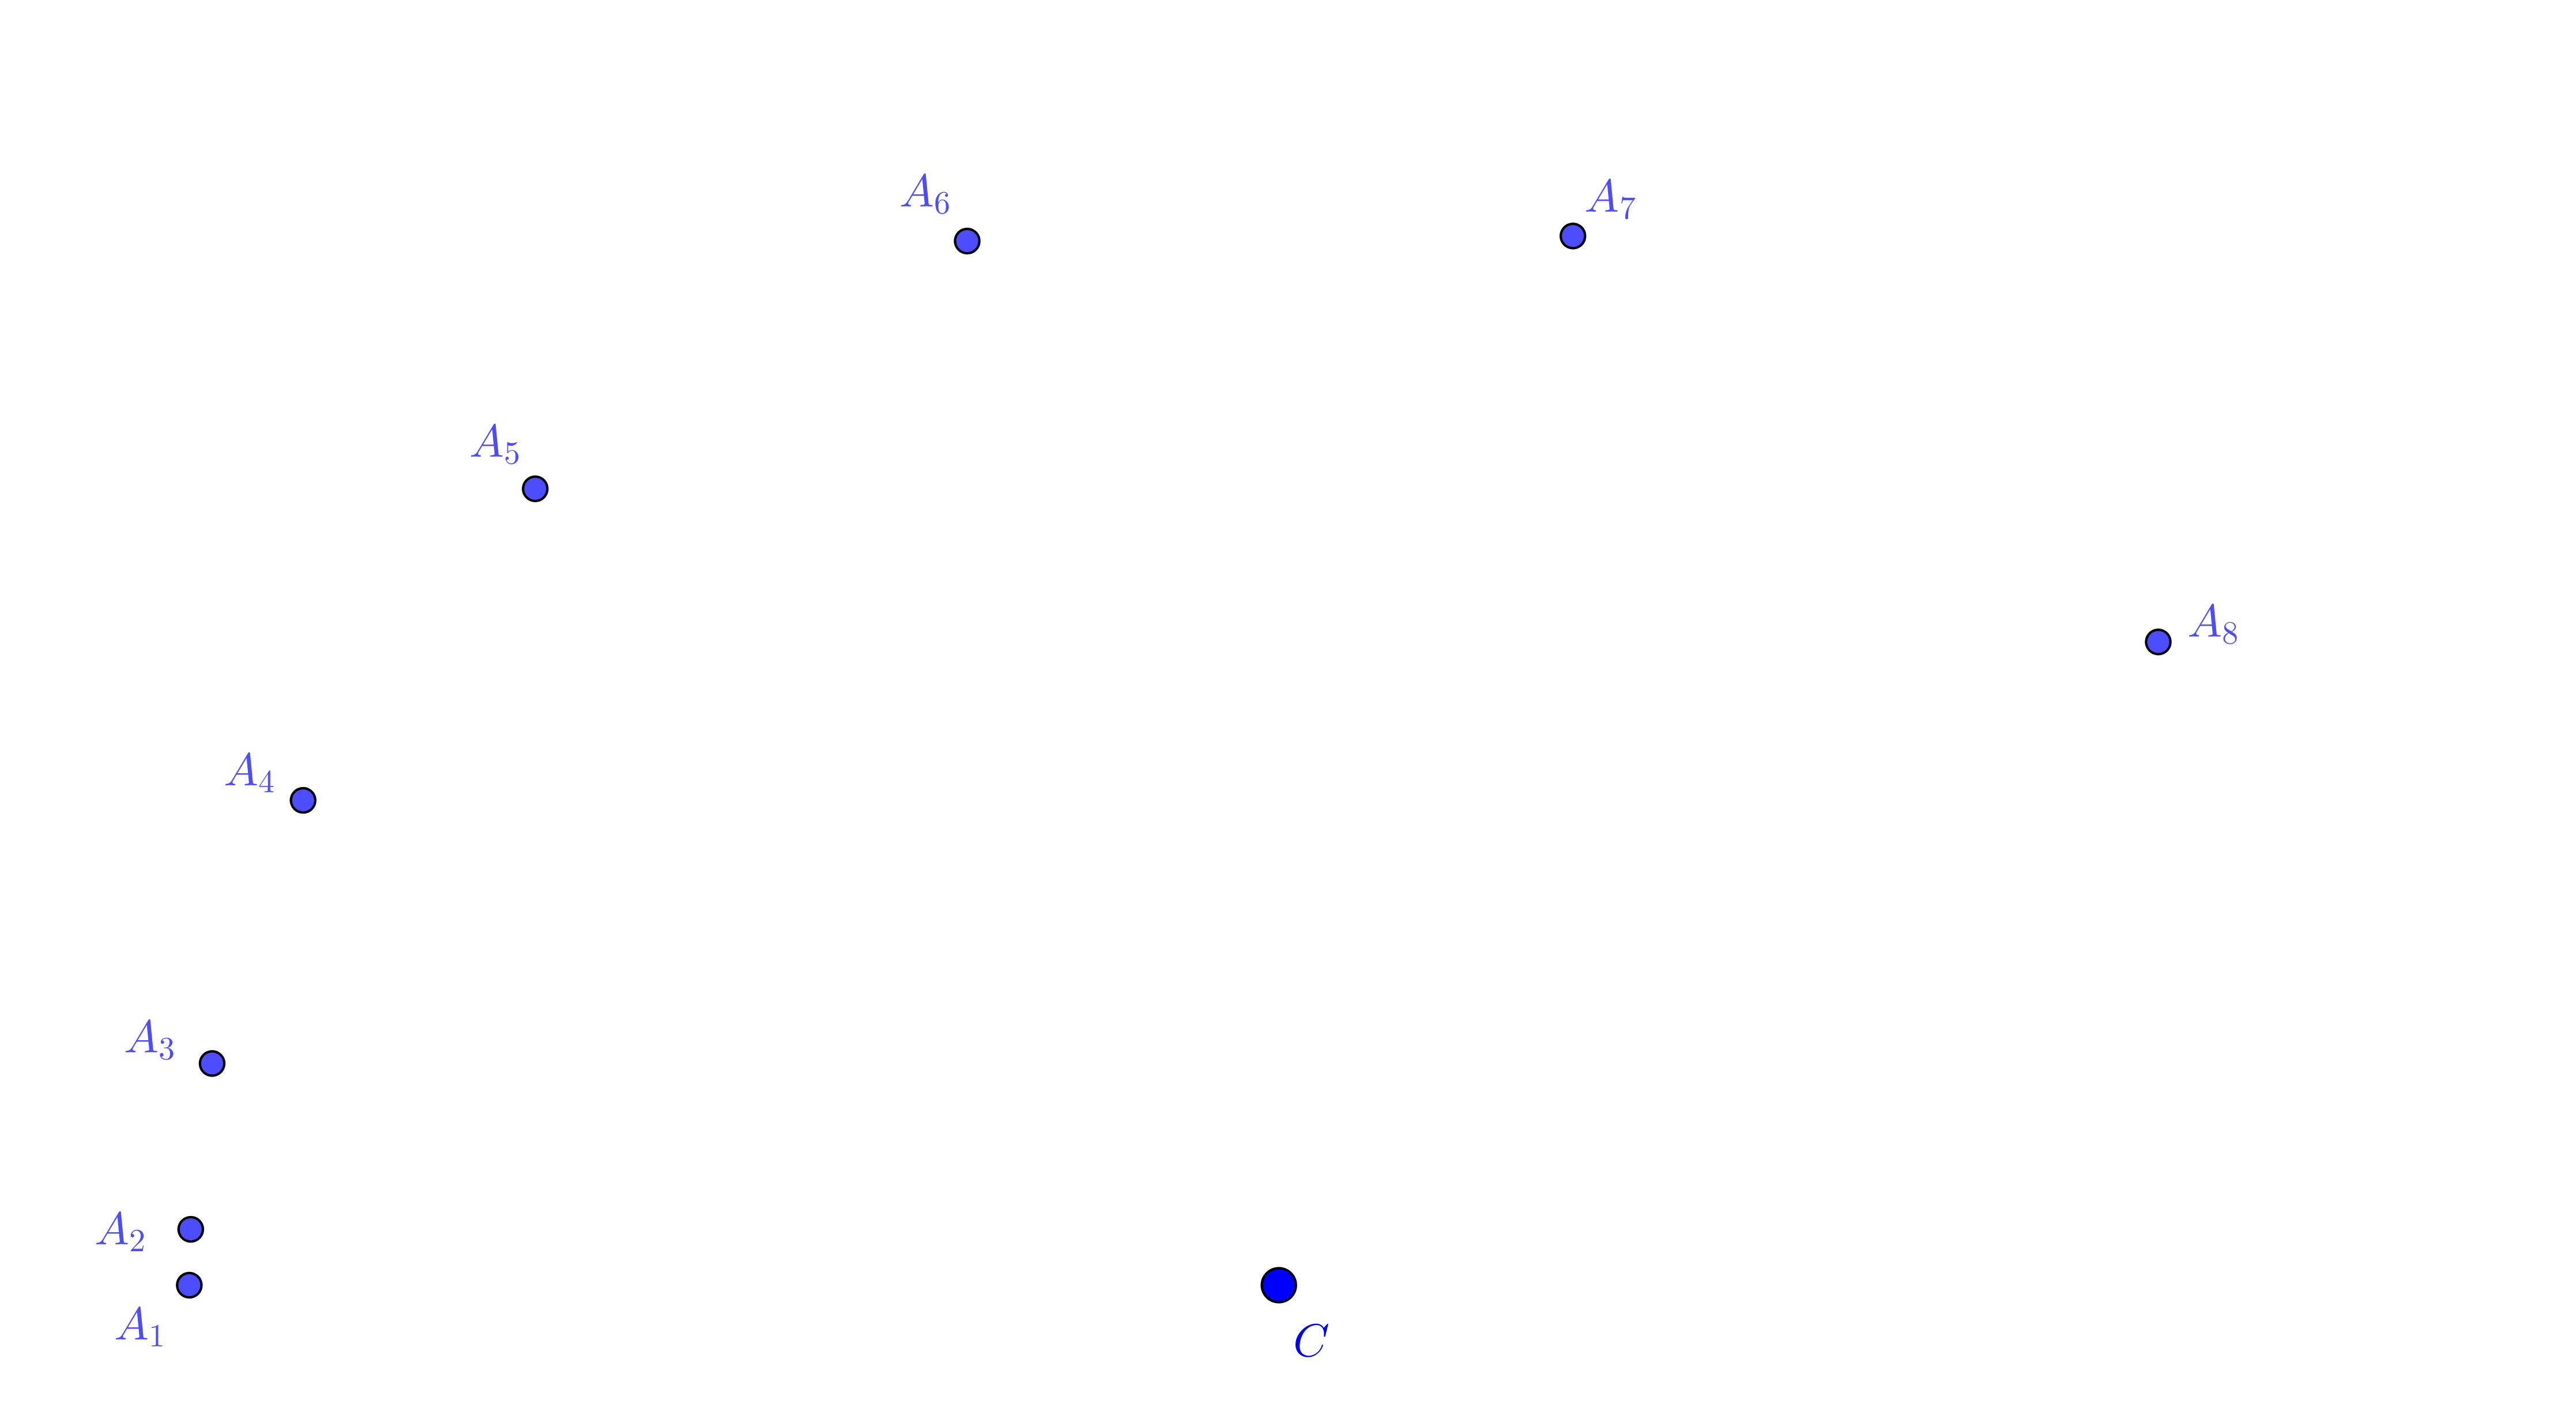
On modifie le montage et on enregistre à nouveau le mouvement du mobile.
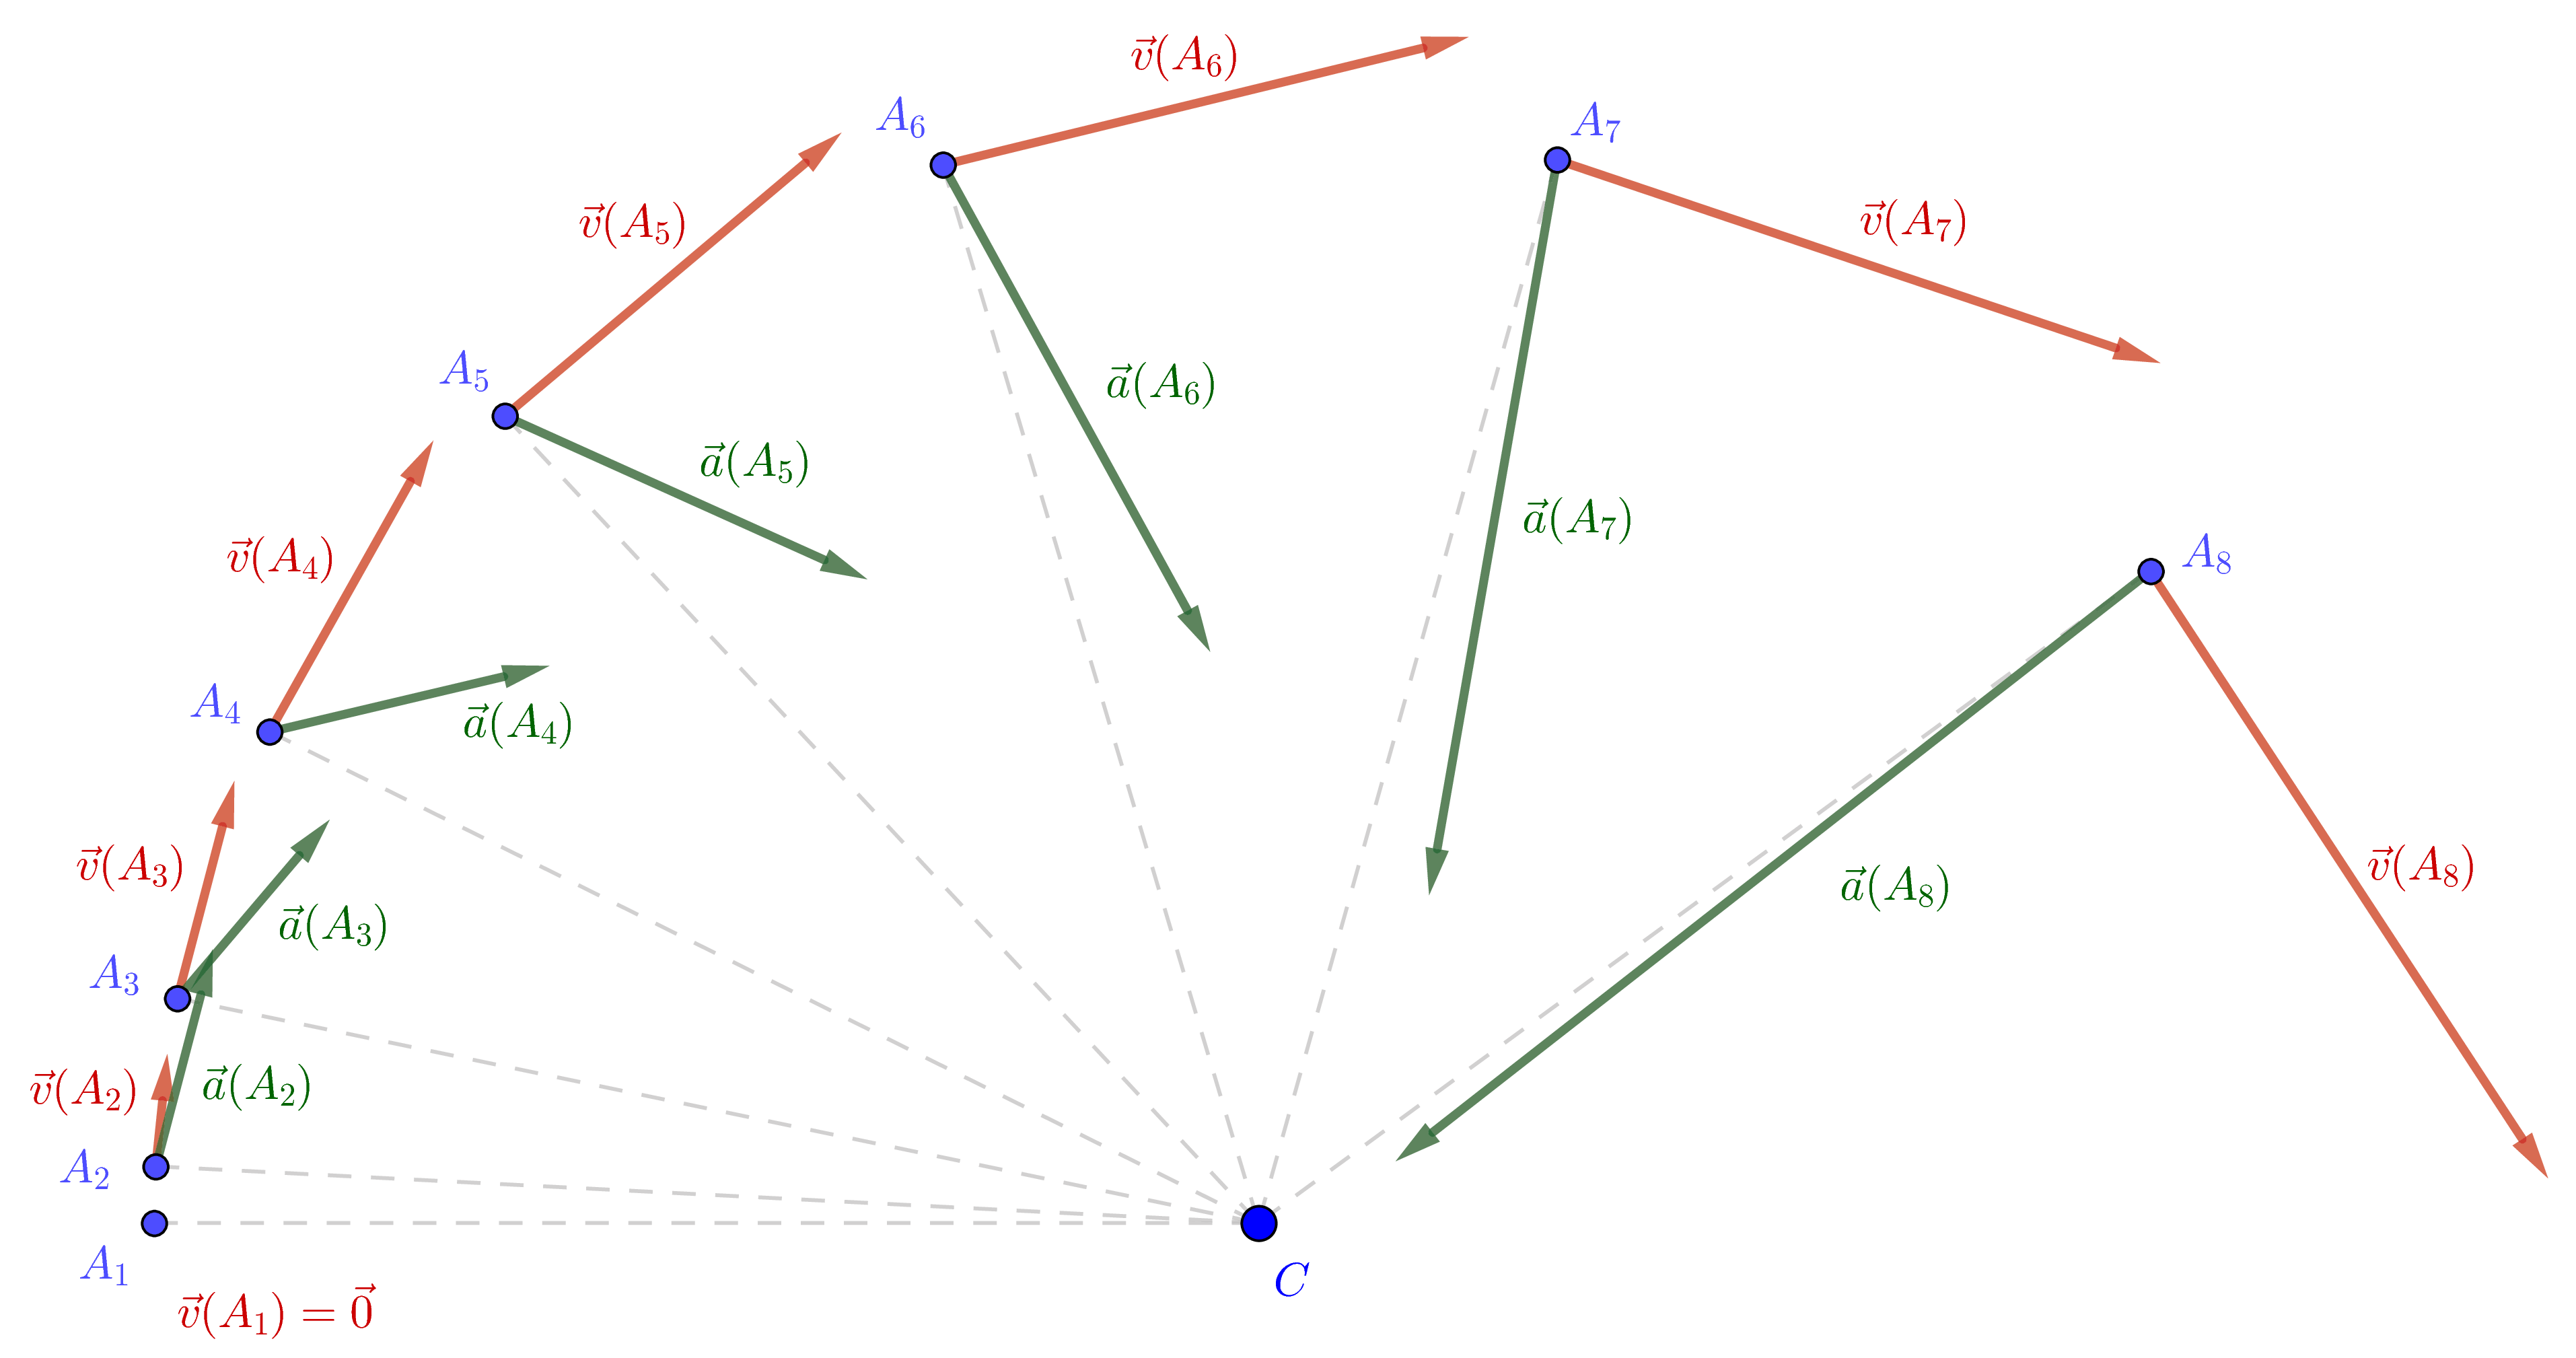
Déterminer et tracer les accélérations a(A4) et a(A7) sur cet enregistrement.
Réponse
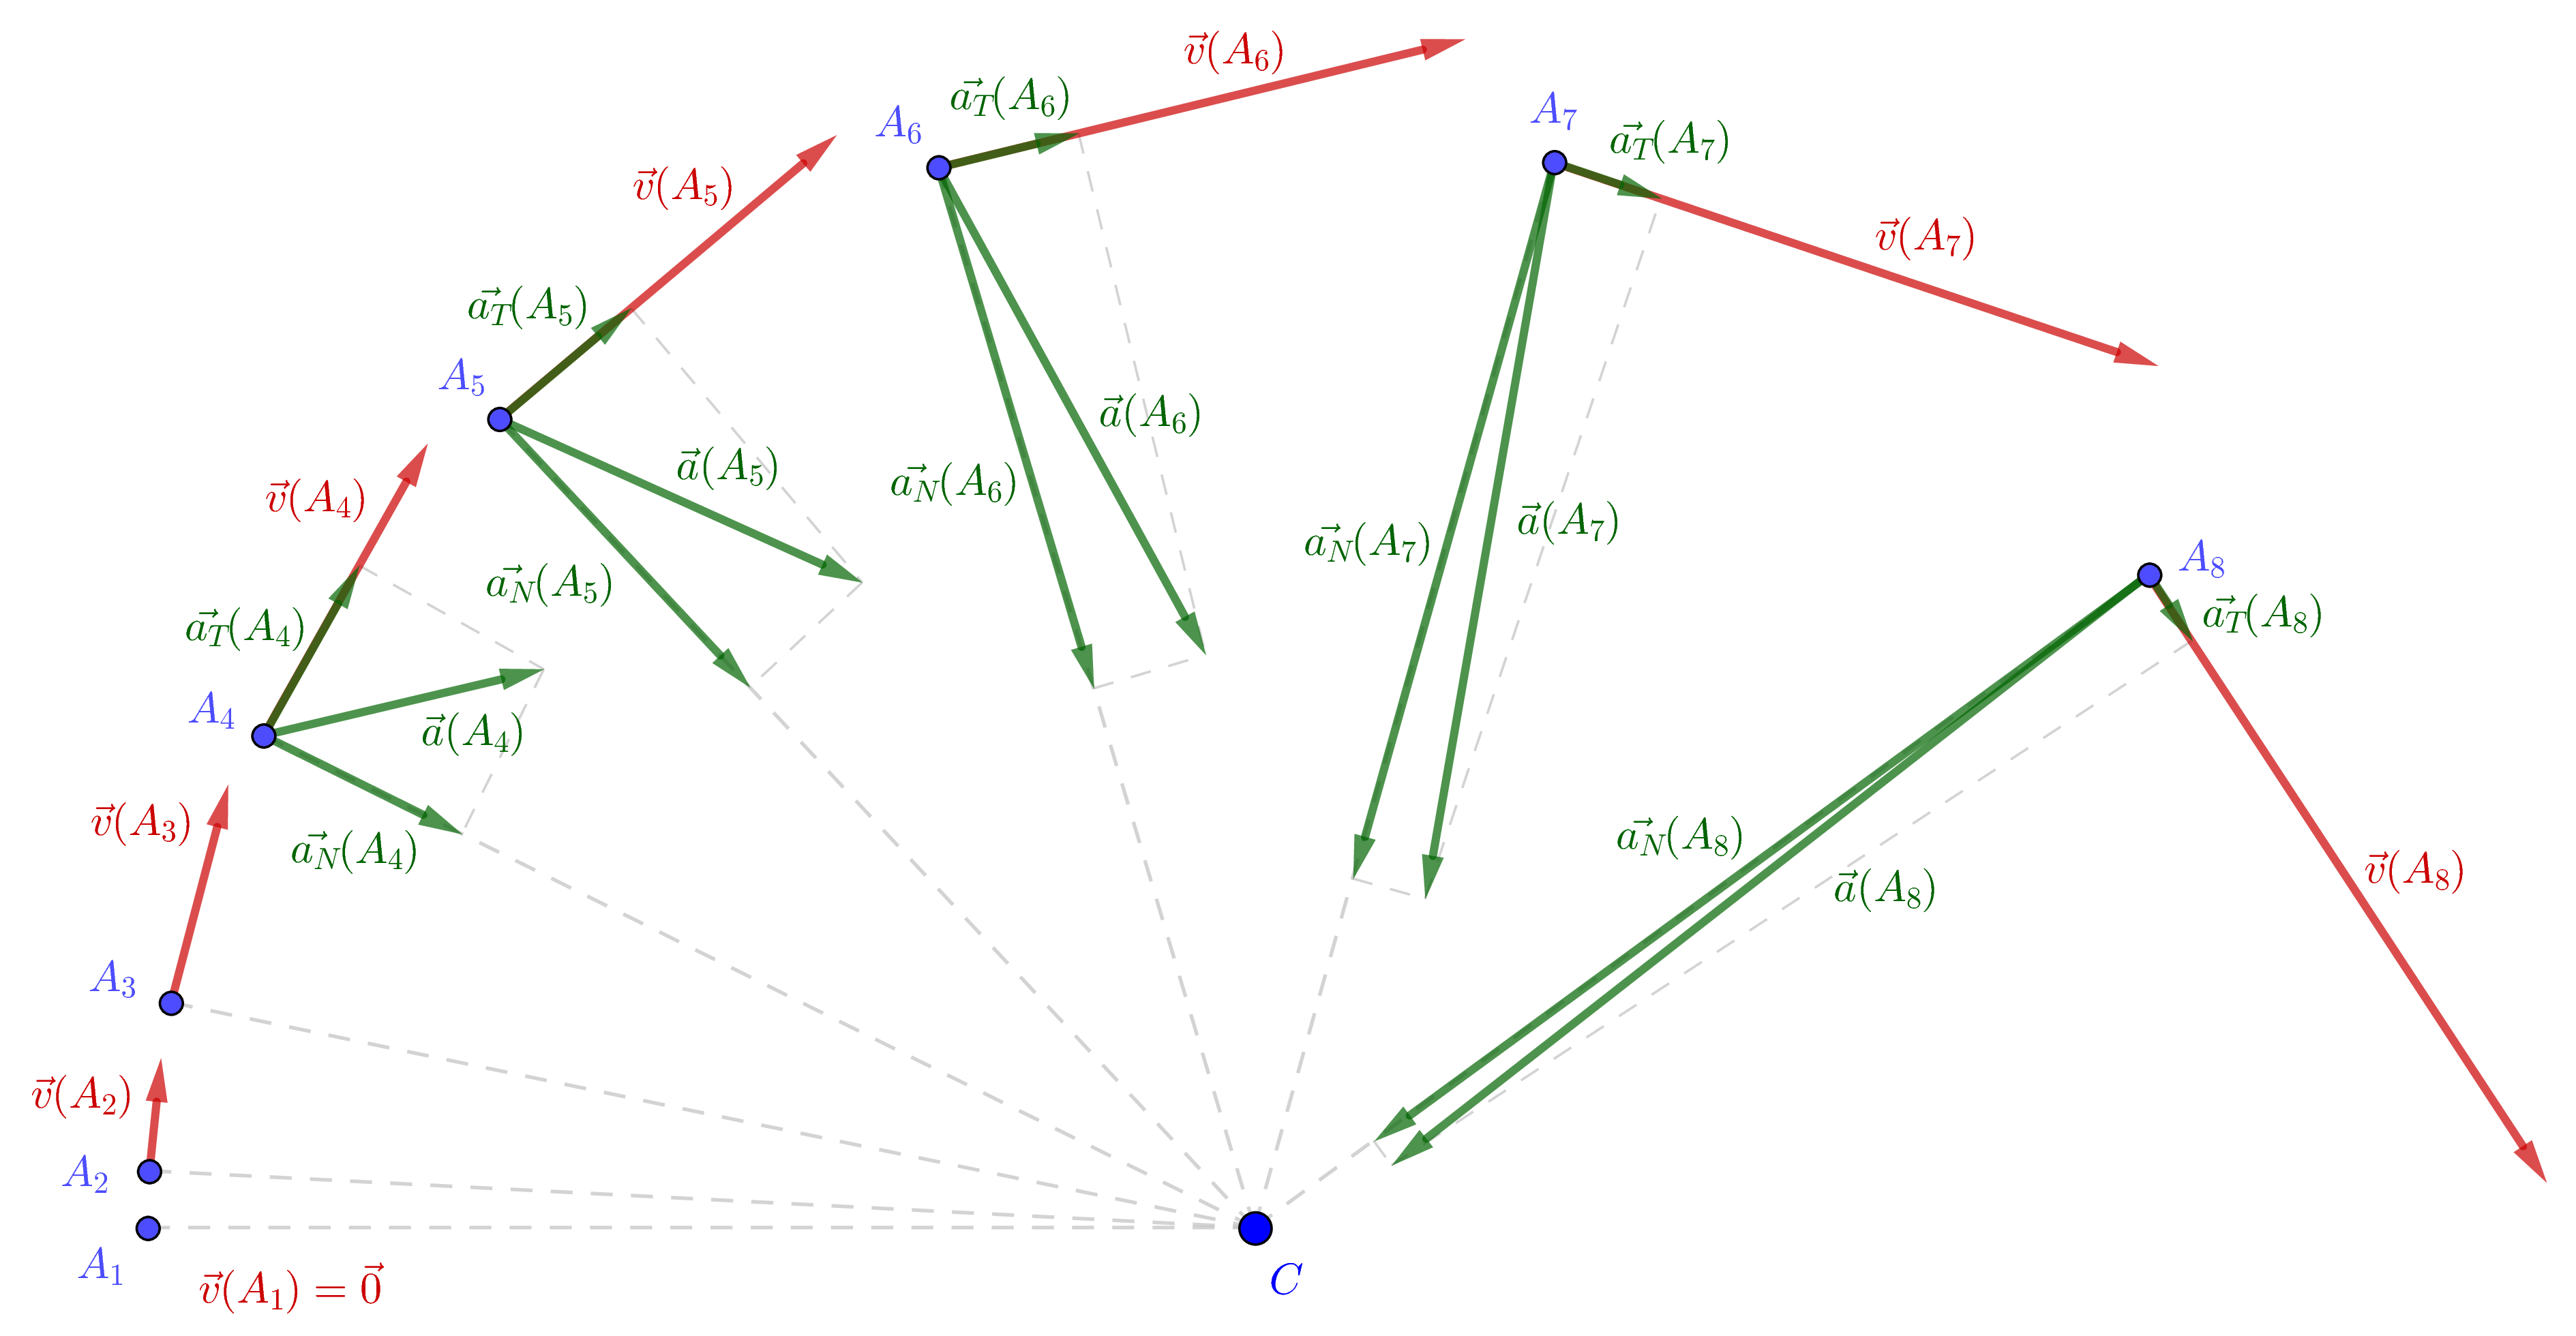
On constate que les différentes accélérations ne sont plus centripètes, elles possèdent une composante radiale (même direction que les rayons de la trajectoire) et des composantes tangentielles (même direction que les vecteurs vitesses)
Décomposer les différents vecteurs accélérations sur les deux directions suivantes :
la direction tangentielle au point considéré (direction du vecteur vitesse) ;
la direction normale au point considéré (direction confondue avec le rayon de la trajectoire).
Réponse
Repère de Frenet
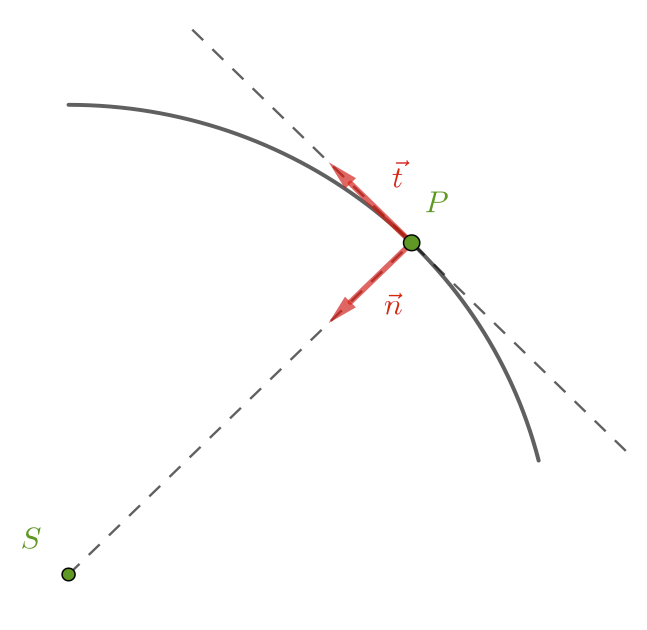
On appelle repère de Frenet le repère mobile associé au point G, centre d’inertie d’un système ponctuel décrivant une trajectoire, formé des deux vecteurs suivants (si on se limite à un mouvement plan) :
le vecteur t de direction tangente à la trajectoire et de même sens que le vecteur vitesse ;
le vecteur n de direction normale à la direction du vecteur t, dirigé vers le centre de courbure instantané de la trajectoire.
Dans le repère de Frenet,
v=v(t)t
et
a(t)=att+ann=dtdvt+rv2n
où r est le rayon instantané de courbure (lorsque la trajectoire est un cercle, r est le rayon du cercle).
Remarque : Les expressions des composantes de l’accélération ne seront pas démontrées cette année.
Physique, Chimie et Informatique > Terminale Spé. PC > Les lois de Newton
Un système mécanique est un objet ou un ensemble d’objets dont on détermine le mouvement à partir de l’étude des interactions auxquelles il est soumis.
Un système mécanique est dit fermési sa masse ne varie pas au cours du mouvement, ouvert dans le cas contraire.
Remarque.
Dans la suite de ce chapitre, on ne traitera que le cas des systèmes fermés.
Interactions
Quand un système A agit sur un système B, B agit simultanément sur A. On dit que A et B sont en interaction. L’action de A sur B est notée A/B.
Cet énoncé s’applique dans toutes les situations, que les systèmes soient au repos ou en mouvement.
On parle d’interaction de contact lorsque A et B se touchent.
On parle d’interaction à distance lorsque A et B n’ont aucun point en commun.
Remarque.
En fait les interactions à distance n’existent pas, les systèmes interagissent avec les champs au point de l’espace où ils se situent. La notion d’interaction à distance peut cependant être utile lors de l’étude de problèmes simples.
Forces
L’étude du mouvement d’un système nécessite la modélisation de chacune des interactions auxquelles il est soumis. L’objet résultat de cette modélisation s’appelle une force, c’est un vecteur lié.
Pour décrire complètement une force, il faut fournir :
son point d’application ;
sa direction ;
son sens d’action ;
sa valeur (l’unité étant le newton N).
Info
Quelques interactions et forces étudiées dans les classe précédentes :
Force gravitationnelle de Newton, FgA/B, modélisation de l’interaction gravitationnelle entre les objets ponctuels (ou à symétrie sphérique de masse) A et B de masses mA et mB.
Force électrostatique de Coulomb, FeA/B, modélisation de l’interaction électrostatique entre les charges ponctuelles (ou à symétrie sphérique) qA et qB placées en A et B.
Poids d’un objet P au voisinage de la Terre, c’est en première approximation la force gravitationnelle qu’exerce la Terre sur cet objet.
Réaction du support R, c’est la modélisation de l’interaction entre un support et un objet qui est posé dessus ou qui glisse dessus.
Rappeler les caractéristiques de chacune de ces interactions et forces et dire, en particulier, s’il s’agit d’interactions de contact ou pas.
Centre d’inertie d’un système mécanique
Le centre d’inertie, noté G, est un point particulier d’un système mécanique : c’est l’équivalent du barycentre introduit dans le cours de mathématique. Les lois de la mécanique introduites par Newton permettent de prédire ou d’expliquer le mouvement du barycentre d’un système et uniquement de celui-ci.
Dans la plupart des cas, elles ne permettront donc pas de prédire ou d’expliquer le mouvement complet du système (exemple mouvement en l’air du bâton d’une majorette).
Remarque.
Si le système est à répartition sphérique de masse, le centre d’inertie est confondu avec le centre de l’objet
Description du mouvement d’un système mécanique
Référentiels
La description du mouvement d’un système mécanique dépend du référentiel choisi.
Un référentiel est le solide (réel ou virtuel), auquel on a attaché une horloge, par rapport auquel on décrit le mouvement du système.
Remarque.
Le choix d’un référentiel est arbitraire ; il est possible de décrire le mouvement d’un système dans n’importe quel référentiel. En pratique, on choisit généralement celui dans lequel le mouvement à étudier est le plus simple.
Remarque.
Tous les référentiels possèdent la même horloge, en mécanique de Newton.
Exemples.
Référentiel terrestre (lié à la Terre), référentiel géocentrique, référentiel héliocentrique.
Repères d’espaces et de temps
Il est nécessaire de repérer les différentes positions que le système occupe au cours du temps, lors de son mouvement. On utilise donc :
un repère d’espace pour repérer la position dans l’espace du système (ceci conduit à l’introduction du vecteur position OG et/ou à l’utilisation des coordonnées spatiales du point G, centre d’inertie du système) ;
une horloge pour repérer les dates.
Trajectoire
L’ensemble des positions qu’occupe G au cours du mouvement du système est appelé la trajectoire de ce système.
Vecteur vitesse
La vitesse, à la date t, d’un système, dans un référentiel donné, est définie par
v(t)=Δt→0limΔtOM(t+Δt)−OM(t)=dtdOM
C’est donc un vecteur dont les caractéristiques sont :
Direction : droite tangente à la trajectoire, à la position du système à la date t ;
Sens : celui du mouvement ;
Valeur :v(t)=dtdOM.
Différents types de mouvements
Lorsque la valeurvG du vecteur vitesse est constante, le mouvement est uniforme.
Si le mouvement est rectiligne et uniforme, le vecteur vitessevG est constant.
Première et troisième loi de Newton
Première loi de Newton
Système isolé, système pseudo-isolé
Un système est dit (mécaniquement) isolé lorsqu’aucune force ne s’exerce sur lui ;
Un système est dit pseudo-isolé lorsque toutes les forces qui s’exercent sur lui se compensent à chaque instant.
Première loi de Newton : le principe de l’inertie
Dans un référentiel galiléen, le centre d’inertie d’un système isolé
ou pseudo-isolé possède un mouvement rectiligne uniforme ou est immobile.
Réciproquement, dans un référentiel galiléen, si le mouvement du centre d’inertie d’un système est rectiligne uniforme (ou nul), le système est isolé ou pseudo-isolé.
∑Fext=0⟺vG=cte
Référentiel galiléen
On appelle référentiels galiléens les référentiels dans lesquels le principe d’inertie est applicable.
Remarque.
Le référentiel terrestre peut-être considéré galiléen pour des expériences de courte durée devant la période de rotation diurne de la Terre.
Troisième loi de Newton : principe des actions réciproques
Troisième loi de Newton : principe des actions réciproques
A et B étant deux corps en interaction, la force FA/B
exercée par A sur B et la force FB/A exercée par B sur A ont même direction, même valeur et des sens opposés :
FA/B+FB/A=0
Ce principe reste vrai quel que soit le type de référentiel.
Lorsqu’un corps A exerce sur un corps B, une action mécanique, le corps B exerce sur le corps A une réaction. Les forces caractérisant l’action et la réaction sont deux à deux directement opposées.
Deuxième loi de Newton
Vecteur accélération
Vecteur accélération
De même que l’on s’intéresse, dans un référentiel donné, au taux de variation instantanée du vecteur position du centre d’inertie d’un système à la date ti en définissant la vitesse vG(ti) par :
— On étudie ainsi comment évolue cette position au cours du temps —, on peut définir le taux de variation instantanée du vecteur vitessevG ou vecteur accélérationaG(ti) du centre d’inertie du système mécanique à la dateti dans le même référentiel, par :
Expressions des vecteurs position, vitesse et accélération dans le repère de Frenet
Repère de Frenet
On appelle repère de Frenet le repère mobile associé au point G, centre d’inertie d’un système ponctuel décrivant une trajectoire, formé des deux vecteurs suivants (si on se limite à un mouvement plan) :
le vecteur t de direction tangente à la trajectoire et de même sens que le vecteur vitesse ;
le vecteur n de direction normale à la direction du vecteur t, dirigé vers le centre de courbure instantané de la trajectoire.
Dans le repère de Frenet,
v=v(t)t
et
a(t)=att+ann=dtdvt+rv2n
où r est le rayon instantané de courbure (lorsque la trajectoire est un cercle, r est le rayon du cercle).
Deuxième loi de Newton
Deuxième loi de Newton
Dans un référentiel galiléen, la somme vectorielle des forces extérieures appliquées à un système mécanique (dont la masse est constante) est égale au produit de la masse de ce système mécanique par le vecteur accélération de son centre d’inertie :
maG=∑Fext
Remarques.
:
La masse m qui apparaît dans cette relation est la masse inertielle. Elle caractérise l’inertie du système mécanique, c’est à dire la difficulté qu’on a à modifier son mouvement.
Pour atteindre une certaine valeur de l’accélération, la valeur de la résultante des forces extérieures doit être d’autant plus grande que la masse du système est importante (sauf pour la chute libre, voir le prochain chapitre).
Toute modification du mouvement (donc de vG) d’un système mécanique nécessite la présence d’une ou plusieurs forces non compensées.
Il n’existe aucune relation directe entre force et vitesse.
Retour sur l’unité des forces : le newton
[F]=[maG]=M×[aG]=M×L×T−2
c’est la valeur de la force constante qui, appliquée à un système de masse 1kg, lui communique une accélération de 1m⋅s−2.
Physique, Chimie et Informatique > Terminale Spé. PC > Les lois de Newton
Plan à suivre pour résoudre un problème en mécanique
Méthode
Établir le diagramme objets-interactions.
Définir le système mécanique.
Indiquer le référentiel dans lequel le mouvement est étudié et préciser qu’il sera considéré comme étant galiléen (en terminale au moins).
Faire le bilan des interactions auxquelles le système mécanique est soumis et modéliser chacune des interactions en donnant le maximum de détails.
Schématiser la situation.
Raisonnement 1 Écrire la deuxième loi de Newton appliquée au centre d’inertie du système.
En déduire le vecteur accélération du centre d’inertie du système.
(Si l’exercice le demande) Remonter aux équations horaires du mouvement.
Raisonnement 2Si le problème est à une dimension et/ou se concentre sur deux positions du mouvement, utiliser le théorème de l’énergie cinétique ou le théorème de l’énergie mécanique (cf. rappels de première sur l’énergie du chapitre 8).
Exemple
Jean soulève une valise de masse m=25kg. Quelle est la
valeur de l’accélération du centre d’inertie de la valise
si la force exercée sur celle-ci par Jean est verticale et a pour
valeur (constante) F=300N ?
Donnée
g=10N⋅kg−1
Réponse
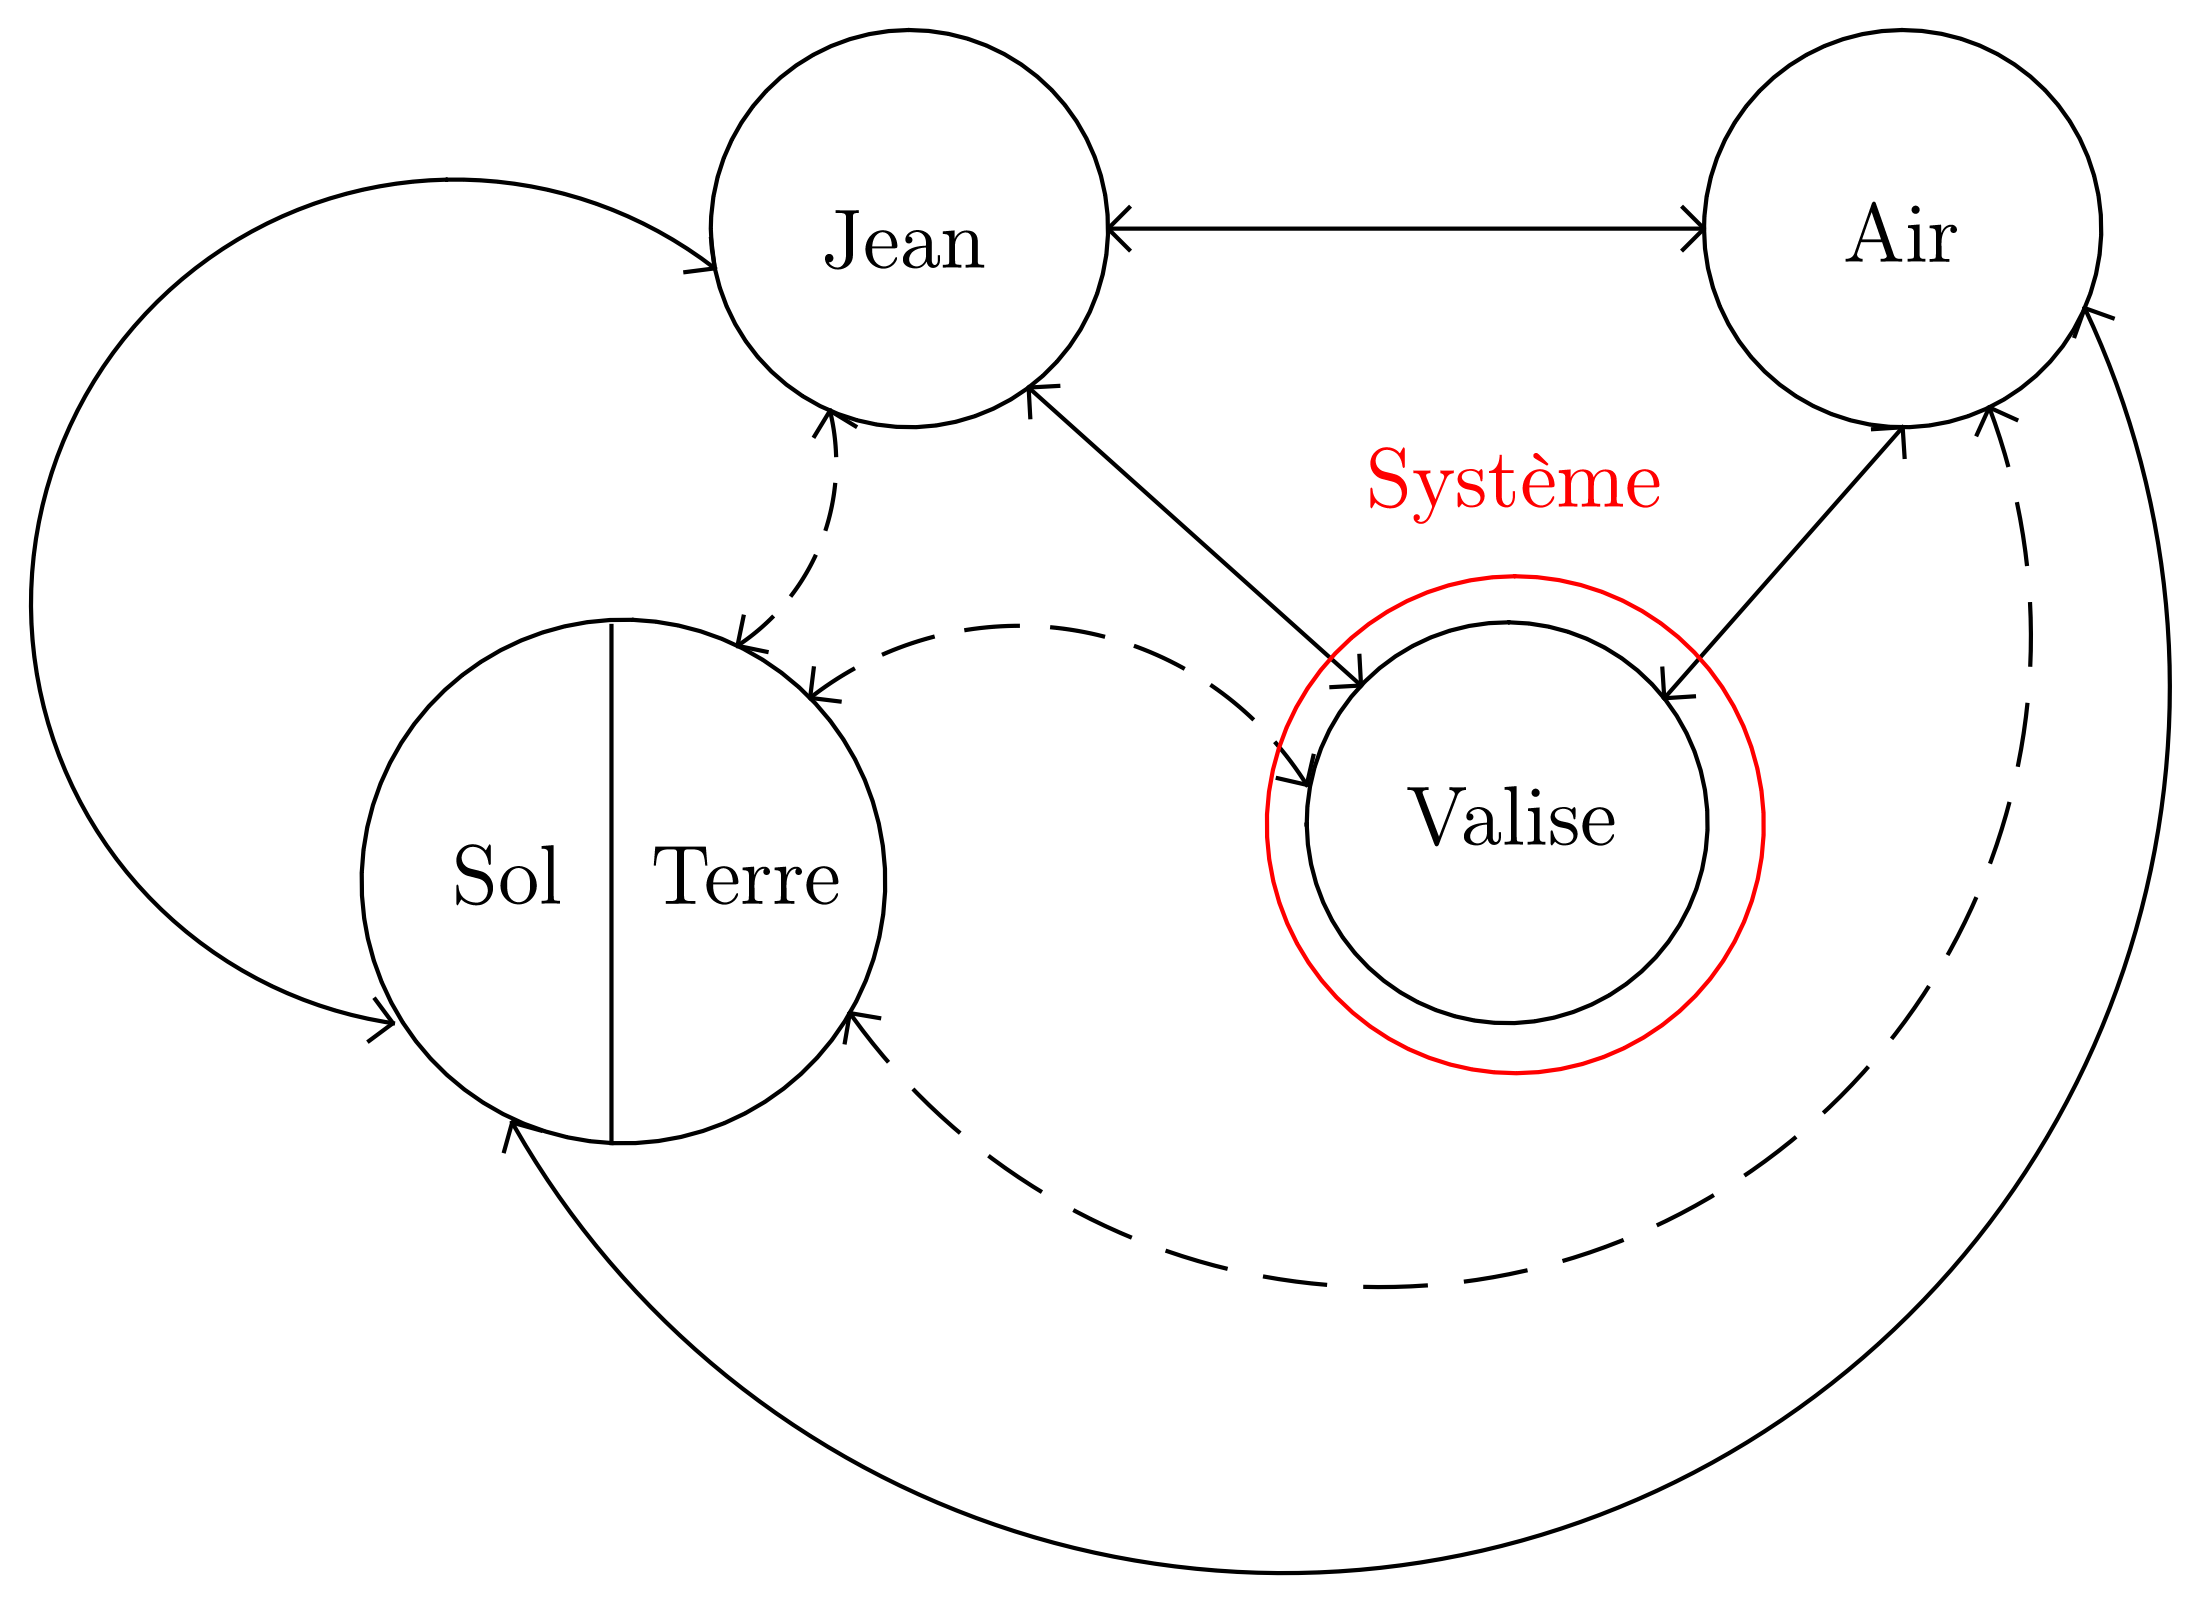
Diagramme objets-interactions :
Système = {Valise}
Référentiel = {terrestre, considéré galiléen}
Interactions :
Valise – Terre, modélisée par le poids, force verticale dirigée vers le
bas de valeur P=mg ;
Valise – Air, négligée dans ce problème ;
Valise – Jean, modélisée par une force F verticale, dirigée vers
le haut et de valeur F=300N.
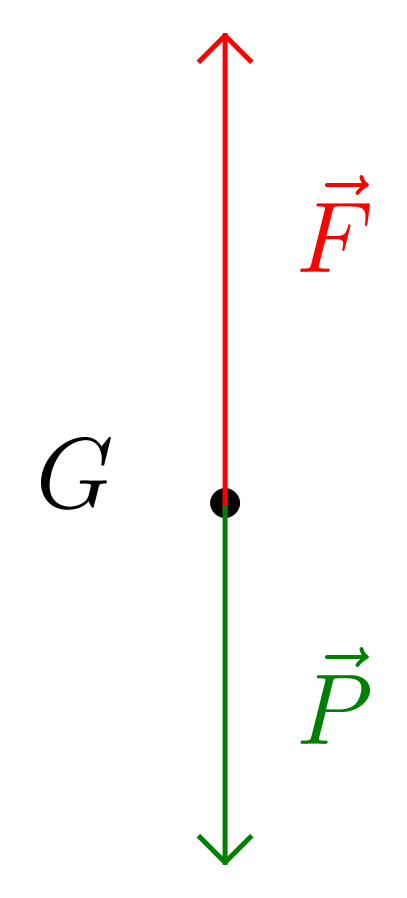
Schématisation :
Deuxième loi de Newton :
ma=P+F
Méthode 1 :Analyse du problème et utilisation des valeurs des vecteurs (pas
toujours facile)
La valeur de la force F est supérieure à la valeur de la force P, on peut donc immédiatement conclure que, puisque ces vecteurs sont colinéaires, le vecteur a possède la même direction que ces deux vecteurs et possède le sens du vecteur F avec a=m1(F−P)=mF−g.
A.N.a=25kg300N−10N⋅kg−1=2N⋅kg−1=2m⋅s−2.
Méthode 2 :Projection de la deuxième loi de Newton dans un repère (méthode assez systématique)
Toutes les forces sont verticales, il est donc suffisant de définir un repère (O;k) avec k un vecteur unitaire vertical dirigé vers le haut.
Dans ce repère, a=azk, F=Fk et P=−Pk, donc la projection de la deuxième loi de Newton est
maz=F−P⇔az=m1(F−P)=mF−g
A.N.az=25kg300N−10N⋅kg−1=2N⋅kg−1=2m⋅s−2
La projection de l’accélération sur l’axe (Oz) est positive, l’accélération est donc un vecteur vertical dirigé vers le haut.
Physique, Chimie et Informatique > Terminale Spé. PC > Les lois de Newton
Accélération et premières applications des lois de Newton
Accélération
Exercice 1
La valeur de la vitesse d’une voiture se déplaçant en ligne droite passe de 10m⋅s−1 à 40m⋅s−1 en 5s. Calculer la valeur moyenne de l’accélération.
Exercice 2
La valeur de la vitesse d’un cycliste se déplaçant en ligne droite passe de 15m⋅s−1 à 3m⋅s−1 en 6s. Calculer la valeur moyenne de l’accélération.
Exercice 3
Une moto est capable de maintenir une accélération constante en ligne droite égale à 3m⋅s−2. En supposant que sa vitesse initiale est nulle, déterminer la valeur de la vitesse de la moto après : a) 6s, b) 4s, c) 13,5s, d) t.
Exercice 4
Un coureur se déplaçant à la vitesse de 3m⋅s−1 maintient une accélération constante égale à 2m⋅s−2 pendant 4s. Déterminer la vitesse de ce coureur à l’issue de ces 4s d’accélération.
Exercice 5
Une voiture parcourt une distance égale à 200m alors que sa vitesse varie de 30m⋅s−1 à 10m⋅s−1. Déterminer la valeur de son accélération (supposée constante).
Exercice 6
Dans un laboratoire, la vitesse d’un objet a été mesurée à différentes dates et le tableau suivant a été dressé :
Vitesse (m/s)
0,84
1,58
2,32
3,06
3,80
4,54
5,28
Dates (s)
0
1,5
3,0
4,5
6,0
7,5
9,0
Tracer le graphique donnant l’évolution de la vitesse en fonction du temps.
Déterminer la valeur de l’accélération de l’objet.
À l’aide du graphique, déterminer la distance parcourue par l’objet entre les dates 0 et 5,25s.
Exercice 7 (Difficile)
Un corps quitte un point A et se déplace selon une ligne droite avec une vitesse constante égale à 40m⋅s−1. 10s plus tard, un second corps jusque-là au repos quitte le même point A avec une accélération constante égale à 2m⋅s−2 selon la même direction et le même sens que le premier corps. Déterminer la durée nécessaire pour que ce second corps rattrape le premier corps. Quelle distance les corps auront-ils alors parcourue ?
Deuxième loi de Newton
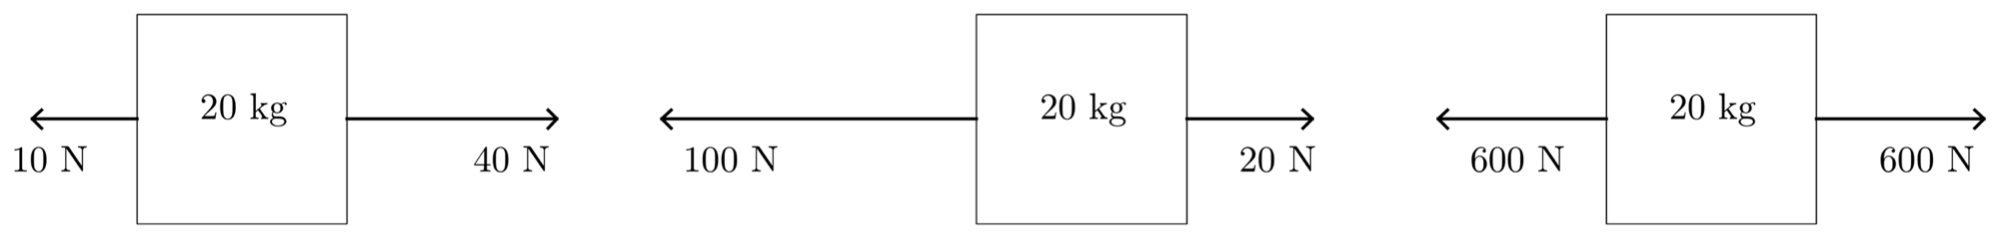
Exercice 8
Déterminer les caractéristiques du vecteur accélération de la masse de 20kg dans chacune des situations suivantes :
Exercice 9
Une force constante de 2000N communique une accélération de 4m⋅s−2 à une pierre.
Quelle est la valeur de la masse de cette pierre ?
Si la pierre est initialement au repos et si la force agit pendant 20s, déterminer :
La vitesse de la pierre à l’issue de ces 20s.
La distance parcourue par la pierre pendant ces 20s.
La force disparaît brutalement. Quel est alors le mouvement de la pierre ?
Déterminer les caractéristiques d’une nouvelle force qui serait alors capable d’arrêter la pierre en 0,1s.
Exercice 10
Une voiture de masse 1200kg qui roule à la vitesse constante de 100km⋅h−1 doit s’arrêter sur une distance de 100m, de façon à éviter une collision. Si la force que la route exerce sur la voiture, lorsqu’elle freine, est égale à 2000N, cette voiture évitera-t-elle la collision ?
Quelle devrait être la valeur minimale de la force qui doit s’exercer sur la voiture pour qu’elle s’arrête sur la distance envisagée ?
Exercice 11
Une grue soulève un bloc de 20kg accrochée à un câble depuis le sol jusqu’au sommet d’un bâtiment.
Quelle force doit exercer le câble sur le bloc afin qu’il s’élève avec une accélération constante égale à 1,5m⋅s−2 ?
Quelle force doit exercer le câble sur le bloc afin qu’il s’élève avec une vitesse constante ?
Les lois de Newton seules sont insuffisantes pour décrire l’équilibre des systèmes dans le cas général. Leur utilisation conduit cependant à la solution des problèmes dans les deux cas suivants :
Le système est soumis à deux forces ayant même droite d’action ;
Le système est soumis à plusieurs forces coplanaires et concourantes.
Exercice 1
Un ressort, dont l’une des extrémités est liée à un point fixe, s’allonge proportionnellement à l’intensité de la force appliquée à son autre extrémité.
F=k⋅Δl
où Δl est l’allongement du ressort.
Remarque.
k, le coefficient de proportionnalité, est appelé constante de raideur du ressort ; son unité est le newton par mètre.
Appliquons cette caractéristique dans le cas particulier suivant : une masse m=2kg est fixée à l’extrémité d’un ressort accroché au plafond. Quel est l’allongement de ce ressort ?
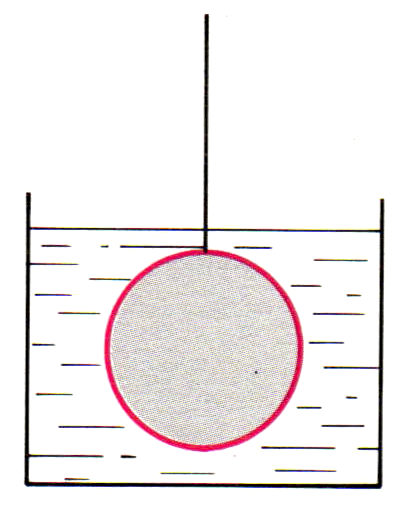
Un corps immergé dans un fluide est soumis, de la part de ce fluide, à des actions équivalant à une force unique dirigée de bas en haut, égale au poids du fluide déplacé et appliquée au centre d’inertie du fluide déplacé.
Appliquons ce théorème dans le cas particulier suivant (figure ci-dessous) : Une boule, de rayon R=10cm et de masse m=10kg, est immergée dans l’eau. Elle est retenue par un fil relié à un dynamomètre.
Quelle est l’indication du dynamomètre ?
Données :
g=10N⋅kg−1 ; masse volumique de l’eau ρ=1,0⋅103kg⋅m−3.
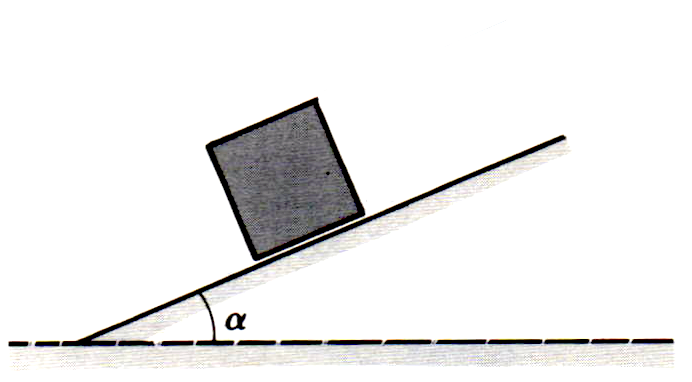
Un solide de masse m=2kg est posé sur un plan incliné d’un angle α=30° par rapport à l’horizontale. Ce solide est immobile grâce aux forces de frottement solide.
Calculer la valeur f de la force de frottement solide.
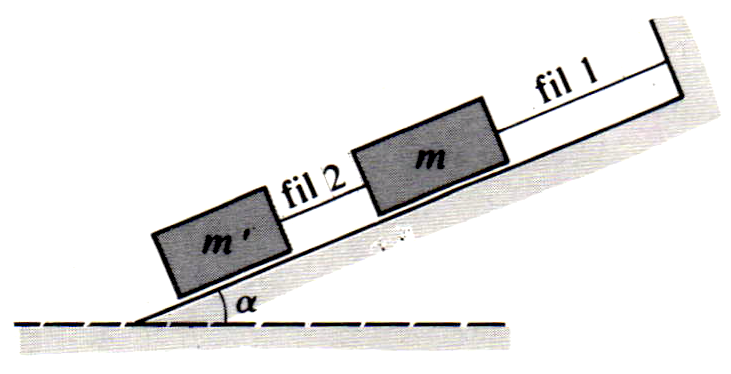
Un solide de masse m=2kg peut glisser sans frottement le long de la plus grande pente d’un plan incliné faisant un angle α=30° avec l’horizontale. Ce solide est retenu par un fil de masse négligeable, parallèle au plan comme l’indique la figure ci-dessous.
Déterminer :
La valeur de la tension T du fil.
La valeur de la réaction du plan.
Donnée :
g=10N⋅kg−1
À ce solide est accroché par un fil 2, et dans les mêmes conditions qu’à la question précédente, un deuxième solide, de masse m′=1kg, comme l’indique la figure ci-dessous.
Déterminer la tension de chacun des deux fils.
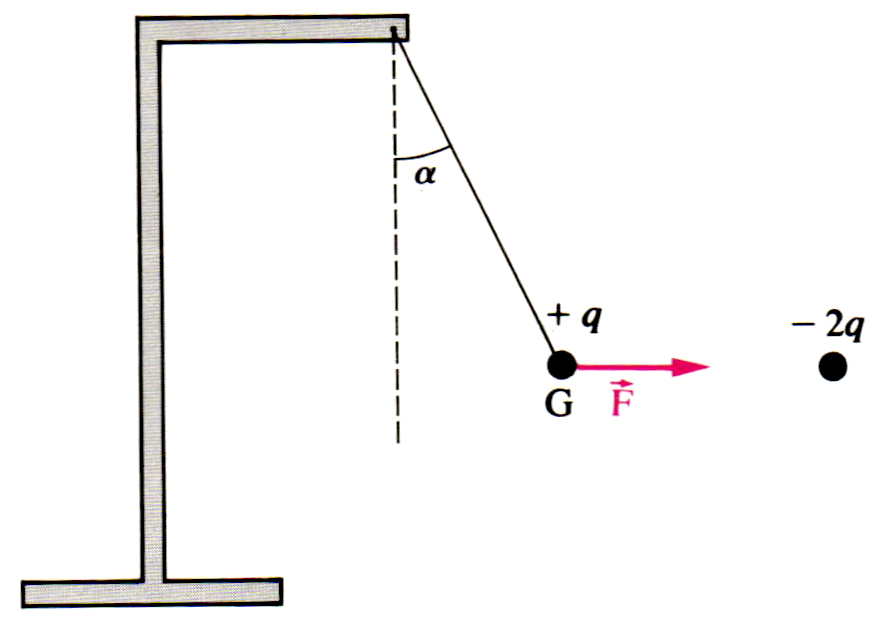
La boule d’un pendule électrostatique, de poids 0,02N portant une charge +q est attirée par une charge électrique −2q. Les forces électriques exercées sur la boule sont équivalentes à une force horizontale, F, de droite d’action passant par G (centre d’inertie de la boule) et de norme 0,02N.
Déterminer :
L’angle α que fait le fil avec la verticale.
La force électrique exercée par la charge +q sur la charge −2q et la tension T du fil.
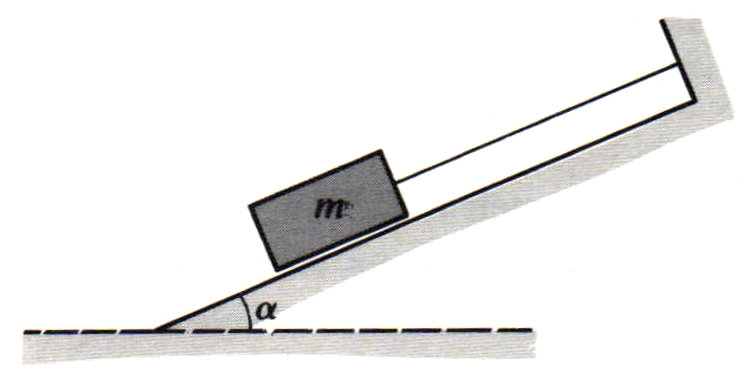
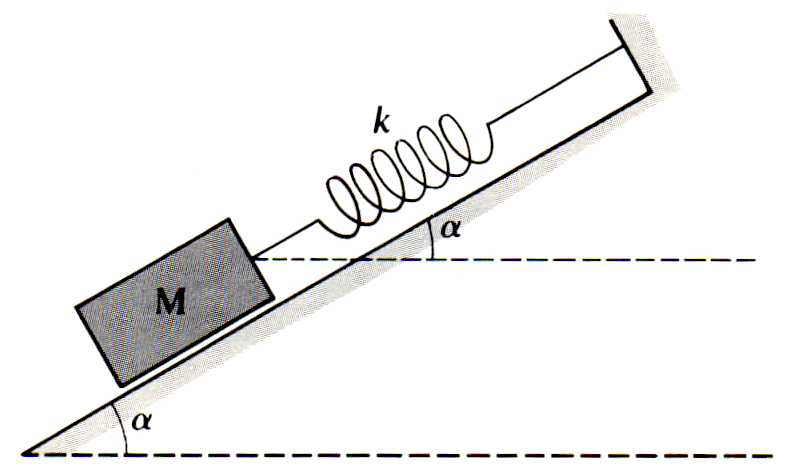
Un corps M, de masse m=10kg, est posé sur un plan incliné faisant un angle α avec l’horizontale. Ce corps est retenu, comme l’indique la figure ci-dessous, par un ressort de raideur k=1000N⋅m−1.
Tracer le graphique de la fonction qui associe l’allongement du ressort au sinus de l’angle α.
On prendra g=10N⋅kg−1, et on ne tiendra pas compte des frottements.
En déduire la valeur de l’allongement pour α=30°, puis α=60°.
Physique, Chimie et Informatique > Terminale Spé. PC > Les lois de Newton
Lancement d'une fusée et retour sur Terre
Lancement d’une fusée
Doc. 1 : Ariane
Ariane est le nom générique d’une famille de lanceurs civils européens de
satellites. Le programme Ariane est lancé en 1973 par l’Agence spatiale
européenne afin de donner les moyens à l’Europe de mettre en orbite ses
satellites sans dépendre des autres puissances spatiales. Ce projet avait
été précédé d’un échec avec la fusée Europa. La première version,
Ariane 1, effectue son vol inaugural depuis la base de Kourou (Guyane
française) le 24 décembre 1979. Elle est rapidement remplacée par des
versions plus puissantes, Ariane 2, Ariane 3 et Ariane 4 qui effectuent leur
premier vol respectivement en 1984, 1986 et 1988. Pour faire face à
l’augmentation de la masse des satellites, le lanceur est complètement
refondu, donnant naissance à la version Ariane 5 capable de placer maintenant
plus de 10,7t en orbite de transfert géostationnaire. Son premier vol a eu lieu en 1996.
Le lanceur Ariane 4 était commercialisé dans 6 configurations différentes
permettant de lancer un ou deux satellites en orbite de transfert
géostationnaire (GTO) avec une masse totale de 2100kg à 4950kg. Il possédait
selon les versions des propulseurs supplémentaires (zéro, deux ou quatre) de
types variables : à propergol liquide ou bien à propergol solide (également
qualifiés de « à poudre »).
Version Ariane 40
Masse totale au décollage : M0=210⋅103kg.
Masse totale de propergol contenu dans le premier étage au décollage :
Mp=147⋅103kg.
Masse de propergol consommé chaque seconde lors du fonctionnement du
premier étage (c’est aussi le débit d’éjection des gaz) : D=1,0⋅103kg⋅s−1.
Vitesse d’éjection des gaz par rapport à la fusée, au décollage : vg=2,5⋅103m⋅s−1.
Durée de fonctionnement du premier étage : 147s.
Poussée totale moyenne fournie par les moteurs du premier étage : F=2,45⋅106N.
Pendant la phase de propulsion du premier étage, la poussée des moteurs
reste pratiquement constante et la fusée suit une trajectoire sensiblement rectiligne et verticale.
Doc. 3 : Poussée exercée par un moteur à réaction type moteur-fusée
La poussée ou plus exactement la force de pousséeF est la
modélisation de l’action qu’exercent les gaz éjectés vers l’arrière par la
fusée, à la vitesse vgpar rapport à la fusée.
Dans les conditions optimales du fonctionnement d’une fusée, on peut définir
la force de poussée par la relation
F=−Dvg
où D est la masse de gaz éjectée par seconde (débit d’éjection).
Les mesures télémétriques effectuées pendant la phase de fonctionnement du
premier étage, ont permis de dresser le tableau donné en annexe. Ce
tableau indique l’altitude atteinte par la fusée depuis son point de lancement
en fonction du temps écoulé depuis l’instant du décollage (dans un
référentiel terrestre donc).
Remarques.
On considère dans cet exercice que l’intensité de la
pesanteur reste constante jusqu’à l’altitude maximale considérée : g=9,8N⋅kg−1. On se placera aussi, lors de toutes les
études à suivre, dans le référentiel terrestre supposé galiléen.
Les différentes parties de ce problème sont indépendantes.
Étude cinématique du mouvement pendant la phase de propulsion du premier Étage
À partir d’un examen rapide du tableau donné en annexe, que peut-on dire de la nature du mouvement de la fusée ?
Déterminer la vitesse moyenne de la fusée au cours de la phase de
fonctionnement du premier étage.
On se propose de déterminer des valeurs approchées de la vitesse et de
l’accélération à différentes dates.
Calculer (en indiquant la méthode employée) la valeur de la vitesse v9 à la date t=9s et la valeur de la vitesse v11 à la date t=11s.
En déduire (en indiquant la méthode employée) une valeur approchée de
l’accélération a10 à la date t=10s.
Aux dates t=70s et t=140s l’application du
raisonnement mis en œuvre aux questions précédentes conduit aux valeurs suivantes pour l’accélération : a70=7,50m⋅s−2 et a140=25,0m⋅s−2.
Le mouvement de la fusée est-il uniformément accéléré ?
Étude dynamique du mouvement pendant la phase de propulsion du premier étage
Donner toutes les caractéristiques de la force de poussée.
Faire un schéma du système fusée et représenter les forces qui
s’appliquent sur ce système lors de son ascension.
Remarque.
Les mesures télémétriques montrent que l’on peut négliger les
frottements de la fusée avec l’air.
Le modèle utilisé dans cet exercice permet d’écrire le principe fondamental
de la dynamique (2ème loi de Newton) pour la fusée, à la date t, sous la
forme MaG=∑Fextbien que sa masse
varie.
Donner la direction et le sens du vecteur accélération a. Justifier la réponse.
Déterminer l’expression littérale de la valeur a du vecteur accélération a en fonction de F, g et de la masse M(t) de la fusée à l’instant t.
Justifier que la masse de la fusée à la date t s’écrit
M(t)=M0−Dt
Calculer la valeur M70 de la masse à la date t=70s.
À partir des relations établies aux questions précédentes, calculer la
valeur de l’accélération a70 à la date t=70s.
La valeur de l’accélération à la date t=70s permet-elle de
valider l’étude effectuée dans cette partie ?
Retour sur Terre
Pour revenir sur Terre, les cosmonautes de Soyouz mettent en route pendant
quelques minutes des rétrofusées qui modifient la trajectoire et font
pénétrer l’engin dans les couches denses de l’atmosphère à environ 75km d’altitude. Les seuls frottements de l’air sur l’engin produisent un important freinage. À 10800m d’altitude, alors que la vitesse est de 250m⋅s−1, un premier parachute s’ouvre et réduit la vitesse à 50m⋅s−1. Vers 8000m d’altitude le premier parachute est remplacé par un deuxième plus important qui stabilise la vitesse de descente à 10m⋅s−1.
Les deux derniers kilomètres se font sur une trajectoire pratiquement
rectiligne et verticale à la vitesse constante de 10m⋅s−1. Cette trajectoire sera matérialisée par un axe vertical (z′z)orienté vers le haut et dont l’origine O se trouvera au niveau du sol. Les frottements de l’air sur la cabine elle-même deviennent négligeables.
Donnée.
Masse du vaisseau Soyouz : mS=3,00⋅103kg.
Représenter les forces appliquées sur la cabine. Donner toutes les
caractéristiques de ces forces.
Lorsque la cabine se trouve à 1m au dessus du sol à la vitesse de
10m⋅s−1, une rétrofusée entre en action pour annuler la vitesse au moment de l’atterrissage. On se propose d’étudier cette dernière phase de freinage.
Représenter les forces appliquées sur la cabine.
Soit F la somme de toutes les forces appliquées. On suppose F constante. Énoncer le théorème de l’énergie cinétique et utiliser ce théorème pour calculer la valeur de F.
Déduire de F la valeur de la poussée R de la rétrofusée lors de sa mise à feu.
Quelles sont les caractéristiques du vecteur accélération a du centre d’inertie G de la cabine ?
Quelle est la durée du freinage ?
Informations. Les données numériques concernant le retour sur Terre du
vaisseau Soyouz sont issues de renseignements fournis par le C.N.E.S.



 $$
\begin{aligned}
a_x &= \vec{a}\cdot\vec{u} \cr
&= \Vert \vec{a} \Vert \times \Vert \vec{u} \Vert \times \cos(\theta) \cr
&= \Vert \vec{a} \Vert \times \cos(\theta) \cr
&> 0
\end{aligned}
$$
 $$
\begin{aligned}
a_x &= \vec{a}\cdot\vec{u} \cr
&= \Vert \vec{a} \Vert \times \Vert \vec{u} \Vert \times \cos(\theta) \cr
&= \Vert \vec{a} \Vert \times \cos(\theta) \cr
&< 0
\end{aligned}
$$
 Déterminer les composantes du vecteur accélération dans le repère