En physique, un champ est la valeur, en chaque point de
l’espace, d’une grandeur physique. Cette grandeur physique peut être
scalaire (pression, température, etc.) ou vectorielle (vitesse, champ électrique, etc.).
Les physiciens pensent que toutes les interactions sont assurées par des champs (gravitationnel, électromagnétique, nucléaire, etc). Un corps
A suscite l’apparition dans l’espace d’un champ de forces qui se
manifeste par des forces appliquées à n’importe quel objet B placé en ce
point (et sensible à cette interaction bien sûr). Ce champ de forces existe
que l’objet B soit présent ou pas et peut perdurer après la disparition ou le déplacement du corps A1.
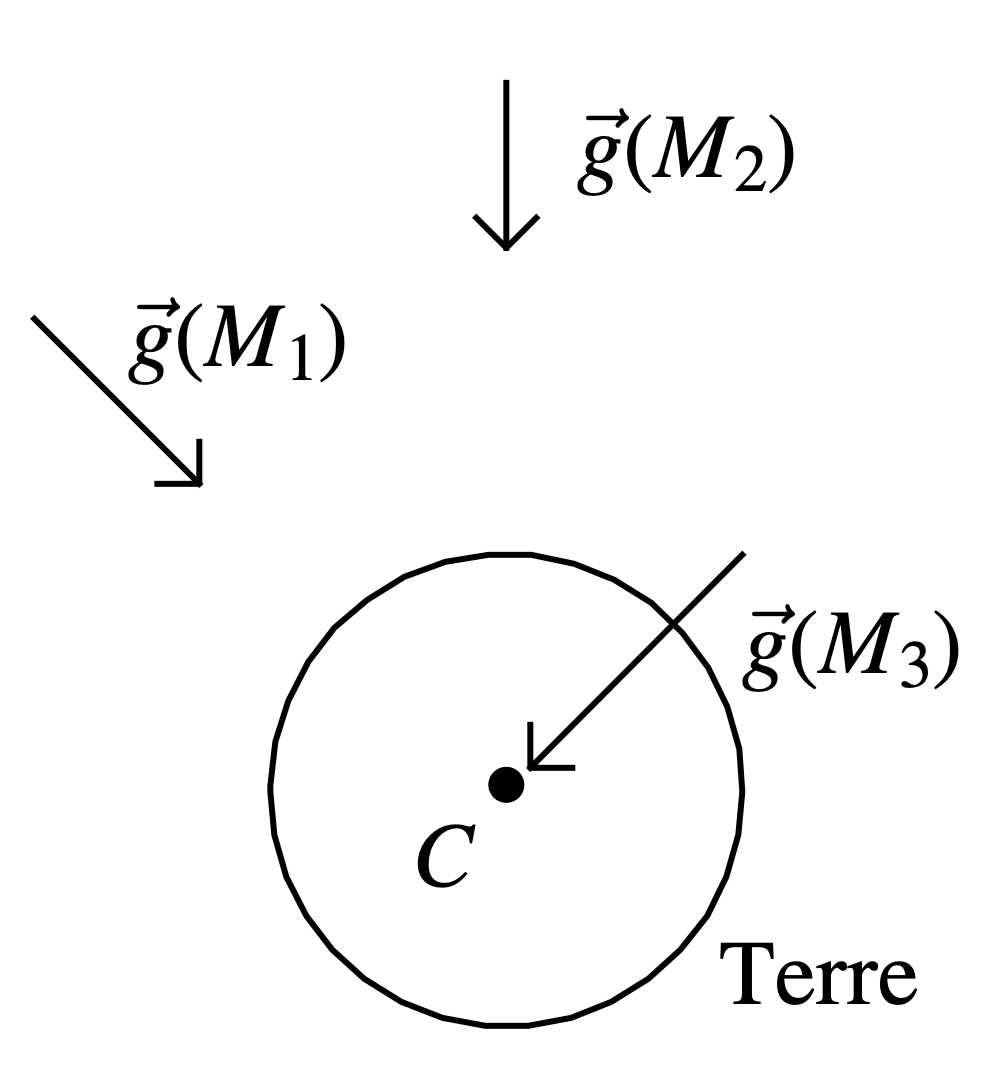
Champ de pesanteur en un point de l’espace
On modélise l’interaction entre une masse m1 ponctuelle, placée en un
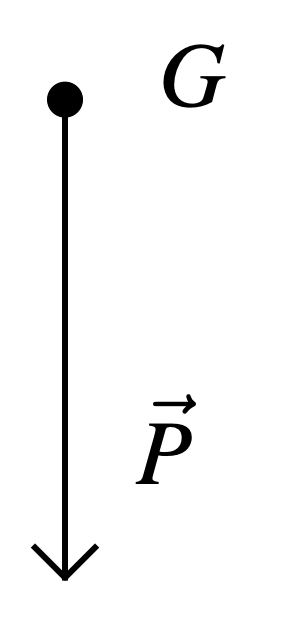
point M quelconque au voisinage de la Terre et cette dernière par une force appelée poids, notée P1, de direction la verticale du lieu, dirigée vers la Terre et de valeur proportionnelle à la masse m1. De même, une masse m2 placée au même point M est soumise au poids P2 de mêmes direction et sens que
P1 et de valeur proportionnelle à la masse m2. On peut renouveler l’opération avec une masse m3, on obtient un
comportement similaire à ceux décrits ci-dessus.
Le coefficient de proportionnalité étant identique dans tous les cas présentés,
m1P1=m2P2=m3P3=…
La Terre communique donc au point M de l’espace une propriété telle que toute masse
ponctuelle qui est placée en ce point est soumise à une action proportionnelle à la valeur de cette masse et appelée poids. L’action par unité de masse qu’exerce la Terre en un point M est appelée le champ de pesanteur au pointM et notée g(M).
Finalement,
\[ \overrightarrow{P_{1}} \text{en } M = m \overrightarrow{g} (M) \]
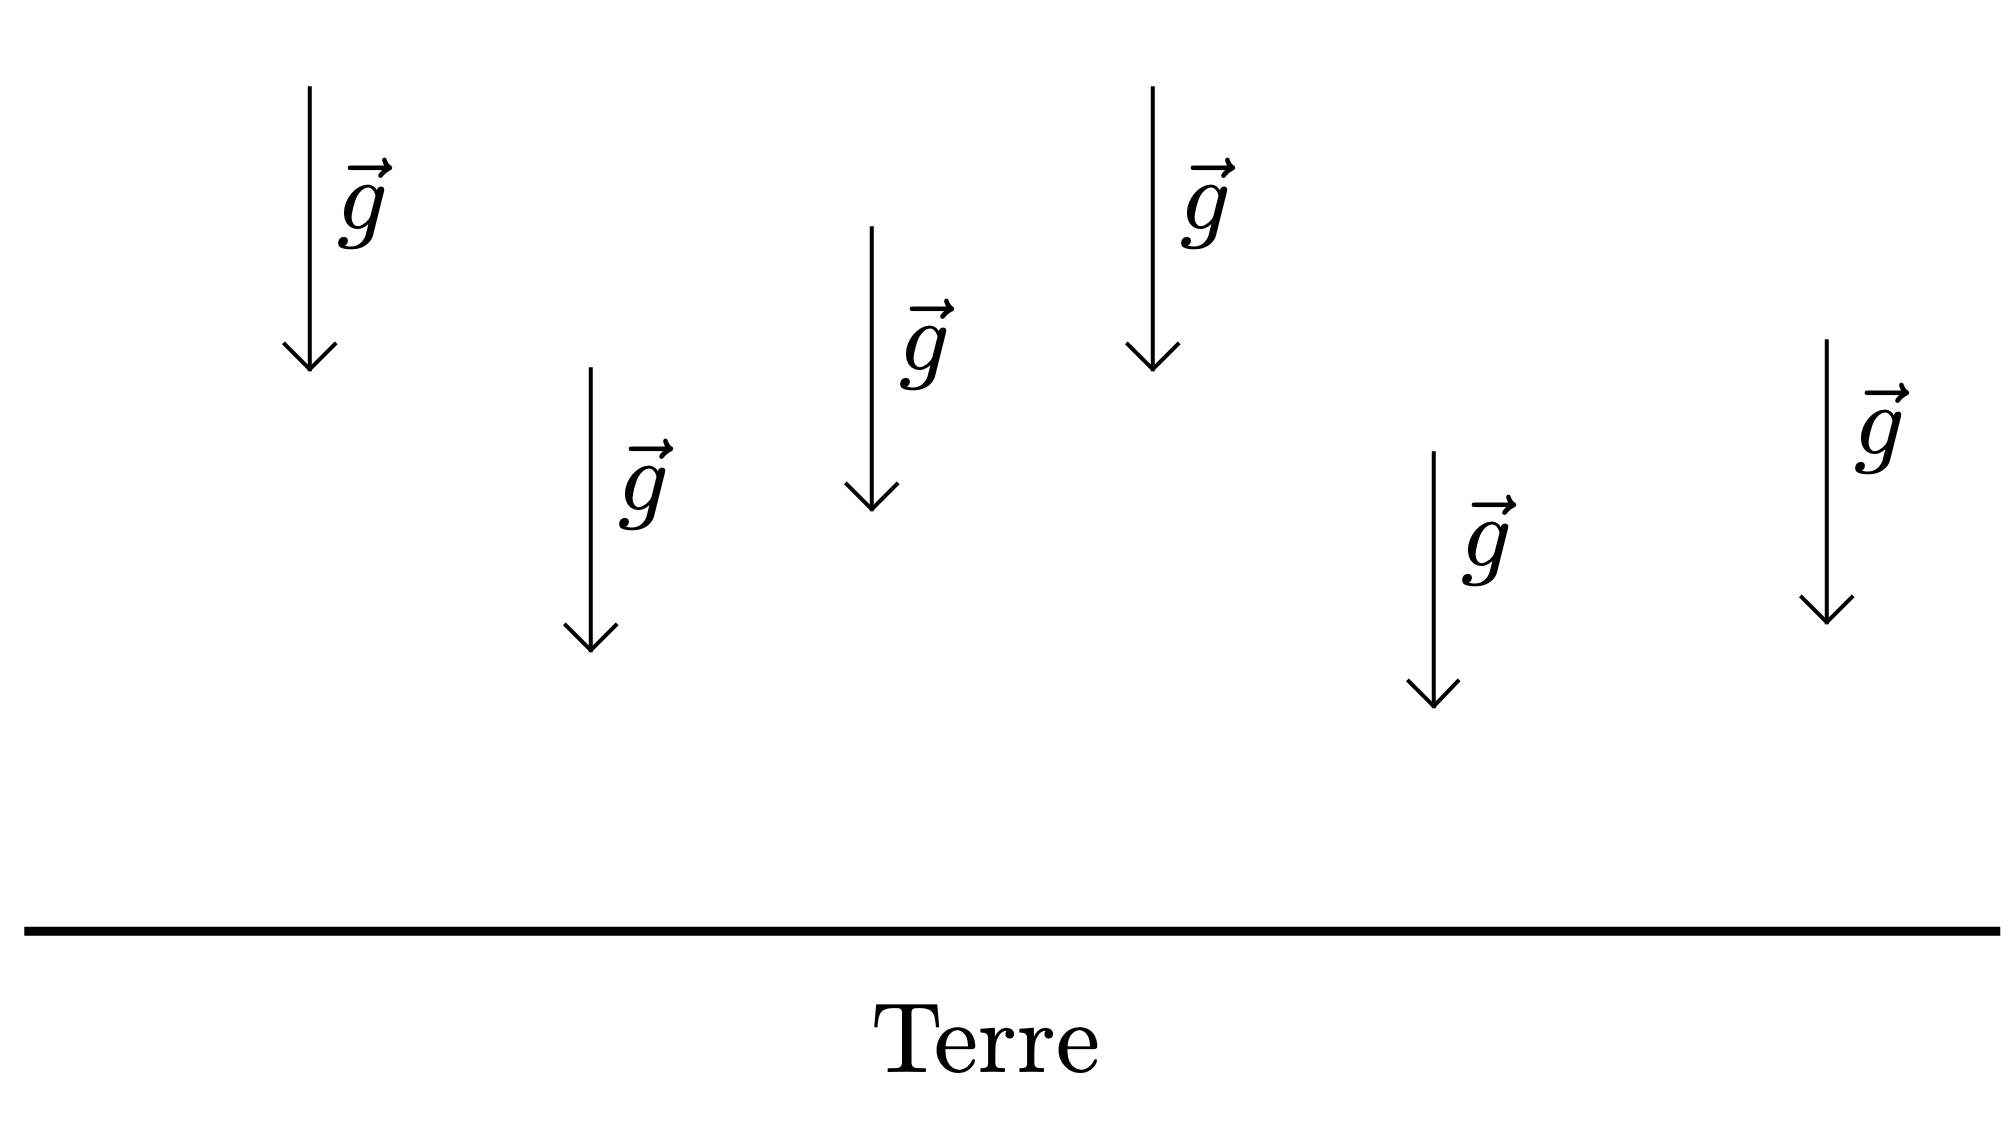
Champ de pesanteur uniforme
À l’échelle de la planète, la direction et la valeur du champ de pesanteur
varient. Cependant, on peut déterminer que pour deux points de la surface de la terre distants de 2 kilomètres l’angle que font entre eux deux vecteurs champ de pesanteur est de l’ordre de 0,01° et que l’intensité (ou valeur) du champ de pesanteur varie de moins de 1 % lorsqu’on s’élève de 32km. Par conséquent, pour des régions de l’espace limitées à
quelques kilomètres, on peut considérer que g est un vecteur
pratiquement constant. On dit alors que le champ de pesanteur est uniforme.
Modélisation de l’interaction avec un fluide
À retenir
En physique on appelle fluide un milieu parfaitement déformable. On regroupe sous cette appellation les liquides, les gaz et les plasmas.
Poussée d’Archimède
À retenir
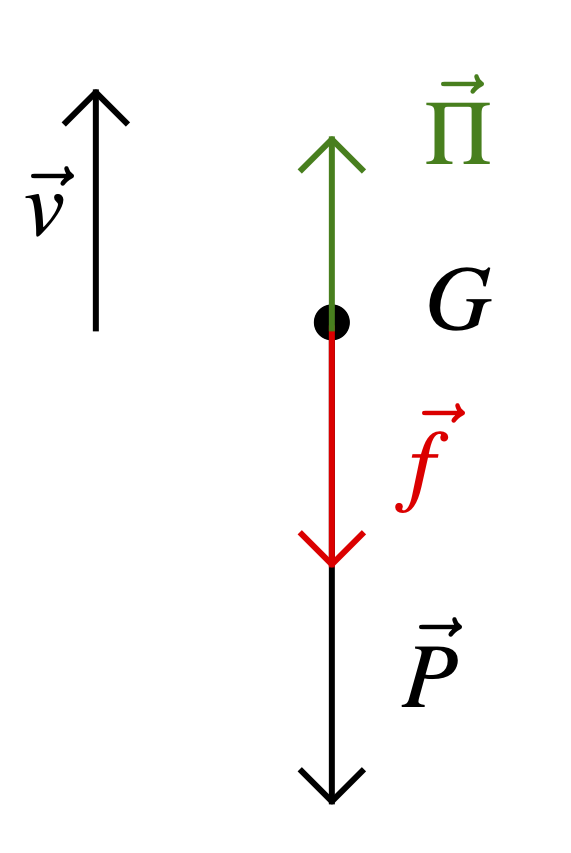
La poussée d’Archimède est la force qui s’exerce sur un
objet immobile ou en mouvement, plongé totalement ou partiellement dans un
fluide soumis à un champ de pesanteur.
La poussée d’Archimède correspond à une action verticale, vers le haut
et égale au poids du fluide déplacé par l’objet, de la part du fluide
sur l’objet.
où ρfluide est la masse volumique du fluide et
Vobjet immergeˊ le volume de l’objet immergé dans le fluide.
Plus fondamentalement, la poussée d’Archimède est la résultante des
forces pressantes qu’exerce le fluide sur la surface de l’objet : la
pression étant plus forte sur la partie inférieure d’un objet immergé que
sur sa partie supérieure, il en résulte une poussée globalement verticale
orientée vers le haut.
Info
La poussée d’Archimède peut souvent être négligée lorsqu’on étudie le
mouvement d’un objet de petit volume et beaucoup plus dense que le fluide.
Exercice
À partir des caractéristiques de la force Π
données dans la définition, écrire son expression vectorielle en fonction du
vecteur champ de pesanteur g.
Cette écriture indique bien que les vecteurs Π et g sont
colinéaires, de sens opposés et que Π=ρfluideVobjet immergeˊg.
Force de frottement fluide
À retenir
Une force de frottement fluide est une force de contact
qu’il faut ajouter à la poussée d’Archimède pour modéliser l’interaction
d’un fluide et d’un objet en mouvement dans ce dernier.
\[ \overrightarrow{f} \left\lbrace \begin{array}{ll}
\text{direction :} & \text{celle du vecteur vitesse} \overrightarrow{v}\cr
\text{sens :} & \text{opposé à celui du vecteur vitesse } \overrightarrow{v}\cr
\text{valeur :} & f = kv^n
\end{array} \right. \]
où le coefficient k exprime la proportionnalité entre f et v.
Cette force dépend de la vitesse de l’objet par rapport au fluide, de la
forme et de la texture de cet objet ; les valeurs du coefficient de
proportionnalité k et de l’exposant n dans l’expression de la valeur de la
force f dépendent donc de la situation expérimentale étudiée (n
est souvent égal à 1 ou 2).
Info
La force de frottement fluide peut souvent être négligée lorsqu’on étudie
le mouvement d’un objet de petit volume, dense et se déplaçant à faible
vitesse par rapport au fluide.
Exercice
À partir des caractéristiques de la force f données
dans la définition, écrire son expression vectorielle en fonction du vecteur
vitesse f.
Deuxième loi de Newton :
\[ m \overrightarrow{a} = \overrightarrow{P} + \overrightarrow{\Pi} + \overrightarrow{f} \]
avec a l’accélération du système.
À ce stade, on effectue l’hypothèse suivante (généralement indiquée dans
les exercices) : la balle est un système de petit volume, beaucoup plus
dense que l’air dans lequel elle se déplace. On peut donc négliger
l’interaction du système avec l’air.
\[ m \overrightarrow{a} = \overrightarrow{P} = m \overrightarrow{g} \]
ou
\[ \overrightarrow{a} = \overrightarrow{g} \tag{1} \]
Exercice
Caractériser le mouvement.
Réponse
L’accélération du système est colinéaire au champ de pesanteur. C’est une
constante, le mouvement est uniformément accéléré.
À retenir
Un système dont l’équation du mouvement est a=g est dit en « chute libre dans le champ de pesanteur » (ici terrestre).
Une chute libre est un mouvement uniformément accéléré.
Tous les systèmes en chute libre possèdent la même accélération.
Établissement des équations horaires du mouvement
À retenir
On appelle équations horaires les expressions des coordonnées d’un système en fonction du temps.
Projection de l’équation du mouvement
Exercice
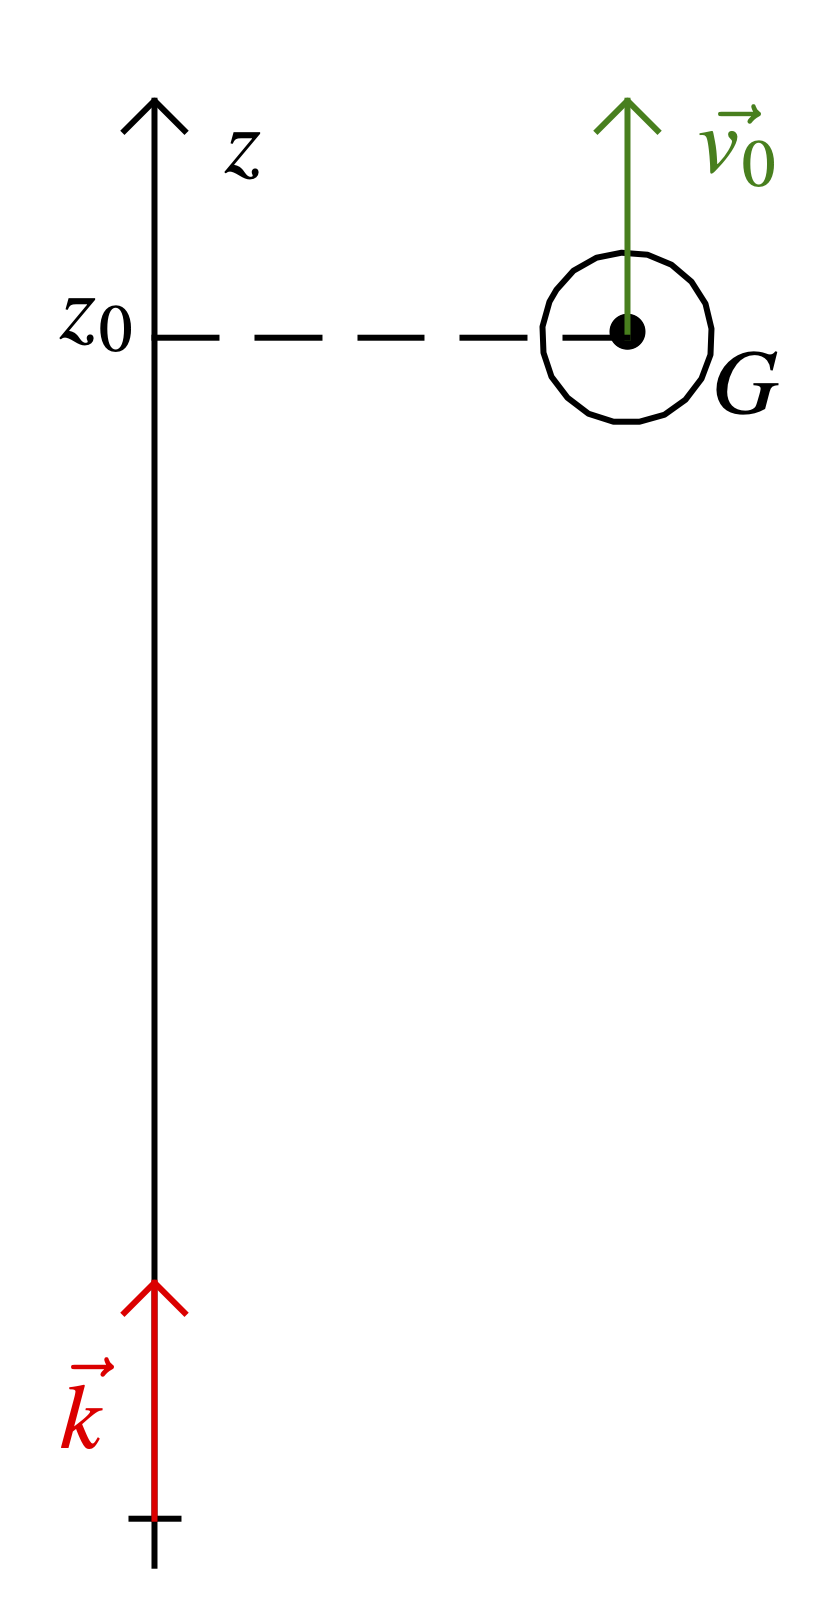
Établir, à partir de la relation (1), la relation qui donne l’expression de la composante az du vecteur accélération dans le repère (O;k).
Réponse
La relation (1) est vectorielle, on choisit un repère afin de la transformer
en système d’équations scalaires. Comme le mouvement sera manifestement
vertical — à une dimension donc — on choisit le repère cartésien (O;k).
Dans ce repère, g=−gk que l’on peut écrire : g(−g) et aG=azk que l’on peut écrire :
aG(az).
L’inconnue az, comme toute composante d’un vecteur le long d’une axe,
est une grandeur algébrique (positive, nulle ou négative, donc) ; son
signe donne une indication du sens du vecteur
aG (comparativement à celui du vecteur k), sa
valeur absolue est égale à la valeur du vecteur aG.
Finalement l’équation (1) s’écrit, une fois projetée,
\[
a_{z} = - g \tag{2}
\]
Détermination de la composante vz de la vitesse le long de l’axe (Oz)
Exercice
Établir, à partir de la relation (2), la relation qui donne l’expression de la composante vz de la vitesse du système en fonction du temps.
Réponse
Puisque l’accélération est le taux de variation instantanée de la vitesse, az=dtdvz et
On cherche donc à déterminer l’expression de la fonction vz(t) à
partir de celle de sa dérivée. Ce raisonnement s’appelle intégration en
mathématique.
En cours de physique, il n’est pas nécessaire de savoir intégrer, il suffit
par exemple d’essayer de répondre à la question suivante : quelle fonction
vz de la variable t, une fois dérivée par rapport à t, est égale à la constante −g ?
où A est une constante réelle, puisque dtdvz=dtd(−gt+A)=−g.
Nous n’avons pas trouvé une fonction vz mais une famille de fonctions, puisque A peut être n’importe quel réel. Afin de déterminer la fonction solution du problème il est nécessaire (et c’est suffisant) de connaître sa valeur à une date. On choisit généralement la date t=0 et on appelle alors cette valeur la « condition initiale ».
vz(0)=−g×0+A=v0⇔A=v0 car
v0=v0k est la vitesse initiale du système.
Finalement
\[
v_{z} (t) = - gt + v_{0} \tag{4}
\]
Détermination de la composante z de la position le long de l’axe (Oz)
Exercice
Établir, à partir de la relation (4), la relation qui donne l’expression de la composante z de la position du système en fonction du temps.
Réponse
Puisque la vitesse est le taux de variation instantanée de la position,
vz=dtdz et
Ici encore il est nécessaire de se poser la question : quelle fonction z
de la variable t, une fois dérivée par rapport à t, est égale à la
constante −gt+v0 ?
\[ \left( 5 \right) \Rightarrow z (t) = - \dfrac{1}{2} gt^2 + v_{0}
t + B \]
où B est une constante réelle, puisque dtdz=dtd(−1/2gt2+v0t+B)=−gt+v0.
Pour déterminer la fonction z recherchée, il est encore une fois nécessaire
d’utiliser une condition initiale : z(0)=−21g×02+v0×0+B=z0⇔B=z0.
Finalement
\[
z (t) = - \dfrac{1}{2} gt^2 + v_{0} t + z_{0} \tag{6}
\]
Utilisation des équations horaires
Détermination de l’altitude zmax
Exercice
Établir l’expression de l’altitude maximale zmax à laquelle parvient le système.
Réponse
Puisque l’on a uniquement accès aux équations horaires du mouvement, c’est à dire aux équations paramétriques donnant la position ou la vitesse en fonction du temps, il faut ajouter à la question posée une première étape faisant intervenir le temps. La question devient donc :
À quelle date le système parvient-il à l’altitude maximale ?
Quelle est l’altitude maximale ?
Lorsque la balle se trouve à sa position d’altitude maximale, sa vitesse est nulle. Donc
\[ v_{z} (t_{\max}) = 0 = - gt_{\max} + v_{0} \]
Le système parvient donc à l’altitude maximale à la date tmax telle que
\[ t_{\max} = \dfrac{v_{0}}{g} \]
Comme
\[ z_{\max} = z (t_{\max}) = - \dfrac{1}{2} \, g \left(
\dfrac{v_{0}}{g} \right)^2 + v_{0}\, \dfrac{v_{0}}{g} + z_{0} \]
Détermination de la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0
Exercice
Déterminer la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0 en fonction de v0
Réponse
Puisque l’on a uniquement accès aux équations horaires du mouvement, c’est à dire aux équations paramétriques donnant la position ou la vitesse en fonction du temps, il faut ajouter à la question posée une première étape faisant intervenir le temps. La question devient donc :
À quelle date le système repasse-t-il à l’altitude z0 ?
Quelle est alors sa vitesse ?
La balle repasse à l’altitude z0 à la date t1 telle que
Chute verticale dans le champ de pesanteur uniforme – Utilisation des théorèmes énergétiques
Utilisation du théorème de l’énergie cinétique
Exercice
Établir l’expression de l’altitude maximale zmax à laquelle le système parvient.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie cinétique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids, le théorème de l’énergie cinétique s’écrit :
\[
\Delta E_C = \dfrac{1}{2}\, mv_F^2 - \dfrac{1}{2}\, mv_I^2 = W_{IF}(\overrightarrow{P}) = \overrightarrow{P}\cdot\overrightarrow{IF}
\]
où I est la position initiale et F le point d’altitude maximale.
Comme vI=v0, vF=0, P⋅IF=−mgk⋅(zmax−z0)k=−mg(zmax−z0),
\[
z_{\text{max}} = z_0 + \dfrac{v_0^2}{2g}
\]
Exercice
Déterminer la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0 en fonction de v0
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie cinétique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids, le théorème de l’énergie cinétique s’écrit :
\[
\Delta E_C = \dfrac{1}{2}\, mv_F^2 - \dfrac{1}{2}\, mv_I^2 = W_{IF}(\overrightarrow{P}) = \overrightarrow{P}\cdot\overrightarrow{IF}
\]
où I est la position initiale et F le point qui coïncide avec le point de départ atteint lorsque le système redescend.
Comme vI=v0, vF=v1 et P⋅IF=−mgk⋅0=0,
\[
v_1 = v_0
\]
Exercice
Déterminer l’expression de la valeur de la vitesse lorsque le système atteint le sol.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie cinétique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids, le théorème de l’énergie cinétique s’écrit :
\[
\Delta E_C = \dfrac{1}{2}\, mv_F^2 - \dfrac{1}{2}\, mv_I^2 = W_{IF}(\overrightarrow{P}) = \overrightarrow{P}\cdot\overrightarrow{IF}
\]
où I est la position initiale et F le point d’altitude 0.
Comme vI=v0 et P⋅IF=−mgk⋅(0−z0)k=mgz0,
\[
v_F = \sqrt{v_0^2 + 2g z_0}
\]
Utilisation du théorème de l’énergie mécanique
Exercice
Établir l’expression de l’altitude maximale zmax à laquelle le système parvient.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie mécanique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids et cette force étant conservative, l’énergie mécanique du système se conserve. Donc :
\[
\Delta E_M = 0 \iff E_{M}(F) - E_{M}(I) = 0 \iff E_{M}(F) = E_{M}(I)
\]
donc
\[
\dfrac{1}{2}\, mv_F^2 + mgz_{\text{max}} = \dfrac{1}{2}\, mv_I^2 + mgz_0
\]
ou
\[
mgz_{\text{max}} = \dfrac{1}{2}\, mv_0^2 + mgz_0
\]
puisque vI=v0 et vF=0. Finalement,
\[
z_{\text{max}} = z_0 + \dfrac{v_0^2}{2g}
\]
Exercice
Déterminer la valeur de la vitesse v1 lorsque la balle repasse à l’altitude z0 en fonction de v0
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie mécanique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids et cette force étant conservative, l’énergie mécanique du système se conserve. Donc :
\[
\Delta E_M = 0 \iff E_{M}(F) - E_{M}(I) = 0 \iff E_{M}(F) = E_{M}(I)
\]
Comme EPP(F)=EPP(I) (mêmes altitudes), EC(F)=EC(I) et vF=v0
Exercice
Déterminer l’expression de la valeur de la vitesse lorsque le système atteint le sol.
Réponse
Le problème est à une dimension et ne s’intéresse qu’aux deux points extrêmes ; le théorème de l’énergie mécanique est donc généralement une très bonne option pour le résoudre simplement.
La seule force présente étant le poids et cette force étant conservative, l’énergie mécanique du système se conserve. Donc :
\[
\Delta E_M = 0 \iff E_{M}(F) - E_{M}(I) = 0 \iff E_{M}(F) = E_{M}(I)
\]
donc
\[
\dfrac{1}{2}\, mv_F^2 = \dfrac{1}{2}\, mv_0^2 + mgz_0
\]
puisque zF=0. Finalement
\[
v_F = \sqrt{v_0^2 + 2g z_0}
\]
Info
Les lois de Newton et les théorèmes énergétiques se complètent. Il est nécessaire de savoir reconnaître les situations dans lesquelles chacune des méthodes est la plus efficace.
Mouvement plan dans le champ de pesanteur uniforme – Lois de Newton
Situation étudiée
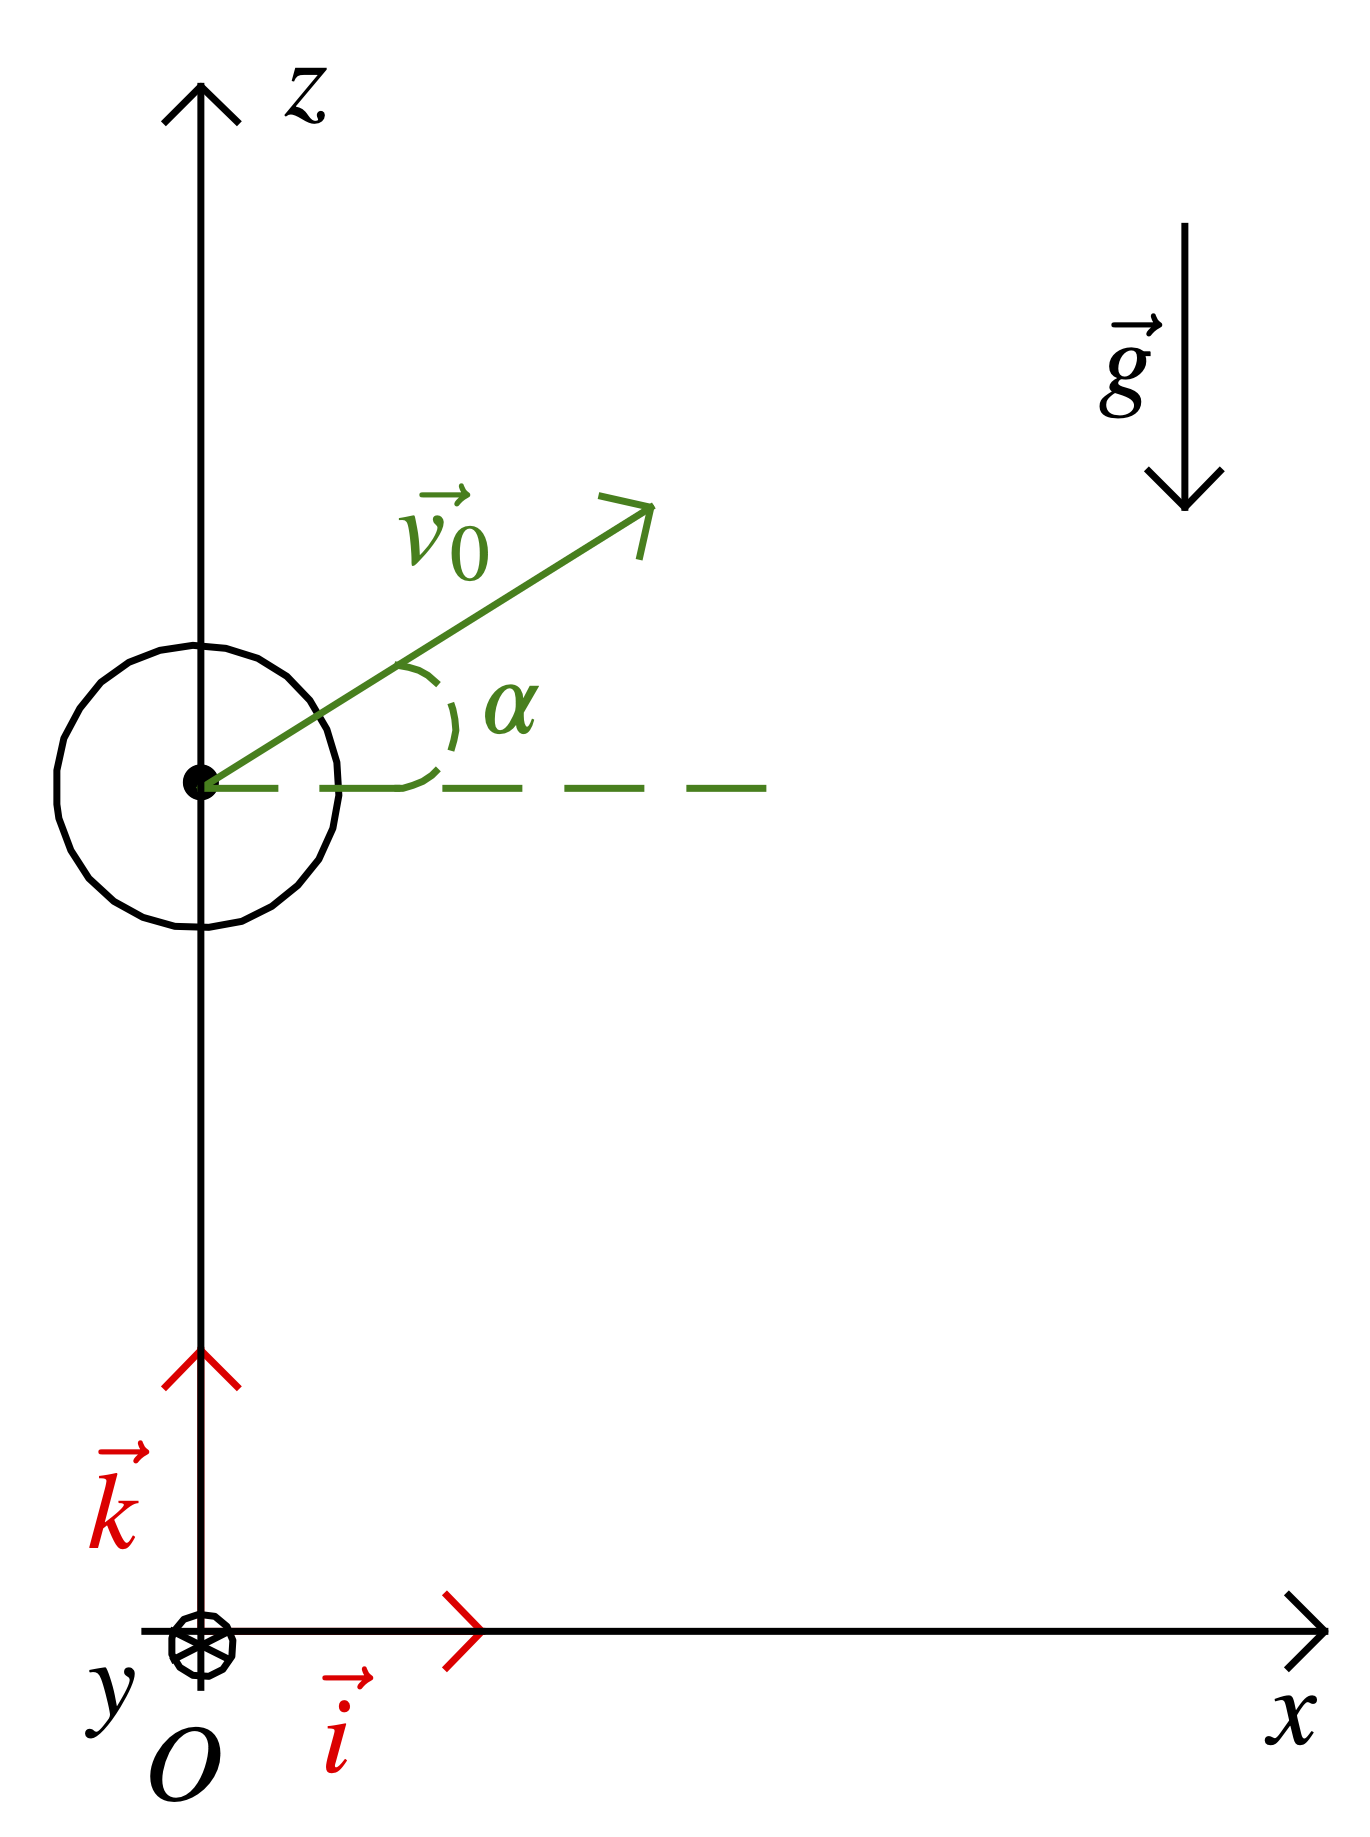
On lance une balle, de masse m, vers le haut et vers la droite, avec un
angle α par rapport à l’axe (Ox), depuis l’altitude z0 au
dessus de l’origine choisie.
On cherche à déterminer:
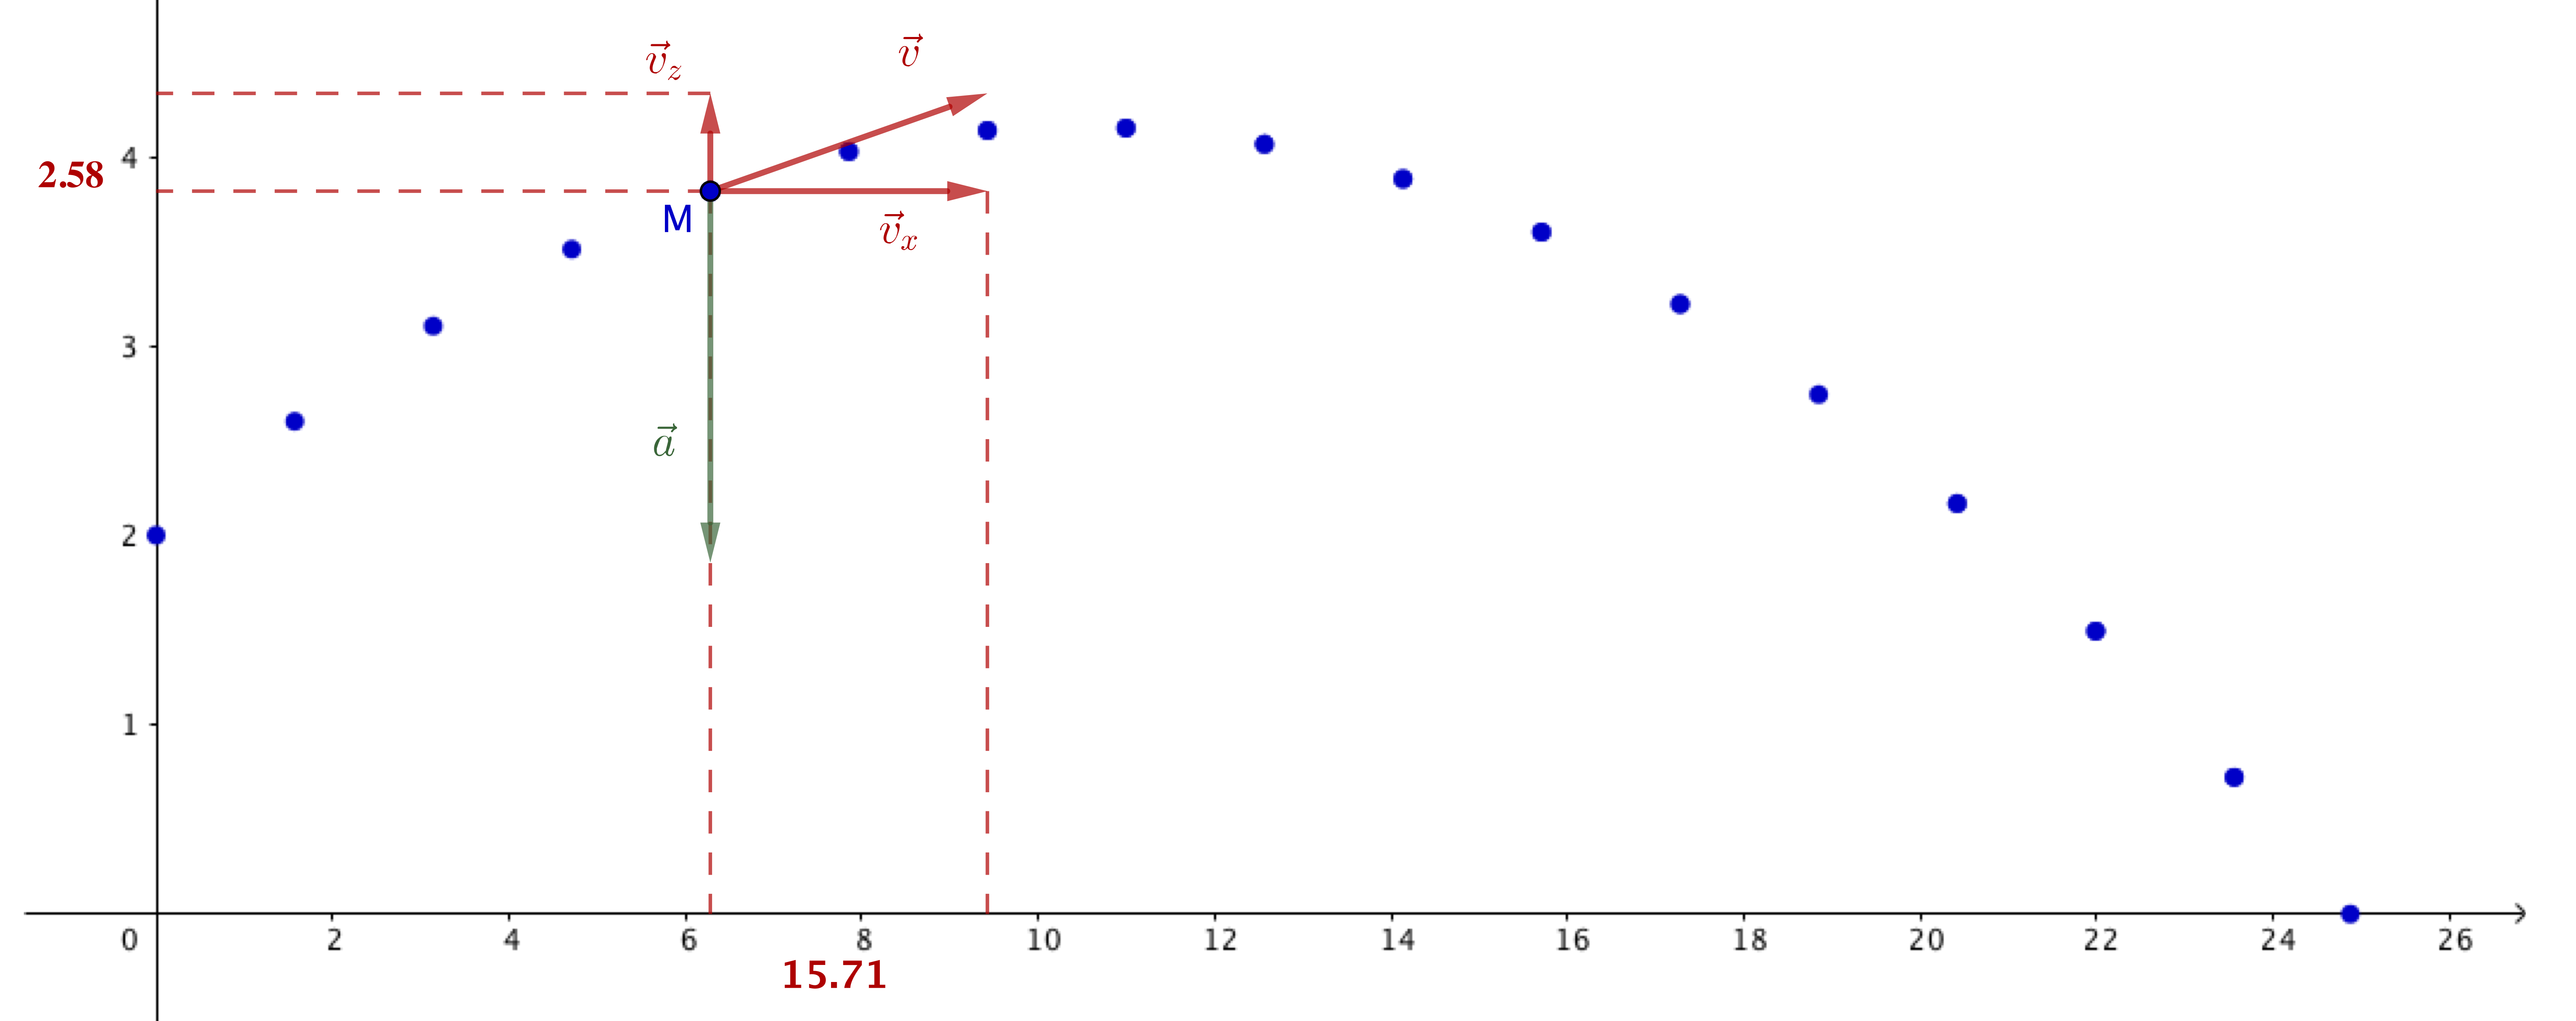
La forme de la trajectoire.
L’altitude maximale zmax jusqu’à laquelle la balle va s’élever.
La portée du lancer, c’est à dire la distance parcourue horizontalement
par la balle avant de toucher le sol.
Mise en équation
Exercice
Déterminer l’expression de l’accélération aG du centre d’inertie de la balle.
On suppose que les frottements avec l’air sont négligeables.
Réponse
Système = {balle}
Étude des interactions:
Système – Terre modélisée par le poids P
Système – Air modélisée par la poussée d’Archimède Π et la
force de frottement fluide f.
HypothèseLe système est de petit volume et beaucoup plus dense que l’air.
L’interaction avec l’air est donc négligeable.
Deuxième loi de Newton :
\[ m \overrightarrow{a_{G}} = \overrightarrow{P} = m \overrightarrow{g} \]
avec a l’accélération du système. Finalement
\[
\overrightarrow{a_{G}} = \overrightarrow{g} \tag{7}
\]
Encore une fois, le système est en chute libre dans le champ de pesanteur
terrestre.
Établissement des équations horaires du mouvement
Projection de l’équation du mouvement
Exercice
Établir, à partir de la relation (7), les relations qui donnent les expressions des composantes du vecteur accélération dans le repère (O;i,j,k).
Réponse
La relation (7) est vectorielle, on choisit un repère afin de la transformer en système d’équations scalaires. À priori le mouvement peut s’effectuer selon les trois dimensions de l’espace, on choisit donc le repère cartésien (O;i,j,k).
Dans ce repère, g=−gk que l’on peut écrire : g00−g et aG=axi+ayj+azk
que l’on peut écrire : aGaxayaz.
Finalement, l’équation (7) s’écrit une fois projetée :
ax=0(8)
ay=0(9)
az=−g(10)
Exercice
Caractériser le mouvement.
Réponse
Les relations (8) et (9) indiquent que selon les axes (Ox) et (Oy)il n’y a pas de mouvement ou que ce mouvement est (rectiligne) uniforme.
La relation (10) indique que le mouvement est uniformément accéléré
selon l’axe (Oz).
Détermination des composantes du vecteur vitesse
Exercice
Établir, à partir des relations (8), (9) et (10) les relation qui donnent les expressions des composantes du vecteur vitesse du système en fonction du temps.
Réponse
Puisque l’accélération est le taux de variation instantanée de la vitesse,
(8)⇔dtdvx=0(11)
(9)⇔dtdvy=0(12)
(10)⇔dtdvz=−g(13)
L’intégration de ces relations conduit aux familles de fonctions suivantes :
(11)⇒vx(t)=A(14)
(12)⇒vy(t)=B(15)
(13)⇒vz(t)=−gt+C(16)
Afin de déterminer les fonctions vx, vy et vzsolutions du problème, il est nécessaire (et suffisant) d’utiliser la condition
initiale sur la vitesse :
La relation (17) nous indique que le mouvement est uniforme selon l’axe
(Ox).
La relation (18) nous indique qu’il n’y a aucun mouvement selon l’axe (Oy).
Le mouvement s’inscrit donc dans le plan (xOz).
Détermination des coordonnées de la position
Exercice
Établir, à partir des relations (17), (18) et (19) les relations qui donnent les expressions des composantes du vecteur position du système en fonction du temps.
Réponse
Puisque la vitesse est le taux de variation de la position,
(17)⇔dtdx=v0cos(α)(20)
(18)⇔dtdy=0(21)
(19)⇔dtdvz=−gt+v0sin(α)(21)
L’intégration de ces relations conduit aux familles de fonctions suivantes:
(20)⇒x(t)=v0cos(α)t+D(23)
(21)⇒y(t)=E(24)
(22)⇒z(t)=−21gt2+v0sin(α)t+F(25)
Afin de déterminer les fonctions x, y et zsolutions du problème,
il est nécessaire (et suffisant) d’utiliser la condition initiale sur la
position :
La détermination de la trajectoire nécessite d’établir la relation qui
existe entre les coordonnées d’espace. Il faut donc éliminer le temps dans les relations (26) et (28).
\[ (26) \Leftrightarrow t = \dfrac{x}{v_{0} \cos (\alpha)} \]
En substituant le temps t dans la relation (28), on obtient
La flèche est le point de la trajectoire de coordonnées (xF,zmax).
Déterminer les expressions de xF et de zmax.
Réponse
Le raisonnement est identique à celui mis en œuvre dans la section 3.4.1 ;
la balle se trouve à sa position d’altitude maximale lorsque la composante
verticale de sa vitesse est nulle. Donc
Comme toujours à partir des équations
horaires, il est nécessaire de déterminer la date à laquelle l’évènement
étudié a lieu.
Soit tp la date à laquelle le système touche le sol. tp est
la racine positive de l’équation
\[ z(t_p) = 0 = - \dfrac{1}{2}\, gt_{p}^2 + v_{0} \sin (\alpha) t_{p} + z_{0} \]
On peut alors déterminer xp puisque
\[ x_{p} = x (t_{p}) = v_{0} \cos (\alpha) t_{p} \]
En effet l’information selon laquelle A s’est déplacé ou a disparu se propage é vitesse finie (cf. cours sur les ondes). Par exemple, on voit dans le ciel des étoiles qui ont disparu ou qui ne se trouvent plus à l’endroit où on les vise. ↩︎