Études de mouvements circulaires
L’objectif de cette séance est l’étude du mouvement d’un mobile autoporteur en rotation autour d’un axe fixe à l’aide d’un fil inextensible sur une table à coussins d’air.
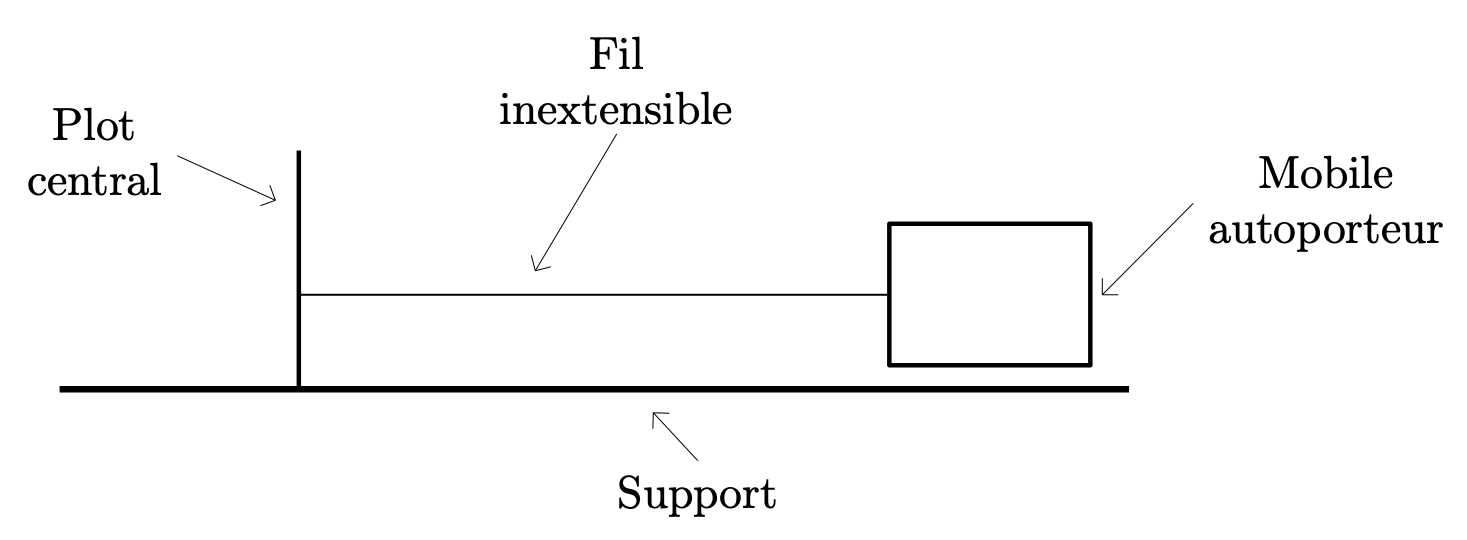

Les deux enregistrements sont téléchargeables au format pdf
Premier mouvement
Étude de l’enregistrement
Les positions successives du centre d’inertie du mobile sont enregistrées à intervalles de temps réguliers . On obtient l’enregistrement suivant :
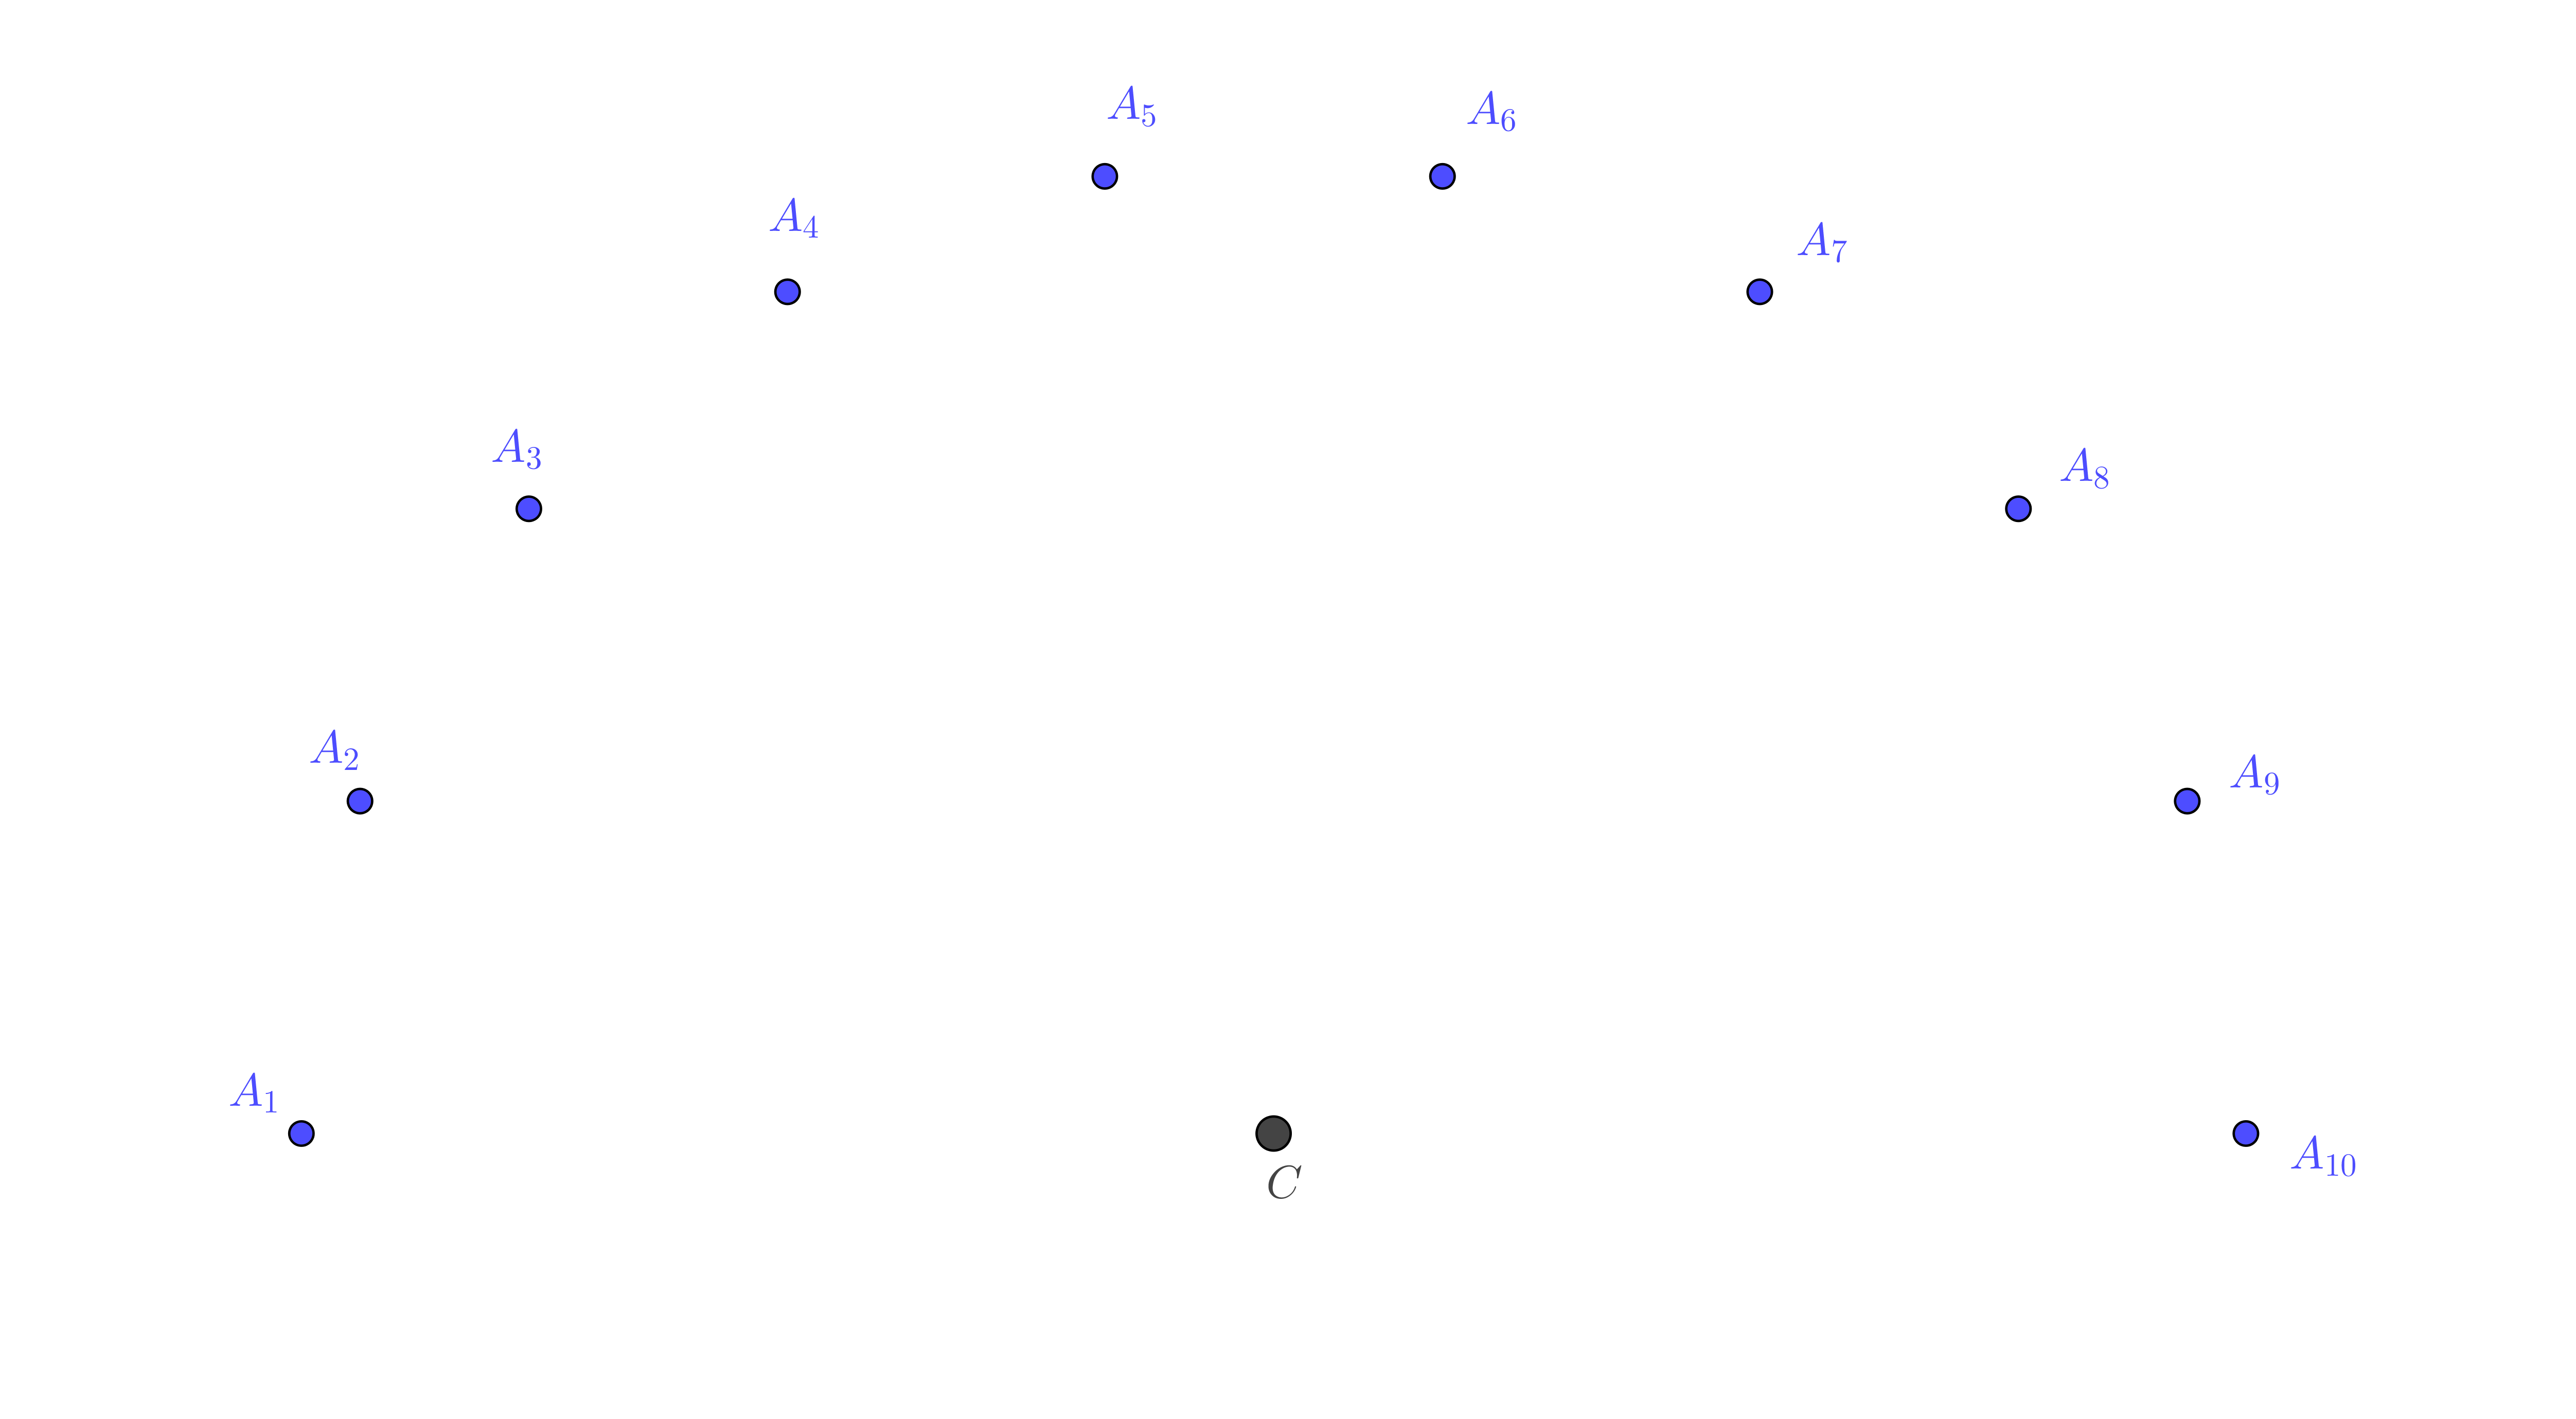
Les différents points sont les traces du centre d’inertie du du mobile. L’échelle des longueurs est la suivante : .
-
Quelle est la nature de la trajectoire de ?
-
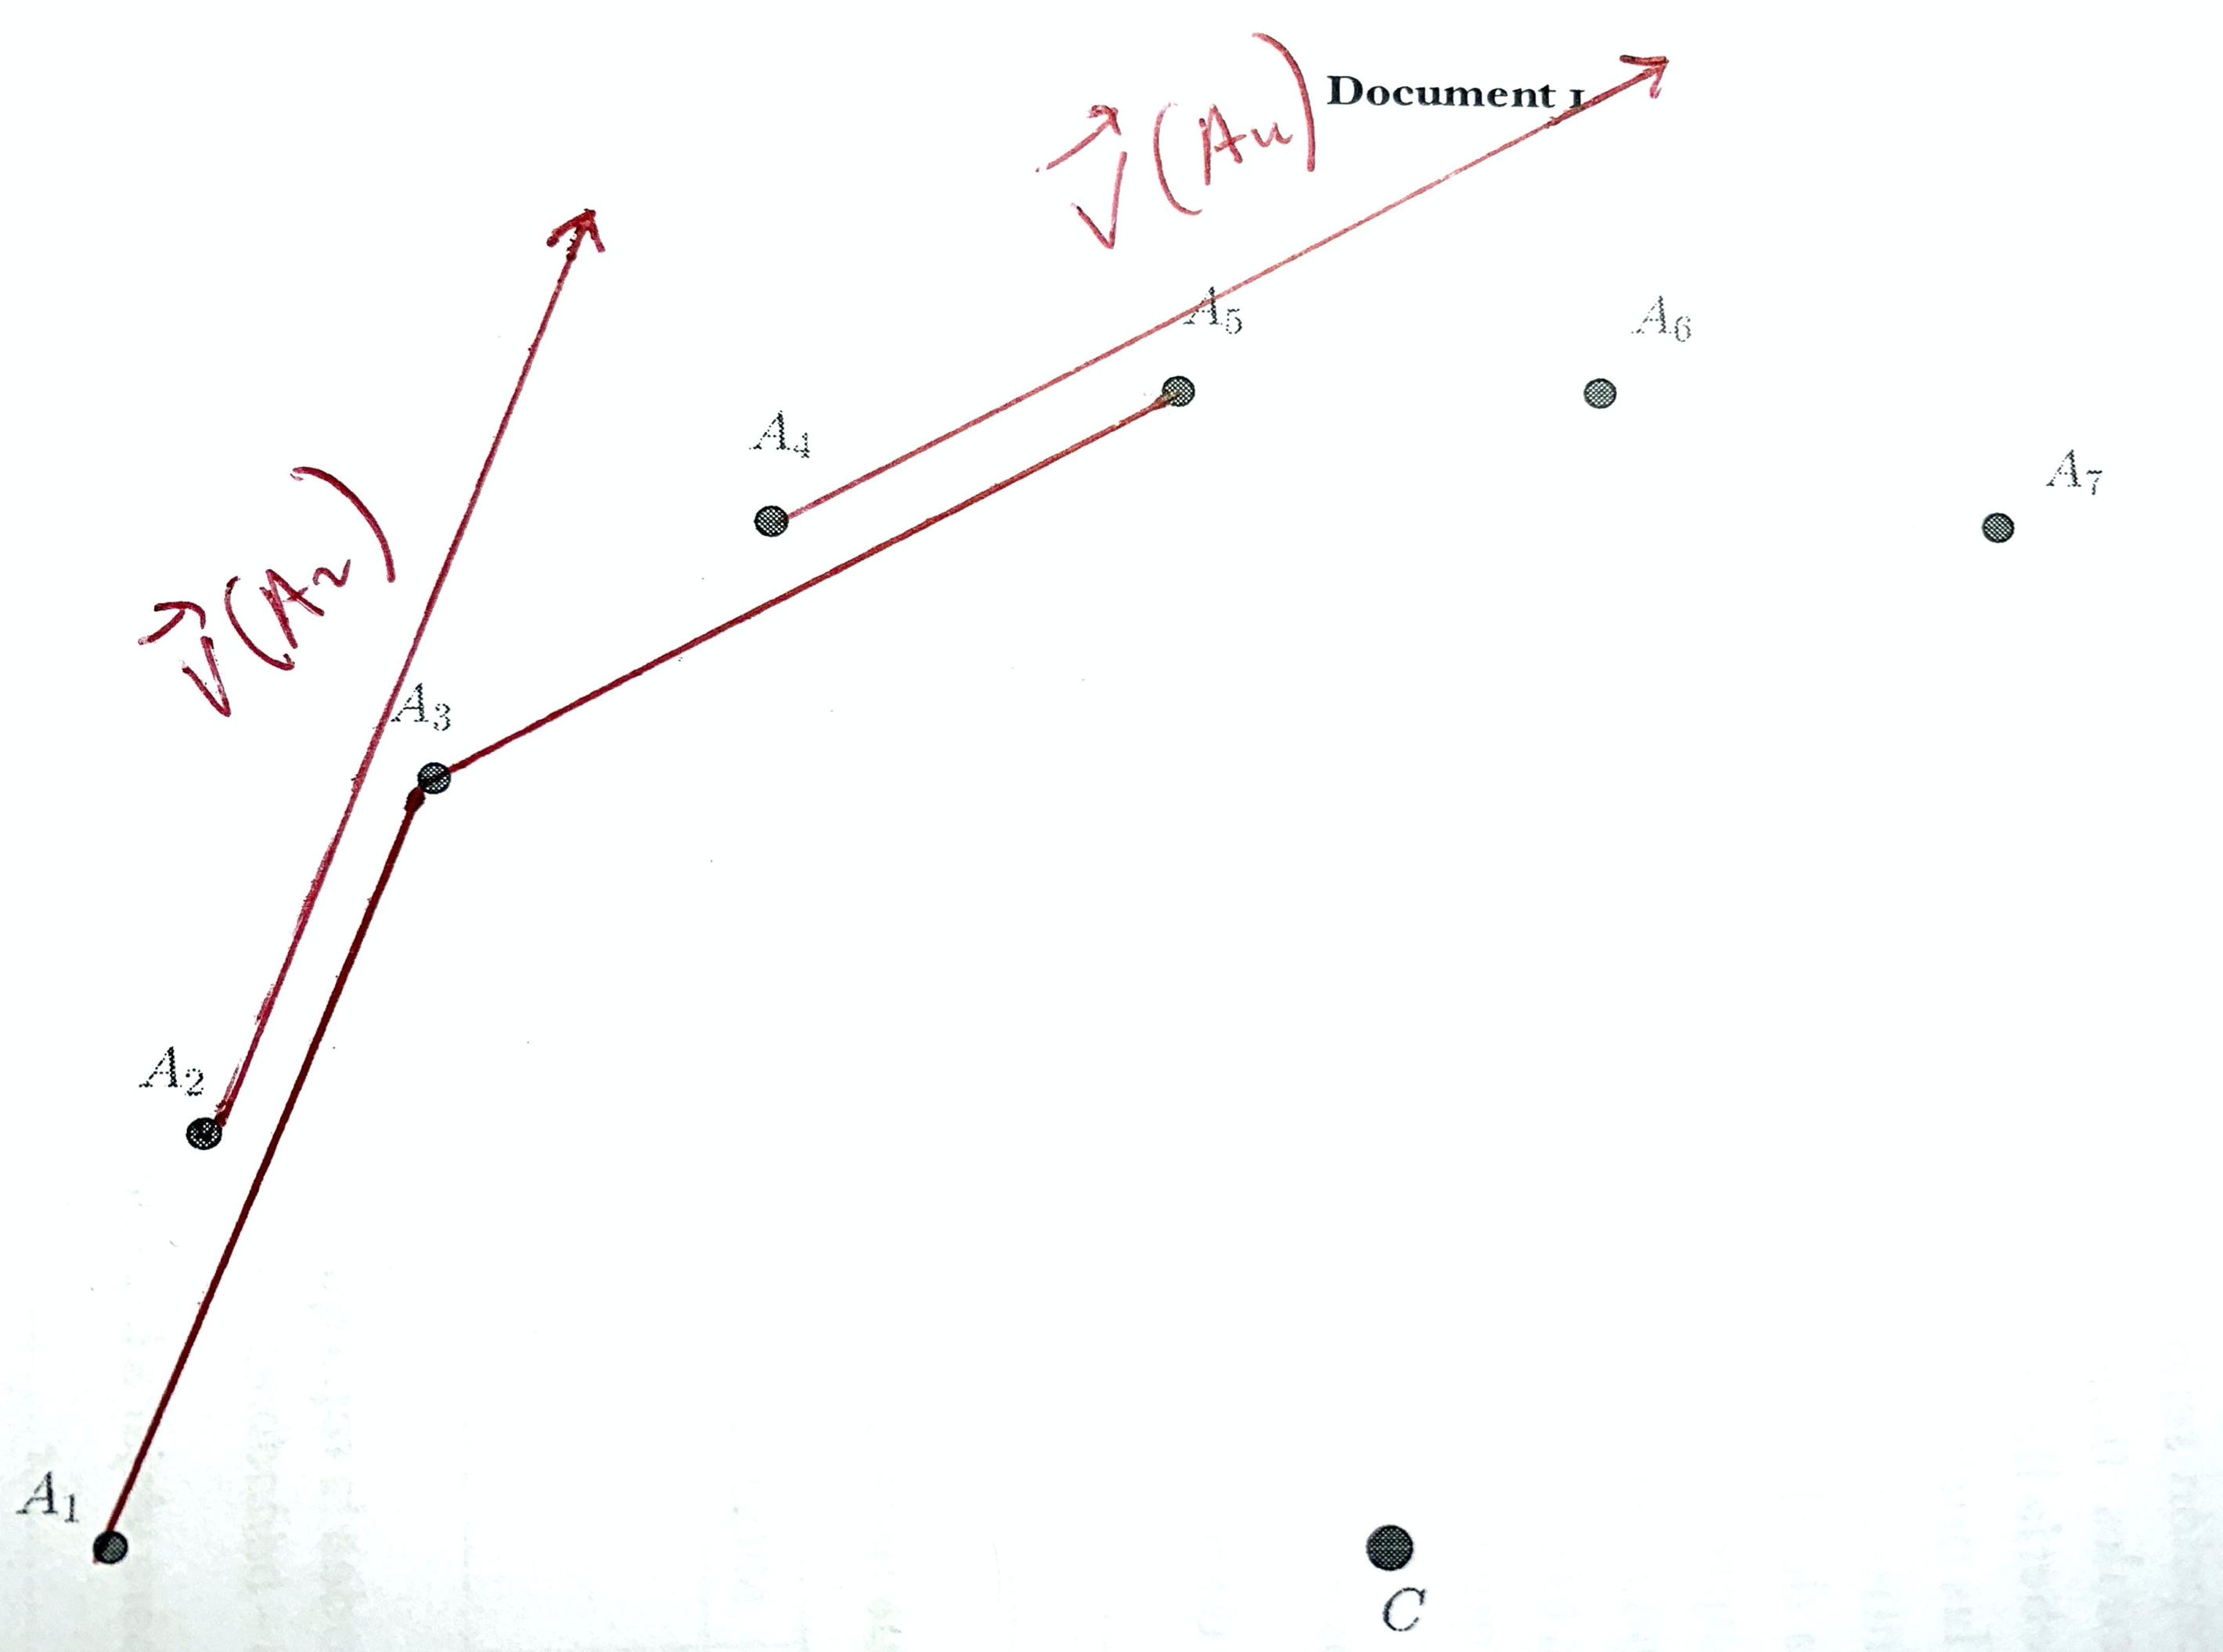
Définir le vecteur vitesse de , au point . En déduire son expression approchée.
-
Déterminer la valeur de la vitesse .
-
Représenter sur la feuille. Indiquer l’échelle utilisée.
Réponse
- Le vecteur possède une direction parallèle à celle du vecteur . Cette direction passe bien sûr par le point .
- Le vecteur possède le même sens que le vecteur .
- Le vecteur a pour valeur .
On le représente donc par une flèche parallèle et de même sens que le vecteur partant de et ayant pour longueur si on prend pour échelle .
-
Mêmes questions pour le point .
Réponse
Raisonnement identique.
- Le vecteur possède une direction parallèle à celle du vecteur . Cette direction passe bien sûr par le point .
- Le vecteur possède le même sens que le vecteur .
- Le vecteur a pour valeur .
On le représente donc par une flèche parallèle et de même sens que le vecteur partant de et ayant pour longueur (on utilise toujours la même échelle des vitesses).
-
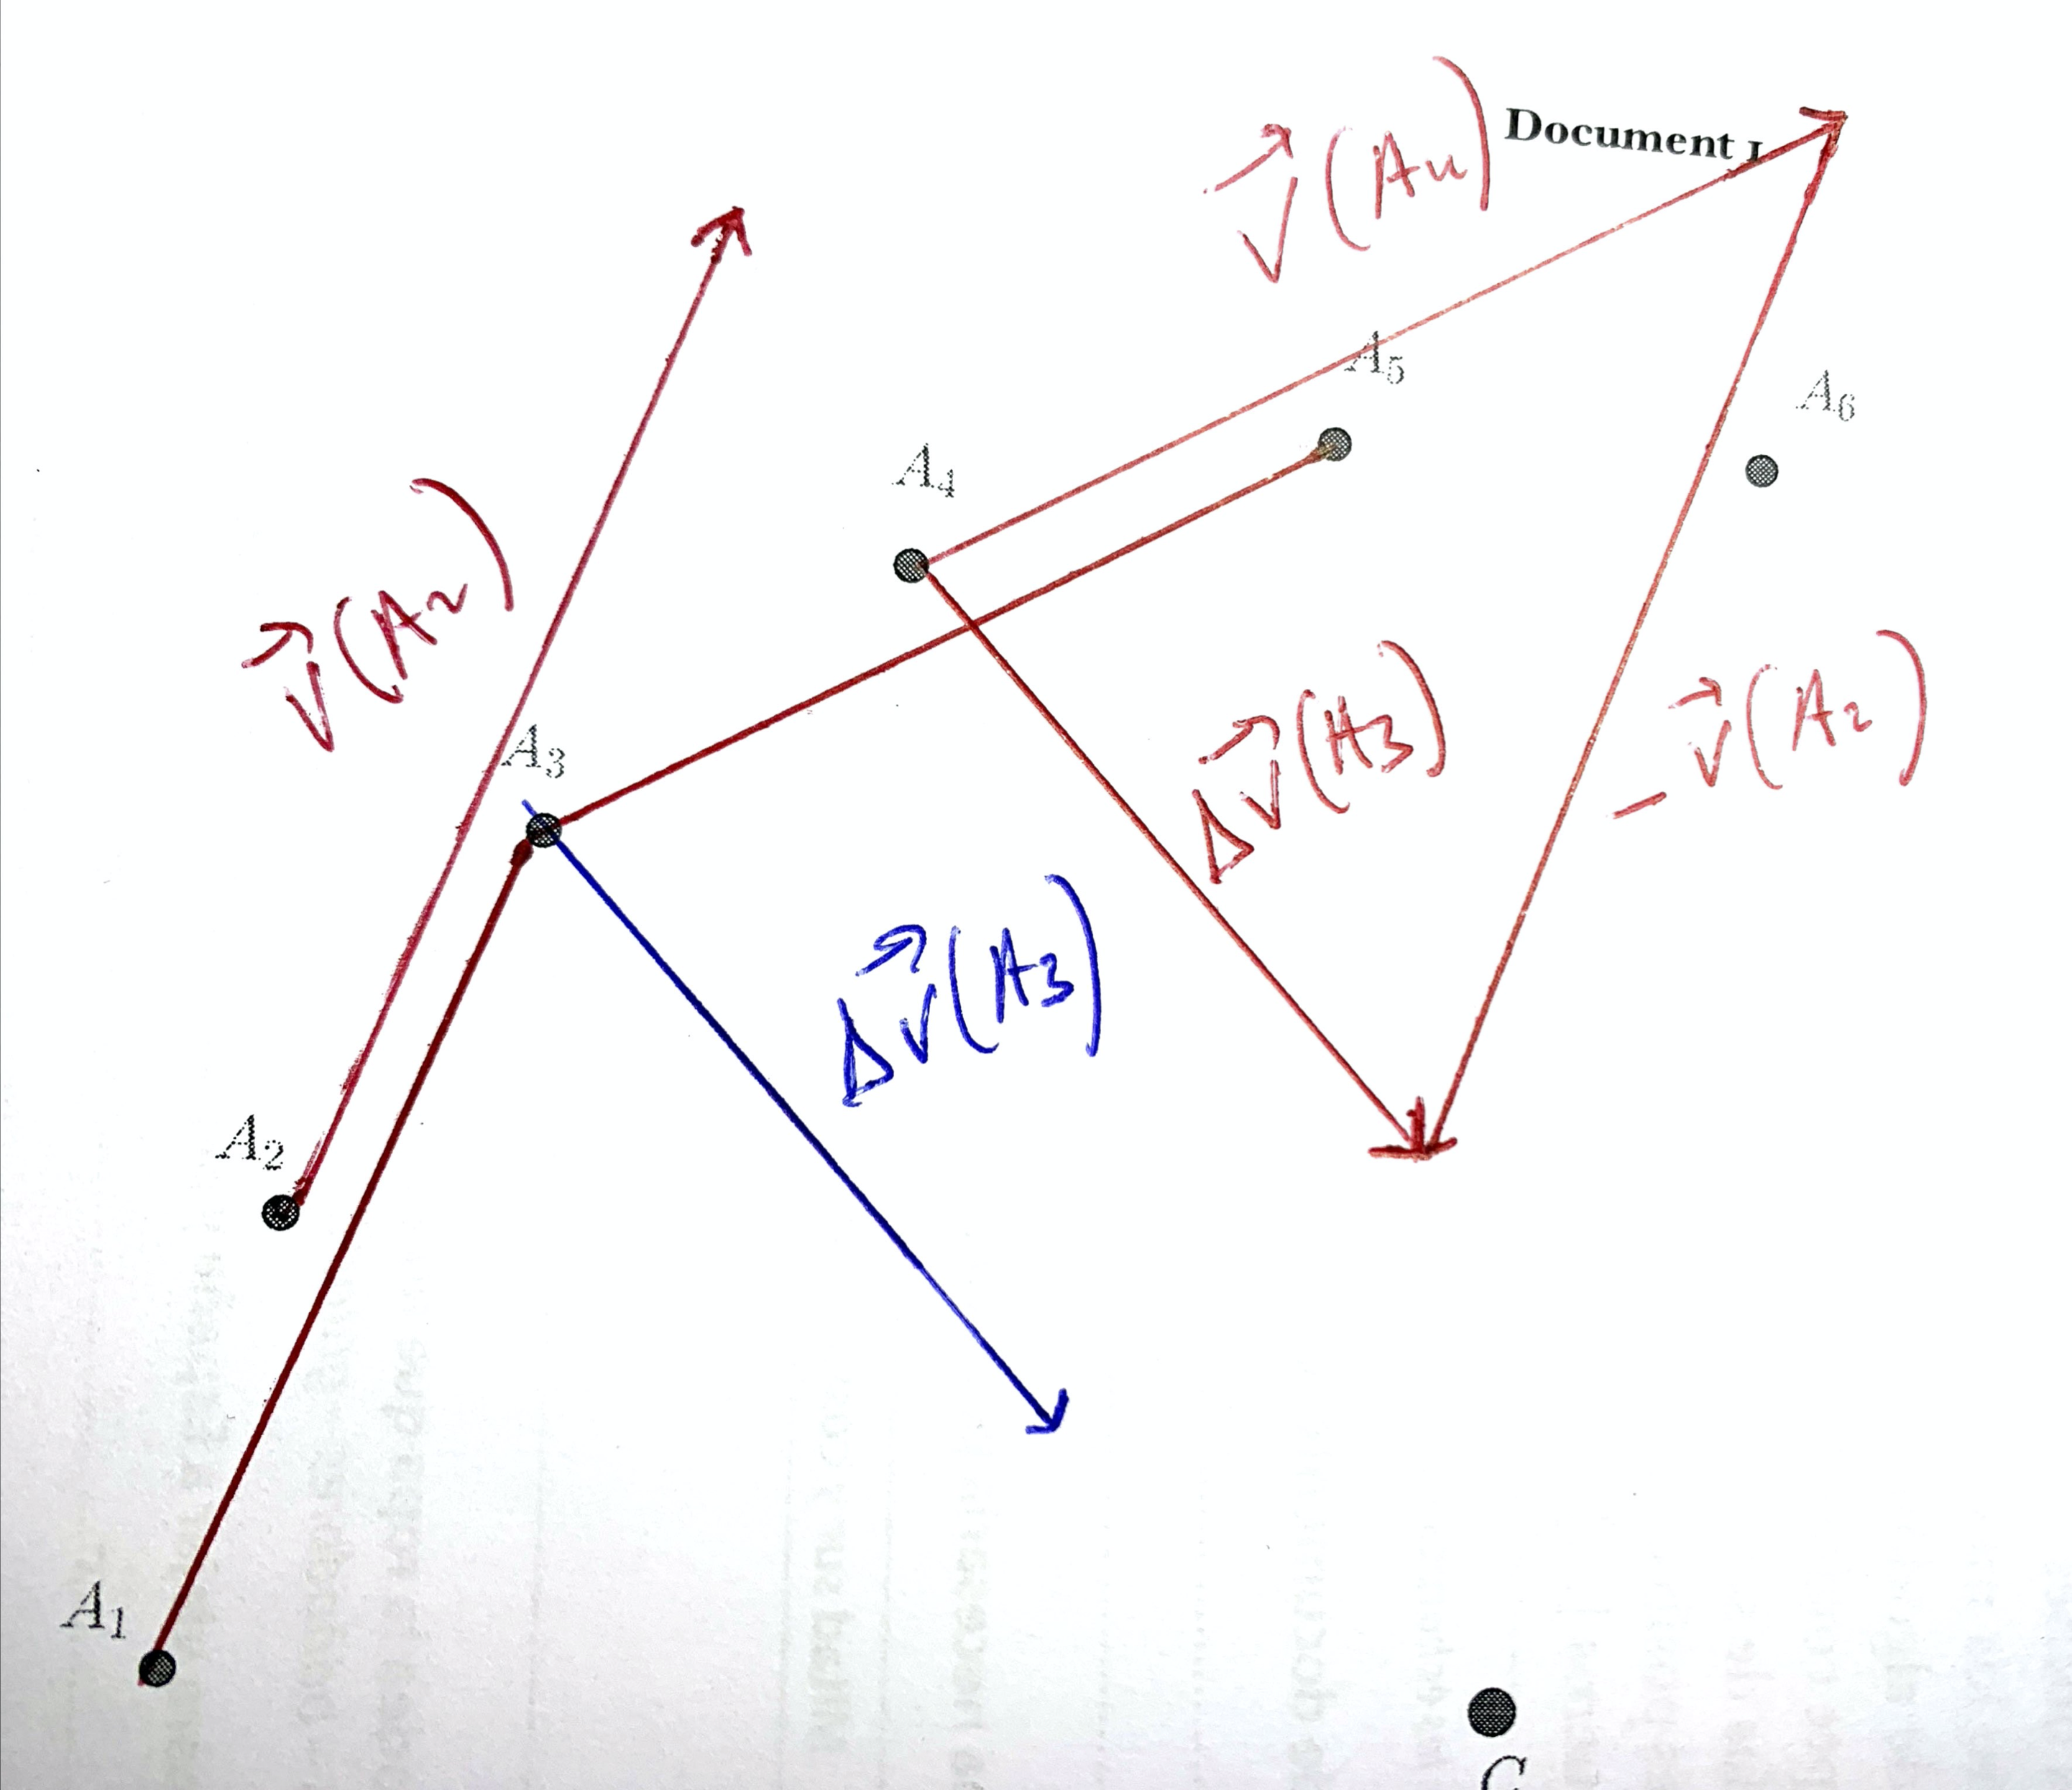
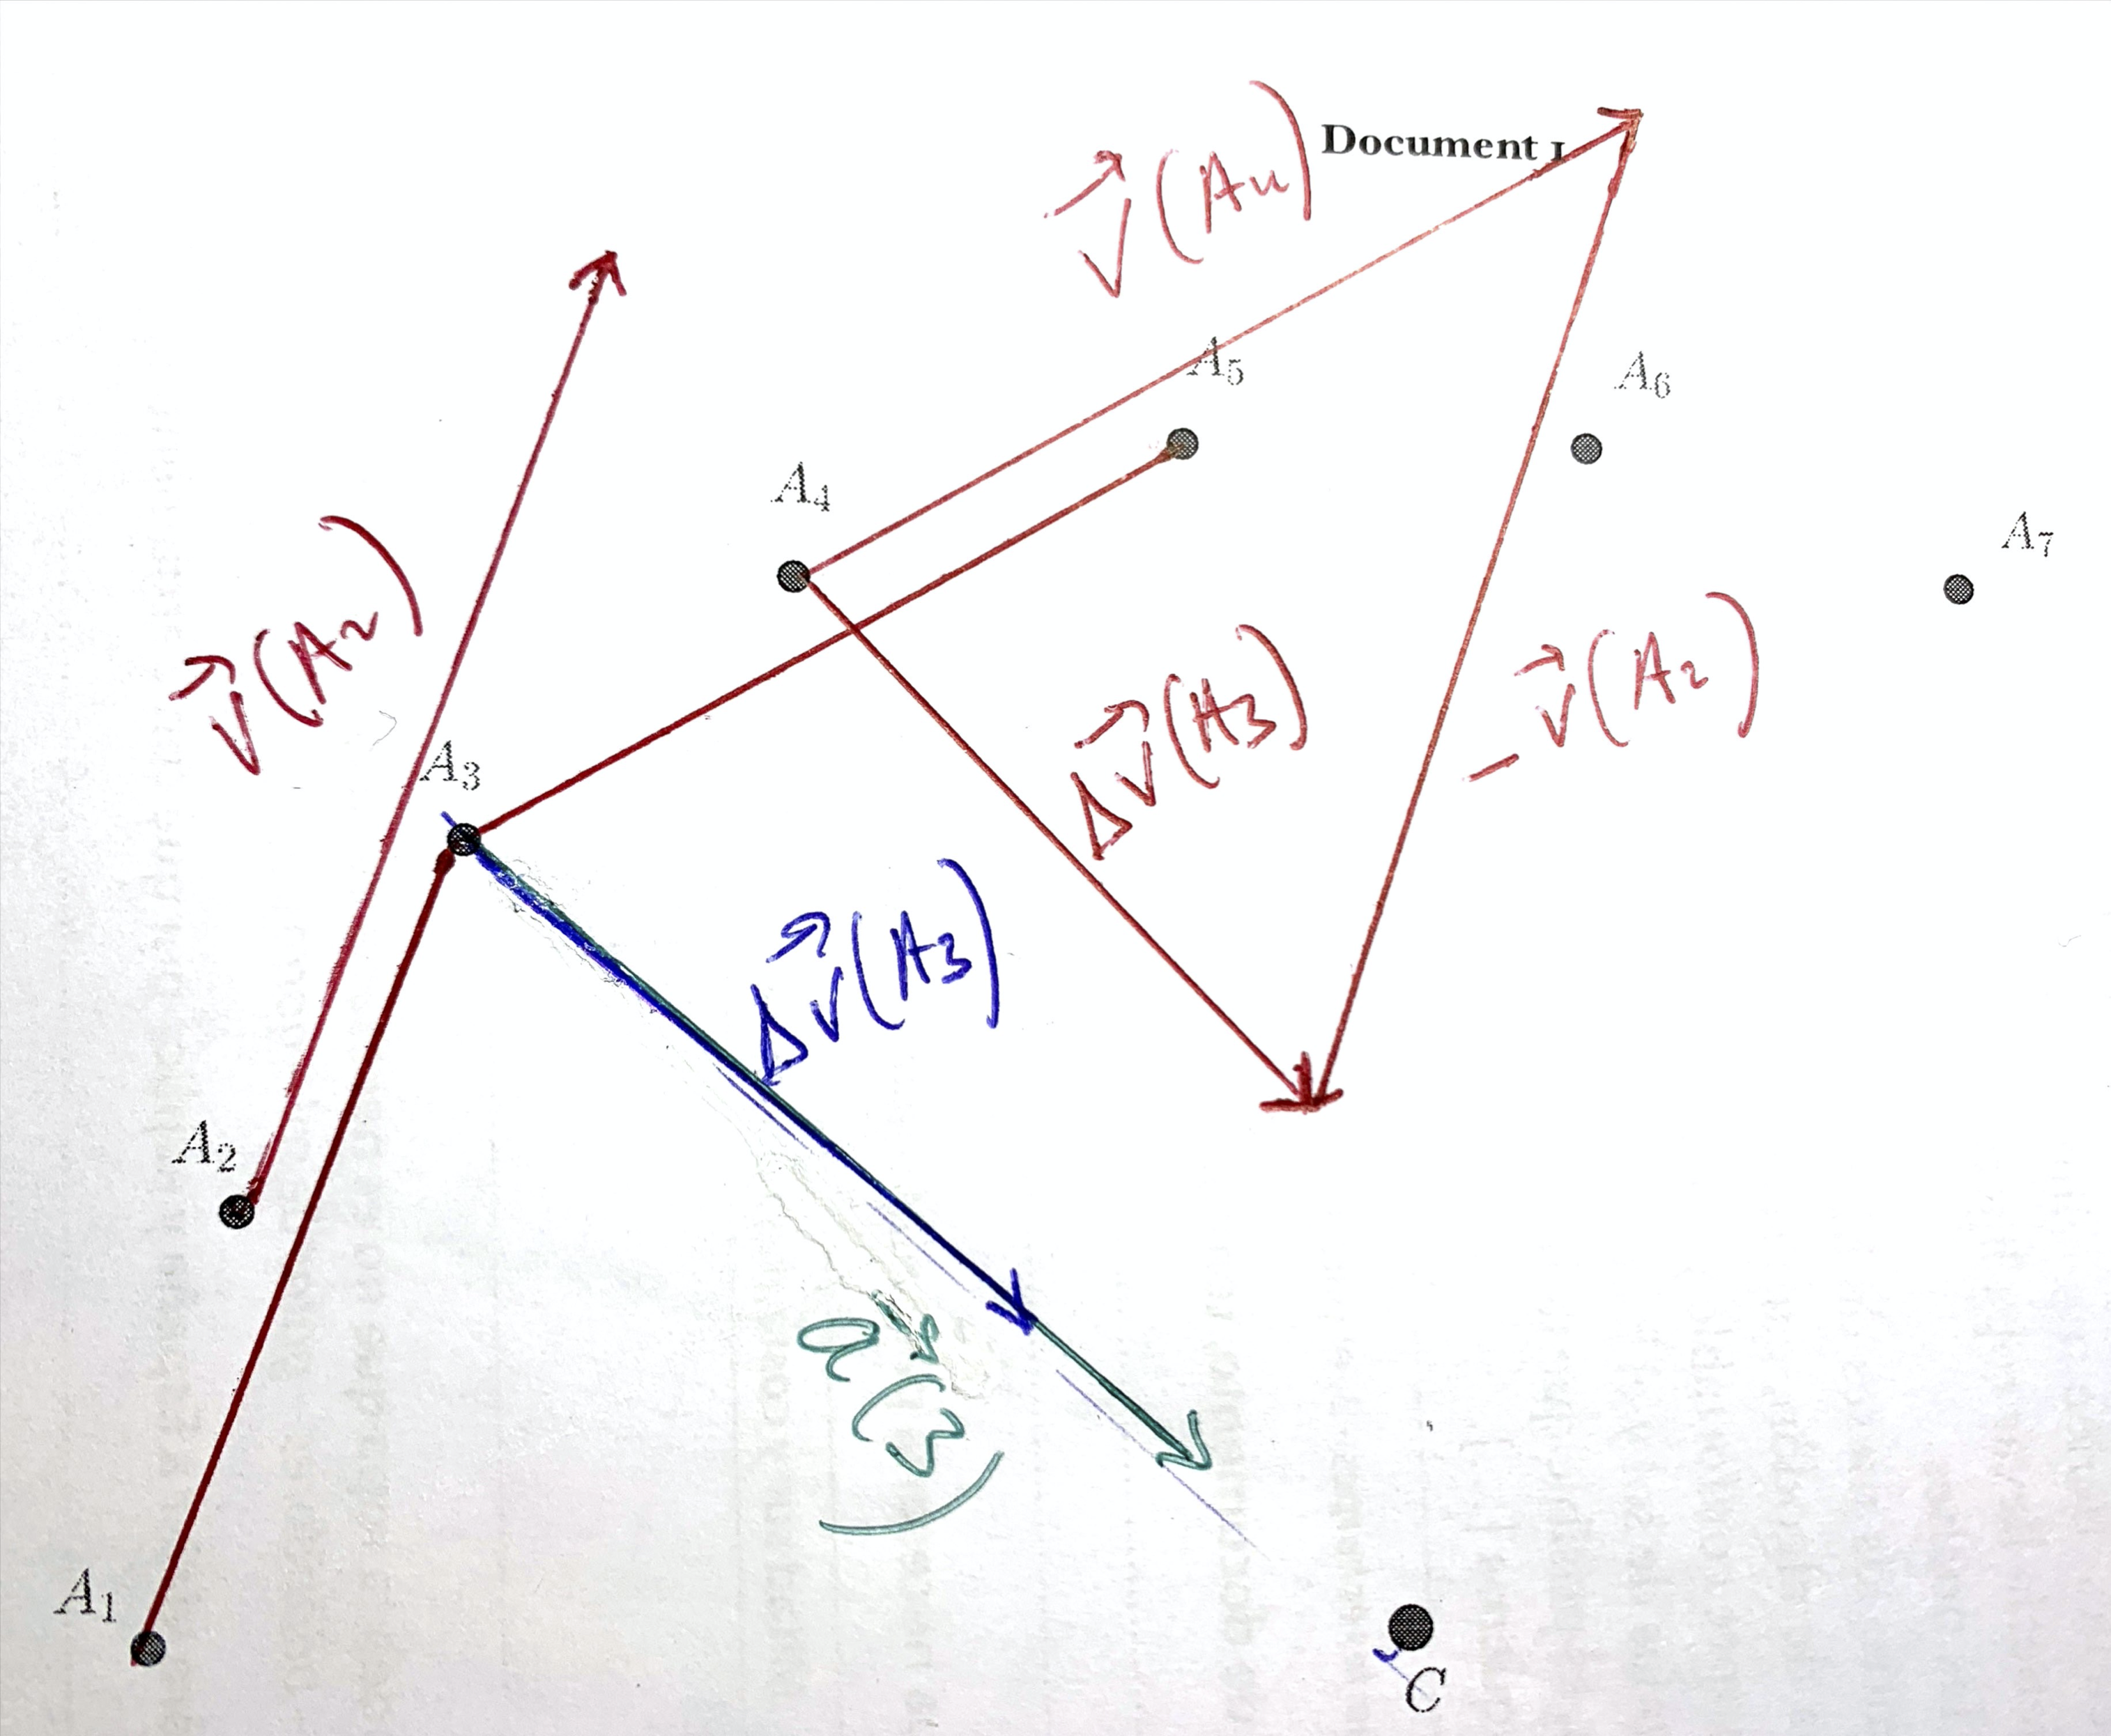
Au point , construire .
Réponse
- Puisque les vecteurs et on ne peut accéder aux caractéristiques de qu’à partir d’une construction graphique (voir schéma).
- Ne pas oublier de transporter le vecteur du point au point .
Remarque : on doit constater ici (ça ne se voit pas sur mon graphique construit sans équerre) que la direction du vecteur passe par le point .
-
Déterminer graphiquement.
-
Au point , construire et déterminer graphiquement.
Réponse
- Pour construire le vecteur , il faut dans un premier temps construire les vecteurs et en utilisant la même procédure qu’aux questions 2. et 3.
- Les vecteurs et n’étant pas colinéaires, on ne peut accéder aux caractéristiques de qu’à partir d’une construction graphique, comme déjà souligné à la question 6.
- Ici aussi, le vecteur possède une direction qui passe par le point .
- Graphiquement, on mesure sa valeur , elle vaut .
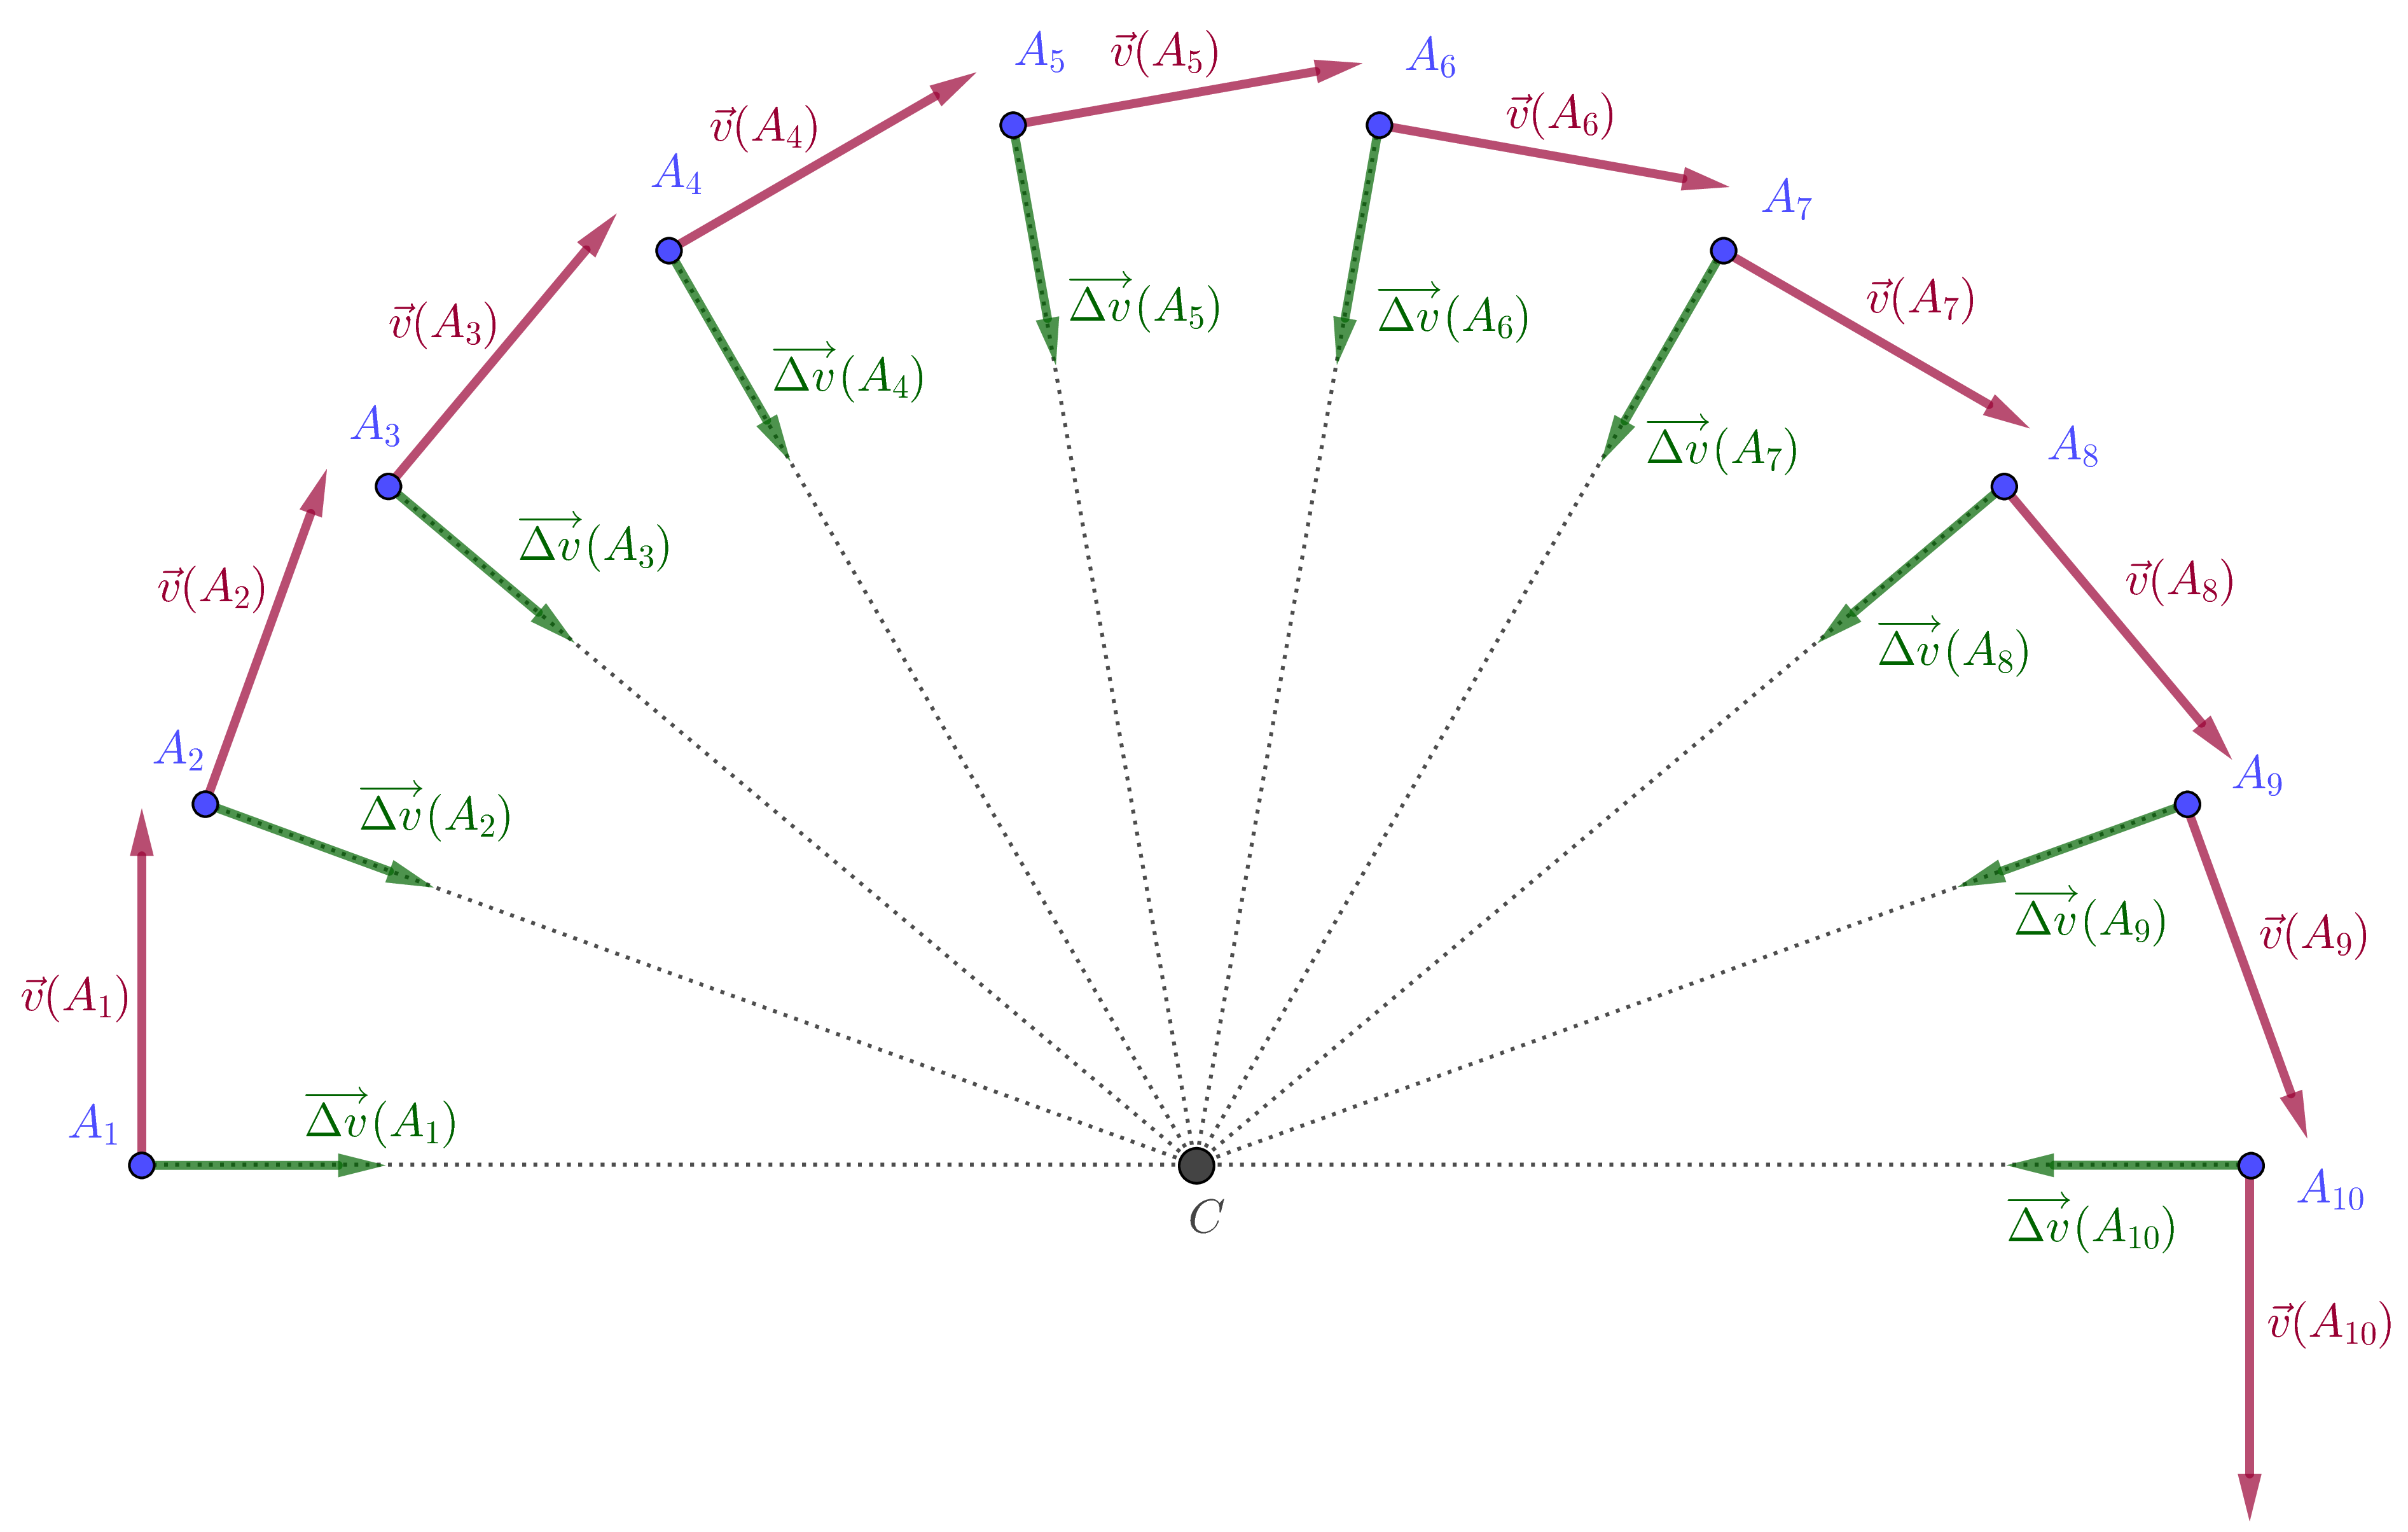
-
Qualifier le mouvement.
-
Faire le bilan des forces qui agissent sur le mobile.
Réponse
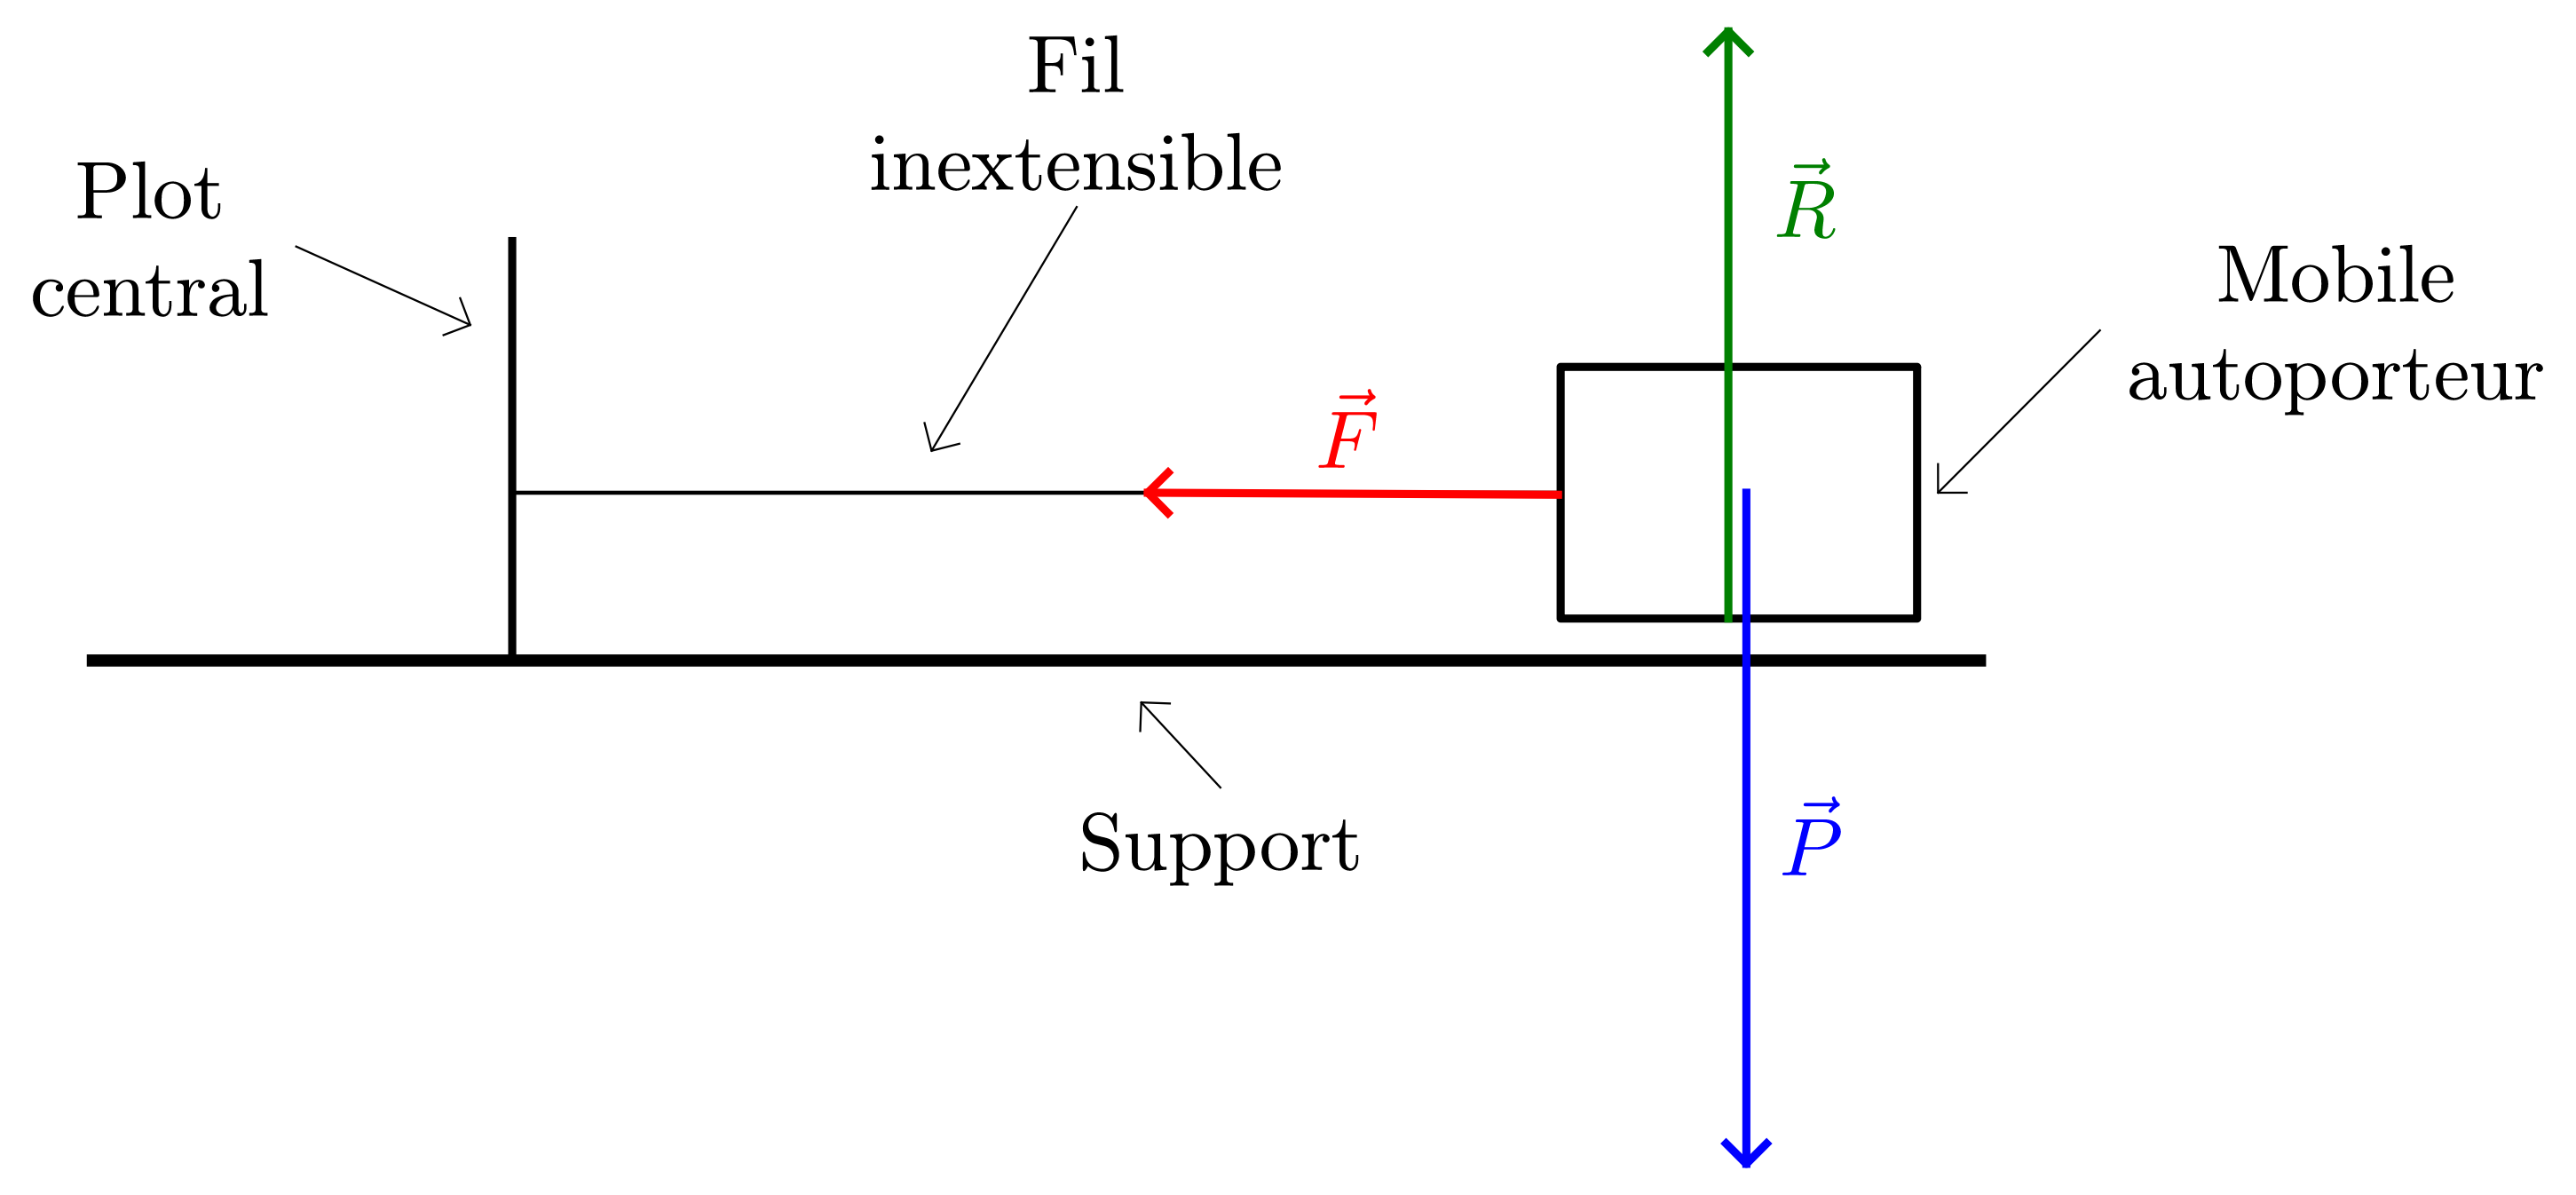
- Système
- Interactions :
- Système – Terre , modélisée par le poids ;
- Sytème – Support , modélisée par la réaction (la direction de cette force est perpendiculaire au support car il n’y a pas de frottement) ;
- Système – Fil , modélisée par la force dont la direction est confondue avec celle du fil.
- Référentiel
- Schématisation (toutes les forces sont ramenées au centre d’inertie du système)
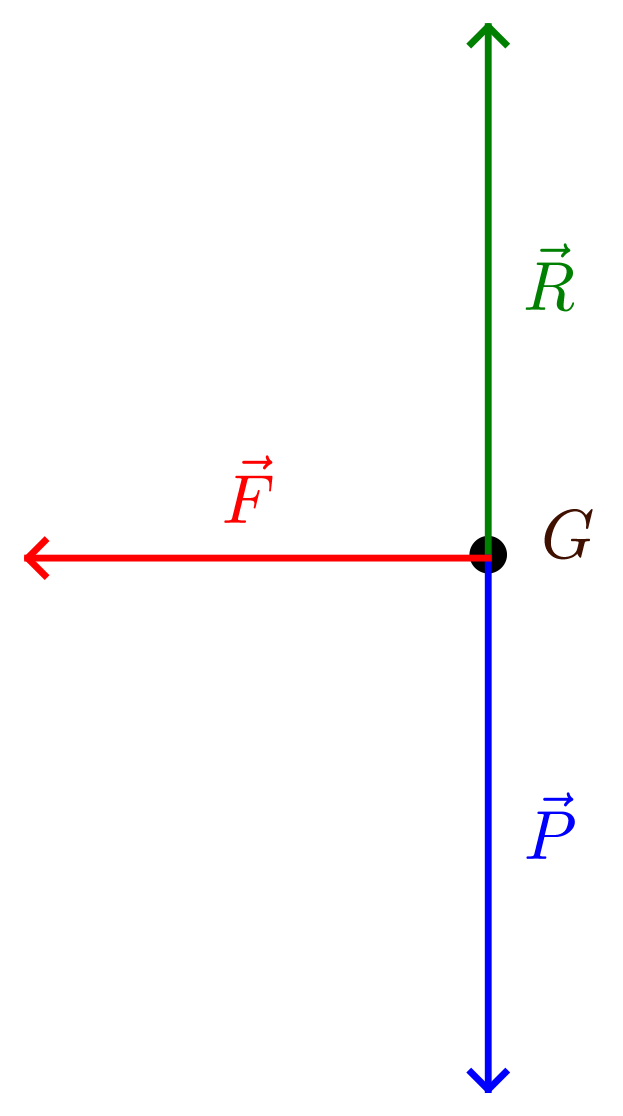
On constate que . La résultante (ou somme) des forces est égale au vecteur dont la direction se confond avec le rayon de la trajectoire.
-
Tracer, au point , la résultante des forces qui agissent sur le mobile et comparer sa direction à celle du vecteur .
-
Tracer, au point , la résultante des forces qui agissent sur le mobile et comparer sa direction à celle du vecteur .
Accélération du mobile

De même que l’on s’intéresse, dans un référentiel donné, au taux de variation instantanée du vecteur position du centre d’inertie d’un système à la date en définissant la vitesse par :
— On étudie ainsi comment évolue cette position au cours du temps —, on peut définir le taux de variation instantanée du vecteur vitesse ou vecteur accélération du centre d’inertie du système mécanique à la date dans le même référentiel, par :
On étudie alors comment varie le vecteur vitesse à la date .
Unité
On peut déterminer l’unité de la valeur du vecteur accélération en cherchant sa dimension :
Dans le système international d’unités, la valeur du vecteur accélération s’exprime donc en mètre par seconde au carré ().
-
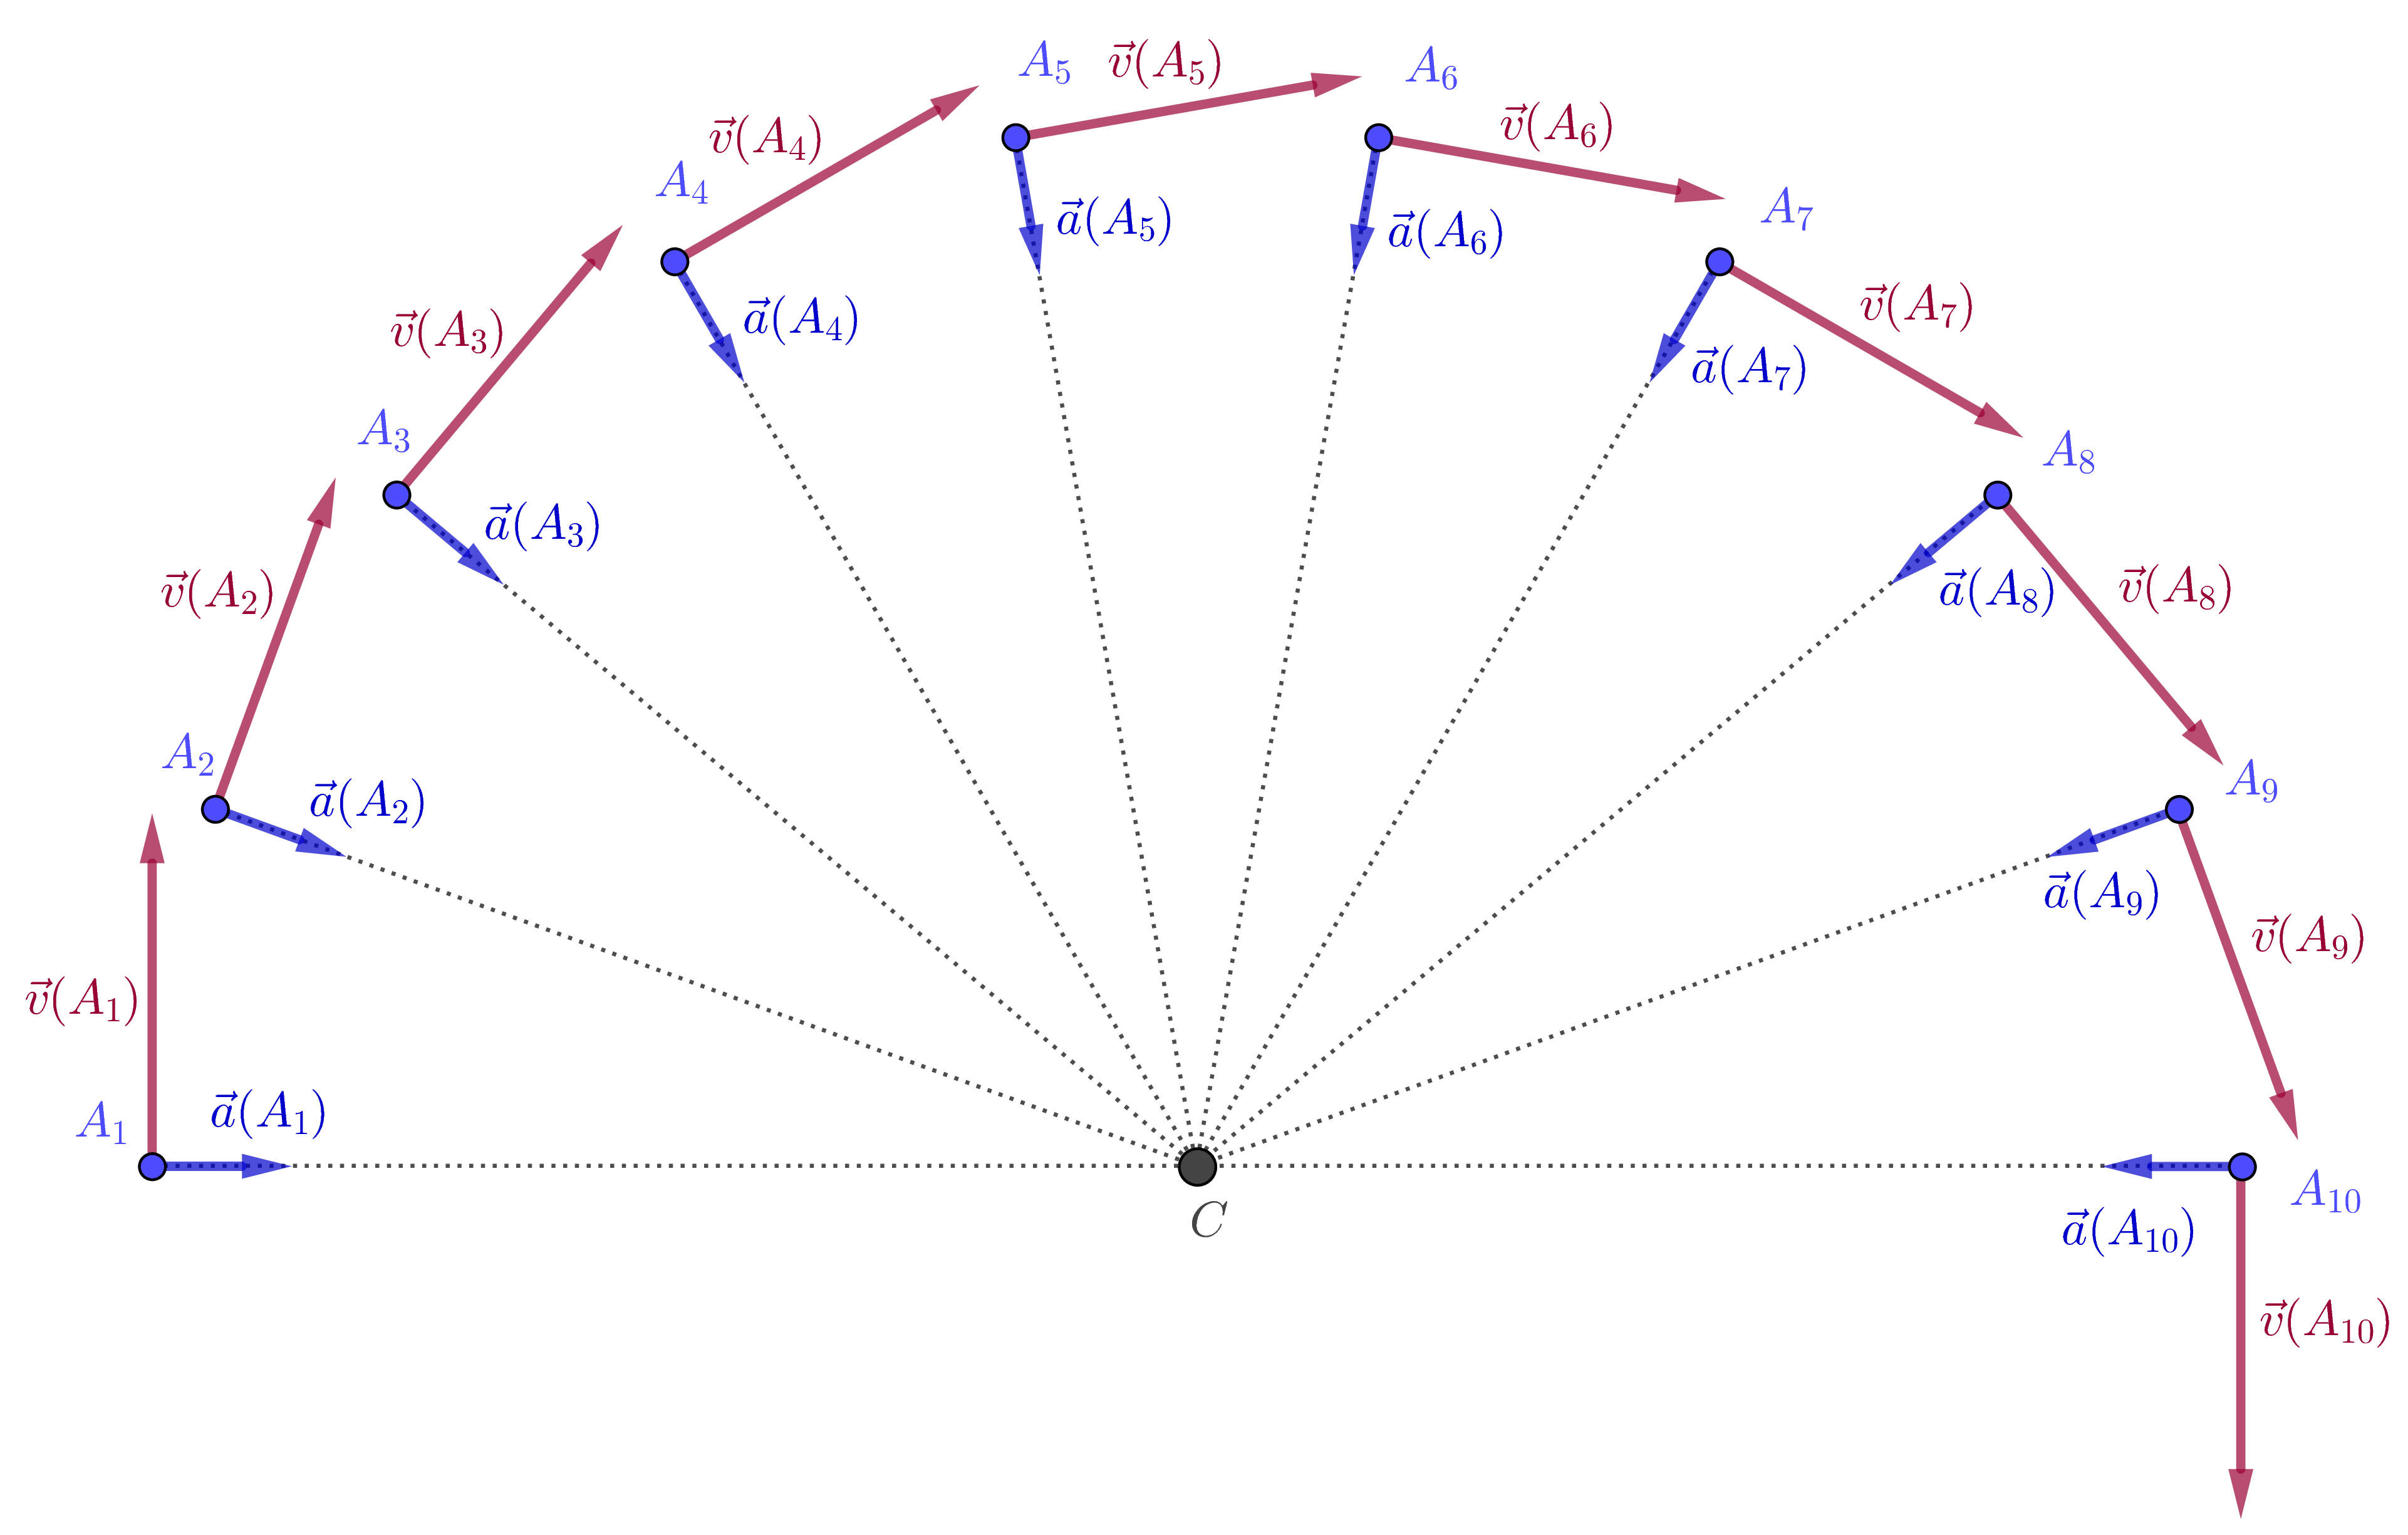
Définir le vecteur accélération au point . En déduire l’expression approchée de ce vecteur.
-
Comparer les directions des vecteurs et au point .
-
Déterminer la valeur du vecteur vitesse au point et tracer ce vecteur. Ne pas oublier de préciser l’échelle.
Réponse
- Puisque et sont colinéaires et de même sens, . .
- Échelle du tracé des accélération : .
-
Mêmes questions pour le point .
Réponse
- .
- Puisque et sont colinéaires et de même sens, . .
- Pour la représentation, on utilise l’échelle définie à la question précédente.
-
Quelle particularité le vecteur accélération présente-t-il lorsque le mouvement du système est circulaire et uniforme ?
Réponse
- Le vecteur accélération est toujours centripète (dirigé vers l’intérieur de la courbure) et possède une direction qui passe par le centre de courbure, lorsque le mouvement est circulaire et uniforme.
Puisque l’accélération est le taux de variation instantanée du vecteur vitesse, quelle caractéristique du vecteur vitesse est modifiée lorsque l’accélération est centripète ?
- On constate à l’issue de cette étude que la seule caractéristiques qui varie pour le vecteur vitesse est sa direction.
À retenirLorsque seule la direction du vecteur vitesse varie l’accélération est centripète.
Second mouvement
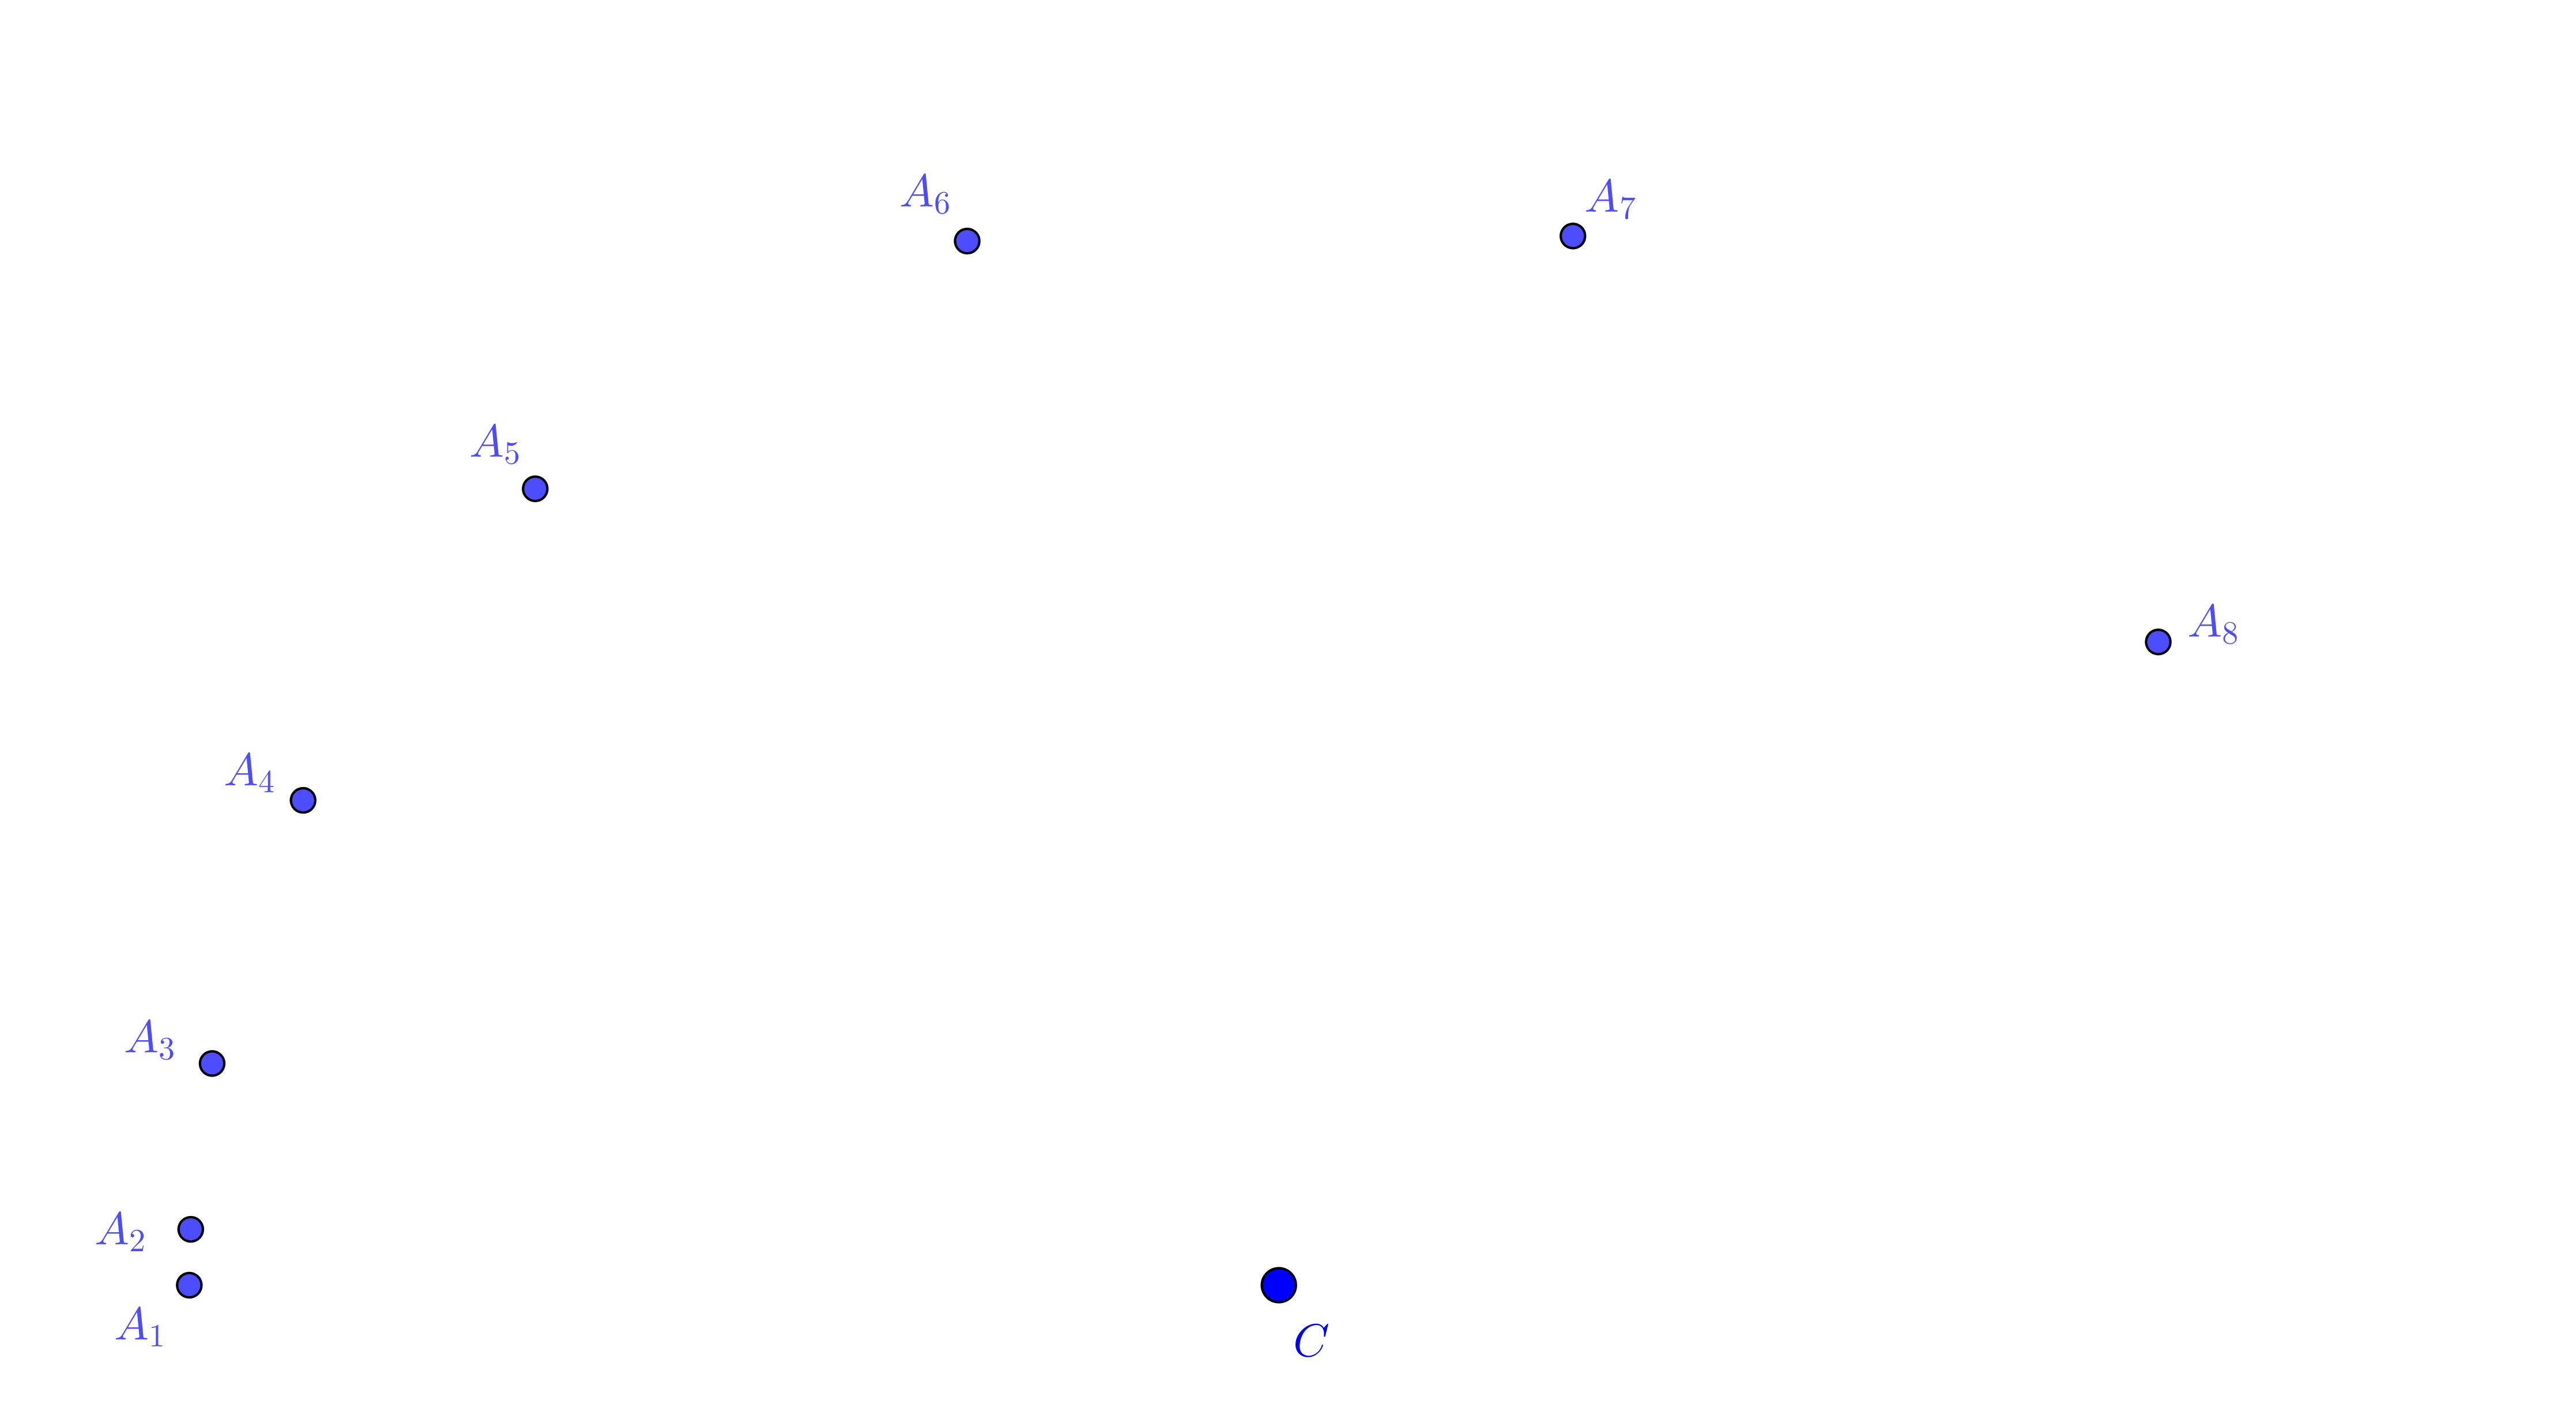
On modifie le montage et on enregistre à nouveau le mouvement du mobile.
-
Déterminer et tracer les accélérations et sur cet enregistrement.
Réponse
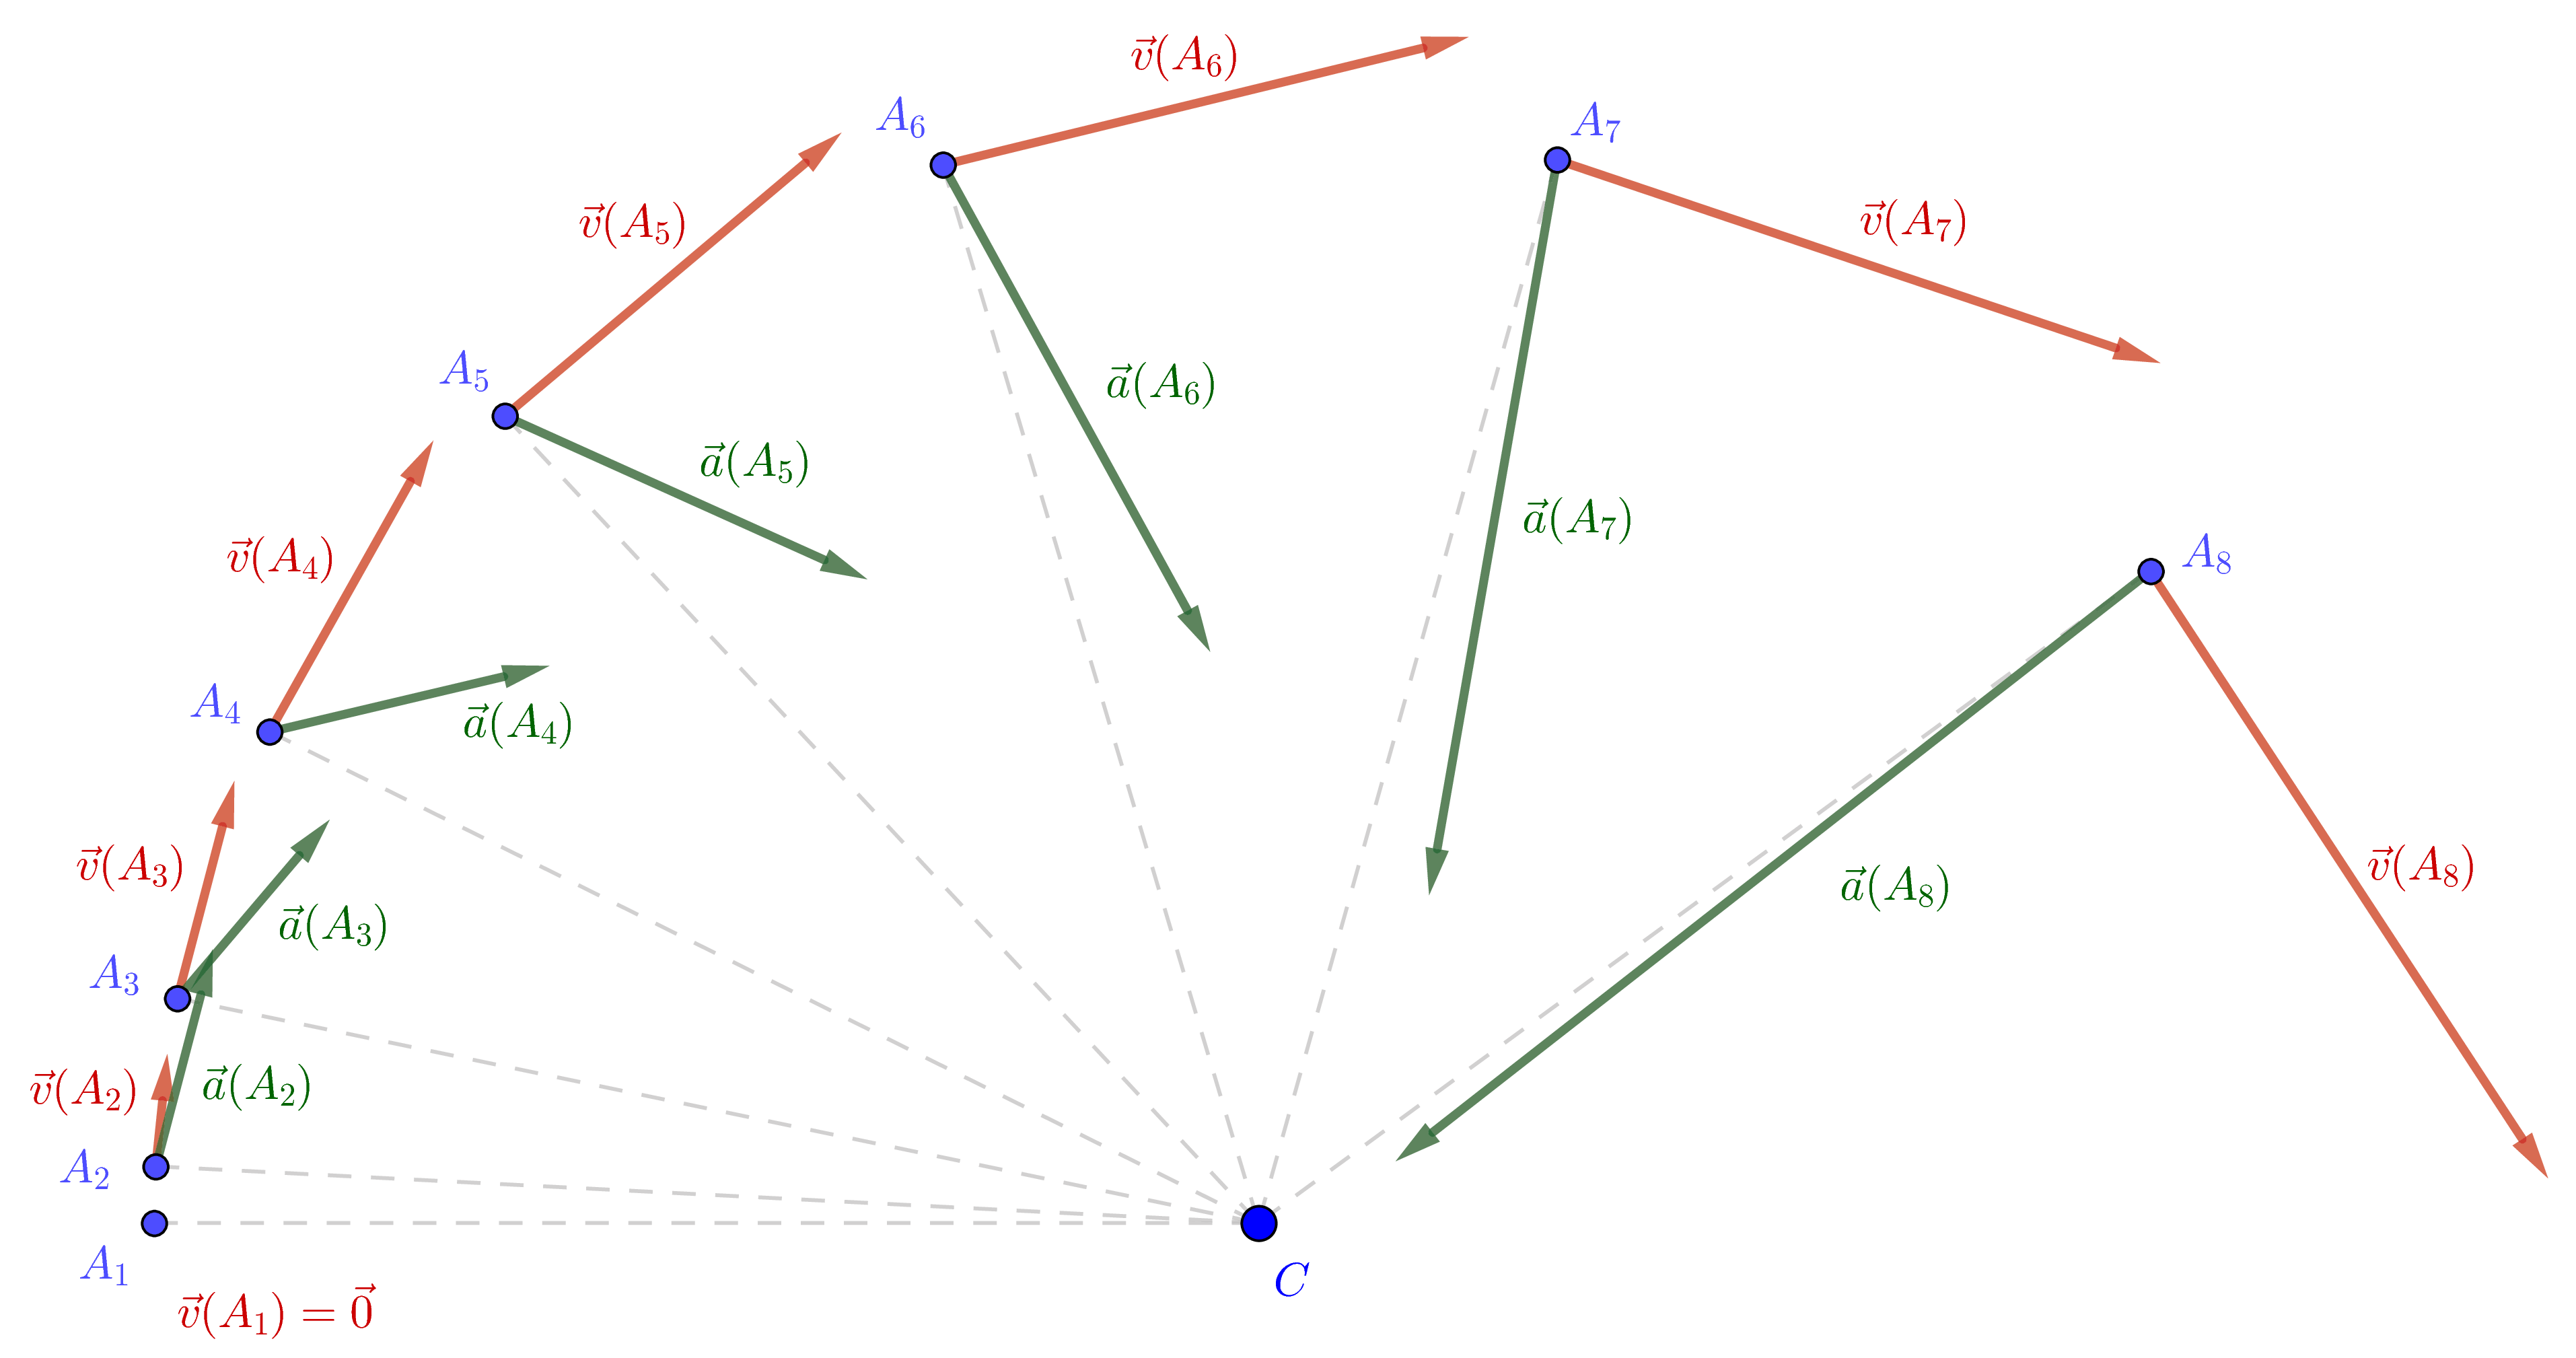
- On constate que les différentes accélérations ne sont plus centripètes, elles possèdent une composante radiale (même direction que les rayons de la trajectoire) et des composantes tangentielles (même direction que les vecteurs vitesses)
-
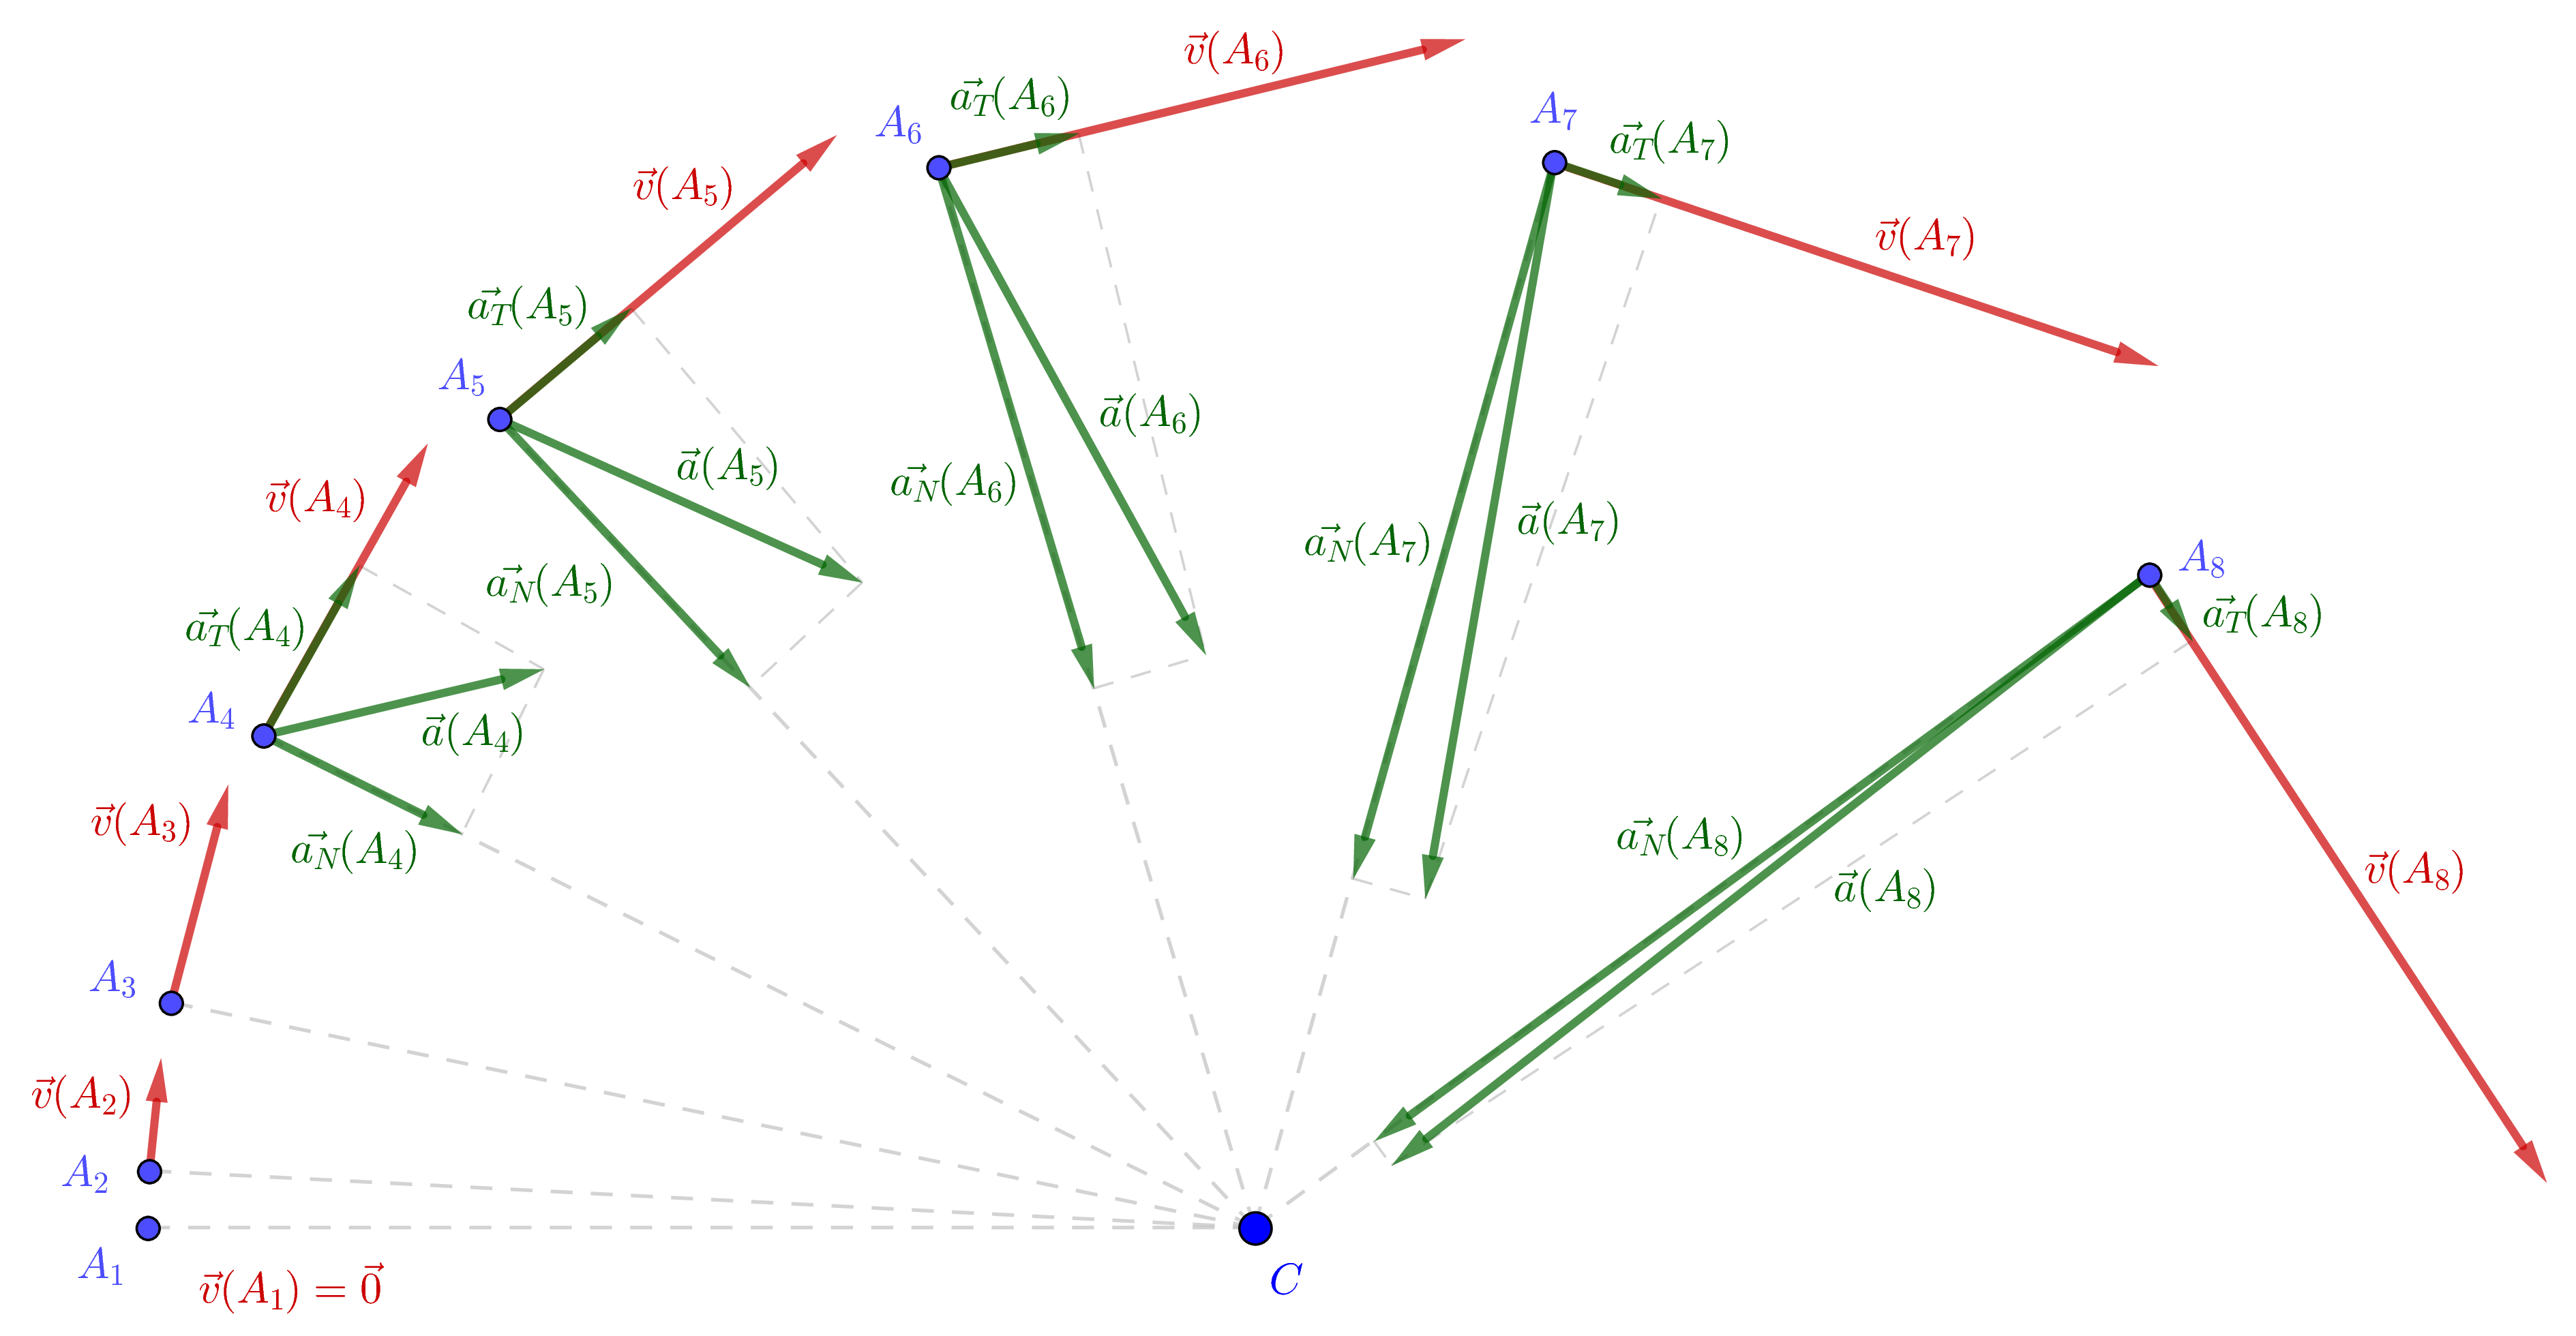
Décomposer les différents vecteurs accélérations sur les deux directions suivantes :
- la direction tangentielle au point considéré (direction du vecteur vitesse) ;
- la direction normale au point considéré (direction confondue avec le rayon de la trajectoire).
Réponse
 Repère de Frenet
On appelle repère de Frenet le repère mobile associé au point , centre d’inertie d’un système ponctuel décrivant une trajectoire, formé des deux vecteurs suivants (si on se limite à un mouvement plan) :
- le vecteur de direction tangente à la trajectoire et de même sens que le vecteur vitesse ;
- le vecteur de direction normale à la direction du vecteur , dirigé vers le centre de courbure instantané de la trajectoire.
Dans le repère de Frenet,
et
où est le rayon instantané de courbure (lorsque la trajectoire est un cercle, est le rayon du cercle).
Remarque : Les expressions des composantes de l’accélération ne seront pas démontrées cette année.