Les vecteurs en Physique : application au vecteur vitesse
La mécanique, l’étude du mouvement des objets et des objets à l’origine de ce mouvement s’appuie sur le formalisme vectoriel. Il est donc nécessaire de bien le maîtriser afin de pouvoir se concentrer sur la physique.
Vecteurs

Un vecteur est un objet mathématique qui possède trois caractéristiques :
- une direction ;
- un sens ;
- une norme (ou longueur). On peut représenter un vecteur par un segment muni d’une flèche ; la longueur du segment étant égale à la norme du vecteur.
- On peut sommer deux vecteurs. Le résultat est un nouveau vecteur ;
- On peut multiplier un vecteur par un scalaire (nombre). Le résultat est un vecteur.
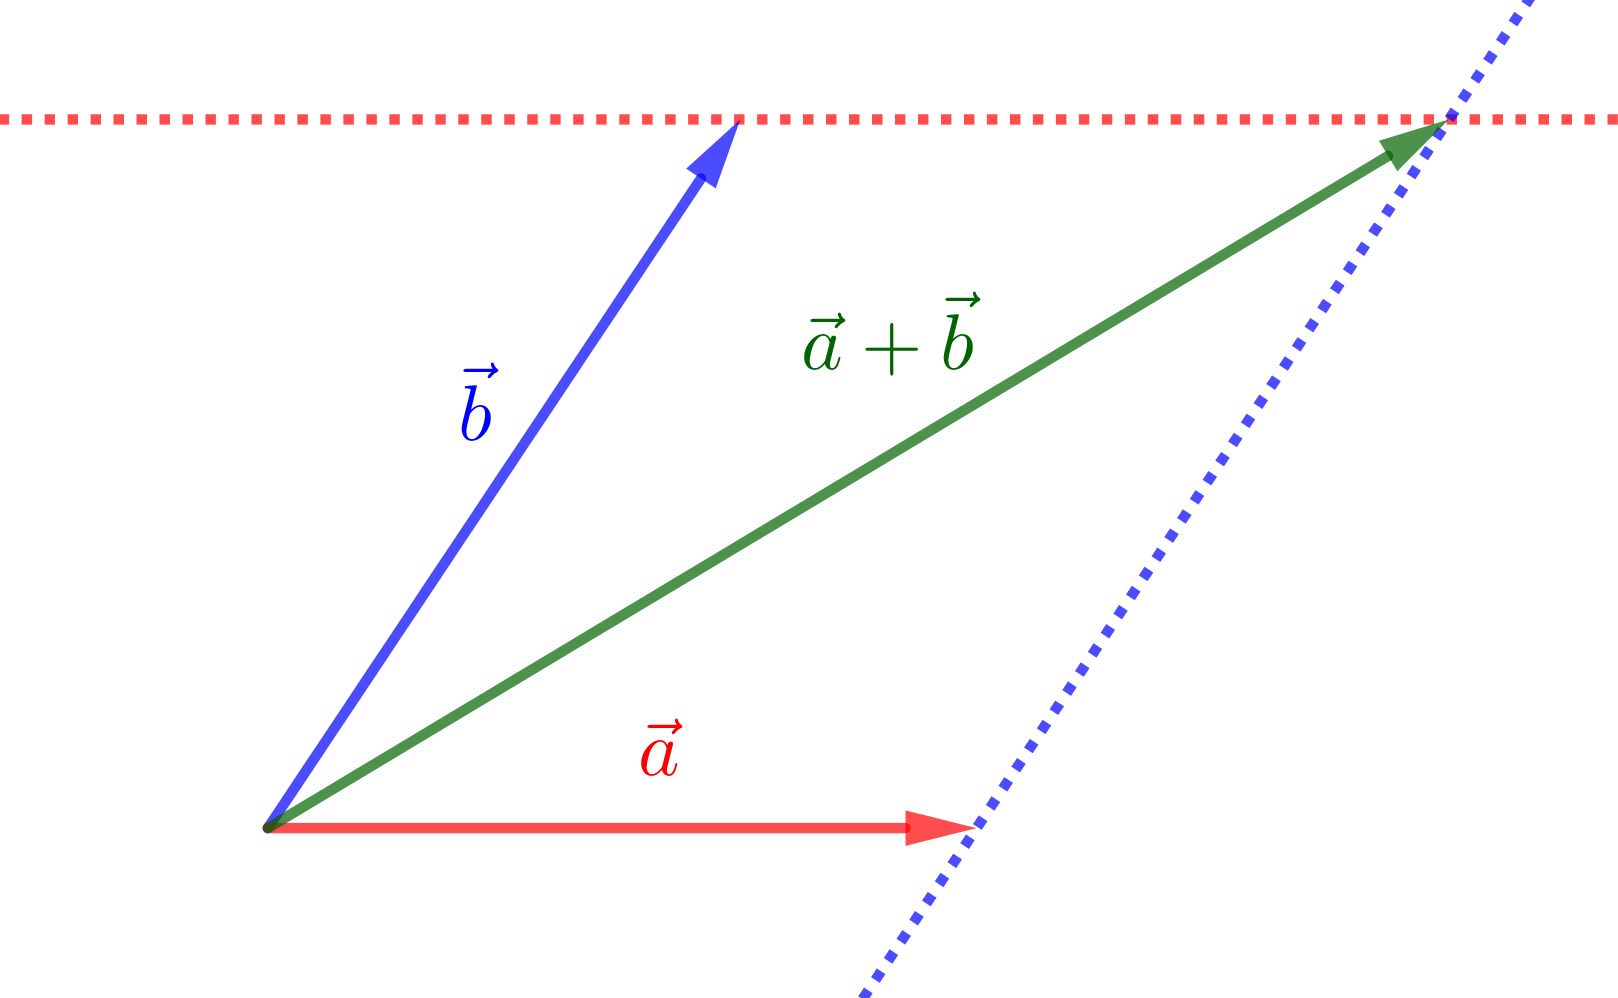
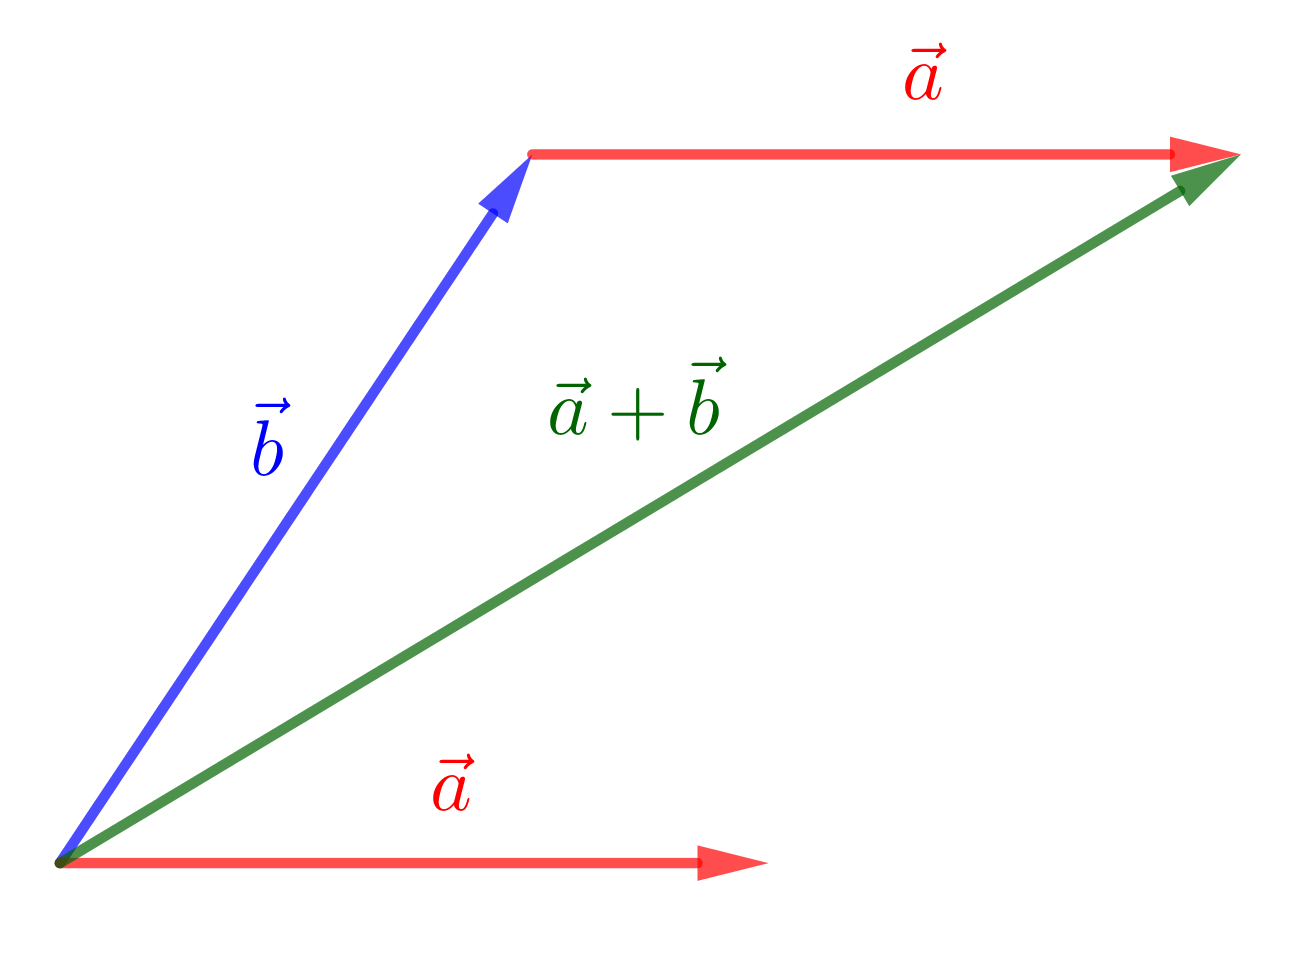
- Étapes de la construction pour la méthode du parallélogramme
- Étapes de la construction pour la méthode du parallélogramme

La méthode du parallélogramme ne s’applique pas lorsque les deux vecteurs à sommer sont colinéaires.


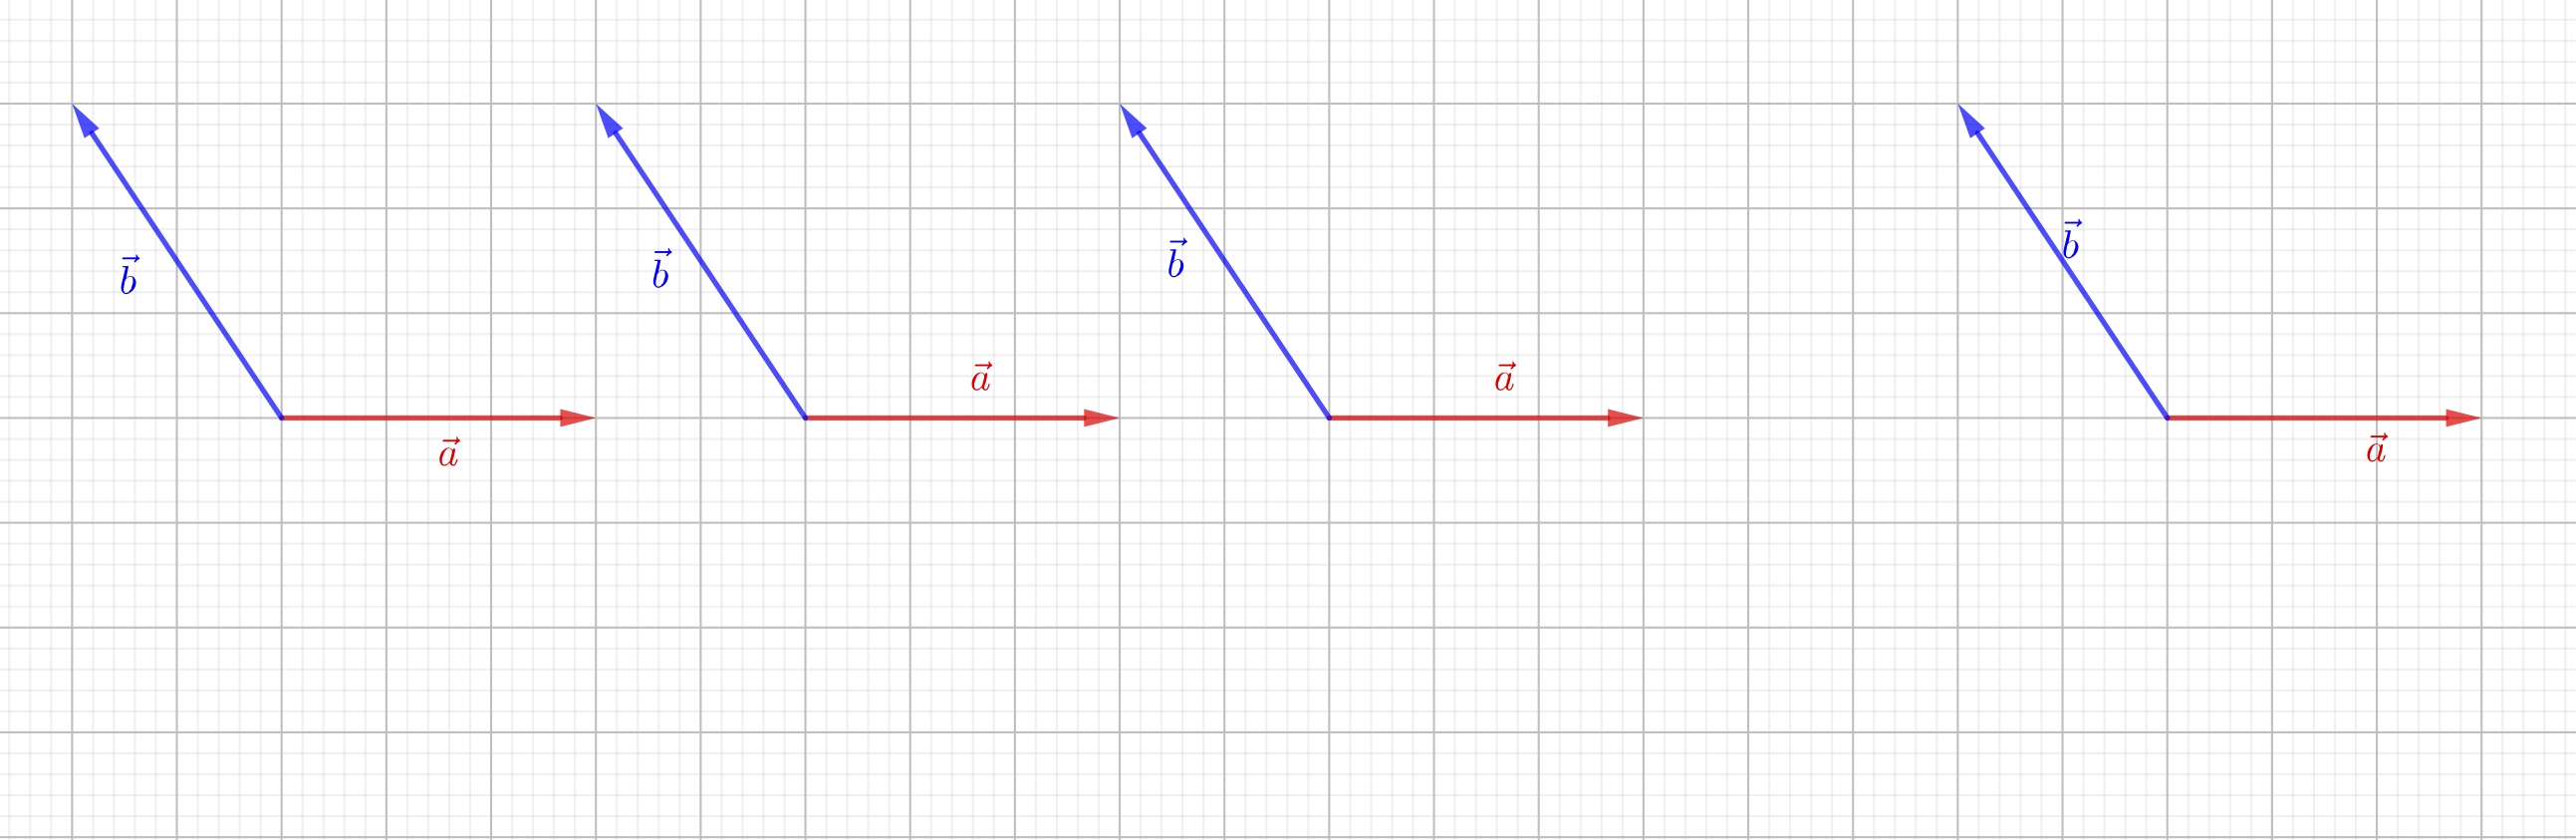
Pour chacune des situations présentées ci-dessous, construire les vecteurs , , , .
Vecteurs en physique
En physique, on modélise les grandeurs dont la description nécessite la donnée d’une direction, d’un sens, d’une valeur par un vecteur.
Les grandeurs modélisée étant de différentes natures, quelques adaptations sont nécessaires par rapport à une utilisation des vecteurs purement mathématique :
- Il peut être nécessaire de préciser un point d’application ;
- On ne parle plus de norme ou longueur d’un vecteur mais de valeur car cette dernière est dimensionnée (unités : mètre pour un vecteur position, mètre par seconde pour un vecteur vitesse, newton pour un vecteur force, etc.).
- La représentation d’un vecteur nécessite la définition et l’affichage de l’échelle utilisée.
Attention ! Il est nécessaire de définir une échelle distincte pour chaque type de grandeur représentée.
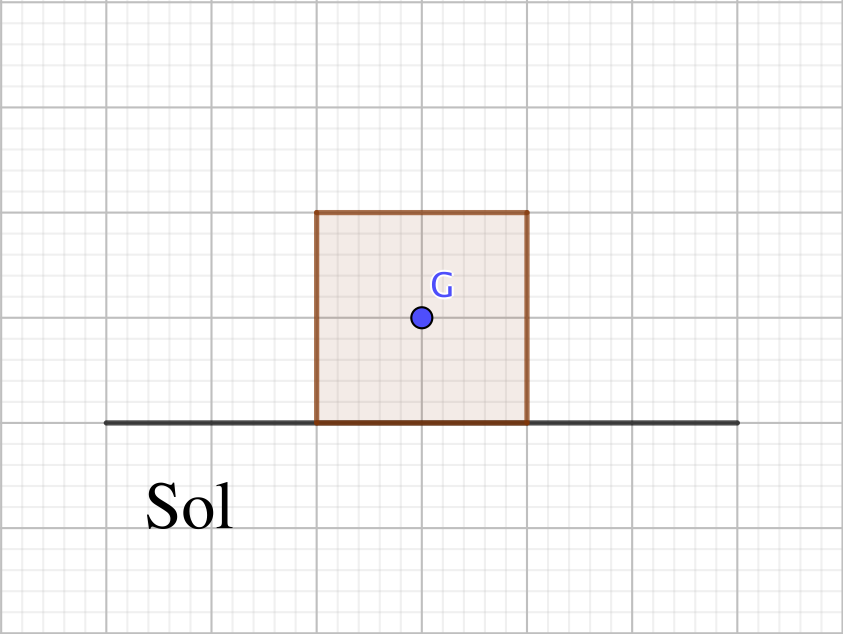
Un solide indéformable de masse est posé, immobile, sur le sol. Une étude rapide montre que ce système est soumis à son poids et à la réaction du sol .
On rappelle que le poids est modélisé par un vecteur de direction la verticale du lieu, dirigé vers la Terre et de valeur où l’intensité du champ de pesanteur sera prise égale à .
- Représenter le vecteur sur le schéma, sachant que son point d’application est le centre d’inertie de l’objet . Indiquer l’échelle utilisée.
- L’objet étant immobile dans le référentiel terrestre que l’on peut ici considérer galiléen, la première loi de Newton nous indique qu’il est soumis à un ensemble d’interactions qui se compensent (il est pseudo-isolé). On peut traduire cette affirmation par la relation mathématique suivante : Déterminer les caractéristiques du vecteur .
- Représenter le vecteur sur le schéma, sachant que son point d’application est le centre de la surface de contact entre l’objet et le sol.
Composantes d’un vecteur
La projection d’un vecteur sur un axe orienté est une opération au cours de laquelle on cherche à déterminer la longueur algébrique (mesure algébrique) de ce vecteur sur l’axe. Une projection est dite orthogonale si la droite sur laquelle on projette et la direction de projection sont orthogonales.
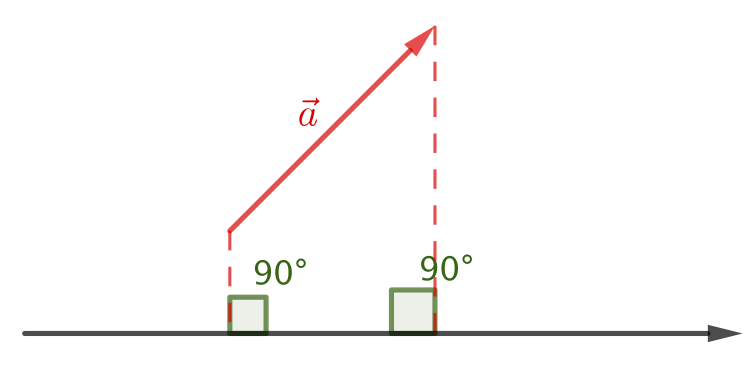
L’opérateur mathématique permettant de réaliser une projection est le produit scalaire.
Si est un vecteur unitaire de la droite sur laquelle on projette orthogonalement le vecteur, la projection orthogonale est :
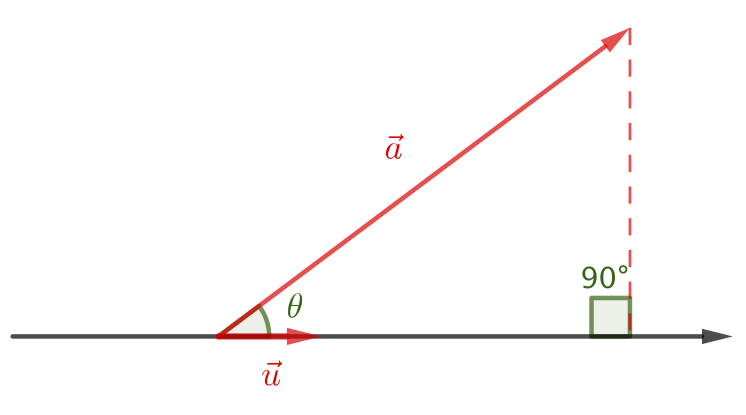 $$
\begin{aligned}
a_x &= \vec{a}\cdot\vec{u} \cr
&= \Vert \vec{a} \Vert \times \Vert \vec{u} \Vert \times \cos(\theta) \cr
&= \Vert \vec{a} \Vert \times \cos(\theta) \cr
&> 0
\end{aligned}
$$
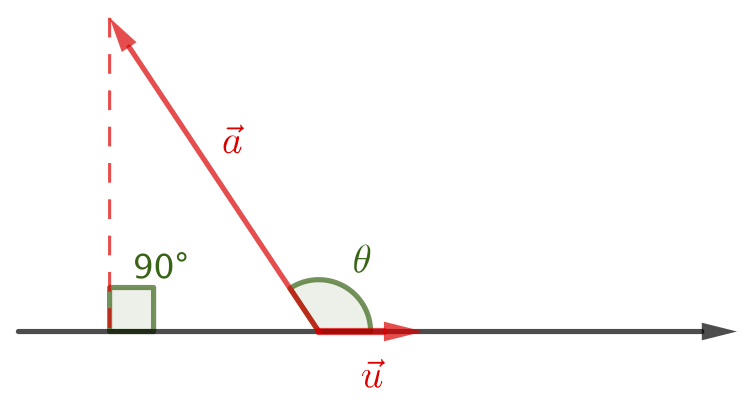 $$
\begin{aligned}
a_x &= \vec{a}\cdot\vec{u} \cr
&= \Vert \vec{a} \Vert \times \Vert \vec{u} \Vert \times \cos(\theta) \cr
&= \Vert \vec{a} \Vert \times \cos(\theta) \cr
&< 0
\end{aligned}
$$
On appelle composantes (coordonnées) d’un vecteur le doublet (à 2D) ou le triplet (à 3D) de scalaires représentant les valeurs des projections de ce vecteur sur les directions des vecteurs du repère de référence.
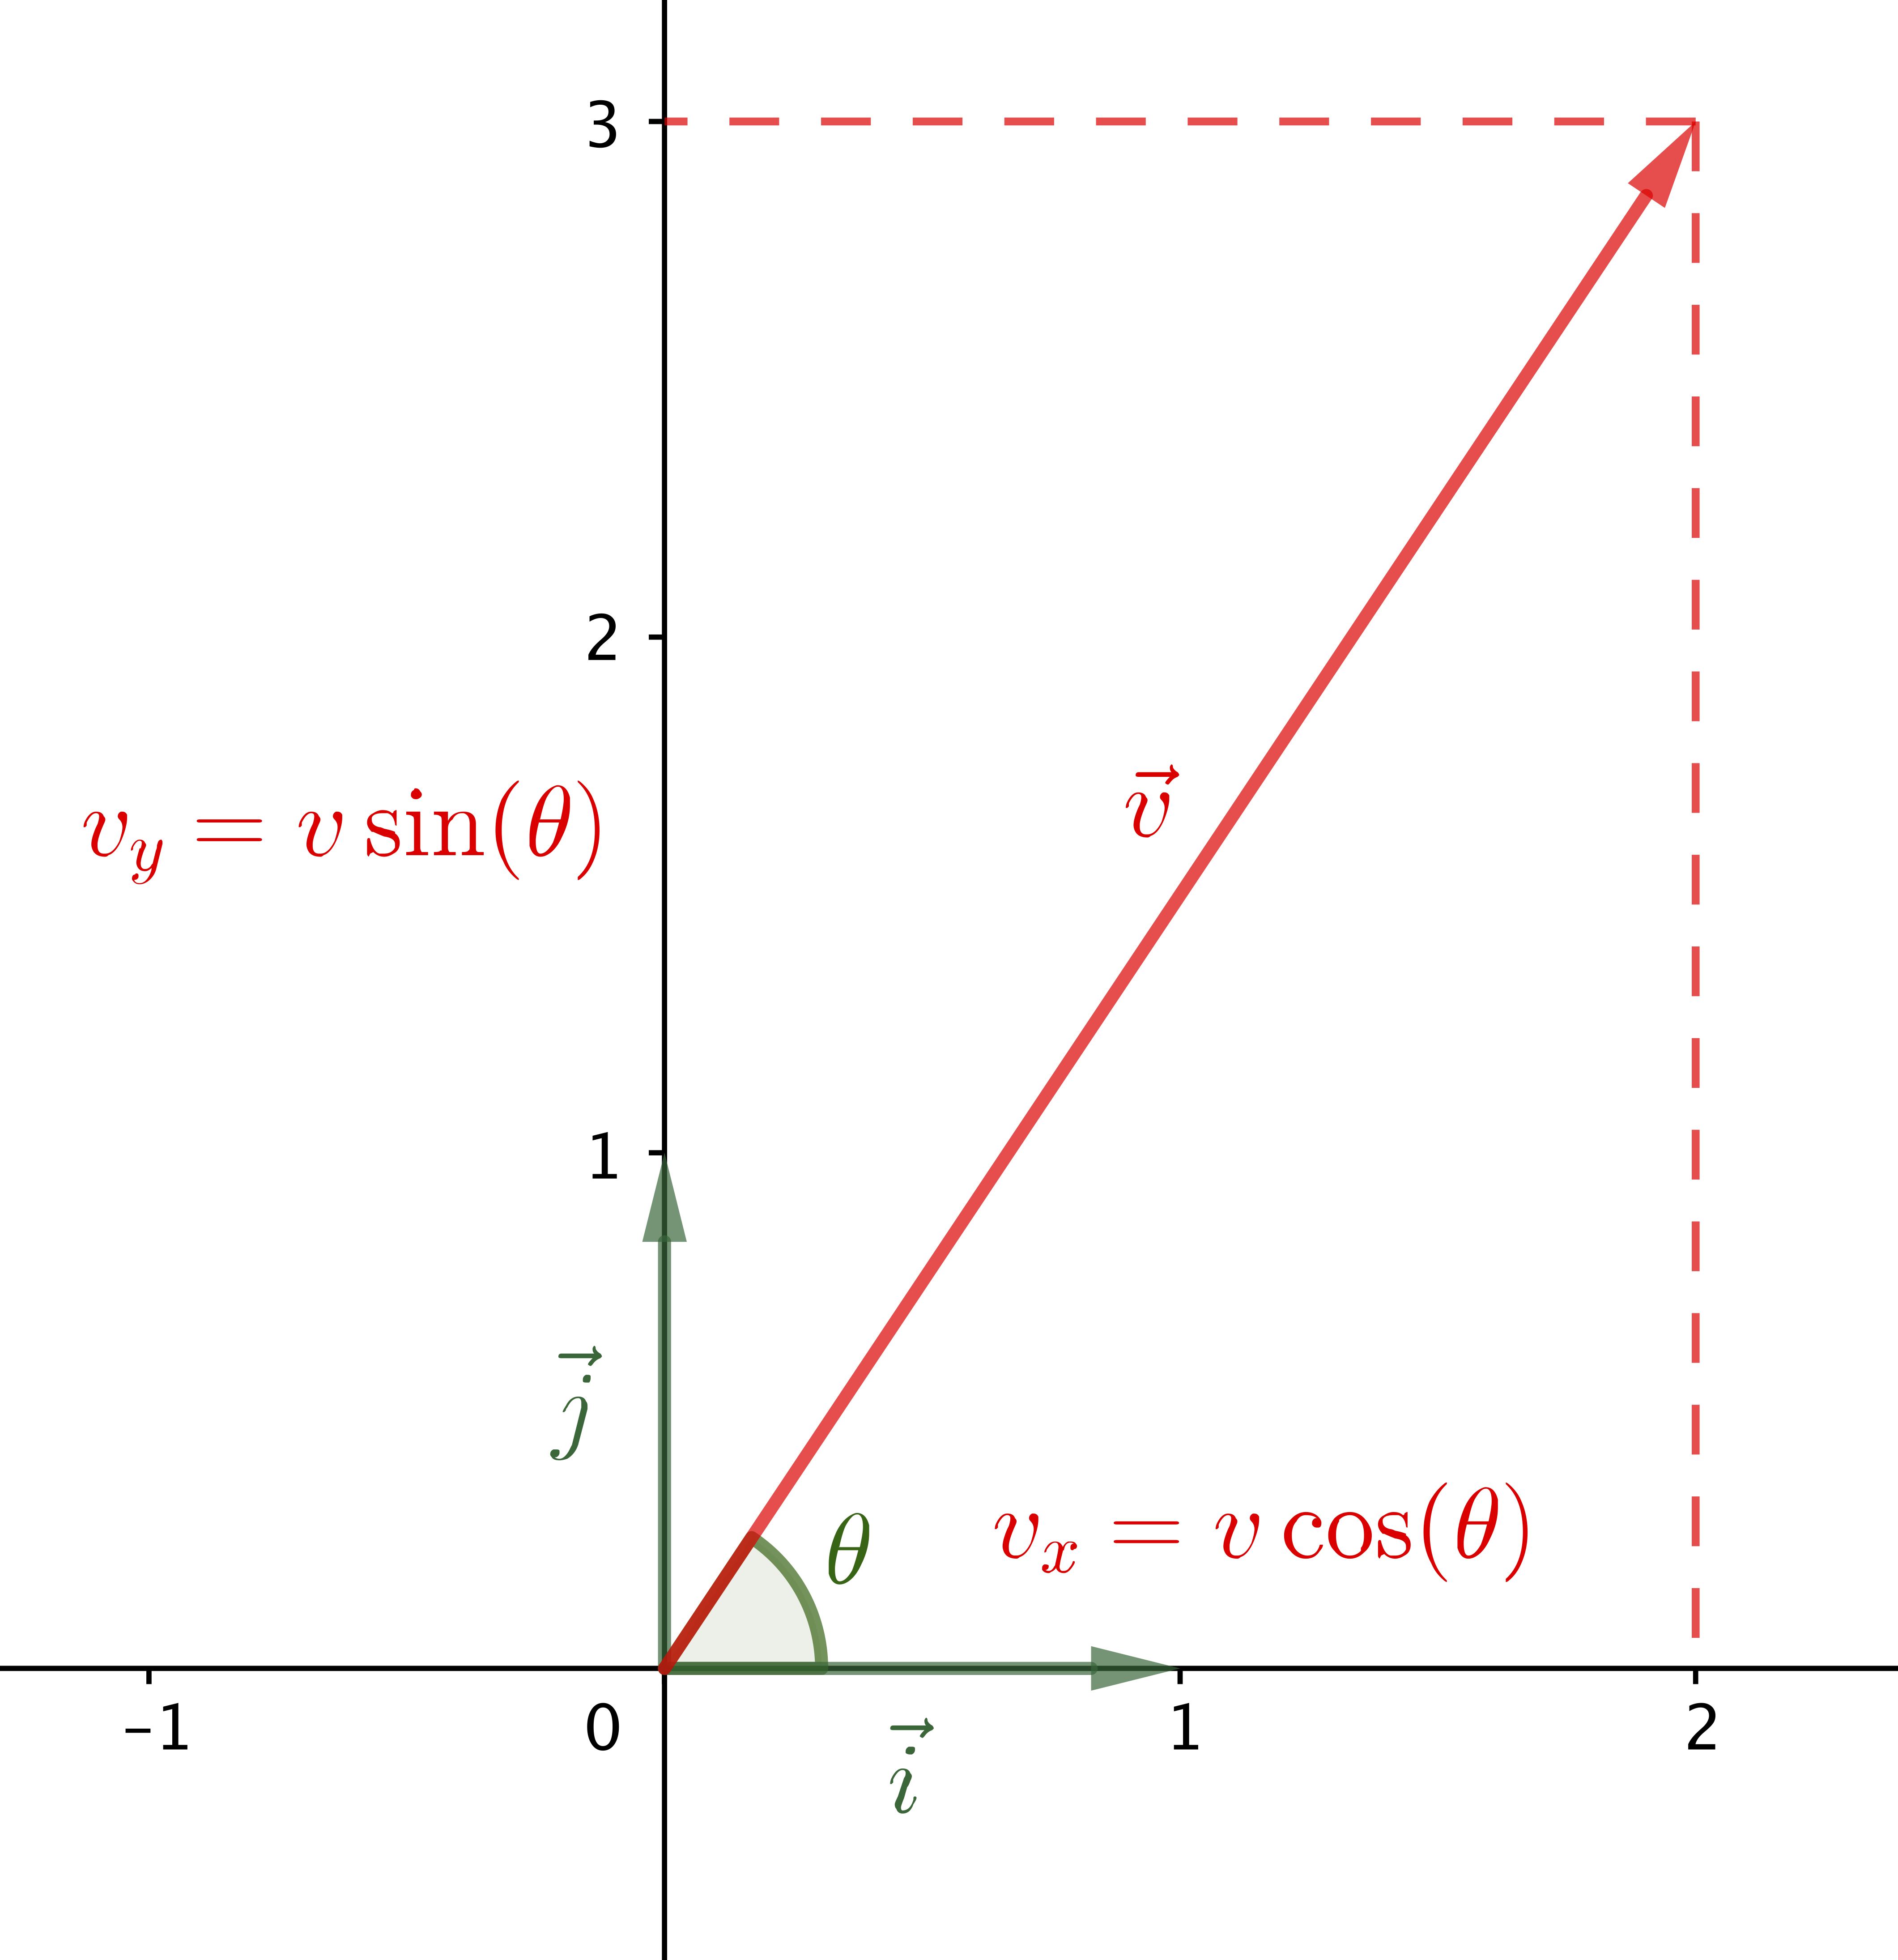
Trouver la valeur des composantes, dans le repère , d’un vecteur force de valeur faisant un angle de avec l’axe .
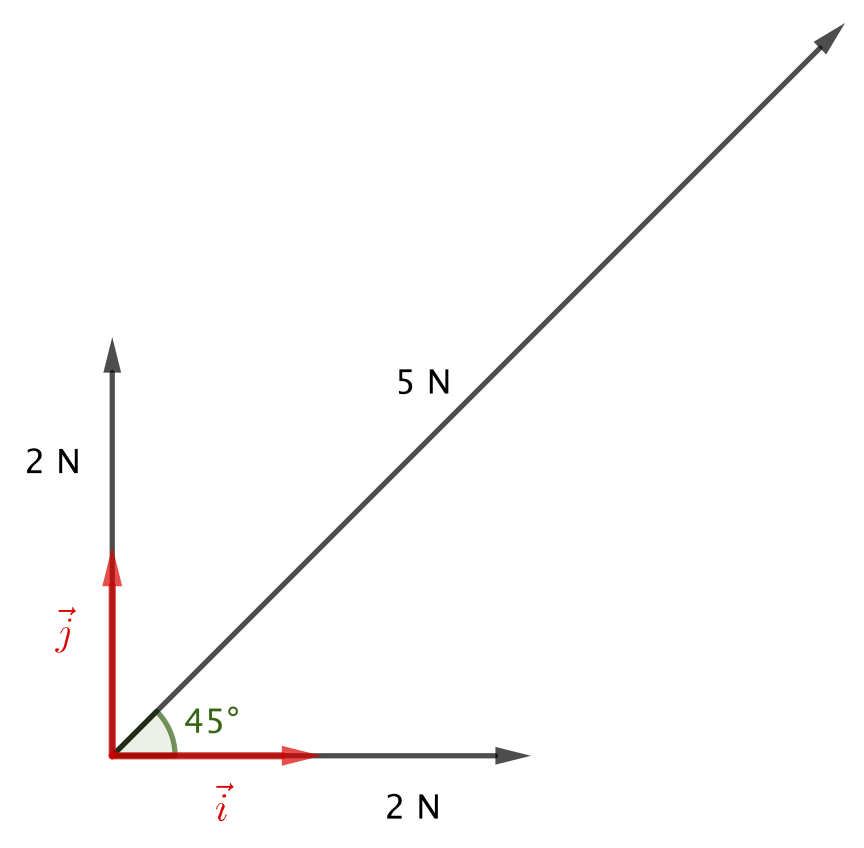
Déterminer les composantes de la résultante (somme) des trois forces représentées sur le graphique.
Vecteur vitesse à partir de données expérimentales
La vitesse, à la date , d’un système, dans un référentiel donné, est définie par
C’est donc un vecteur dont les caractéristiques sont :
- Direction : droite tangente à la trajectoire, à la position du système à la date ;
- Sens : celui du mouvement ;
- Valeur : .
Lorsque les équations horaires ne sont pas connues — c’est le cas pour tous les enregistrement expérimentaux —, on ne peut pas déterminer la dérivée de la position et on doit se contenter de rechercher un vecteur vitesse approché.
Si on observer l’expression du paragraphe précédent, on se rend compte que la difficulté pour calculer la dérivée dans ce cas de figure est l’impossibilité de passer à la limite : impossible de considérer !
La première idée consiste à écrire
soit
On montre cependant que
La meilleure approximation pour le vecteur vitesse au point à la date est :
Les vecteurs et sont colinéaires, ils ont même direction et même sens (puisque le coefficient de colinéarité est positif). On peut donc en déduire que :
La déduction finale qui a permis de passer de la relation vectorielle à la relation scalaire n’est valable que parce que les vecteur sont colinéaires et de même sens. Il faut toujours prendre le temps de la réflexion lors du passage d’une relation vectorielle à une relation scalaire. La valeur de la somme de deux vecteurs n’est généralement pas égale à la somme des valeurs de chacun des vecteurs !
L’étude menée dans cette partie n’est pas limitée à la vitesse ! Elle concerne la dérivation de toute grandeur vectorielle déterminée à partir de données expérimentales.
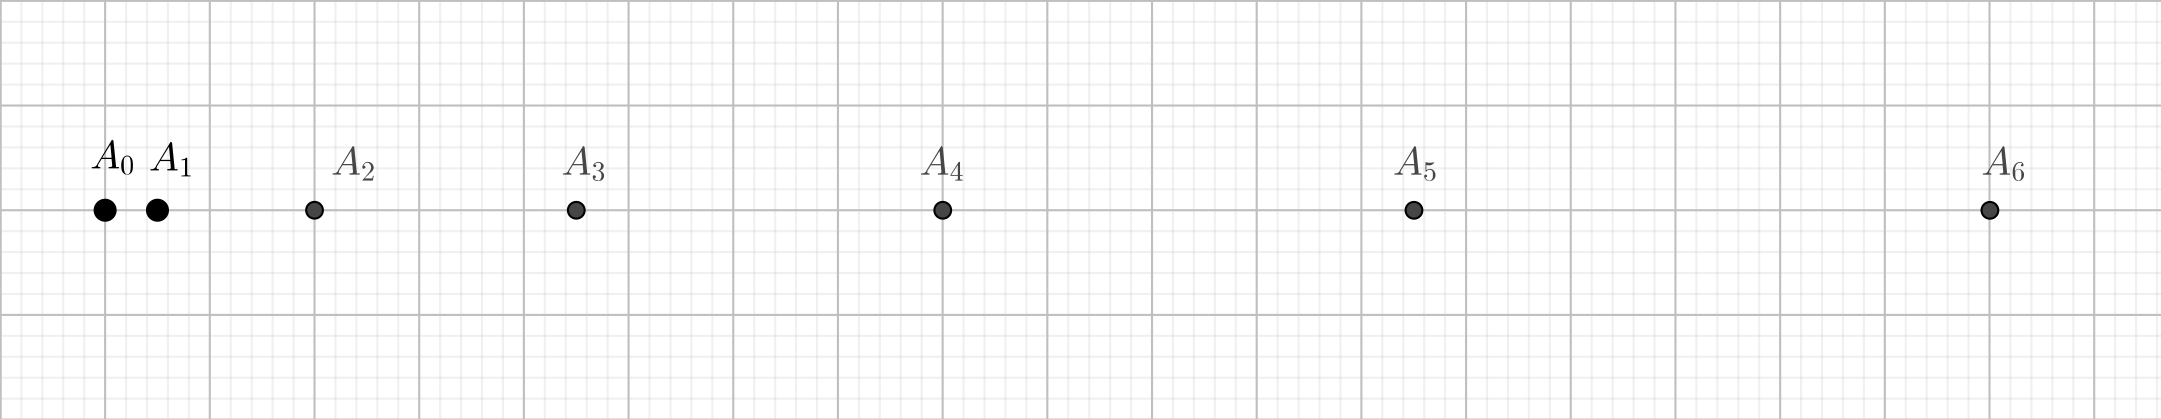
On a enregistré la position d’un mobile toutes les sur une table à coussin d’air. Une partie de la trajectoire ainsi obtenue est affichée ci-dessous. L’échelle des longueurs est la suivante (document - réalité) : .
- Est-il possible, en utilisant la formule donnée dans le document ci-dessus, de déterminer les vecteurs vitesses et ? Pourquoi ?
- Calculer les valeurs du vecteur vitesse du mobile aux points , et .
- Représenter les vecteurs vitesses aux points , et .
- Le mouvement est-il uniforme ?
On s’intéresse à la variation du vecteur vitesse alors que le mobile se trouve au point . On peut définir cette variation de la sorte :
- Déterminer les caractéristiques du vecteur « variation du vecteur vitesse » au point et le représenter.
- Même question au point .
- Ces deux dernières questions confirment-elles la réponse à la question 4. ?
Un mobile autoporteur relié à un point fixe par un fil inextensible, est lancé sur une table. Les positions successives de son centre d’inertie sont enregistrées à intervalles de temps réguliers (échelle des longueurs : ).
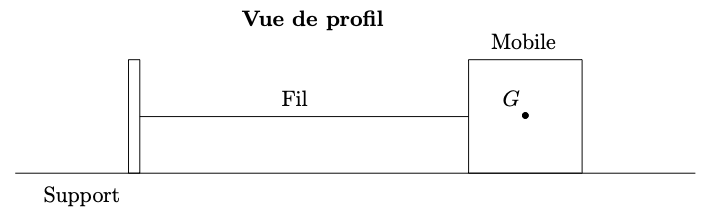
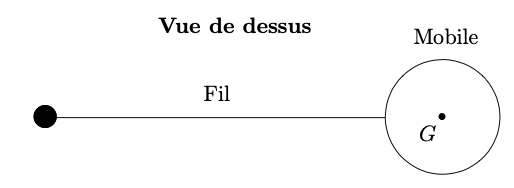
- Quelle est la nature de la trajectoire de ?
- Définir le vecteur vitesse .
- Déterminer la valeur de la vitesse .
- Représenter sur la feuille. Indiquer l’échelle utilisée.
- Mêmes questions pour le point .
- Au point , construire .
- Déterminer graphiquement.
- Tracer la direction de la résultante (somme) des forces qui agissent sur le mobile lorsqu’il se situe au point . Quelle remarque peut-on formuler ?
- Au point , construire et déterminer graphiquement.
- Tracer, au point , la résultante des forces qui agissent sur le mobile. Quelle remarque peut-on formuler ?
- Qualifier le mouvement.
Exercice
Un homme tire une valise reposant sur le sol (horizontal), à vitesse constante et en ligne droite, en tirant sur une corde attachée à cette valise. L’homme exerce une force constante sur la corde de valeur ; la corde fait un angle de avec l’horizontale.
- Déterminer les composantes horizontale et verticale de la valeur de la force que l’homme exerce sur la valise.
- Après analyse du problème et utilisation du principe de l’inertie, déterminer le poids de la valise puis en déduire sa masse.
Rappel. .